
BrainCo Revo 1 Intelligent Dexterous Bionic Hand
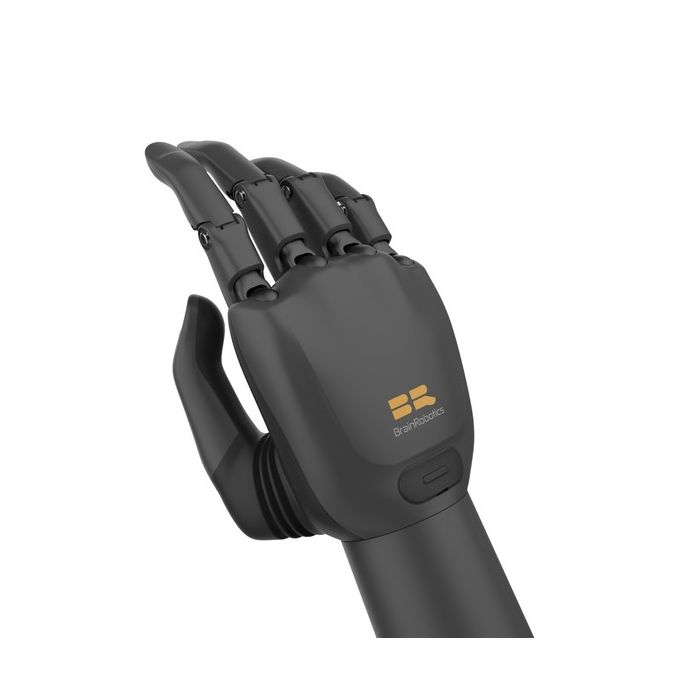
The BrainCo Revo 1 Intelligent Dexterous Bionic Hand is a robotic dexterous hand platform from BrainCo, a brain-computer-interface and human-machine-interface company that publicly lists “BrainCo Bionic Dexterous Hand Revo1” among its product lines on its official website. BrainCo positions itself as a company working across bionic hands, bionic knees, neurotechnology, and AI-oriented robotics solutions.
In stock
- БРАНД:
- BRAINCO
- ДЕО #:
- Intelligent Dexterous Bionic Hand
- ORIGIN:
- Кина
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Dexterous-Bionic-Hand
BrainCo Revo 1 Intelligent Dexterous Bionic Hand
Када предмет не лежи правилно између чељусти хватача, избор завршног органа постаје питање начина контакта, а не само силе. BrainCo Revo 1 Intelligent Dexterous Bionic Hand у тај избор уноси антропоморфну архитектуру: према објављеној спецификацији, има 6 активних зглобова и 10 степени слободе. За развојни тим то је полазиште за испитивање различитих положаја прстију и начина обухватања предмета. Ипак, одлуку о интеграцији треба засновати на тачној варијанти, условима испитивања и документацији, а не само на сличности са људском шаком.
Robots Europa, са седиштем у Даблину, продаје овај производ и снабдева купце у ЕУ и региону DACH. За набавку преко Robots Europa, у упиту наведите предвиђену примену, жељену варијанту и захтеве интеграције. Robots Europa припрема понуду на тој основи, уз проверу спецификације одабраног модела и договор о испоруци и подршци.
Порекло и позиционирање
Бренд и породица Revo 1
Производ припада бренду BRAINCO и породици Revo 1. Према доступним подацима, јавна хардверска подела обухвата Revo 1 Basic и Revo 1 Advanced, док тактилна сензорика зависи од конкретне ознаке производа. У списку варијанти наведени су Revo 1 Basic (MRL1/MRR1), Revo 1 Basic Touch (MTL1/MTR1) и Revo 1 Advanced (MEL2/MER2). Зато назив породице није довољан за коначну техничку поруџбину: потребно је навести и варијанту.
Доступна чињенична основа не садржи проверену историју компаније нити хронологију развоја овог производа. За купца је корисније да порекло платформе посматра кроз конкретну документацију и идентификацију модела. Називи Basic, Basic Touch и Advanced сами по себи не утврђују потпуну разлику у интерфејсима, сензорима или садржају испоруке.
Архитектура прстију као основа избора
Према објављеној спецификацији, палац има два активна степена слободе: одвођење и привођење, као и савијање и опружање. Преостала четири прста, према истом извору, имају по један активни и један пасивни степен слободе за савијање и опружање. Та разлика је важна при планирању управљања: укупан број степени слободе не значи да се сваки покрет независно покреће актуатором.
У роботским пројектима антропоморфна шака служи за истраживање контакта више прстију са предметом. Да ли је таква архитектура боља од једноставнијег хватача зависи од задатка, начина управљања и ограничења радног окружења. Сам облик шаке не доказује поузданост за одређени материјал, предмет или поступак.
Техничке спецификације
| Спецификација | Вредност и статус податка |
|---|---|
| Активни зглобови | Према објављеној спецификацији: 6 |
| Степени слободе | Према објављеној спецификацији: 10 |
| Активни степени слободе палца | Према објављеној спецификацији: два, за одвођење/привођење и савијање/опружање |
| Преостала четири прста | Према објављеној спецификацији: сваки има један активни и један пасивни степен слободе за савијање/опружање |
| Максимално оптерећење шаке | Према објављеној спецификацији: 30 kg; услове примене потврдити приликом понуде |
| Сила хвата са пет прстију | Према објављеној спецификацији: 50 N |
| Напон напајања — Revo 1 Basic | Према објављеној спецификацији: 9.5 ~ 28 V |
| Турбо режим | Према објављеном опису: после застоја прста на предмету и подешене паузе, хватање се наставља у интервалима од 500 ms |
| Калибрација при укључивању | Према објављеном опису: аутоматски циклус калибрације положаја, уз кретање свих прстију |
| Идентификатор уређаја | Према објављеној спецификацији: подразумевано 1; подесив у опсегу 1 - 254 |
| Развојни пакети | Према доступном прегледу: C SDK и Python SDK; потврдити за изабрани модел приликом понуде |
| Маса | Није објављена у доступним изворима; потврђује се приликом понуде |
| Димензије | Нису објављене у доступним изворима; потврђују се приликом понуде |
| Степен IP заштите | Није објављен у доступним изворима; потврђује се приликом понуде |
| Садржај паковања | Није објављен у доступним изворима; потврђује се приликом понуде |
| Бука током рада | Није објављена у доступним изворима; потврђује се приликом понуде |
Наведене спецификације пренете су према објављеним подацима и потврђују се према техничком листу изабране варијанте приликом понуде.
Како изабрати између Revo 1 Basic, Basic Touch и Advanced?
Према доступном прегледу, тактилна сензорика зависи од конкретног SKU-а, а интерфејси су специфични за модел. То значи да избор не треба свести на претпоставку да свака варијанта пружа исте податке о контакту. Доступна основа не описује распоред тактилних сензора, њихове мерне карактеристике нити потпуну разлику између наведених варијанти.
За пројекат који захтева повратну информацију о додиру, најпре наведите шта управљачки систем мора да измери или препозна. За пројекат усмерен на положаје прстију, наведите потребан начин задавања покрета. Robots Europa затим може да заснује понуду на провереном обиму одговарајућег модела, уместо на тумачењу назива Touch или Advanced.
Опсег напајања 9.5 ~ 28 V наведен је, према објављеној спецификацији, за Revo 1 Basic. Не треба га аутоматски пренети на Basic Touch или Advanced. Исто важи за све ставке које нису изричито повезане са одабраном варијантом: пре пројектовања електронике потребна је потврда модела и његовог техничког листа.
Шта турбо режим и калибрација значе за интеграцију?
Према објављеном опису, када прст стане на предмету, турбо режим најпре чека подешено трајање застоја, а затим наставља хватање у интервалима од 500 ms. Тај опис треба читати као понашање управљања при контакту, не као гаранцију да је сваки предмет безбедно ухваћен. У испитивању је важно посматрати и предмет и реакцију прстију.
Према истом доступном опису, шака после укључивања аутоматски извршава калибрацију положаја, током које се сви прсти померају. Зато у пројекту треба предвидети слободан простор за почетно кретање и одговарајући поступак покретања. Ово је нарочито важно када је шака већ постављена близу радне површине или предмета.
Према објављеним подацима, подразумевани идентификатор уређаја је 1 и може се мењати у опсегу 1 - 254. Сам тај податак не утврђује комуникациони протокол. За интеграцију у постојећи систем затражите потврду физичког интерфејса, протокола и доступних команди за конкретну варијанту.
Коме је BrainCo Revo 1 намењен?
Ову платформу има смисла разматрати у истраживачким лабораторијама, образовним установама и развојним тимовима који испитују вишепрсто хватање. Посебно је релевантна када је предмет истраживања однос положаја прстију, контакта и управљачке стратегије. То су општи контексти употребе роботских шака, а не потврда да је овај производ већ квалификован за сваки такав задатак.
Тимови који разматрају асистивне или рехабилитационе концепте треба одвојено да провере намену, безбедносне захтеве и документацију. Доступни подаци не потврђују клиничку употребу или медицинску сертификацију. За преглед породице можете посетити категорију BrainCo Revo 1; избор конкретне варијанте ипак треба засновати на провереним захтевима пројекта.
За шта се BrainCo Revo 1 може разматрати?
- Истраживање хватања. Испитивање како различити положаји прстију утичу на обухватање предмета у контролисаним условима.
- Настава роботике. Обрада односа активних и пасивних степени слободе на примеру антропоморфне архитектуре.
- Развој управљања. Процена управљачких поступака уз претходну потврду интерфејса и развојног пакета изабраног модела.
- Интеграциони прототипови. Провера уклапања роботске шаке у експериментални систем након потврде механичких и електричних података.
- Испитивање контакта. Разматрање тактилно вођених поступака само уз потврду сензорике конкретног SKU-а.
- Асистивно истраживање. Истраживачки рад на интеракцији са предметима, без претпоставке о одобреној клиничкој примени.
Понуда и доступност
За понуду Robots Europa наведите варијанту, предвиђено окружење и захтеве за управљање и сензорику. Приложите питања о механичком причвршћивању, напајању и потребној документацији, како би се непознате ставке провериле пре одлуке о набавци. Такође затражите изричит списак садржаја паковања, јер он није објављен у доступним изворима.
Robots Europa договара испоруку, царинске поступке и подршку у оквиру понуде. За покретање провере и припреме понуде користите могућност упита доступну на овој страници.
Често постављана питања
Колико активних зглобова има BrainCo Revo 1?
Према објављеној спецификацији, има 6 активних зглобова и 10 степени слободе. Пасивни степени слободе нису исто што и независно управљани покрети.
Да ли све варијанте имају тактилне сензоре?
Према доступном прегледу, тактилна сензорика зависи од SKU-а. Обим сензорике и доступне податке треба потврдити за одабрану варијанту приликом понуде.
Да ли је максимално оптерећење исто што и сила хвата?
Не: према објављеној спецификацији, максимално оптерећење шаке износи 30 kg, а сила хвата са пет прстију 50 N. То су различите величине; услове њихове примене треба проверити у техничком листу.
Шта се дешава после укључивања?
Према објављеном опису, шака покреће аутоматску калибрацију положаја и сви прсти се померају. При покретању треба обезбедити простор за тај циклус.
Да ли су доступни C SDK и Python SDK?
Према доступном прегледу, наведени су C SDK и Python SDK. Њихову доступност, верзију и подржане функције за конкретан модел треба потврдити приликом понуде.
Да ли су познати маса, димензије и IP заштита?
Маса, димензије и степен IP заштите нису објављени у доступним изворима и потврђују се приликом понуде. Исто важи за буку током рада и садржај паковања.
Где могу да купим BrainCo Revo 1 и колико кошта?
Производ можете набавити преко Robots Europa. За комерцијалне услове затражите понуду за конкретну варијанту и потребан обим подршке путем упита на овој страници.
Закључак
Када задатак захтева разматрање контакта више прстију, избор шаке постаје шири од избора силе стезања. BrainCo Revo 1 треба проценити кроз архитектуру покрета, понашање при покретању и стварни обим одабране варијанте. Празнине у подацима о димензијама, маси, заштити и паковању треба затворити пре интеграције. За проверу тих услова и понуду Robots Europa, ова страница је полазна тачка.


