
BrainCo Revo 1 Intelligent Dexterous Bionic Hand
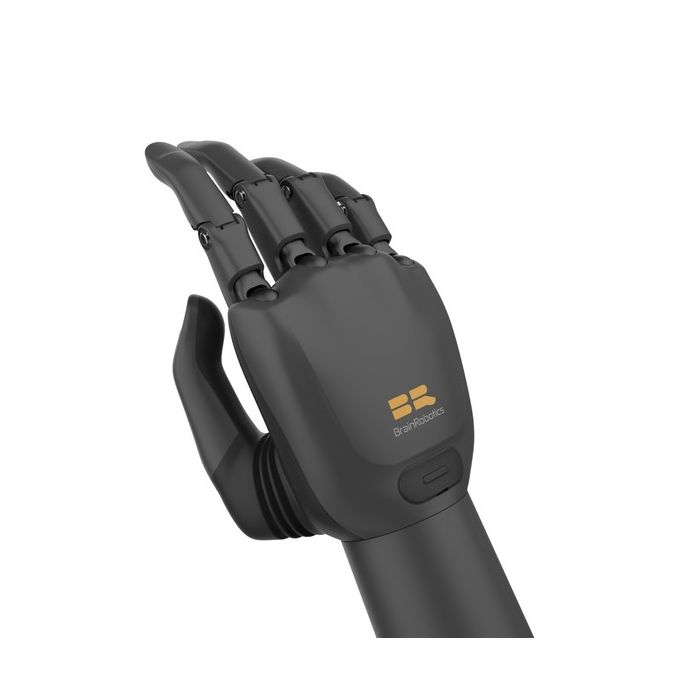
The BrainCo Revo 1 Intelligent Dexterous Bionic Hand is a robotic dexterous hand platform from BrainCo, a brain-computer-interface and human-machine-interface company that publicly lists “BrainCo Bionic Dexterous Hand Revo1” among its product lines on its official website. BrainCo positions itself as a company working across bionic hands, bionic knees, neurotechnology, and AI-oriented robotics solutions.
En stock
- MARQUE:
- BRAINCO
- NUMÉRO DE PIÈCE #:
- Intelligent Dexterous Bionic Hand
- ORIGIN:
- Chine
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Dexterous-Bionic-Hand
BrainCo Revo 1 Intelligent Dexterous Bionic Hand
Sur un banc d’essai, saisir un objet n’est que le début du travail : il faut aussi comprendre le mouvement des doigts, préparer la commande et rendre les essais reproductibles. La BrainCo Revo 1 Intelligent Dexterous Bionic Hand offre un point de départ pour examiner ces questions avec une architecture de main biomimétique, selon sa présentation publiée. Pour votre projet, l’enjeu est de choisir une configuration identifiable et de distinguer les caractéristiques annoncées des paramètres qui demandent encore une validation documentaire.
Robots Europa, basé à Dublin, commercialise ce produit pour les clients de l’Union européenne et de la région DACH. Robots Europa établit votre devis à partir de la version recherchée et des besoins de votre installation. La fourniture du matériel, les modalités de livraison et le cadre du support sont définis avec Robots Europa, afin que votre équipe puisse préparer son intégration sur une base explicite.
Contexte et positionnement
Une famille de mains sous la marque BRAINCO
Le produit appartient à la marque BRAINCO. Selon les informations publiées, la gamme matérielle Revo 1 comprend des variantes Basic et Advanced, avec une détection tactile dépendant de la référence. Les versions identifiées dans les données disponibles sont Revo 1 Basic (MRL1/MRR1), Revo 1 Basic Touch (MTL1/MTR1) et Revo 1 Advanced (MEL2/MER2). Ces désignations doivent figurer dans votre demande : le nom de famille ne suffit pas à décrire la configuration souhaitée.
La documentation fournie ne permet pas de retracer l’historique de l’entreprise ni de préciser la filiation technique entre ces versions. Pour examiner cette famille sans confondre les références, vous pouvez consulter la catégorie BrainCo Revo 1. La comparaison doit ensuite porter sur les documents propres à chaque modèle, plutôt que sur une supériorité supposée à partir de son appellation.
Articulations actives et mouvements passifs
Selon les spécifications publiées, la Revo 1 possède 6 articulations actives et 10 degrés de liberté. Le pouce comporte deux degrés de liberté actifs, en abduction/adduction et en flexion/extension. Les quatre autres doigts disposent chacun d’un degré de liberté actif et d’un degré de liberté passif en flexion/extension, d’après la même source.
Cette distinction est importante pour préparer la commande : un mouvement passif ne constitue pas un axe supplémentaire pilotable indépendamment. Dans un projet de manipulation, vous devez donc distinguer les mouvements commandés des mouvements que la mécanique autorise. Le nombre total de degrés de liberté, pris isolément, ne décrit ni la précision obtenue ni les prises réalisables dans votre installation.
Spécifications techniques
Le tableau reprend les informations de la source disponible. Les caractéristiques générales de Revo 1 ne sont pas présentées comme une fiche détaillée de chacune des variantes ; seule la tension ci-dessous est explicitement rattachée à Basic.
| Spécification | Valeur publiée ou statut |
|---|---|
| Versions identifiées | Revo 1 Basic ; Revo 1 Basic Touch ; Revo 1 Advanced |
| Articulations actives — donnée générale Revo 1 | 6 |
| Degrés de liberté — donnée générale Revo 1 | 10 |
| Pouce | Deux degrés de liberté actifs : abduction/adduction et flexion/extension |
| Autres doigts | Quatre doigts, chacun avec un degré de liberté actif et un passif en flexion/extension |
| Charge maximale de la main — donnée générale Revo 1 | 30 kg |
| Force de préhension des cinq doigts — donnée générale Revo 1 | 50 N |
| Tension d’alimentation — Revo 1 Basic uniquement | 9.5 ~ 28 V |
| Mode Turbo | Après blocage d’un doigt contre un objet et attente pendant la durée configurée, reprise de la préhension à intervalles de 500 ms |
| Initialisation à la mise sous tension | Balayage automatique de calibration de position avec mouvement de tous les doigts |
| Identifiant de l’appareil | Valeur par défaut : 1 ; plage réglable : 1 - 254 |
| Kits de développement mentionnés | C SDK et Python SDK |
| Détection tactile | Dépend de la référence ; détail à confirmer au devis |
| Poids et dimensions | Non publiés dans les sources disponibles ; à confirmer au devis |
| Indice IP | Non publié dans les sources disponibles ; à confirmer au devis |
| Contenu de la boîte | Non publié dans les sources disponibles ; à confirmer au devis |
| Bruit de fonctionnement | Non publié dans les sources disponibles ; à confirmer au devis |
Ces caractéristiques sont reprises selon les spécifications publiées et doivent être confirmées sur la fiche technique de la référence retenue lors du devis.
Que faut-il vérifier avant d’intégrer la Revo 1 ?
La mise sous tension mérite une attention particulière. Selon la documentation publiée, la main effectue automatiquement un balayage de calibration de position, pendant lequel tous les doigts bougent. Votre procédure d’essai doit donc prévoir un espace dégagé et tenir compte de ce mouvement initial, avant toute séquence de manipulation. Il ne faut pas confondre cette calibration avec une validation de la prise sur l’objet cible.
Selon la description publiée du mode Turbo, lorsqu’un doigt se bloque contre un objet, il attend pendant la durée de blocage configurée, puis poursuit la préhension à intervalles de 500 ms. Ce comportement doit être examiné avec votre protocole de commande, notamment pour définir comment interrompre un essai. Il ne démontre pas, à lui seul, une maîtrise de l’effort adaptée aux objets fragiles.
Les valeurs générales publiées de 30 kg pour la charge maximale et de 50 N pour la force de préhension des cinq doigts décrivent deux paramètres distincts. Elles ne doivent pas être substituées l’une à l’autre ni interprétées comme une garantie pour chaque orientation, objet ou montage. Les conditions de mesure ne sont pas précisées dans les données fournies : demandez leur confirmation avant de dimensionner votre application.
À qui s’adresse la Revo 1 ?
Cette catégorie de main intéresse les laboratoires de robotique, les équipes d’intégration et les établissements d’enseignement qui étudient la préhension anthropomorphe. Elle peut servir de support à des travaux sur la coordination des doigts ou la préparation de séquences de manipulation. Le choix doit toutefois partir de vos objectifs expérimentaux et des interfaces effectivement documentées pour la référence demandée.
Si votre projet exige une détection tactile, demandez une confirmation explicite de son équipement : selon les informations publiées, celui-ci dépend de la référence. Les données disponibles ne permettent pas de recommander Basic Touch ou Advanced sur la base d’une résolution tactile, d’une précision ou d’une performance comparative. Elles ne permettent pas non plus de présenter ce produit comme une prothèse destinée à un usage clinique.
À quoi peut servir la Revo 1 ?
- Recherche sur la préhension : étudier des stratégies de fermeture des doigts dans un protocole expérimental défini.
- Enseignement de la robotique : illustrer la distinction entre articulations actives, mouvements passifs et degrés de liberté.
- Préparation d’une intégration : examiner les contraintes d’une main anthropomorphe avant de valider son montage.
- Développement logiciel : préparer des essais de commande après confirmation des outils et interfaces de la référence.
- Étude des contacts : définir un programme d’expérimentation tactile si l’équipement du modèle retenu est confirmé.
- Évaluation de procédures : organiser les phases de démarrage, de calibration et d’arrêt sur un banc sécurisé.
Devis et disponibilité
Demandez à Robots Europa un devis précisant la version souhaitée, l’environnement d’utilisation et les documents nécessaires à votre validation. Le poids, les dimensions, l’indice IP, le bruit de fonctionnement et le contenu de la boîte ne sont pas publiés dans les sources disponibles ; ils sont à confirmer au devis.
La livraison, les formalités douanières éventuelles et le support sont organisés avec Robots Europa dans le cadre du devis. Pour engager cette vérification, utilisez la demande de devis disponible sur cette page.
Questions fréquentes
Combien d’articulations actives possède la Revo 1 ?
Selon les spécifications publiées, la Revo 1 possède 6 articulations actives et 10 degrés de liberté. Ce total inclut des mouvements passifs et ne signifie pas que chaque degré de liberté est commandé séparément.
Toutes les versions disposent-elles de capteurs tactiles ?
Selon les informations publiées, la détection tactile dépend de la référence. Demandez à Robots Europa de confirmer l’équipement exact et sa documentation avant de retenir une version pour un travail sur le contact.
Quelle alimentation faut-il prévoir ?
La plage publiée pour Revo 1 Basic est 9.5 ~ 28 V, à confirmer sur sa fiche technique au devis. Les données disponibles ne donnent pas de plage propre à Basic Touch ou Advanced.
Les doigts bougent-ils au démarrage ?
Oui, selon la documentation publiée, tous les doigts bougent pendant le balayage automatique de calibration de position après la mise sous tension. Prévoyez ce mouvement dans votre procédure de démarrage.
Quels outils de développement sont mentionnés ?
Un C SDK et un Python SDK sont mentionnés dans les données disponibles, sous réserve de confirmation documentaire au devis. Leur disponibilité, leur contenu et leur adéquation à la référence choisie doivent être vérifiés avant votre développement.
Peut-on modifier l’identifiant de l’appareil ?
Selon les informations publiées, l’identifiant par défaut est 1 et il est réglable dans la plage 1 - 254. La procédure applicable doit être confirmée dans la documentation de votre version.
Où acheter la BrainCo Revo 1 Intelligent Dexterous Bionic Hand et quel est son coût ?
Vous pouvez demander un devis à Robots Europa pour la fourniture dans l’Union européenne et la région DACH. Le devis précise la configuration retenue ainsi que les modalités de livraison et de support, sans présumer des éléments inclus.
En résumé
Passer d’un objet saisi à une expérience reproductible exige davantage qu’une liste de caractéristiques. La Revo 1 fournit, selon les données publiées, une architecture articulée dont il faut examiner la commande, le démarrage et la configuration matérielle. Avec Robots Europa, votre demande de devis permet de réunir les informations encore manquantes avant l’intégration : cette page est le point de départ.


