
BrainCo Revo 2 Pro Dexterous Right Hand (XER)
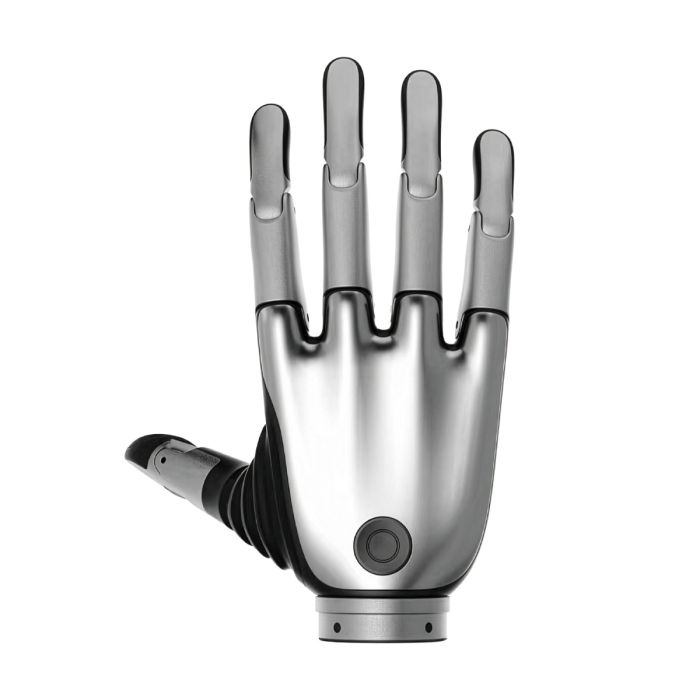
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 2 PRO
- NUMÉRO DE PIÈCE #:
- XER
- ORIGIN:
- Chine
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro
BrainCo Revo 2 Pro Dexterous Right Hand (XER)
Un geste réussi ne suffit pas à valider une expérience de manipulation : il faut aussi pouvoir expliquer la commande, reproduire le protocole et identifier les limites du matériel. BrainCo Revo 2 Pro Dexterous Right Hand (XER) mérite donc d’être étudiée sous l’angle de l’intégration expérimentale, plutôt que comme une promesse de dextérité universelle. Selon sa présentation publiée, cette main bionique dextre est destinée à l’intégration robotique et à la recherche. Pour vous, l’enjeu consiste à confronter cette orientation aux besoins réels de votre plateforme, de vos objets et de votre logiciel de commande.
Robots Europa, établi à Dublin, commercialise ce produit pour les projets situés dans l’Union européenne et la région DACH. Robots Europa est votre interlocuteur pour le devis, l’organisation de la livraison et les modalités de support. Votre demande doit préciser le robot concerné, l’environnement logiciel et les contraintes mécaniques à vérifier : ces éléments permettent de cadrer une proposition sans présumer d’une compatibilité que les informations disponibles ne démontrent pas.
Contexte et positionnement
BRAINCO et la gamme Revo 2
Le produit porte la marque BRAINCO et appartient à la gamme Revo 2. La documentation consultée distingue les versions Basic, Pro et Touch, respectivement associées aux codes XRL/XRR, XEL/XER et XTL/XTR. Cette nomenclature aide à identifier une référence, mais ne constitue pas à elle seule une comparaison complète de leurs performances. L’historique de l’entreprise et la filiation technique entre générations ne sont pas documentés dans les éléments disponibles ; ils ne servent donc pas ici à justifier le choix du produit.
Dans la catégorie des Mains, une main dextre s’évalue comme un organe de manipulation à intégrer à un ensemble plus large. Le bras, la perception, la commande et l’environnement de travail influencent le résultat. Pour un laboratoire, cette approche évite de confondre la capacité d’un composant avec celle d’un robot complet.
Une architecture à examiner avec son logiciel de commande
D’après la spécification publiée pour l’ensemble de la série, l’architecture comporte 6 articulations actives et 11 degrés de liberté. Le même document décrit un pouce doté de deux degrés de liberté actifs pour l’abduction et l’adduction, ainsi que d’un degré de liberté passif pour la flexion et l’extension. Chacun des quatre autres doigts disposerait d’un degré de liberté actif et d’un degré de liberté passif pour la flexion et l’extension.
Cette distinction est importante : un mouvement passif n’est pas une commande indépendante supplémentaire. Selon la présentation publiée, la série associe également une commande d’asservissement en boucle fermée à la définition de gestes personnalisés. Le travail d’intégration consiste notamment à comprendre comment ces possibilités se traduisent en consignes, en états observables et en procédures d’essai.
Caractéristiques techniques
Le tableau reprend les données publiées applicables à cette référence Pro et distingue les caractéristiques communes à la série des informations propres à la version.
| Caractéristique | Valeur selon la spécification publiée |
|---|---|
| Type de produit | Main bionique dextre pour intégration robotique et recherche |
| Codes de la version Pro | XEL/XER ; référence présentée : XER |
| Articulations actives, série Revo 2 | 6 |
| Degrés de liberté, série Revo 2 | 11 |
| Pouce, série Revo 2 | Deux degrés de liberté actifs pour l’abduction et l’adduction ; un degré de liberté passif pour la flexion et l’extension |
| Autres doigts, série Revo 2 | Chacun des quatre doigts : un degré de liberté actif et un passif pour la flexion et l’extension |
| Interfaces de communication, Pro | 485, CAN FD, EtherCAT ; interface située sous le poignet |
| Environnements logiciels, série Revo 2 | SDK pour Linux, Windows et les environnements ROS |
| Commande, série Revo 2 | Asservissement en boucle fermée et définition de gestes personnalisés |
| Protections, série Revo 2 | Courant, blocage, température élevée et collision |
| Dimensions | Non publiées par le fabricant ; à confirmer lors du devis |
| Cotes de fixation au poignet | Non publiées par le fabricant ; à confirmer lors du devis |
| Matériau | Non publié par le fabricant ; à confirmer lors du devis |
| Indice IP | Non publié par le fabricant ; à confirmer lors du devis |
| Durée de vie | Non publiée par le fabricant ; à confirmer lors du devis |
Ces caractéristiques sont reprises telles que publiées et doivent être confirmées sur la fiche technique lors du devis auprès de Robots Europa.
Comment intégrer BrainCo Revo 2 Pro Dexterous Right Hand (XER) à votre robot ?
Commencez par les interfaces disponibles sur votre plateforme. D’après la spécification Pro publiée, la communication et la commande peuvent utiliser 485, CAN FD ou EtherCAT, avec une interface située sous le poignet. Le document général de la série emploie la désignation RS485. La présence annoncée de ces interfaces ne suffit pas à garantir que votre contrôleur reconnaîtra directement la main : le protocole, le raccordement et les fonctions accessibles doivent être vérifiés.
Sur le plan logiciel, la présentation publiée mentionne un SDK pour Linux, Windows et les environnements ROS. Cette indication permet de préparer l’évaluation, mais ne précise ni les versions compatibles ni le contenu exact des exemples ou bibliothèques. Vous pouvez donc décrire votre environnement à Robots Europa avant de retenir une architecture de commande. Il serait prématuré d’assimiler cette mention à une intégration prête à fonctionner sur n’importe quel robot.
La mécanique constitue un autre point de décision. Le fabricant n’a pas publié les dimensions ni les cotes de fixation au poignet dans les sources disponibles ; elles doivent être confirmées lors du devis. Sans ces données, vous ne pouvez pas valider l’encombrement ni dessiner définitivement une adaptation. Enfin, les protections contre le courant, le blocage, la température élevée et les collisions sont annoncées dans la présentation publiée, mais ne remplacent pas l’analyse des risques de votre installation.
À qui s’adresse BrainCo Revo 2 Pro Dexterous Right Hand (XER) ?
Cette référence peut entrer dans la sélection des laboratoires de robotique, des équipes universitaires et des intégrateurs qui étudient la manipulation dextre. Son orientation vers l’intégration et la recherche est celle de la présentation publiée. Le choix doit rester lié à une expérience précise : quels objets manipuler, quelles commandes tester et quels résultats observer ? Une tâche clairement définie rend les questions techniques plus utiles qu’une recherche générale de performances.
Si votre projet exige une référence gauche, examinez la BrainCo Revo 2 Pro Dexterous Left Hand (XEL). Pour une comparaison de gamme, vous pouvez également consulter la BrainCo Revo 2 Basic Right Dexterous Bionic Hand (XRR) et la Brainco Revo 2 Touch Biomimetic Dexterous Right Hand (XTR). Les informations disponibles ne permettent toutefois pas d’attribuer à Basic un avantage économique ni à Touch une capacité tactile particulière : demandez une comparaison documentée avant d’arbitrer.
À quoi sert BrainCo Revo 2 Pro Dexterous Right Hand (XER) ?
- Étudier la préhension. Vous pouvez envisager des protocoles de manipulation d’objets, sous réserve de valider leur faisabilité avec les données techniques complètes.
- Expérimenter des commandes gestuelles. La définition de gestes personnalisés annoncée dans la présentation publiée peut servir de point de départ à vos essais.
- Évaluer une intégration logicielle. Les environnements SDK annoncés permettent de préparer l’étude de la liaison avec votre logiciel de robotique.
- Examiner une architecture de communication. Les interfaces publiées pour Pro peuvent être confrontées aux contraintes de votre contrôleur.
- Construire un démonstrateur de recherche. Une main dextre peut prendre place dans une plateforme expérimentale dont les capacités restent à valider.
- Enseigner la manipulation robotique. Une plateforme de laboratoire peut illustrer les différences entre commande, mouvement articulaire et contact avec un objet.
Devis et disponibilité
Demandez à Robots Europa un devis correspondant à la référence XER et à votre contexte d’intégration. Joignez vos contraintes de fixation, votre environnement logiciel et les interfaces que vous souhaitez utiliser. Les dimensions, les cotes de fixation, le matériau, l’indice IP et la durée de vie ne sont pas publiés dans les sources disponibles et doivent être confirmés lors du devis.
La livraison, les éventuelles formalités douanières et les modalités de support sont organisées avec Robots Europa dans le cadre du devis. Pour faire examiner votre projet, utilisez la demande de devis disponible sur cette page.
Questions fréquentes
Que désigne la référence XER ?
XER est la référence du produit présenté, BrainCo Revo 2 Pro Dexterous Right Hand (XER). Selon la nomenclature publiée, la version Pro utilise les codes XEL/XER.
Les degrés de liberté sont-ils tous actifs ?
Non : selon la spécification publiée pour la série, la main comporte 6 articulations actives et 11 degrés de liberté. Le document distingue des degrés de liberté actifs et passifs dans le pouce et les autres doigts.
Quelles interfaces sont annoncées pour Pro ?
La spécification publiée pour Pro indique 485, CAN FD et EtherCAT, avec l’interface sous le poignet. Le document général utilise également la désignation RS485 ; le raccordement exact doit être confirmé lors du devis.
Puis-je l’utiliser avec ROS ?
La présentation publiée annonce un SDK adapté aux environnements ROS, ainsi qu’à Linux et Windows. Les versions logicielles et les modalités d’intégration ne sont pas précisées ; faites vérifier votre configuration auprès de Robots Europa.
Les dimensions de montage sont-elles connues ?
Le fabricant n’a pas publié les dimensions ni les cotes de fixation au poignet dans les sources disponibles. Ces données sont à confirmer lors du devis avant de valider votre adaptation mécanique.
Les protections permettent-elles un contact sûr avec une personne ?
La présentation publiée mentionne des protections liées au courant, au blocage, à la température élevée et aux collisions. Elle n’établit pas pour autant une aptitude au contact humain ni une certification de sécurité : votre application nécessite sa propre évaluation des risques.
Où acheter BrainCo Revo 2 Pro Dexterous Right Hand (XER) et quel est son coût ?
Vous pouvez demander un devis à Robots Europa pour un projet dans l’Union européenne ou la région DACH. Le coût et le périmètre de fourniture sont établis selon votre demande, avec les modalités de livraison et de support.
En résumé
Passer d’un geste démontré à une expérience reproductible exige de connaître autant les possibilités de commande que les limites de l’intégration. Les interfaces et fonctions annoncées pour cette main constituent des éléments à examiner, tandis que les données mécaniques manquantes doivent être confirmées avant toute décision. Pour soumettre votre protocole, vérifier la référence et préparer un devis avec Robots Europa, cette page est le point de départ.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.


