
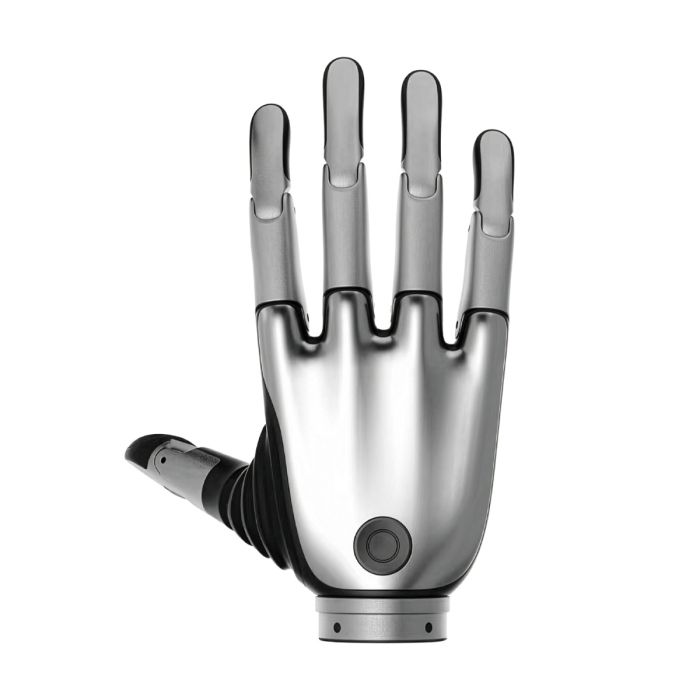
Brainco Revo 2 Touch Biomimetic Dexterous Left Hand (XTL)
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 2 TOUCH (LEFT)
- NUMÉRO DE PIÈCE #:
- XTL
- ORIGIN:
- Chine
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Touch-Left
Brainco Revo 2 Touch Biomimetic Dexterous Left Hand (XTL)
Une main robotique ne se choisit pas uniquement pour les gestes qu’elle semble pouvoir reproduire. Il faut aussi savoir quelles caractéristiques sont documentées, lesquelles doivent être vérifiées et comment elles s’inscrivent dans votre protocole. Brainco Revo 2 Touch Biomimetic Dexterous Left Hand (XTL) invite à cette lecture méthodique : la documentation consultée présente la plateforme Revo 2 comme une main bionique dextre destinée à l’intégration robotique et à la recherche. Pour cette configuration gauche, l’enjeu est de construire un cahier des charges exploitable plutôt que de prendre le nom Touch pour une description complète de ses capacités.
Robots Europa, établi à Dublin, commercialise ce produit pour les organisations de l’Union européenne et de la région DACH. Robots Europa est votre interlocuteur pour le devis, la coordination de la livraison et les modalités d’assistance. Votre demande doit préciser le robot d’accueil, l’environnement logiciel, les objets à manipuler et les informations techniques nécessaires à la validation de la configuration XTL.
Contexte et positionnement
BRAINCO et la famille Revo 2
Le produit appartient à la famille Revo 2 de BRAINCO. Selon la nomenclature publiée, cette famille comprend BASIC, associé aux codes XRL/XRR, PRO, associé aux codes XEL/XER, et TOUCH, associé aux codes XTL/XTR. Ces désignations permettent de distinguer les configurations, mais elles ne constituent pas à elles seules une comparaison fonctionnelle. La documentation disponible ici ne fournit ni historique détaillé du fabricant ni chronologie vérifiée des évolutions de la gamme.
Pour votre sélection, il importe donc de conserver le code exact dans les échanges techniques. Cette page concerne la main gauche XTL, et non la configuration XTR ou une variante BASIC ou PRO. Une nomenclature rigoureuse évite qu’une réponse relative à une autre version soit utilisée pour valider votre intégration.
Une plateforme à examiner par ses fonctions documentées
D’après la spécification publiée, la Revo 2 comporte 6 articulations actives et 11 degrés de liberté au total. Ces notions décrivent des aspects différents de la mobilité : le nombre de degrés de liberté ne doit pas être assimilé au nombre d’articulations directement commandées. La même documentation mentionne une commande d’asservissement en boucle fermée et la définition de gestes personnalisés.
Ces éléments orientent l’étude vers la commande et la programmation de la manipulation. Ils ne suffisent toutefois pas à établir une performance sur vos objets. En robotique, la géométrie de la prise, les propriétés de l’objet et le protocole de commande doivent être évalués ensemble. Cette distinction est particulièrement utile lorsque vous comparez une fiche technique à une démonstration visuelle.
Caractéristiques techniques
| Caractéristique | Valeur ou état de publication |
|---|---|
| Identification de la version TOUCH | Selon la nomenclature publiée : XTL/XTR ; cette page concerne XTL, la main gauche. |
| Type de produit | Selon la présentation publiée : main bionique dextre pour l’intégration robotique et la recherche. |
| Articulations actives de la plateforme Revo 2 | Selon la spécification publiée : 6. |
| Degrés de liberté totaux de la plateforme Revo 2 | Selon la spécification publiée : 11. |
| Force de pincement | Selon la spécification publiée : ≥15N. |
| Précision de commande | Selon la spécification publiée : 0.1°. |
| Commande et gestes | Selon la documentation publiée : asservissement en boucle fermée et définition de gestes personnalisés. |
| Protections | Selon la documentation publiée : protections relatives au courant, au blocage, à la température élevée et aux collisions. |
| Prise en charge logicielle | Selon la documentation publiée : SDK pour les environnements Linux, Windows et les flux de travail ROS. |
| Indice IP | Non publié dans les sources disponibles ; à confirmer lors du devis. |
| Contenu du colis | Non publié dans les sources disponibles ; à confirmer lors du devis. |
| Résolution des capteurs tactiles | Non publiée dans les sources disponibles ; à confirmer lors du devis. |
| Type de moteur | Non publié dans les sources disponibles ; à confirmer lors du devis. |
Ces caractéristiques reprennent les spécifications publiées ; leur application à la configuration XTL sera vérifiée sur la fiche technique lors du devis auprès de Robots Europa.
Que faut-il vérifier avant d’intégrer la version Touch XTL ?
Le premier point concerne la mesure que vous souhaitez réellement exploiter. La précision de commande annoncée dans la spécification est de 0.1° : il s’agit d’une donnée angulaire, qui ne doit pas être reformulée comme une précision de positionnement linéaire. De même, la force de pincement publiée de ≥15N ne décrit pas une charge utile de levage. Votre cahier des charges doit distinguer commande, effort de prise et comportement de l’objet.
Le deuxième point est la portée du nom Touch. La résolution des capteurs tactiles n’est pas publiée dans les sources disponibles et doit être confirmée lors du devis. Ces sources ne permettent pas non plus de décrire précisément les données tactiles accessibles à votre application. Si votre recherche dépend d’une mesure de contact, demandez une documentation explicitant les signaux disponibles et leur exploitation avant de retenir cette configuration.
Enfin, selon la documentation publiée, le SDK prend en charge Linux, Windows et les flux de travail ROS. Cette indication constitue une piste d’intégration, pas une garantie de fonctionnement immédiat avec votre architecture. Les versions logicielles, les exemples disponibles et le raccordement à votre système sont à examiner. Les protections annoncées ne remplacent pas davantage l’analyse des risques de l’ensemble robotisé.
À qui s’adresse BrainCo-Revo-2-Touch-Left ?
Selon sa présentation publiée, cette main vise l’intégration robotique et la recherche. Elle peut donc entrer dans la sélection d’un laboratoire étudiant la manipulation ou d’une équipe préparant un dispositif expérimental. Pour ces acheteurs, la question centrale est l’adéquation entre les fonctions documentées et les observations nécessaires au protocole, plutôt que la seule ressemblance avec une main humaine.
Un intégrateur doit également vérifier que le choix d’une main gauche correspond à l’architecture prévue. Si votre projet exige une main droite, examinez la Brainco Revo 2 Touch Biomimetic Dexterous Right Hand (XTR) et faites confirmer ses caractéristiques propres. Ce changement de côté doit rester une décision explicite dans la nomenclature du projet.
Les versions BASIC et PRO peuvent aussi faire partie de votre comparaison au sein de la gamme BrainCo Revo 2. Les informations disponibles ne permettent cependant pas d’affirmer qu’une de ces versions convient mieux à un segment particulier. Pour les départager, demandez une comparaison documentée des fonctions nécessaires à votre application, sans présumer d’un avantage lié au nom de la version.
Pour quels usages étudier cette main ?
- Recherche sur la préhension. Étudier la formation d’une prise dans un protocole adapté aux capacités qui seront confirmées.
- Intégration d’une main gauche. Examiner la place de la configuration XTL dans l’architecture mécanique et logicielle de votre robot.
- Programmation de gestes. Préparer des séquences expérimentales autour de la définition de gestes mentionnée dans la documentation publiée.
- Développement logiciel. Évaluer les possibilités du SDK annoncé pour Linux, Windows et les flux de travail ROS.
- Étude du contact. Définir les mesures nécessaires avant de vérifier la documentation tactile de la version Touch.
- Comparaison de configurations. Confronter votre cahier des charges aux informations vérifiées de chaque version de la famille Revo 2.
Devis et disponibilité
Pour établir une proposition adaptée, transmettez à Robots Europa la référence XTL, le contexte d’intégration et les exigences de votre expérimentation. Signalez notamment si votre décision dépend de données tactiles, de l’indice de protection ou d’accessoires précis : ces points ne sont pas suffisamment documentés ici pour être considérés comme acquis.
La livraison, les formalités douanières et l’assistance sont organisées avec Robots Europa dans le cadre du devis. Pour faire préciser la configuration et ses conditions de fourniture, utilisez la demande de devis disponible sur cette page.
Questions fréquentes
Cette page concerne-t-elle bien la main gauche XTL ?
Oui, le produit présenté est Brainco Revo 2 Touch Biomimetic Dexterous Left Hand (XTL). Selon la nomenclature publiée, XTL/XTR désigne la version TOUCH ; veillez à conserver XTL dans votre demande pour identifier la main gauche.
Combien d’articulations et de degrés de liberté sont annoncés ?
La spécification publiée de la Revo 2 indique 6 articulations actives et 11 degrés de liberté au total. L’application de ces données à la configuration commandée doit être vérifiée sur sa fiche technique lors du devis.
Quelle force de prise est documentée ?
La spécification publiée indique une force de pincement de ≥15N. Cette valeur ne constitue pas une indication de charge utile et ne permet pas, à elle seule, de valider le levage d’un objet.
La résolution tactile et le type de moteur sont-ils connus ?
La résolution des capteurs tactiles et le type de moteur ne sont pas publiés dans les sources disponibles. Ces informations sont à confirmer lors du devis si elles conditionnent votre choix.
Quels environnements logiciels sont mentionnés ?
Selon la documentation publiée, un SDK est prévu pour Linux, Windows et les flux de travail ROS. La compatibilité avec votre environnement précis et les modalités de raccordement restent à vérifier.
Que contient le colis et quel est l’indice IP ?
Le contenu du colis et l’indice IP ne sont pas publiés dans les sources disponibles ; ils sont à confirmer lors du devis. Ne présumez donc ni des accessoires fournis ni d’une aptitude à un environnement exposé.
Où acheter BrainCo-Revo-2-Touch-Left et quel est son coût ?
Vous pouvez demander un devis à Robots Europa pour une fourniture dans l’Union européenne et la région DACH. La proposition précise la configuration retenue ainsi que les modalités de livraison et d’assistance, à partir de votre demande sur cette page.
En résumé
Choisir cette main revient à rapprocher un projet de manipulation de caractéristiques réellement documentées. La présentation publiée de la Revo 2 fournit des repères sur la mobilité, la commande et l’intégration logicielle, mais plusieurs informations essentielles restent à confirmer pour XTL. En séparant ces repères des hypothèses sur le tactile, les accessoires ou l’environnement d’utilisation, vous préparez une décision plus solide : pour engager cette vérification avec Robots Europa, cette page est le point de départ.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
What's included
Videos


