
BrainCo Revo 3-21 Touch Robot Hand
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 3-21 TOUCH
- ORIGIN:
- Chine
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-Touch
BrainCo Revo 3-21 Touch Robot Hand
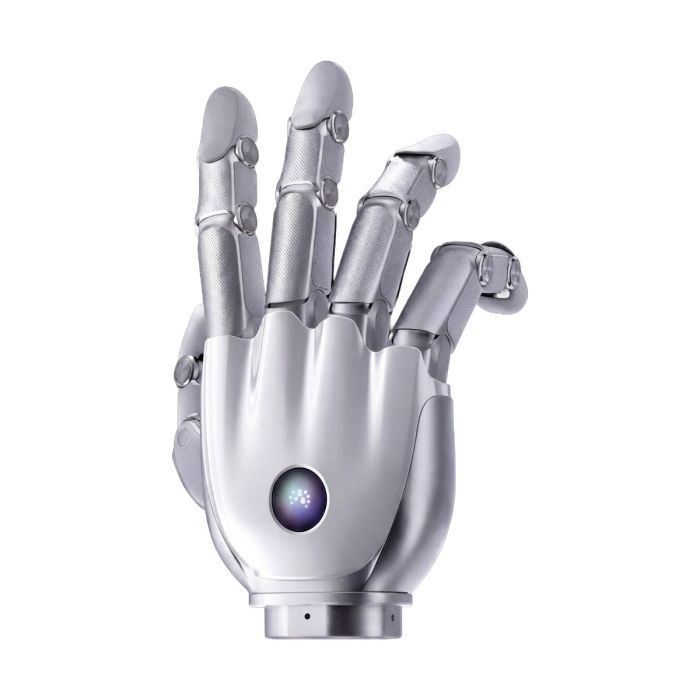
Une prise peut sembler réussie à l’image tout en laissant inconnue la manière dont l’objet repose dans la main. BrainCo Revo 3-21 Touch Robot Hand place cette question du contact au cœur du choix d’un organe de préhension. Selon la fiche publiée pour Revo 3 U21T, cette version associe des articulations actives à une matrice tactile piézorésistive couvrant la paume entière. Pour vous, l’enjeu est de déterminer comment exploiter ensemble mouvement et perception dans une tâche réelle, plutôt que de sélectionner une main sur son seul nombre d’articulations.
Robots Europa, basé à Dublin, propose ce produit aux organisations de l’Union européenne et de la région DACH. Robots Europa établit votre devis à partir de la configuration recherchée et des contraintes de votre projet. La référence commerciale, les éléments nécessaires à l’intégration et le périmètre de l’accompagnement sont à préciser avec Robots Europa avant de valider la fourniture.
Contexte et positionnement
BrainCo et la génération Revo
La source publiée présente BrainCo comme une entreprise d’interfaces cerveau-machine établie à Hangzhou et Revo 3 comme sa troisième génération de main robotique dextre. Cette origine situe le fabricant, mais ne suffit pas à attribuer à ce produit des fonctions médicales ou des certifications. Pour un projet de robotique, l’évaluation doit porter sur la documentation de la main proposée, ses interfaces et ses conditions d’utilisation.
La fiche distingue Revo 3 U21, Revo 3 U21F, Revo 3 U21T et Revo 3 U21VT. Ces désignations doivent rester séparées dans votre cahier des charges. Les données ci-dessous concernent Revo 3 U21T lorsqu’une version est précisée dans la fiche ; la correspondance avec la référence commerciale présentée sur cette page doit être confirmée au devis.
Le contact comme information de manipulation
Selon la spécification publiée, Revo 3 U21T dispose d’une matrice tactile piézorésistive de paume entière comportant 451 points de mesure. Une telle architecture intéresse les travaux où l’emplacement du contact doit être étudié en complément de la position des doigts. Elle ne dispense cependant pas de définir le traitement des données et les critères de réussite de chaque prise.
La source décrit également 21 moteurs indépendants et, pour Revo 3 U21T, 21 degrés de liberté à entraînement direct et réversibles. Cette réversibilité désigne la possibilité de transmettre mécaniquement un mouvement depuis l’articulation vers l’entraînement. Elle ne constitue pas, à elle seule, une validation de sécurité pour un usage à proximité de personnes.
Caractéristiques techniques
| Caractéristique | Valeur selon la fiche publiée |
|---|---|
| Degrés de liberté | 21, à entraînement direct et réversibles |
| Motorisation annoncée pour Revo 3 | 21 moteurs indépendants |
| Dimensions de la main | 216 × 108 × 50 mm |
| Tension d’alimentation | 16–85 V |
| Courant maximal | 10 A (24 V) |
| Force maximale de préhension active | ≥100 N |
| Force maximale de pincement au bout des doigts | ≥25 N |
| Charge totale de la main | 20 kg |
| Charge sur quatre doigts | 5 kg |
| Répétabilité | 0.1° |
| Temps d’ouverture/fermeture d’une articulation | 0.33 s |
| Types de prise | 33 selon la taxonomie Feix GRASP |
| Test d’opposition de Kapandji | Score maximal annoncé |
| Interfaces de communication | EtherCAT / CAN FD / RS-485 |
| Fréquence de communication | 500 Hz |
| Capteurs embarqués | IMU et température sur la carte principale |
| Répartition tactile | Paume entière |
| Technologie tactile | Matrice piézorésistive de paume entière |
| Points de mesure tactiles | 451 points (piézorésistifs) |
| Endurance annoncée pour Revo 3 | Plus de 1,000,000 cycles de flexion des articulations |
| Logiciels annoncés | SDK C/C++ et Python, Linux et Windows, prise en charge de ROS |
| Alimentation recommandée par la source | Alimentation stable 24V DC, puissance d’au moins 100W |
| Masse | Non publiée ; à confirmer au devis |
| Indice de protection IP | Non publié ; à confirmer au devis |
| Contenu de la boîte | Non publié ; à confirmer au devis |
| Plage de température de fonctionnement | Non publiée ; à confirmer au devis |
| Matériau de la main | Non publié ; à confirmer au devis |
Ces caractéristiques reprennent la spécification publiée et sont à confirmer sur la fiche technique de la configuration retenue lors du devis.
Que change la perception tactile de paume entière ?
Selon le tableau publié, Revo 3 U21F possède une perception tactile au bout des doigts, tandis que Revo 3 U21T et Revo 3 U21VT sont indiquées avec une perception tactile de paume entière. Pour Revo 3 U21, aucune distribution tactile n’est renseignée dans ce tableau. Cette différence oriente la comparaison vers la localisation des contacts que vous souhaitez observer.
Dans une étude de préhension, un contact limité à l’extrémité des doigts et un appui réparti sur la paume ne posent pas les mêmes questions. La version U21T mérite donc d’être évaluée si votre protocole porte sur des prises enveloppantes ou sur les changements de contact pendant une manipulation. Le bénéfice doit être vérifié avec vos objets et votre méthode de commande, sans présumer du résultat.
La fiche disponible ne documente pas la résolution de force, la précision tactile ni une fonction de perception visuelle pour U21T. Il serait donc prématuré de bâtir votre application sur ces capacités. De même, la fréquence de communication publiée ne doit pas être présentée comme la fréquence garantie d’une boucle complète de commande robotique.
À qui s’adresse BrainCo Revo 3-21 Touch Robot Hand ?
Selon sa présentation publiée, Revo 3 vise l’automatisation industrielle, la recherche scientifique et la manipulation robotique avancée. Cette orientation intéresse les laboratoires de robotique, les équipes de développement et les intégrateurs qui doivent étudier une préhension plus diversifiée qu’une ouverture et une fermeture simples.
Vous avez particulièrement intérêt à examiner la version U21T si votre démarche nécessite de confronter les mouvements des doigts aux informations de contact. Pour un besoin centré sur les extrémités des doigts, la distribution tactile annoncée pour U21F justifie une comparaison préalable. Cette orientation reste à valider selon les données réellement accessibles et les contraintes de votre montage.
Vous pouvez consulter la catégorie BrainCo Revo 3 pour situer les références proposées. Avant votre choix, transmettez les objets à manipuler, le contrôleur envisagé et les contraintes mécaniques. La masse non publiée est notamment à confirmer au devis pour vérifier l’adéquation avec votre support ou votre bras robotique.
À quoi sert BrainCo Revo 3-21 Touch Robot Hand ?
- Étudier les prises multidoigts. Comparer des stratégies de contact sur des objets de formes différentes dans un protocole expérimental.
- Analyser les appuis sur la paume. Examiner l’intérêt des informations tactiles pour comprendre une prise enveloppante.
- Développer des commandes de manipulation. Construire et évaluer des stratégies associant mouvements articulaires et données de contact.
- Préparer une intégration industrielle. Vérifier sur un banc d’essai si une main dextre convient à une opération envisagée.
- Comparer des configurations de préhension. Mettre en regard des architectures tactiles selon les besoins du projet.
- Enseigner la robotique avancée. Utiliser la manipulation comme support d’étude des interfaces, de la commande et de la perception.
Devis et disponibilité
Demandez à Robots Europa un devis correspondant à votre application, en précisant la référence souhaitée, l’environnement logiciel et les contraintes d’intégration. Le contenu de la boîte n’étant pas publié, les accessoires, câbles et éléments d’alimentation éventuellement nécessaires doivent être identifiés au devis, sans présumer qu’ils sont inclus.
La livraison, les formalités douanières éventuelles et l’assistance sont organisées avec Robots Europa dans le cadre du devis. Pour lancer cette vérification de configuration, utilisez la demande de devis disponible sur cette page.
Questions fréquentes
Quelle version correspond aux caractéristiques présentées ?
Les caractéristiques explicitement rattachées à une version dans la fiche concernent Revo 3 U21T. Robots Europa doit confirmer au devis la correspondance entre cette désignation et la référence commerciale de cette page.
La main dispose-t-elle d’une perception tactile ?
Selon la fiche publiée, Revo 3 U21T possède une matrice piézorésistive de paume entière à 451 points. La résolution de force n’est pas documentée dans les éléments disponibles.
Quels environnements logiciels sont annoncés ?
La source annonce des SDK C/C++ et Python compatibles avec Linux et Windows, ainsi qu’une prise en charge de ROS. Les versions logicielles et les modalités d’accès sont à vérifier lors de la définition de votre intégration.
Quelle alimentation faut-il prévoir ?
La source recommande une alimentation stable 24V DC d’au moins 100W pour limiter le risque de chute de tension. Cette recommandation ne remplace pas la vérification du dimensionnement électrique de votre installation au devis.
Comment interpréter la charge totale annoncée ?
La fiche publiée indique 20 kg pour la charge totale de Revo 3 U21T et 5 kg pour la charge sur quatre doigts. Ces valeurs doivent rester distinctes ; les conditions d’essai et leur pertinence pour votre prise sont à confirmer au devis.
Convient-elle à un environnement humide ou poussiéreux ?
Le fabricant n’a pas publié d’indice IP ni de plage de température de fonctionnement dans les sources disponibles ; ces éléments sont à confirmer au devis. Vous ne devez donc pas présumer d’une aptitude à cet environnement.
Où acheter BrainCo Revo 3-21 Touch Robot Hand et quel est son coût ?
Vous pouvez demander un devis à Robots Europa pour une fourniture dans l’Union européenne et la région DACH. Le chiffrage dépend de la configuration retenue et du périmètre d’intégration et d’assistance précisé avec vous.
Synthèse
Choisir une main robotique tactile revient à décider quelles informations de contact votre application doit réellement exploiter. Selon la documentation publiée, Revo 3 U21T associe une architecture articulée active à une perception piézorésistive de paume entière ; sa pertinence doit être évaluée à partir de vos prises et de votre système de commande.
La référence exacte, les conditions d’essai et les données non publiées restent à vérifier avant de figer votre projet. Pour transformer cette comparaison technique en une configuration définie avec Robots Europa, cette page est le point de départ.


