
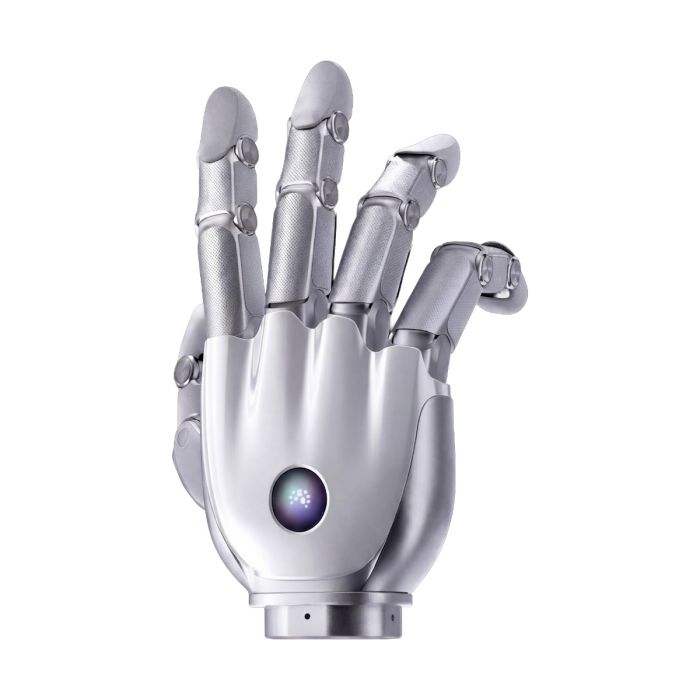
BrainCo Revo 3-21 V-Touch Robot Hand
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 3-21 V-TOUCH
- ORIGIN:
- Chine
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-V-Touch
BrainCo Revo 3-21 V-Touch Robot Hand
Le choix d’une main robotique engage autant votre méthode d’expérimentation que votre installation mécanique. Avec BrainCo Revo 3-21 V-Touch Robot Hand, l’enjeu est d’examiner ensemble articulation, préhension et informations de contact, plutôt que de sélectionner un préhenseur sur sa seule force annoncée. La spécification publiée pour Revo 3 U21VT décrit une architecture à entraînement direct et une perception associant paume et extrémités des doigts. Cette page distingue les caractéristiques annoncées des points à valider pour votre intégration.
Robots Europa, basé à Dublin, commercialise ce produit pour les clients de l’Union européenne et de la région DACH. Robots Europa établit le devis et organise avec vous les modalités de livraison et d’assistance. Pour préparer votre demande, précisez l’application, l’environnement de travail et les interfaces de votre système : ces éléments permettront de cadrer la configuration et les vérifications documentaires nécessaires.
Contexte et positionnement
BRAINCO et la famille Revo 3
Le produit est proposé sous la marque BRAINCO. Les informations disponibles nomment les versions Revo 3 U21, Revo 3 U21F, Revo 3 U21T et Revo 3 U21VT. Les caractéristiques reprises ici sont attribuées à Revo 3 U21VT ; elles ne constituent pas une comparaison complète entre ces déclinaisons. La correspondance entre la désignation commerciale V-Touch et la référence commandée doit être vérifiée au devis.
Les éléments fournis ne documentent pas l’historique de l’entreprise ni la chronologie de cette gamme. Pour votre achat, le point utile est donc l’identification précise de la variante, accompagnée de sa fiche technique, plutôt qu’une filiation supposée avec d’autres mains de la marque.
Une approche articulée et tactile de la manipulation
Selon sa présentation publiée, la main Revo 3 est conçue pour l’automatisation industrielle, la recherche scientifique et la manipulation robotique avancée. Pour Revo 3 U21VT, la spécification annonce des articulations à entraînement direct et rétrocommandables, ainsi qu’une matrice piézorésistive dans la paume et une détection visuotactile au bout des doigts.
Dans un projet de manipulation, mouvement et perception répondent à des questions différentes : comment placer les doigts, puis quelles informations exploiter lorsque l’objet est touché ? Cette distinction aide à construire un protocole d’essai. Elle ne permet pas, à elle seule, de conclure à la réussite d’une tâche donnée sans validation sur vos objets.
Caractéristiques techniques
| Caractéristique | Valeur selon la spécification publiée |
|---|---|
| Degrés de liberté totaux | 21, à entraînement direct et rétrocommandables |
| Répartition des degrés de liberté | Quatre doigts × 4 DoF, pouce × 5 DoF |
| Dimensions de la main | 216 × 108 × 50 mm |
| Tension d’alimentation | 16–85 V |
| Courant maximal | 10 A (24 V) |
| Force maximale de préhension active | ≥100 N |
| Force maximale de pincement au bout des doigts | ≥25 N |
| Charge utile totale de la main | 20 kg |
| Charge utile des quatre doigts | 5 kg |
| Répétabilité | 0.1° |
| Temps d’ouverture ou de fermeture d’une articulation | 0.33 s |
| Interfaces de communication | EtherCAT / CAN FD / RS-485 |
| Fréquence de communication | 500 Hz |
| Capteurs embarqués | IMU et température sur la carte principale |
| Détection tactile | Matrice piézorésistive dans la paume et détection visuotactile au bout des doigts |
| Éléments de détection tactile | 336 points piézorésistifs + 2000 marqueurs visuotactiles |
| Plage de force tactile | 0–20 N |
| Résolution tactile | 0.01 N |
| Endurance annoncée pour la gamme | Plus de 1,000,000 cycles de flexion articulaire |
| Capacités de mouvement annoncées pour la gamme | Score complet au test d’opposition de Kapandji ; 33 types de prises selon la taxonomie Feix GRASP |
| Logiciels annoncés pour la gamme | SDK C/C++ et Python compatibles avec Linux et Windows |
| Alimentation recommandée dans la documentation | Alimentation stable 24V DC, puissance d’au moins 100W |
| Poids | Non publié par le fabricant ; à confirmer au devis |
| Masse de la main seule, sans poignet | Non publiée par le fabricant ; à confirmer au devis |
| Indice de protection IP | Non publié par le fabricant ; à confirmer au devis |
| Plage de température de fonctionnement | Non publiée par le fabricant ; à confirmer au devis |
| Contenu du colis | Non publié par le fabricant ; à confirmer au devis |
Ces caractéristiques sont celles de la spécification publiée, issue d’une source unique ; elles sont à confirmer sur la fiche technique de la configuration retenue lors du devis.
Que faut-il vérifier avant d’intégrer la version V-Touch ?
Commencez par séparer les données de préhension des données tactiles. Selon la spécification publiée, la force de préhension active, la force de pincement et la plage de mesure tactile correspondent à des rubriques distinctes. Une capacité annoncée dans l’une ne définit pas les conditions d’usage des autres. Demandez les positions de référence, les conditions d’essai et les limites applicables à votre prise.
La spécification publiée indique EtherCAT / CAN FD / RS-485 et des SDK C/C++ et Python pour Linux et Windows. Ces indications orientent l’étude d’intégration, mais ne prouvent pas la compatibilité avec un bras, un contrôleur ou une plateforme logicielle particulière. Vérifiez les commandes disponibles, l’accès aux données tactiles et les éléments nécessaires à la connexion.
Enfin, la recommandation publiée d’une alimentation stable 24V DC d’au moins 100W doit être examinée avec l’indication de courant maximal et votre scénario de mouvement. Le contenu du colis n’étant pas publié par le fabricant, l’inclusion d’une alimentation, de câbles ou d’accessoires reste à confirmer au devis. La même prudence s’applique à la fixation mécanique et à la documentation d’installation.
À qui s’adresse BrainCo Revo 3-21 V-Touch Robot Hand ?
Les laboratoires de robotique peuvent l’envisager pour étudier la coordination des doigts et le rôle du contact dans la manipulation. Les équipes d’intégration industrielle peuvent examiner son intérêt lorsque la diversité des objets motive l’évaluation d’une main articulée. Ces orientations correspondent aux usages annoncés dans la présentation publiée, sans constituer une validation d’un procédé particulier.
Pour une équipe de développement logiciel, l’intérêt potentiel réside dans l’articulation entre commande et observation. Les SDK annoncés dans la documentation publiée constituent un point de départ à vérifier, notamment pour les fonctions réellement exposées et les exemples disponibles. Votre cahier des charges doit préciser les données dont votre application a besoin.
Si votre projet privilégie uniquement la préhension, demandez à Robots Europa une comparaison documentée avec les autres versions Revo 3. Les informations disponibles ne suffisent pas à recommander une déclinaison comme plus adaptée ni à établir ses différences fonctionnelles. Une sélection pertinente exige de rapprocher les variantes de vos besoins, sans leur attribuer les caractéristiques de Revo 3 U21VT.
Pour quels usages envisager cette main robotique ?
- Étude des prises : préparer des essais sur différentes formes d’objets et observer les configurations de doigts.
- Recherche sur le contact : évaluer les informations tactiles accessibles et leur intérêt pour un protocole expérimental.
- Développement de commandes : explorer la coordination des articulations dans un environnement de test maîtrisé.
- Évaluation de tâches industrielles : confronter les prises envisagées aux contraintes réelles des pièces et du poste.
- Intégration logicielle : étudier la communication entre la main et votre système de commande.
- Comparaison de stratégies de manipulation : construire des essais reproductibles avant de retenir une solution de préhension.
Devis et disponibilité
Demandez un devis à Robots Europa en décrivant votre application, la variante souhaitée et les éléments nécessaires à l’intégration. Le devis permet de préciser la référence, le contenu fourni et les caractéristiques à confirmer. Joignez les contraintes mécaniques, électriques et logicielles qui pourraient conditionner votre choix.
Robots Europa organise avec le devis les modalités de livraison, les formalités douanières éventuelles et l’assistance. Pour engager cette vérification, utilisez la demande de devis disponible sur cette page.
Questions fréquentes
Les caractéristiques concernent-elles toutes les versions Revo 3 ?
Non : les données techniques de cette page sont attribuées à Revo 3 U21VT dans la spécification publiée, sauf les indications signalées pour la gamme. La référence exacte correspondant à V-Touch est à confirmer au devis.
Quel système tactile est annoncé ?
Selon la spécification publiée pour Revo 3 U21VT, la paume utilise une matrice piézorésistive et les extrémités des doigts une détection visuotactile. Les modalités d’accès aux données doivent être vérifiées pour votre application.
Peut-on utiliser les charges utiles annoncées pour toute prise ?
La spécification publiée distingue la charge utile totale de la main et celle des quatre doigts. Elle ne fournit pas ici les conditions détaillées permettant de les appliquer à chaque géométrie de prise ; demandez leur validation au devis.
Quels environnements logiciels sont annoncés ?
La documentation publiée annonce des SDK C/C++ et Python compatibles avec Linux et Windows. La compatibilité avec votre architecture et les fonctions disponibles restent à vérifier.
La main convient-elle à un environnement poussiéreux ou humide ?
Le fabricant n’a pas publié d’indice de protection IP ni de plage de température de fonctionnement dans les sources disponibles ; ces points sont à confirmer au devis. Il n’est donc pas possible de valider cet usage sur cette seule base.
Quels accessoires sont inclus et quelle masse faut-il prévoir ?
Le fabricant n’a pas publié le contenu du colis, le poids ni la masse de la main seule sans poignet ; ces informations sont à confirmer au devis. Elles doivent être vérifiées avant de dimensionner le support et de préparer l’installation.
Où acheter BrainCo Revo 3-21 V-Touch Robot Hand et quel est son coût ?
Vous pouvez demander un devis à Robots Europa depuis cette page. L’offre précise la configuration retenue, les éléments fournis et les modalités d’accompagnement.
En résumé
Choisir cette main revient à définir comment vous étudierez le mouvement et le contact ensemble. La spécification publiée de Revo 3 U21VT fournit une base pour cette évaluation, tandis que les conditions de charge, la configuration fournie et les contraintes d’environnement demandent une vérification documentaire. Pour transformer votre objectif de manipulation en demande de devis auprès de Robots Europa, cette page constitue le point de départ.


