
Інтелектуальна дексторна біонічна кисть BrainCo Revo 1
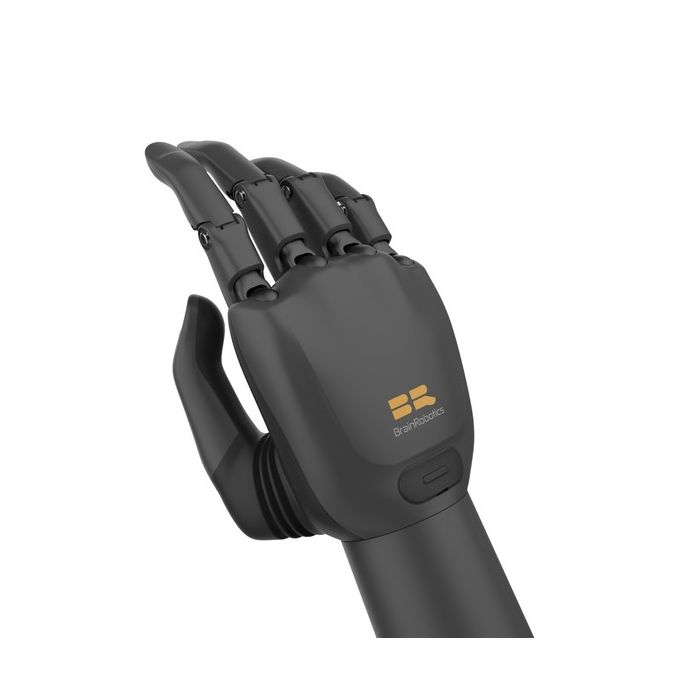
The BrainCo Revo 1 Intelligent Dexterous Bionic Hand is a robotic dexterous hand platform from BrainCo, a brain-computer-interface and human-machine-interface company that publicly lists “BrainCo Bionic Dexterous Hand Revo1” among its product lines on its official website. BrainCo positions itself as a company working across bionic hands, bionic knees, neurotechnology, and AI-oriented robotics solutions.
In stock
- БРЕНД:
- BRAINCO
- ЧАСТИНА #:
- Intelligent Dexterous Bionic Hand
- ORIGIN:
- Китай
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Dexterous-Bionic-Hand
Інтелектуальна дексторна біонічна кисть BrainCo Revo 1
Захват, який лише стискає, годиться для болта, але не для чашки, ключа чи крихкої пробірки. Інтелектуальна дексторна біонічна кисть BrainCo Revo 1 побудована на іншій ідеї: вона повторює будову людської кисті, з окремим великим пальцем і чотирма пальцями, що згинаються, і хапає предмет, а не затискає його.
Продавець цього обладнання — Robots Europa (Дублін). Ми постачаємо його покупцям у країнах ЄС та регіоні DACH, готуємо комерційну пропозицію, організовуємо доставку й підтримку після придбання.
Передісторія
BrainCo і лінійка Revo
BrainCo — виробник, під чиїм брендом виходить сімейство біонічних кистей Revo. Revo 1 є однією з моделей цього сімейства: легка біомиметична кисть з шістьма активними суглобами. У нашому каталозі її версії зібрано в розділі BrainCo Revo 1. Там же можна порівняти версії між собою.
Назви версій у джерелах: Revo 1 Basic (MRL1/MRR1), Revo 1 Basic Touch (MTL1/MTR1) і Revo 1 Advanced (MEL2/MER2). Вони відрізняються моделлю інтерфейсів і наявністю тактильних опцій, тому під час запиту варто одразу вказувати потрібний код.
Позиціонування та ключова ідея
Revo 1 — біомиметична кисть із 6 активними суглобами та 10 ступенями свободи. Різницю між цими двома числами пояснює кінематика пальців. Великий палець має два активні ступені свободи: приведення/відведення та згин/розгин. Кожен із чотирьох інших пальців має один активний ступінь свободи згину/розгину та один пасивний ступінь свободи згину/розгину.
Тобто привід є лише в ключових суглобах, а решта руху виникає з будови пальця. Такий підхід типовий для біонічних кистей. Він дозволяє зберегти форму, наближену до людської, без надмірного ускладнення конструкції.
Технічні характеристики
| Характеристика | Значення |
|---|---|
| Активні суглоби | 6 |
| Ступені свободи | 10 |
| Великий палець | 2 активні ступені свободи: приведення/відведення та згин/розгин |
| Чотири інші пальці | на кожен палець 1 активний і 1 пасивний ступінь свободи згину/розгину |
| Максимальне навантаження на кисть | 30 кг |
| Сила захвату п'ятьма пальцями | 50 Н |
| Напруга живлення (Revo 1 Basic) | 9,5 ~ 28 В |
| Ідентифікатор пристрою за замовчуванням | 1 (змінюється в межах 1 – 254) |
| SDK | C SDK і Python SDK |
Характеристики наведено так, як їх публікує виробник; вони уточнюються за технічним описом під час підготовки пропозиції.
Виробник не опублікував масу, габарити, клас захисту IP, комплектацію поставки та рівень шуму під час роботи; ці дані уточнюються під час підготовки пропозиції.
Чим Revo 1 відрізняється від звичайного захвату?
Головна відмінність — логіка контакту з предметом. У режимі Turbo палець, який зупинився об предмет, робить паузу на налаштований час утримання, а потім продовжує стискання з інтервалом 500 мс. Кисть не просто зупиняється на першому опорі, а додатково підтискає предмет, коли захват слабшає.
Друга відмінність — поведінка під час увімкнення. Після подачі живлення кисть автоматично виконує калібрувальний прохід положень, і під час нього рухаються всі пальці. Тому перед увімкненням слід прибрати з робочої зони предмети, а кисть закріпити так, щоб пальці мали вільний хід.
Третя — відкритість для інтеграції. Для керування доступні C SDK і Python SDK. Ідентифікатор пристрою за замовчуванням дорівнює 1 і змінюється в діапазоні 1 – 254, тож кілька кистей можна розрізняти в одній системі.
Чим відрізняються версії Revo 1?
Джерела називають три версії: Basic, Basic Touch та Advanced. Тактильні можливості залежать від конкретного коду виробу, а версії мають власні інтерфейси. Значення напруги живлення 9,5 ~ 28 В опубліковано для версії Basic. Для інших версій ми його не переносимо й уточнюємо окремо.
Поки вам потрібен лише захват без датчиків дотику, вистачить базового виконання. Якщо важливий зворотний зв'язок від поверхні, розгляньте версію з тактильним сенсором. Також визначте, яка сторона потрібна: у кодах версій є пари для лівої та правої кисті.
Для кого призначена Revo 1?
Дослідницькі лабораторії використовують такі кисті, щоб перевіряти алгоритми захоплення й маніпуляції на апаратурі, близькій до людської кисті. Для них важливі відкриті SDK та можливість змінювати параметри захвату.
Навчальним закладам кисть дає наочну платформу для курсів із робототехніки, механіки та керування. Інтеграторам вона потрібна як кінцевий ефектор для експериментальних маніпуляторів і гуманоїдних проєктів. Команди, що працюють у медичній і реабілітаційній робототехніці, можуть розглядати її як основу для прототипів; суміжні рішення зібрано в категорії Медичні роботи.
Якщо вам потрібна версія з тактильними сенсорами, вкажіть це в запиті, і ми підберемо відповідний код із ліній Basic Touch або Advanced.
Для чого використовують Revo 1?
- Дослідження маніпуляції. Перевірка стратегій захоплення предметів різної форми на кисті з десятьма ступенями свободи.
- Навчання. Лабораторні роботи зі студентами про кінематику пальців і керування приводами.
- Кінцевий ефектор для маніпулятора. Заміна жорсткого захвату рукою, що охоплює предмет.
- Гуманоїдні проєкти. Кисть для прототипів роботів, яким потрібна людиноподібна рука.
- Реабілітаційна робототехніка. Прототипи й дослідження в галузі допоміжних технологій.
- Демонстрації та випробування. Показ логіки захвату, зокрема режиму Turbo та автокалібрування.
Ціна та доступність
Ціни ми не публікуємо: вартість залежить від версії, кількості та умов постачання, тому першим кроком є запит комерційної пропозиції від Robots Europa. Доставку, митне оформлення та підтримку ми узгоджуємо разом із пропозицією. Запит можна надіслати зі сторінки, а актуальну інформацію про версії Revo 1 ви знайдете в описі, доступному на цій сторінці.
Поширені запитання
Скільки суглобів і ступенів свободи має Revo 1?
Кисть має 6 активних суглобів і 10 ступенів свободи. Великий палець має два активні ступені свободи, а кожен із чотирьох інших пальців — один активний і один пасивний.
Яке навантаження витримує кисть і яка сила захвату?
Максимальне навантаження на кисть становить 30 кг, сила захвату п'ятьма пальцями — 50 Н.
Що таке режим Turbo?
Коли палець зупиняється об предмет, він робить паузу на налаштований час утримання, а потім продовжує стискання з інтервалом 500 мс.
Чому пальці рухаються одразу після увімкнення?
Після подачі живлення кисть автоматично виконує калібрувальний прохід положень, і під час нього рухаються всі пальці. Тримайте робочу зону вільною.
Які SDK доступні і як налаштувати ідентифікатор?
Доступні C SDK і Python SDK. Ідентифікатор пристрою за замовчуванням дорівнює 1, його можна змінити в межах 1 – 254.
Чи відома маса, клас захисту IP та комплектація?
Ні, виробник не опублікував масу, габарити, клас захисту IP, комплектацію й рівень шуму. Ми уточнюємо ці дані під час підготовки пропозиції.
Де купити Revo 1 і скільки це коштує?
Кисть постачає Robots Europa для покупців у ЄС та регіоні DACH. Вартість ми повідомляємо в комерційній пропозиції після уточнення версії та кількості, тож надішліть запит на цій сторінці.
Підсумок
Revo 1 цікава тим, що замість сили для стискання пропонує людиноподібну будову й логіку захвату: 6 активних суглобів, 10 ступенів свободи, режим Turbo та відкриті SDK. Якщо ваша задача — брати предмети, а не затискати їх, ця кисть заслуговує на розгляд. Щоб обрати версію й отримати пропозицію від Robots Europa, ця сторінка — відправна точка.


