
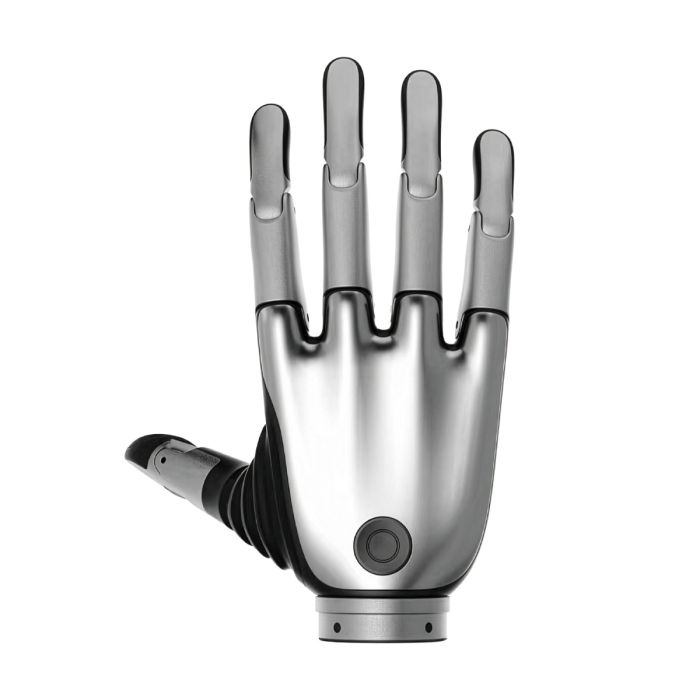
Діюча біонічна права кисть BrainCo Revo 2 Pro Dexterous Right Hand (XER)
In stock
- БРЕНД:
- BRAINCO
- МОДЕЛЬ:
- REVO 2 PRO
- ЧАСТИНА #:
- XER
- ORIGIN:
- Китай
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro
Діюча біонічна права кисть BrainCo Revo 2 Pro Dexterous Right Hand (XER)
Робот може впевнено крокувати, але все вирішує момент, коли він тягнеться до предмета. BrainCo Revo 2 Pro Dexterous Right Hand (XER) — це біонічна спритна кисть для інтеграції в роботів і для досліджень, правостороння, у версії Pro, яка створена саме для цього моменту.
Продавець і постачальник цієї моделі — Robots Europa (Дублін). Ми постачаємо обладнання в країни ЄС і регіон DACH, готуємо комерційну пропозицію, організовуємо доставку та підтримуємо клієнтів після придбання.
Передісторія
Бренд BrainCo і родина Revo 2
BrainCo — виробник біонічних кистей. Лінійка Revo 2 наразі має три версії: Basic (XRL/XRR), Pro (XEL/XER) і Touch (XTL/XTR). Остання літера коду вказує на сторону: R — права кисть, L — ліва. Отже, XER — права кисть версії Pro, а її лівий відповідник має код XEL. Докладної історії компанії в наших джерелах немає, тому ми не робимо припущень щодо неї.
Огляд лінійки зібрано в категорії BrainCo Revo 2, а інші кисті для гуманоїдних платформ — у розділі руки.
Позиціонування та ключові технічні рішення
Кисть має 6 активних суглобів і 11 ступенів свободи. Великий палець має два активні ступені свободи для відведення та приведення і один пасивний для згинання та розгинання. Кожен із чотирьох інших пальців має один активний і один пасивний ступінь свободи для згинання та розгинання.
Керування замкнене сервоконтурне, можна задавати власні жести. Передбачено захист за струмом, заклинюванням, високою температурою та зіткненням. Для розробників є SDK для Linux, Windows і ROS.
Технічні характеристики
| Характеристика | Значення |
|---|---|
| Версія | Pro, код XER (права кисть) |
| Активні суглоби | 6 |
| Ступені свободи | 11 |
| Інтерфейси зв’язку | RS485, CAN FD, EtherCAT; роз’єм розташований під зап’ястком |
| Керування | замкнене сервоконтурне, користувацькі жести |
| Захист | за струмом, заклинюванням, високою температурою, зіткненням |
| SDK | Linux, Windows, ROS |
Характеристики наведено так, як їх публікує виробник; вони підтверджуються за технічним описом під час підготовки комерційної пропозиції.
Виробник не опублікував габарити, монтажні розміри зап’ястка, матеріал, клас захисту IP і ресурс; ці дані уточнюються під час підготовки комерційної пропозиції.
Чим версія Pro відрізняється від Basic і Touch?
Родина Revo 2 має три версії, і XER належить до Pro. Для неї виробник вказує три інтерфейси зв’язку — 485, CAN FD та EtherCAT — з роз’ємом під зап’ястком. Базову правосторонню версію можна переглянути на сторінці BrainCo Revo 2 Basic Right Dexterous Bionic Hand (XRR), а тактильну — на сторінці Brainco Revo 2 Touch Biomimetic Dexterous Right Hand (XTR). Порівняння їхніх характеристик із XER ми надаємо в комерційній пропозиції, бо цифри інших версій не змішуємо.
Яку сторону обрати: XER чи XEL?
XER призначена для правої руки робота. Якщо потрібна лівостороння кисть тієї самої версії, розгляньте BrainCo Revo 2 Pro Dexterous Left Hand (XEL). Дворуким платформам зазвичай потрібна пара.
Для кого призначена BrainCo Revo 2 Pro (XER)?
Для розробників гуманоїдних і маніпуляційних платформ, яким потрібна кисть із кількома варіантами інтерфейсу. Для дослідницьких лабораторій, що працюють у середовищі ROS, Linux або Windows. Для команд, які будують стенди з власними жестами та контролем за струмом і температурою. Якщо вам потрібен тактильний варіант або простіша конфігурація, зверніть увагу на версії Touch і Basic.
Для чого використовують BrainCo Revo 2 Pro (XER)?
- Гуманоїдні роботи. Кисть встановлюють як правий кінцевий ефектор.
- Дослідження маніпуляції. Лабораторії вивчають захоплення та роботу з предметами.
- Розробка на ROS. SDK дає змогу вбудувати кисть у робочий процес.
- Промислові мережі. EtherCAT і CAN FD підходять для інтеграції в системи керування.
- Власні жести. Команди задають набір рухів під свої завдання.
- Навчальні стенди. Університети використовують кисть у курсах робототехніки.
Ціни та наявність
Ціну й терміни ми не публікуємо: індивідуальну комерційну пропозицію готує Robots Europa за запитом. Доставку, митне оформлення та підтримку узгоджуємо разом із пропозицією. Запит на комерційну пропозицію можна надіслати на цій сторінці.
Часті запитання
Скільки суглобів і ступенів свободи має кисть?
Кисть має 6 активних суглобів і 11 ступенів свободи.
Які інтерфейси зв’язку підтримує XER?
Підтримуються RS485, CAN FD та EtherCAT. Роз’єм розташований під зап’ястком.
Із якими системами працює SDK?
SDK підтримує Linux, Windows і ROS.
Які захисти передбачені?
Передбачено захист за струмом, заклинюванням, високою температурою та зіткненням.
Чи є ліва кисть цієї версії?
Так, лівий відповідник має код XEL, і його сторінка є на сайті.
Чи відомі габарити та клас IP?
Виробник не опублікував ні габаритів, ні класу IP; ці дані уточнюються під час підготовки комерційної пропозиції.
Де купити BrainCo Revo 2 Pro (XER) і скільки це коштує?
Кисть постачає Robots Europa. Вартість визначається в комерційній пропозиції за запитом, без публікації ціни на сторінці.
Підсумок
Кисть часто визначає, чи робот виконає корисну роботу, а XER поєднує 11 ступенів свободи, три промислові інтерфейси та SDK для ROS. Щоб отримати комерційну пропозицію від Robots Europa, ця сторінка є відправною точкою.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.


