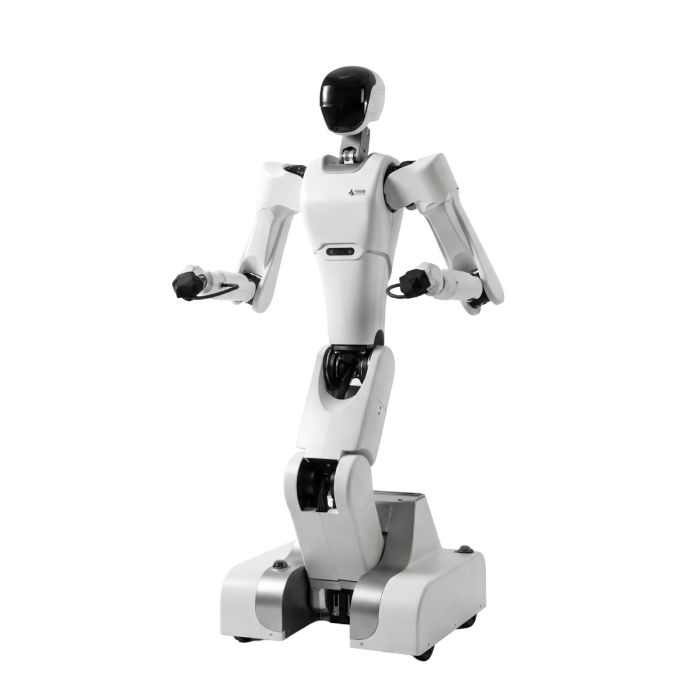
Astribot S1 – Humanoider Roboter auf Rädern
Auf Lager
- MARKE:
- ASTRIBOT
- TEILENUMMER #:
- S1
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Astribot-S1
Astribot S1 – Humanoider Roboter auf Rädern
Der Astribot S1 verbindet einen menschenähnlichen Oberkörper mit einer mobilen Radbasis und zählt damit zu den humanoiden Robotern, die bewusst auf zweibeiniges Gehen verzichten. Statt Balance und Schrittregelung stehen Stabilität, Wiederholgenauigkeit und mobile Manipulation im Mittelpunkt: Zwei Arme mit je sieben Freiheitsgraden, ein artikulierter Torso, ein beweglicher Kopf und eine omnidirektionale Radplattform bilden ein Gesamtsystem, das Objekte beidhändig greifen, koordinieren und sich dabei frei im Raum umpositionieren kann. Konzipiert ist die Plattform in erster Linie für strukturierte Innenräume auf einer Ebene – etwa Labore, Büros und eingeschossige Einrichtungen, in denen ebene Böden die Stärken des Radantriebs voll zur Geltung bringen.
Als Komplettsystem umfasst der S1 den gesamten Roboter vom Kopf bis zur Radbasis und unterscheidet sich dadurch klar vom Schwestermodell Astribot S1-U, das denselben Oberkörper als eigenständiges Modul ohne Fahrwerk bereitstellt. Der Hersteller rahmt die Plattform mit dem Leitgedanken „Design for AI“ (DFAI): Hardware und Software sind als integriertes Gesamtpaket ausgelegt und werden durch eine Forschungs-Toolchain mit Schnittstellen (APIs) und Entwicklungsdokumentation ergänzt, die Datenerhebung und Modellbereitstellung unterstützt. Damit richtet sich der S1 in erster Linie an Teams, die an verkörperter KI, Robot Learning und Ganzkörper-Manipulation arbeiten – und an Organisationen, die Servicerobotik in kontrollierten Umgebungen erproben möchten.
Herkunft und Einordnung
Astribot und Stardust Intelligence
Astribot ist die Robotikmarke von Stardust Intelligence mit Sitz in Shenzhen, China; die Gründung des Unternehmens wird auf das Jahr 2022 datiert (Herstellerangabe, unabhängig nicht abschließend bestätigt). Das Portfolio konzentriert sich auf Humanoide: Neben dem hier vorgestellten S1 umfasst es das Oberkörpermodul S1-U sowie den Astribot T1, einen weiteren radbasierten Humanoiden. Auffällig ist die konsequente Ausrichtung auf Forschung und Entwicklung: Anstatt einen fertigen Serviceroboter für einen einzelnen Anwendungsfall zu versprechen, stellt Astribot eine generalistische Plattform samt Werkzeugkette bereit, mit der Anwender eigene Fähigkeiten trainieren, evaluieren und schrittweise in reale Abläufe überführen können.
Positionierung gegenüber S1-U und T1
Innerhalb der Modellfamilie ist der S1 das vollständige mobile System: Oberkörper, Kopf, beide Arme und die fahrbare Basis stammen aus einer Hand und sind aufeinander abgestimmt. Wer ausschließlich stationäre Manipulation am festen Arbeitsplatz erforscht, findet im S1-U aus der Kategorie der Oberkörper-Humanoide eine kompaktere Alternative; der T1 ergänzt das Programm als weiterer fahrbarer Humanoide des Herstellers. Gegenüber zweibeinigen Systemen grenzt sich der S1 als Vertreter der Humanoide auf Rädern ab: Der Radantrieb gilt als einfacher und potenziell kostengünstiger als vollwertige Beinlokomotion, schränkt den Einsatz jedoch in Umgebungen mit Treppen oder mehreren Etagen ein – ein bewusster Kompromiss zugunsten von Stabilität und Wiederholbarkeit.
Technische Daten
| Parameter | Wert |
|---|---|
| Bauform | Humanoider Roboter auf omnidirektionaler Radbasis |
| Arme | 2 × 7 Freiheitsgrade (7-DoF) für bimanuelle Manipulation |
| Endeffektoren | Parallelbackengreifer (Zwei-Finger-Greifer) |
| Torso | 4 Freiheitsgrade, artikuliert |
| Kopf | 2 Freiheitsgrade |
| Mobile Basis | 3 Freiheitsgrade, omnidirektional |
| Höhe | ca. 170 cm (laut Herstellerangaben, Forschungsversion) |
| Gewicht | ca. 80 kg (laut Herstellerangaben) |
| Armspannweite | ca. 194 cm (laut Herstellerangaben) |
| Wiederholgenauigkeit | ± 0,1 mm (laut Herstellerangaben) |
| Laufzeit | 4–6 Stunden, Weiterbetrieb am Netz möglich (laut Herstellerangaben) |
| Bedienung | Teleoperation (u. a. VR-Headset mit Controllern), APIs der Forschungs-Toolchain |
| Einsatzumgebung | Strukturierte, ebene Innenräume (Labore, Büros, eingeschossige Einrichtungen) |
Nicht veröffentlichte oder je nach Quelle und Messmethode abweichende Kennwerte – etwa Traglast-, Geschwindigkeits- und Sensorikangaben – bestätigen wir im Rahmen der Angebotserstellung anhand des aktuellen Herstellerdatenblatts.
Was unterscheidet den Astribot S1 vom Astribot S1-U?
Der S1 ist der komplette Roboter: menschenähnlicher Oberkörper, Kopf, zwei 7-DoF-Arme und eine omnidirektionale Radbasis, die während der Aufgabe Navigation und Umpositionierung erlaubt. Der S1-U liefert dagegen ausschließlich den Oberkörper als Modul – gedacht für stationäre Arbeitsplätze, Prüfstände oder die Integration in eigene Trägersysteme. Kurz gesagt: Wer mobile Ganzkörper-Manipulation im Raum benötigt, wählt den S1; wer Manipulation ohne eigene Mobilität erforscht oder eine vorhandene Plattform bestücken will, greift zum Oberkörpermodul.
Wie funktioniert der Astribot S1?
Die omnidirektionale Basis bewegt den Roboter frei über ebene Böden, während der artikulierte Torso und der bewegliche Kopf Arbeitshöhe und Blickrichtung anpassen. Die beiden Arme mit je sieben Freiheitsgraden führen beidhändige Griffe mit Parallelbackengreifern aus – eine in der Manipulationsforschung bewährte Wahl für zuverlässige, wiederholbare Griffe anstelle voll anthropomorpher Hände. Gesteuert wird der S1 zunächst per Teleoperation: Eine Ganzkörper-Fernsteuerung mit VR-Headset und Handcontrollern bietet laut der Forschungsdokumentation sowohl eine Ego- als auch eine Beobachterperspektive, um Präzision und latenzarme Ganzkörperbewegung auszubalancieren. Die dabei gesammelten Demonstrationen dienen als Trainingsdaten für Imitationslernen und visuomotorische Steuerungsmodelle, die anschließend über die Toolchain auf dem Roboter ausgerollt werden – vom Datensammeln bis zum autonomen Testlauf in einer durchgängigen Pipeline.
Für wen ist Astribot S1 geeignet?
Die Plattform wendet sich an Forschungsgruppen und Unternehmen, die verkörperte KI unter realen Bedingungen entwickeln und prüfen wollen. Universitäten und Institute erhalten ein Ganzkörpersystem für Studien zu Imitationslernen, bimanueller Koordination und mehrstufigen Aufgaben, ohne die Regelungskomplexität zweibeiniger Systeme beherrschen zu müssen. Unternehmens- und Innovationslabore nutzen den S1, um Serviceroboter-Szenarien in Büros, Laboren und eingeschossigen Einrichtungen zu pilotieren – vom Handhaben von Behältern bis zum Öffnen von Türen in strukturierten Umgebungen. Auch Ausbildungs- und Transferzentren, die Robot-Learning-Workflows mit Teleoperation und Datenerhebung praxisnah vermitteln möchten, gehören zur Zielgruppe. Weniger geeignet ist der S1 überall dort, wo Treppen, Absätze oder mehrere Etagen den Aktionsradius eines Radantriebs begrenzen.
Wofür wird Astribot S1 eingesetzt?
- Forschung zu Imitationslernen: Aufzeichnung teleoperierter Demonstrationen als Datengrundlage für lernbasierte Steuerungen.
- Visuomotorische Manipulation: Entwicklung und Test kamerabasierter Greif- und Handhabungsstrategien mit beiden Armen.
- Bimanuelle Koordination und Langzeitaufgaben: Untersuchung mehrstufiger Abläufe, die Umgreifen, Umpositionieren und Ganzkörperbewegung kombinieren.
- Benchmarking verkörperter Intelligenz: Vergleichbare Bewertung von Embodied-AI-Systemen in realen Innenraumumgebungen.
- Prototyping von Servicerobotik: Erprobung von Aufnehmen und Ablegen über Arbeitsflächen hinweg, Bring- und Holaufgaben sowie leichten Interaktionsaufgaben in Laboren, Büros und kontrollierten Einrichtungen.
- Haushaltsnahe Demonstrationen: Konzeptvalidierung alltagsähnlicher Aufgaben, die nach unabhängiger Berichterstattung als Fähigkeitsdemos und nicht als Beleg für vollautonomen Heimeinsatz zu verstehen sind.
Preis und Verfügbarkeit
Der Astribot S1 ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Da Konfiguration, Zubehör und Toolchain-Umfang je nach Projekt variieren, gilt: Preis auf Anfrage / wird per Angebot bestätigt. Fordern Sie über diese Produktseite eine unverbindliche Angebotsanfrage an – unser Team prüft Ihre Anforderungen, gleicht die gewünschte Ausstattung mit dem aktuellen Herstellerdatenblatt ab und erstellt Ihnen ein verbindliches Angebot inklusive aller relevanten Rahmenbedingungen für Ihren Standort. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der Astribot S1?
Ein humanoider Roboter auf Rädern mit menschenähnlichem Oberkörper, zwei 7-DoF-Armen und Parallelbackengreifern, entwickelt in erster Linie als Plattform für Embodied-AI-Forschung und mobile Ganzkörper-Manipulation.
Kann der Astribot S1 Treppen steigen?
Nein. Der Radantrieb ist auf ebene Böden ausgelegt; Treppen und mehrgeschossige Umgebungen liegen konstruktionsbedingt außerhalb des Einsatzbereichs. Genau dieser Verzicht ermöglicht die hohe Stabilität bei Manipulationsaufgaben.
Hat der Astribot S1 menschenähnliche Hände?
Nein, er verwendet Zwei-Finger-Parallelbackengreifer. Diese bieten robuste, wiederholbare Griffe und sind in der Manipulationsforschung Standard – ein bewusster Kompromiss zugunsten zuverlässiger Aufgabenerfüllung statt feinmotorischer Fingerfertigkeit.
Wie wird der Astribot S1 gesteuert?
Über eine Ganzkörper-Teleoperation mit VR-Headset und Handcontrollern sowie über die APIs der Forschungs-Toolchain. Aufgezeichnete Demonstrationen lassen sich für Imitationslernen nutzen und als gelernte Steuerungsmodelle auf dem Roboter ausrollen.
Für welche Umgebungen ist der Astribot S1 gedacht?
Für strukturierte, ebene Innenräume wie Labore, Büros und eingeschossige Einrichtungen. Dort spielt die omnidirektionale Basis ihre Stärken bei Navigation und Umpositionierung während laufender Aufgaben aus.
Worin liegt der Unterschied zwischen Astribot S1 und Astribot T1?
Beide sind radbasierte Humanoide desselben Herstellers. Der S1 ist die hier beschriebene Forschungsplattform mit dokumentierter Toolchain; Details zum T1 finden Sie auf der entsprechenden Produktseite bei Robots Europa. Für einen reinen Oberkörper ohne Fahrwerk steht zudem der S1-U bereit.
Wo kann ich Astribot S1 kaufen und was kostet er?
Der Astribot S1 ist bei Robots Europa für Deutschland, Österreich, die Schweiz und die EU erhältlich. Der Preis wird individuell per Angebot bestätigt – stellen Sie Ihre Angebotsanfrage direkt auf dieser Produktseite.
Zusammenfassung
Der Astribot S1 ist ein forschungsorientierter humanoider Roboter, der mobile Manipulation konsequent über eine stabile Radbasis statt über zweibeiniges Gehen löst. Mit zwei 7-DoF-Armen, artikuliertem Torso, beweglichem Kopf und omnidirektionaler Basis deckt er Ganzkörperaufgaben in strukturierten Innenräumen ab, während VR-Teleoperation, skalierbare Datenerhebung und eine dokumentierte Toolchain den Weg von der Demonstration zum gelernten Verhalten ebnen. Wer eine belastbare Plattform für Embodied-AI-Forschung, bimanuelle Manipulation oder Serviceroboter-Pilotprojekte in Deutschland, Österreich, der Schweiz oder der EU sucht, erhält mit dem S1 ein durchdachtes Gesamtsystem – und diese Seite ist der Ausgangspunkt.