Zerith H1 (Rad-Humanoid) – Humanoider Service- und Reinigungsroboter
Auf Lager
- MARKE:
- ZERITH
- TEILENUMMER #:
- H1
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Zerith-H1
Zerith H1 (Rad-Humanoid) – Humanoider Service- und Reinigungsroboter
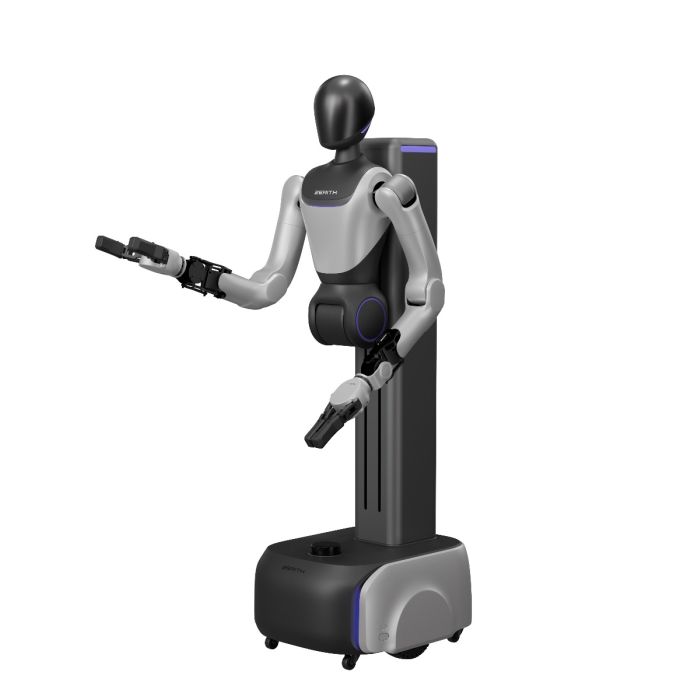
Der Zerith H1 (Rad-Humanoid) verbindet den Oberkörper eines humanoiden Roboters mit einer omnidirektionalen Radbasis und richtet sich damit gezielt an strukturierte Innenumgebungen, in denen Reinigungs- und Servicearbeiten zuverlässig, wiederholbar und auf mehreren Höhenebenen ausgeführt werden müssen. Entwickelt wird das System vom chinesischen Robotikunternehmen Zerith, das mit dem H1 einen bewusst aufgabenorientierten Weg geht: Statt das dynamische Gehen zu perfektionieren, setzt der H1 auf stabile Räder, zwei artikulierte Arme und einen höhenverstellbaren Körper – eine Kombination, die auf Hotel-Housekeeping und gewerbliche Reinigung zugeschnitten ist.
Als Kategorie versprechen Humanoide auf Rädern die Reichweite und Manipulationsfähigkeit einer menschenähnlichen Bauform, ohne die mechanische Komplexität und den Energiebedarf zweibeiniger Fortbewegung. Der Zerith H1 folgt genau diesem Ansatz: Er priorisiert wiederholgenaue Positionierung, sichere Navigation und Aufgabenzuverlässigkeit in Umgebungen, in denen Böden vorhersehbar sind und vertikale Reichweite wichtiger ist als Treppensteigen oder Außeneinsätze. Die öffentlich verfügbare Quellenlage zum H1 ist allerdings noch dünn und vielfach vorsichtig formuliert; dieser Artikel kennzeichnet daher konsequent, welche Angaben aus Berichterstattung und Listings stammen und welche erst mit dem offiziellen Datenblatt bestätigt werden sollten.
Herkunft und Einordnung
Das Unternehmen Zerith und seine Produktlinie
Zerith ist ein chinesisches Robotikunternehmen, das sich auf humanoide Systeme spezialisiert hat; Details wie Firmensitz und Gründungsjahr sind in öffentlichen Quellen bislang nicht verlässlich dokumentiert. Bekannt ist die Produktlinie: Sie umfasst den radbasierten Service- und Reinigungshumanoiden Zerith H1 sowie den zweibeinigen Zerith Z1. Auffällig ist die kommerzielle Ausrichtung des H1: Mehrere Berichte charakterisieren ihn als vertikalisierten, aufgabenspezifischen Humanoiden, der auf kurzfristige wirtschaftliche Verwertbarkeit zielt statt auf Grundlagenforschung. Damit steht Zerith exemplarisch für eine Strategie, die messbare Ergebnisse – gereinigte Zimmer pro Schicht, weniger Nacharbeit, planbare Flächenabdeckung – über menschenähnliches Gehen stellt und Humanoide aus dem Labor in konkrete Arbeitsabläufe überführt.
Positionierung gegenüber dem Zerith Z1
Innerhalb der Modellfamilie besetzen H1 und Z1 klar getrennte Rollen. Der Z1 ist ein zweibeiniger Humanoid, dessen Beinlokomotion prinzipiell mehr Geländeflexibilität eröffnet. Der H1 verzichtet bewusst auf Beine und setzt auf eine omnidirektionale Radbasis, die laut Berichterstattung Universalräder nutzt und ein geschmeidiges Manövrieren in engen Fluren und verwinkelten Raumlayouts erlaubt. Diese Architektur bringt drei praktische Vorteile: hohe Stabilität bei Kontaktaufgaben wie Schrubben und Wischen, geringere mechanische Komplexität gegenüber Beinlokomotion und effizienten Dauerbetrieb in großen Innenanlagen. Die Kehrseite ist ebenso eindeutig: Treppensteigen und Außeneinsätze gehören nicht zum Anforderungsprofil des H1 und sollten von ihm nicht erwartet werden. Wer unebenes Terrain oder Stufen bewältigen muss, ist in der Kategorie der zweibeinigen Systeme wie dem Zerith Z1 besser aufgehoben – für planbare Innenflächen ist die Radbasis des H1 hingegen die robustere und wirtschaftlichere Wahl.
Technische Daten
| Parameter | Wert |
|---|---|
| Bauform | Humanoider Serviceroboter auf omnidirektionaler Radbasis |
| Fortbewegung | Omnidirektionale Räder (laut Berichterstattung Universalräder), ausgelegt für Innenräume |
| Oberkörper | Höhenverstellbar, Arbeiten auf mehreren vertikalen Ebenen (bodennah bis Regal-/Waschtischhöhe) |
| Manipulation | Zwei artikulierte Arme für Werkzeugführung und Objekthandhabung |
| Sensorik | Tiefenkameras und 3D-LiDAR laut veröffentlichten Zusammenfassungen |
| Software | ROS 2 laut Listings und Presseberichten |
| Höhe | ca. 1,8 m laut Drittanbieter-Listings; Bestätigung mit dem Datenblatt bei Anfrage |
| Gewicht | ca. 55 kg laut Drittanbieter-Listings; Bestätigung mit dem Datenblatt bei Anfrage |
| Laufzeit | bis zu ca. 4 Stunden pro Ladung laut einzelnen Quellen; Bestätigung mit dem Datenblatt bei Anfrage |
| Einsatzumgebung | Strukturierte Innenbereiche: Hotels, öffentliche Gebäude, gewerbliche Einrichtungen |
Da der Hersteller bislang kein vollständiges öffentliches Datenblatt bereitstellt, werden unveröffentlichte oder variierende Kennwerte – etwa Traglast, Akkukapazität und exakte Abmessungen – im Rahmen der Angebotserstellung mit dem aktuellen Datenblatt verbindlich bestätigt.
Wie funktioniert der Zerith H1 (Rad-Humanoid)?
Der H1 kombiniert drei Bausteine zu einem geschlossenen Arbeitssystem. Erstens die Navigation: Eine Sensorik, die in veröffentlichten Zusammenfassungen mit Tiefenkameras und 3D-LiDAR beschrieben wird, ermöglicht autonome Fahrten durch Flure und Räume, das Erkennen von Hindernissen wie Gepäckstücken oder Möbelkanten und die sichere Annäherung an Arbeitsflächen. Zweitens die Vertikalachse: Der höhenverstellbare Oberkörper senkt sich für bodennahe Aufgaben ab und fährt für Waschtische, Spiegel, Handtuchhalter und Ablagen nach oben – derselbe Roboter deckt so mehrere Höhenebenen ab. Drittens die Manipulation: Zwei artikulierte Arme führen Reinigungswerkzeuge, wischen Flächen, entsorgen Abfälle und füllen Verbrauchsmaterialien nach. Die Radbasis bleibt während dieser Kontaktaufgaben stabil stehen, wodurch sich Kräfte beim Schrubben und Wischen kontrolliert aufbringen lassen. Als Softwarebasis wird in Listings und Presseberichten ROS 2 genannt, ein in der professionellen Robotik verbreitetes Framework für modulare Entwicklung, Integration und Flottenmanagement.
Was unterscheidet Zerith H1 (Rad-Humanoid) von klassischen Reinigungsrobotern?
Klassische autonome Reinigungsroboter konzentrieren sich fast ausschließlich auf den Boden: Sie saugen, schrubben oder polieren Flächen, auf denen sie selbst fahren. Der Zerith H1 erweitert dieses Prinzip um die dritte Dimension. Dank humanoidem Oberkörper, verstellbarer Arbeitshöhe und zwei Armen bearbeitet er auch Waschbecken, Toiletten, Duschen, Spiegel und Regalflächen – also genau jene Bereiche, die in Gästezimmern und Sanitärräumen den größten manuellen Aufwand verursachen. Hinzu kommt die Objekthandhabung: Abfall entsorgen, Handtücher und Toilettenartikel nachlegen, Werkzeuge wechseln. Ein Bodenreinigungsroboter automatisiert eine einzelne Teilaufgabe; der H1 ist darauf ausgelegt, einen zusammenhängenden Housekeeping-Ablauf über mehrere Flächen und Handgriffe hinweg abzudecken.
Für wen ist Zerith H1 (Rad-Humanoid) geeignet?
Die primäre Zielgruppe sind Hotelbetriebe, die Zimmerreinigung und Room-Turnover unter Personalmangel und Kostendruck organisieren müssen. Hotels bieten dem H1 ideale Bedingungen: wiederkehrende, kartierbare Routen, standardisierte Zimmerlayouts und Aufgaben, die Mobilität und Manipulation zugleich verlangen. Ebenso relevant ist das Facility-Management in Bürogebäuden, Einkaufszentren und Mehrzweckeinrichtungen, wo hochfrequente, körperlich belastende Reinigungsarbeiten anfallen und gleichbleibende Sauberkeitsstandards vertraglich zugesichert werden. Auch Betreiber öffentlicher Innenbereiche, die Sanitär- und Servicezonen mehrmals täglich aufbereiten, gehören zum Profil. Weniger geeignet ist der H1 für Außenflächen, Treppenhäuser oder unstrukturiertes Gelände – hier endet das Konzept der Radbasis bewusst. Wer den H1 als Baustein einer umfassenderen Automatisierungsstrategie mit anderen kommerziellen Robotern kombinieren möchte, findet bei Robots Europa passende Roboterlösungen für unterschiedliche Branchenszenarien.
Wofür wird Zerith H1 (Rad-Humanoid) eingesetzt?
- Hotel-Housekeeping und Room-Turnover: wiederkehrende Reinigungs- und Aufbereitungsroutinen in Gästezimmern nach standardisierten Abläufen.
- Sanitärreinigung: Schrubben und Wischen von Toiletten, Duschen, Waschbecken und Waschtischen auf unterschiedlichen Arbeitshöhen.
- Staubsaugen und Bodenpflege: kontinuierliche Bodenreinigung in Zimmern, Fluren und großen Innenflächen.
- Abfallentsorgung: Leeren und Entsorgen von Abfällen im Rahmen der Zimmer- und Etagenroutine.
- Nachfüllen von Verbrauchsmaterialien: Bestücken von Handtüchern, Toilettenartikeln und weiteren Amenities auf Ablagen und Regalen.
- Reinigung öffentlicher und gewerblicher Einrichtungen: Einsatz in Einkaufszentren und Mehrzweckgebäuden, in denen wiederholte Sanitär- und Reinigungsaufgaben betrieblich Priorität haben.
Preis und Verfügbarkeit
Der Zerith H1 (Rad-Humanoid) ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Da Ausstattung, Werkzeugkonfiguration und Serviceumfang projektabhängig variieren, wird der Preis auf Anfrage ermittelt und per individuellem Angebot bestätigt. Senden Sie uns dazu einfach eine Angebotsanfrage über diese Produktseite – unser Team prüft Ihren Anwendungsfall, gleicht die technischen Anforderungen mit dem aktuellen Datenblatt ab und erstellt Ihnen ein verbindliches Angebot. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der Zerith H1 (Rad-Humanoid)?
Der Zerith H1 ist ein radbasierter humanoider Serviceroboter für Innenreinigung und Housekeeping, insbesondere in Hotels und vergleichbaren Einrichtungen. Er kombiniert eine stabile omnidirektionale Radbasis mit einem humanoiden Oberkörper für Werkzeugführung und Objekthandhabung.
Wie navigiert der Zerith H1 in Innenräumen?
Veröffentlichte Zusammenfassungen beschreiben eine Sensorik mit Tiefenkameras und 3D-LiDAR. Damit navigiert der Roboter autonom durch Flure und Räume, erkennt Hindernisse wie Gepäck oder Möbelkanten und nähert sich Arbeitsflächen kontrolliert an.
Kann der Zerith H1 Treppen steigen oder im Freien arbeiten?
Nein. Der H1 ist ausdrücklich für strukturierte Innenbereiche mit ebenen Böden konzipiert. Treppensteigen und Außeneinsätze gehören nicht zu seinem Anforderungsprofil; dafür bietet die Radbasis im Innenbereich höhere Stabilität und Effizienz.
Welche Aufgaben übernimmt der Zerith H1 im Hotel?
Berichtete Einsatzszenarien umfassen die Reinigung von Toiletten und Duschen, das Wischen von Waschbecken, Staubsaugen, Abfallentsorgung sowie das Nachfüllen von Handtüchern und Toilettenartikeln im Rahmen des Room-Turnover.
Worin unterscheidet sich der Zerith H1 vom Zerith Z1?
Der H1 fährt auf einer omnidirektionalen Radbasis und ist auf Reinigungs- und Serviceaufgaben in Innenräumen spezialisiert, während der Zerith Z1 ein zweibeiniger Humanoid ist. Räder bedeuten mehr Stabilität bei Kontaktaufgaben und geringere Komplexität, Beine mehr Geländeflexibilität.
Welche Software nutzt der Zerith H1?
Listings und Presseberichte nennen ROS 2 als Bestandteil des Software-Frameworks. ROS 2 wird in der professionellen Robotik häufig für modulare Entwicklung, Systemintegration und Flottenmanagement eingesetzt; verbindliche Angaben bestätigen wir mit dem Datenblatt bei Anfrage.
Wo kann ich Zerith H1 (Rad-Humanoid) kaufen und was kostet er?
Sie können den Zerith H1 über Robots Europa beziehen – für Deutschland, Österreich, die Schweiz und die EU. Der Preis wird individuell per Angebot bestätigt; stellen Sie Ihre Angebotsanfrage direkt auf dieser Produktseite.
Zusammenfassung
Der Zerith H1 (Rad-Humanoid) steht für eine pragmatische Richtung der kommerziellen Robotik: ein radbasierter, manipulationsfähiger Humanoid, der für strukturierte Innenumgebungen wie Hotels und öffentliche Einrichtungen optimiert ist. Die Kombination aus stabiler omnidirektionaler Basis, höhenverstellbarem Oberkörper, zwei Armen und autonomer Wahrnehmung positioniert ihn für arbeitsintensive Reinigungs- und Turnover-Aufgaben, bei denen Zuverlässigkeit und Wiederholbarkeit entscheidend sind. Wichtige Kennzahlen wie Höhe, Gewicht und Laufzeit stammen bislang aus Drittquellen und werden bei der Angebotserstellung mit dem Datenblatt verifiziert. Wenn Sie prüfen möchten, ob der H1 in Ihre Abläufe passt: diese Seite ist der Ausgangspunkt.