
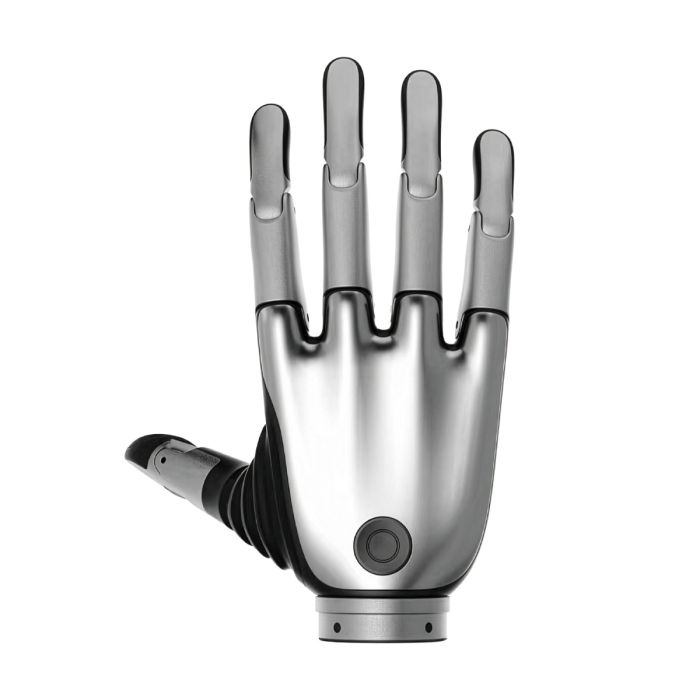
BrainCo Revo 2 Pro fingerferdig høgrehand (XER)
In stock
- MERKE:
- BRAINCO
- MODELL:
- REVO 2 PRO
- DEL #:
- XER
- ORIGIN:
- Kina
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro
BrainCo Revo 2 Pro fingerferdig høgrehand (XER)
Ei robotarm kan flytte seg presist og likevel mislykkast, fordi det siste leddet ikkje kan gripe. BrainCo Revo 2 Pro fingerferdig høgrehand (XER) er svaret på akkurat det problemet: ei bionisk hand som skal gjere handtering, orientering og slepp til noko ein kan programmere og forske på, ikkje berre eit enkelt kloss-grep.
Robots Europa, med base i Dublin, sel produktet og leverer til kundar i EU og DACH-regionen. Robots Europa utarbeider tilbod ut frå integrasjonsbehovet i prosjektet ditt, og står òg for avklaring av levering og støtte.
Bakgrunn
BRAINCO og Revo 2-serien
BRAINCO er merket bak Revo 2. Serien finst i tre versjonar: Basic med versjonskodane XRL og XRR, Pro med XEL og XER, og Touch med XTL og XTR. Bokstavane til slutt skil venstre og høgre hand, og denne sida gjeld høgrehandsversjonen av Pro, altså XER. Ønskjer du venstrehand, finn du BrainCo Revo 2 Pro Dexterous Left Hand (XEL) i same serie.
Produsenten skildrar Revo 2 som ei bionisk, fingerferdig hand for robotintegrasjon og forsking. Det seier noko om målgruppa: handa er laga for å byggjast inn i eit større robotsystem og for å brukast i utviklingsarbeid, ikkje som ferdig forbrukarprodukt. Alle varianter av serien er omtalte under BrainCo Revo 2, og fleire handmodellar finn du under Hender.
Posisjon og nøkkelteknologi
Revo 2 har 6 aktive ledd og 11 fridomsgrader. Forskjellen mellom aktive og passive fridomsgrader er viktig for forståinga av handa. Tommelen har to aktive fridomsgrader for abduksjon og adduksjon, og éin passiv fridomsgrad for fleksjon og ekstensjon. Kvar av dei fire andre fingrane har éin aktiv og éin passiv fridomsgrad for fleksjon og ekstensjon.
Styringa bruker lukka servoreguleringssløyfe. Handa støttar eigendefinerte gestar, og ho har vern mot straum, fastlåsing, høg temperatur og kollisjon. For eit forskingsmiljø, der ein ofte testar nye grep og rørsler, er slike vern ein praktisk del av kvardagen.
Pro-versjonen støttar tre kommunikasjonsgrensesnitt: RS485, CAN FD og EtherCAT. Grensesnittet sit under handleddet. Til programvare finst SDK-støtte for Linux, Windows og ROS.
Tekniske spesifikasjonar
| Spesifikasjon | Verdi |
|---|---|
| Produkttype | Bionisk, fingerferdig hand for robotintegrasjon og forsking |
| Versjonskode (høgrehand) | XER |
| Aktive ledd | 6 |
| Fridomsgrader | 11 |
| Tommel | To aktive fridomsgrader (abduksjon og adduksjon), éin passiv (fleksjon og ekstensjon) |
| Dei fire andre fingrane | Éin aktiv og éin passiv fridomsgrad kvar (fleksjon og ekstensjon) |
| Kommunikasjon | RS485, CAN FD, EtherCAT |
| Plassering av grensesnitt | Under handleddet |
| SDK | Linux, Windows, ROS |
| Styring | Lukka servoreguleringssløyfe, eigendefinerte gestar |
| Vern | Straum, fastlåsing, høg temperatur, kollisjon |
Spesifikasjonane er slik produsenten publiserer dei, og dei blir stadfesta mot databladet ved tilbod.
Produsenten har ikkje publisert måla, monteringsmåla for handleddet, materialet, IP-klassa eller levetida; desse opplysningane blir stadfesta ved tilbod.
Kva skil Pro-versjonen frå Basic og Touch?
Revo 2-serien deler same grunnoppbygging: 6 aktive ledd, 11 fridomsgrader, same fingerleddoppsett, same SDK-støtte og same vern. Skilnaden ligg i versjonen du vel. Produsenten opplyser at den avanserte versjonen og taktil-versjonen støttar dei tre grensesnitta RS485, CAN FD og EtherCAT. Pro (XEL/XER) er den avanserte versjonen, og for eit prosjekt som treng EtherCAT i tillegg til CAN FD og RS485, er det han som er omtalt.
For Basic og Touch har vi ikkje meir enn namn og versjonskodar å byggje på. Vi samanliknar difor ikkje tekniske tal mellom versjonane her. Vil du vurdere dei opp mot kvarandre, kan du sjå på BrainCo Revo 2 Basic Right Dexterous Bionic Hand (XRR) eller Brainco Revo 2 Touch Biomimetic Dexterous Right Hand (XTR), og be om dei same opplysningane i tilbodet.
Kvifor betyr fridomsgradene og vernfunksjonane noko?
Éin aktiv fridomsgrad per finger, pluss ein passiv, gir ein annan rørslekarakter enn ei hand der kvart ledd har eigen motor. Med tommelen som har to aktive fridomsgrader, kan handa flytte tommelen mot og bort frå fingrane, og det er grunnlaget for mange grepstypar. Dei passive fridomsgradene gir fingrane rom til å tilpasse seg forma på objektet.
Vernfunksjonane for straum, fastlåsing, temperatur og kollisjon er aktuelle når ein køyrer mange gjentekne forsøk. Ei hand som blir brukt i utvikling, vil støyte på uventa motstand, og då er det ein fordel at styringa kan gripe inn. Eigendefinerte gestar gjer det mogleg å leggje inn eigne grepsmønster utan å byggje alt frå botnen.
Kven er BrainCo Revo 2 Pro (XER) for?
Forskingsgrupper innan robotmanipulasjon er den mest openberre målgruppa. Dei treng ei hand med dokumentert fingeroppsett og ein SDK som passar arbeidsflyten i Linux, Windows eller ROS. Integratorar som bygger robotsystem kan ha nytte av at handa støttar tre vanlege kommunikasjonsgrensesnitt, slik at ho kan koplast til eksisterande styresystem.
Utviklingsavdelingar som arbeider med humanoide robotar eller manipulatorar, vil også sjå på Revo 2 når eit enkelt gripeverktøy ikkje er nok. Treng prosjektet venstrehand, er XEL det naturlege valet. Er det taktil sansing som er avgjerande, bør du sjå nærmare på Touch-versjonen og be om detaljar i tilbodet.
Kva blir BrainCo Revo 2 Pro (XER) brukt til?
- Forsking på robotmanipulasjon. Handa gir eit felles utgangspunkt for forsøk med grep, orientering og slepp av objekt.
- Integrasjon i humanoide robotar. Handa kan byggjast inn som endeverktøy i robotar som skal handtere gjenstandar.
- Utvikling av eigne grep. Eigendefinerte gestar gjer det mogleg å definere og teste grepsmønster.
- Programvareutvikling i ROS. SDK-støtte for ROS passar prosjekt som allereie bruker dette rammeverket.
- Kopling til industrielle nettverk. EtherCAT, CAN FD og RS485 opnar for ulike styrearkitekturar.
- Undervising og demonstrasjon. Ei bionisk hand med tydeleg fingeroppsett er eit konkret døme i robotikkopplæring.
Prising og tilgjenge
Robots Europa oppgir ikkje prisar på sida. Be om tilbod, og skriv kva for grensesnitt, programvaremiljø og versjon prosjektet ditt krev. Levering, toll og støtte blir avtalte saman med tilbodet. Her finn du den tekniske informasjonen som er tilgjengeleg på denne sida.
Ofte stilte spørsmål
Kva er BrainCo Revo 2 Pro (XER)?
Det er ei bionisk, fingerferdig høgrehand for robotintegrasjon og forsking. Ho har 6 aktive ledd og 11 fridomsgrader.
Kva er forskjellen på XER og XEL?
XER er høgrehandsversjonen av Pro, og XEL er venstrehandsversjonen. Begge tilhøyrer Pro-versjonen av Revo 2.
Kva kommunikasjonsgrensesnitt støttar handa?
Pro-versjonen støttar RS485, CAN FD og EtherCAT. Grensesnittet sit under handleddet.
Kva programvare kan eg bruke?
Det finst SDK-støtte for Linux, Windows og ROS.
Kva vern har handa?
Handa har vern mot straum, fastlåsing, høg temperatur og kollisjon. Styringa er ei lukka servoreguleringssløyfe, og ho støttar eigendefinerte gestar.
Er mål, materiale og IP-klasse oppgitt?
Nei. Produsenten har ikkje publisert måla, monteringsmåla for handleddet, materialet, IP-klassa eller levetida. Desse opplysningane blir stadfesta ved tilbod.
Kvar kan eg kjøpe BrainCo Revo 2 Pro (XER), og kva kostar han?
Du kan kjøpe han hos Robots Europa, som leverer til EU og DACH-regionen. Prisen blir gitt i eit tilbod som er tilpassa prosjektet ditt.
Oppsummering
Eit robotsystem er ikkje betre enn det siste leddet, og det er her BrainCo Revo 2 Pro (XER) kjem inn. Han har 6 aktive ledd, 11 fridomsgrader, tre kommunikasjonsgrensesnitt, SDK-støtte for Linux, Windows og ROS, og vern mot straum, fastlåsing, høg temperatur og kollisjon. Ikkje alle tekniske opplysningar er publiserte, så avgjerande krav bør stadfestast ved tilbod. Skal du vurdere ei hand til forsking eller integrasjon, er denne sida startpunktet.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.


