
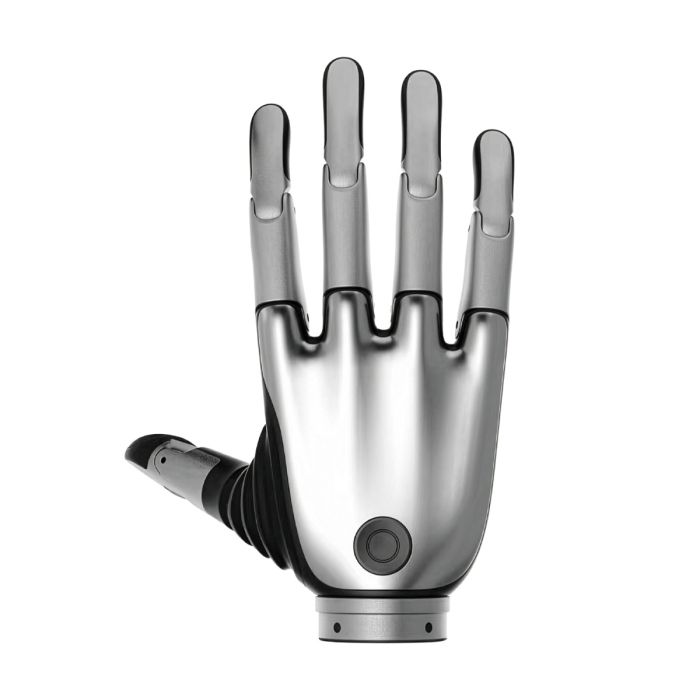
BrainCo Revo 2 Pro dyktig venstrehånd (XEL)
In stock
- MERKE:
- BRAINCO
- MODELL:
- REVO 2 PRO
- DEL #:
- XEL
- ORIGIN:
- Kina
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro-Left
BrainCo Revo 2 Pro dyktig venstrehånd (XEL)
Ei robothand blir sjeldan avgrensa av kor mange fingrar ho har, men av kor godt fingrane kan styrast, vernast og kopla til resten av roboten. BrainCo Revo 2 Pro dyktig venstrehånd (XEL) er bygd for dette steget: ho er ei bionisk hand for robotintegrasjon og forsking, med seks aktive ledd, lukka servostyring og tre kommunikasjonsgrensesnitt i industristandard.
Robots Europa, med base i Dublin, sel handa til kundar i EU og i DACH-regionen. Robots Europa utarbeider tilbodet og avtaler levering, tollhandtering og support saman med Dykk. Oppgi i førespurnaden at De ønskjer venstreutgåva med versjonskode XEL, og beskriv robotplattforma og kommunikasjonsgrensesnittet De planlegg å bruke.
Bakgrunn
BrainCo og Revo 2-serien
Produsenten av handa er BrainCo. Revo 2 er ei serie bioniske, fingerferdige hender som er retta mot robotintegrasjon og forsking. Serien finst i tre variantar med eigne versjonskodar: Basic (XRL/XRR), Pro (XEL/XER) og Touch (XTL/XTR). Siste bokstav i koden viser om handa er venstre- eller høgrehand, slik at XEL er venstrehanda i Pro-utgåva og XER er høgrehanda.
Ei slik ordning gjer det mogleg å setje saman eit komplett par hender av same variant. Det er ei fordel for dei som byggjer humanoide plattformer eller tohanda manipulasjonsoppsett, der begge hendene bør ha same styringsgrensesnitt og same programvarestøtte. Dei som vil sjå på nabovariantane, finn Basic-utgåva i BrainCo Revo 2 Basic Left Dexterous Bionic Hand (XRL) og Touch-utgåva i Brainco Revo 2 Touch Biomimetic Dexterous Left Hand (XTL).
Plassering og nøkkelteknologi
Revo 2 Pro er ei fingerferdig hand med seks aktive ledd og til saman elleve frihetsgrader. Det betyr at fleire av fingerledda følgjer med når eit aktivt ledd rører seg, slik at handa kan danne ulike grep utan at kvar einskild ledd treng sin eigen aktuator. Styringa er lukka servostyring med ei oppgitt styringsnøyaktigheit på 0.1°, og handa støttar eigendefinerte gestar.
Handa har òg innebygd vern mot straum, fastlåsing, høg temperatur og kollisjon. For eit forskingsmiljø der handa blir programmert og testa mange gonger, er slike vern praktiske, fordi dei avgrensar skadeomfanget når eit forsøk går feil. Kommunikasjonen kan skje over RS485, CAN FD og EtherCAT, og det finst SDK-støtte for Linux, Windows og ROS.
Tekniske spesifikasjonar
| Spesifikasjon | Verdi |
|---|---|
| Versjonskode (Pro) | XEL/XER |
| Aktive ledd | 6 |
| Frihetsgrader til saman | 11 |
| Klemkraft | ≥15N |
| Styringsnøyaktigheit | 0.1° |
| Kommunikasjonsgrensesnitt | RS485, CAN FD, EtherCAT |
| Vern | Straum, fastlåsing, høg temperatur, kollisjon |
| SDK-støtte | Linux, Windows, ROS |
| Standardfargar | Space Gray, Silver |
Spesifikasjonane er slik produsenten har publisert dei, og dei blir stadfesta mot datablad ved tilbod. Produsenten har ikkje publisert vekta for Pro-utgåva, IP-klassen, kva som følgjer med i pakken, kabellengda eller sertifiseringar; desse opplysningane blir avklarte ved tilbod.
Kva gjer ei hand med seks aktive ledd og elleve frihetsgrader nyttig i robotutvikling?
Talet på aktive ledd og talet på frihetsgrader seier to ulike ting. Seks aktive ledd gir eit avgrensa tal på styrte rørsler, og det held kontrollsystemet ryddig og handterleg. Elleve frihetsgrader viser at handa likevel kan forme seg etter ulike gjenstandar. For eit utviklingsteam er dette ein praktisk balanse: Styringsoppgåva blir mindre enn om kvar fingerledd skulle styrast for seg, samtidig som handa har rørslerom nok til å utføre fleire typar grep.
Ei klemkraft på ≥15N og ei styringsnøyaktigheit på 0.1° gir eit målbart utgangspunkt for å planleggje oppgåver. Det er likevel viktig å skilje mellom det produsenten oppgir og det som gjeld i Dykkar oppsett. Kva handa faktisk klarer å løfte, avheng av gjenstanden, overflata og korleis handa er montert, og slike forhold bør testast i den aktuelle plattforma.
Kvifor betyr kommunikasjonsgrensesnitt og SDK så mykje?
Ei robothand blir ein del av eit større system, og då avgjer grensesnittet kor lett integrasjonen går. Revo 2 Pro støttar RS485, CAN FD og EtherCAT, og dekkjer dermed både enkle seriekoplingar og meir krevjande sanntidsnettverk. Det gjer at same hand kan nyttast i eit laboratorieoppsett på pulten og i ein robot som allereie har eit industrielt feltbussnett.
SDK-støtta for Linux, Windows og ROS kjem i tillegg. ROS er utbreidd i robotforsking, og Linux og Windows dekkjer dei vanlegaste utviklingsmiljøa. Det senkar terskelen for å få handa i gang, men kva som er den beste vegen for Dykkar prosjekt, bør avklarast i førespurnaden saman med robotplattform og styringsprogramvare.
Kven er BrainCo Revo 2 Pro dyktig venstrehånd (XEL) for?
Handa passar først og fremst for forskingsmiljø ved universitet og institutt som utforskar gripestrategiar, handtering av gjenstandar og samhandling mellom menneske og robot. Her er SDK-støtta og dei opne grensesnitta ein fordel, fordi forskarane sjølve definerer rørslene og gestane.
Utviklarar av humanoide robotar og tohanda manipulasjonssystem er ei anna gruppe. For dei som treng eit par, finn De høgrehanda i BrainCo Revo 2 Pro Dexterous Right Hand (XER). Integratorar som byggjer demonstrasjonsplattformer eller prototypar, kan òg ha nytte av handa, særleg når dei treng vern mot straum, fastlåsing, overtemperatur og kollisjon under testing.
Dersom Dykkar behov er enklare, kan Basic-utgåva vere eit alternativ å vurdere, og dersom handa skal brukast med eit anna fokus enn det som er dokumentert for Pro, kan Touch-utgåva vere aktuell. Kva som skil variantane teknisk, blir avklart i dialog ved tilbod. Fleire hender finn De òg i kategorien Hender og i BrainCo Revo 2.
Kva blir BrainCo Revo 2 Pro dyktig venstrehånd (XEL) brukt til?
- Robotforsking: Utprøving av grep, rørsler og samspel med gjenstandar i laboratoriet.
- Humanoide plattformer: Venstrehand på ein robot som skal utføre oppgåver med hendene.
- Tohanda manipulasjon: Saman med høgrehanda XER i oppsett der begge hender samarbeider.
- Gestestyring: Eigendefinerte gestar som kan programmerast og køyrast frå SDK-et.
- Prototypar og demonstrasjonar: Visning av bionisk handtering på messer og i utviklingsprosjekt.
- Undervisning: Praktisk opplæring i robotstyring og integrasjon med ROS, Linux eller Windows.
Pris og tilgjenge
Robots Europa oppgir ikkje prisar på denne sida. Be om tilbod, så får De eit svar som tek utgangspunkt i variant, tal på hender og bruksområde. Levering, toll og support blir ordna saman med tilbodet. Alt De treng for å be om tilbod, er tilgjengeleg på denne sida.
Ofte stilte spørsmål
Kva er versjonskoden XEL?
XEL er koden for venstrehanda i Pro-utgåva av Revo 2. Høgrehanda i same utgåve har koden XER.
Kor mange aktive ledd og frihetsgrader har handa?
Handa har seks aktive ledd og til saman elleve frihetsgrader.
Kva kommunikasjonsgrensesnitt støttar handa?
Handa støttar RS485, CAN FD og EtherCAT. Kva grensesnitt som passar best, avheng av roboten og styringssystemet De bruker.
Kva programvare kan De bruke?
Det finst SDK-støtte for Linux, Windows og ROS.
Har handa innebygd vern?
Ja, handa har vern mot straum, fastlåsing, høg temperatur og kollisjon.
Kva fargar finst?
Standardfargane er Space Gray og Silver, og produsenten oppgir at bulkbestillingar kan få tilpassa farge.
Kvar kan eg kjøpe BrainCo Revo 2 Pro dyktig venstrehånd (XEL), og kva kostar ho?
Handa blir selt av Robots Europa til kundar i EU og DACH-regionen. Prisen blir ikkje oppgitt her; send ei førespurnad, så får De eit tilbod.
Samandrag
Ei fingerferdig hand er først nyttig når ho kan styrast presist, vernast og koplast til resten av roboten. BrainCo Revo 2 Pro dyktig venstrehånd (XEL) tilbyr seks aktive ledd, elleve frihetsgrader, lukka servostyring, fire typar vern og tre kommunikasjonsgrensesnitt med SDK-støtte for Linux, Windows og ROS. Det som ikkje er publisert, blir avklart ved tilbod. For prosjekt som treng ei venstrehand med desse eigenskapane, er denne sida utgangspunktet.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.


