
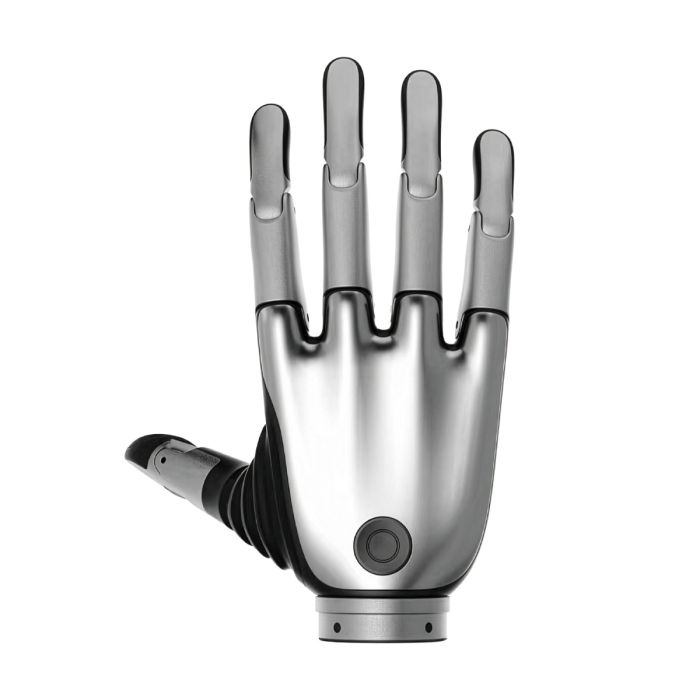
BrainCo Revo 2 Pro – dłoń dekstralna (prawa) zręcznościowa (XER)
In stock
- MARKA:
- BRAINCO
- MODELKA:
- REVO 2 PRO
- CZĘŚĆ #:
- XER
- ORIGIN:
- Chiny
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro
BrainCo Revo 2 Pro – dłoń dekstralna (prawa) zręcznościowa (XER)
Ludzka ręka potrafi w jednej chwili przejść od mocnego chwytu do precyzyjnego ruchu kciuka i palca wskazującego. Robot, który ma jej dorównać, nie obejdzie się bez dłoni zaprojektowanej od początku jako element układu sterowania. BrainCo Revo 2 Pro – dłoń dekstralna (prawa) zręcznościowa (XER) jest bioniczną dłonią do integracji z robotami i do prac badawczych, przygotowaną dla prawej ręki.
Sprzedawcą jest Robots Europa z siedzibą w Dublinie. Dostarczamy produkty do krajów Unii Europejskiej oraz regionu DACH. Robots Europa przygotowuje wycenę, uzgadnia warunki dostawy i zapewnia wsparcie po zakupie.
Tło produktu
Linia Revo 2 i oznaczenia wersji
Revo 2 to druga generacja dłoni bionicznych BrainCo, przeznaczona dla integratorów robotów oraz zespołów badawczych. Linia występuje w trzech wersjach: Basic (XRL/XRR), Pro (XEL/XER) i Touch (XTL/XTR). Ostatnia litera kodu wskazuje stronę: L oznacza dłoń lewą, R prawą. Opisywany tu model XER to zatem wersja Pro w wykonaniu na prawą rękę. Jej lustrzanym odpowiednikiem jest BrainCo Revo 2 Pro Dexterous Left Hand (XEL). Cały asortyment serii znajdą Państwo w kategorii BrainCo Revo 2.
Pozycja wersji Pro i budowa kinematyczna
Cała seria Revo 2 ma 6 aktywnych przegubów i 11 stopni swobody. Kciuk otrzymał dwa aktywne stopnie swobody odpowiadające za odwodzenie i przywodzenie oraz jeden bierny stopień swobody w zakresie zginania i prostowania. Każdy z pozostałych czterech palców ma jeden aktywny i jeden bierny stopień swobody zginania i prostowania. Taki układ pozwala ograniczyć liczbę napędów, a jednocześnie zachować ruchy potrzebne do chwytania przedmiotów.
Wersja Pro należy do wariantów rozszerzonych. Obsługuje trzy interfejsy komunikacyjne: 485, CAN FD oraz EtherCAT, a złącze znajduje się poniżej nadgarstka. Dla integratora oznacza to swobodę wyboru magistrali, która pasuje do architektury sterowania robota.
Dane techniczne
| Parametr | Wartość |
|---|---|
| Typ produktu | Bioniczna dłoń zręcznościowa do integracji z robotami i do badań |
| Wersja i kod | Pro, XER (dłoń prawa) |
| Aktywne przeguby | 6 |
| Stopnie swobody | 11 |
| Kciuk | dwa aktywne stopnie swobody (odwodzenie i przywodzenie) oraz jeden bierny (zginanie i prostowanie) |
| Pozostałe cztery palce | po jednym aktywnym i jednym biernym stopniu swobody (zginanie i prostowanie) |
| Interfejsy komunikacyjne | 485, CAN FD, EtherCAT; złącze poniżej nadgarstka |
| Oprogramowanie | SDK dla Linuxa, Windows oraz środowisk ROS |
| Sterowanie | Serwosterowanie w pętli zamkniętej, definiowanie własnych gestów |
| Zabezpieczenia | Prądowe, przed zablokowaniem, przed wysoką temperaturą, przed kolizją |
Dane techniczne przedstawiono tak, jak publikuje je producent; są potwierdzane z kartą katalogową przy wycenie.
Producent nie opublikował wymiarów, wymiarów montażowych nadgarstka, materiału wykonania, stopnia ochrony IP ani trwałości eksploatacyjnej; te informacje potwierdzamy przy wycenie.
Czym wersja Pro różni się od Basic i Touch?
Kody wersji pokazują podział linii na trzy warianty: Basic (XRL/XRR), Pro (XEL/XER) i Touch (XTL/XTR). Kinematyka jest wspólna dla całej serii, więc liczba przegubów i stopni swobody nie decyduje o wyborze. Różnicę dla wersji Pro opisuje zestaw interfejsów: 485, CAN FD i EtherCAT, dostępnych poniżej nadgarstka. Jeśli robot lub stanowisko badawcze opiera się na jednej z tych magistrali, wersja Pro daje wybór bez dodatkowych pośredników.
Jeżeli zależy Państwu na prostszym wariancie, można rozważyć BrainCo Revo 2 Basic Right Dexterous Bionic Hand (XRR). Dla zastosowań, w których ważna jest wersja dotykowa, przeznaczona jest Brainco Revo 2 Touch Biomimetic Dexterous Right Hand (XTR). Szczegółowe różnice między wersjami zawsze potwierdzamy przy wycenie.
Jakie możliwości sterowania i zabezpieczenia oferuje ta dłoń?
Dłoń wykorzystuje serwosterowanie w pętli zamkniętej, co pozwala kontrolować położenie przegubów na podstawie sprzężenia zwrotnego. Użytkownik może definiować własne gesty, a więc tworzyć zestawy ustawień palców odpowiednie dla własnych zadań, takich jak różne rodzaje chwytu.
Układ obejmuje również zabezpieczenia: prądowe, przed zablokowaniem, przed wysoką temperaturą oraz przed kolizją. W pracy badawczej, gdzie zdarzają się pomyłki w programowaniu i nieoczekiwane kontakty z otoczeniem, takie funkcje ograniczają ryzyko uszkodzenia mechanizmu. Warstwę programową stanowi SDK obsługujące Linuxa, Windows i środowiska ROS, co ułatwia włączenie dłoni do istniejących projektów robotycznych.
Dla kogo jest BrainCo Revo 2 Pro XER?
Przede wszystkim dla integratorów robotów humanoidalnych i mobilnych manipulatorów, którzy potrzebują prawej dłoni z wyborem magistrali komunikacyjnej. Drugą grupę stanowią uczelnie i laboratoria badające chwytanie, manipulację oraz sterowanie dłonią. Wsparcie dla ROS i SDK na Linuxa oraz Windows pasuje do typowych środowisk pracy takich zespołów.
Roboty dwuręczne wymagają pary dłoni, dlatego do prawej dłoni XER warto dobrać lewą XEL. Jeżeli aplikacja wymaga czujników dotyku, należy sprawdzić wersję Touch, a gdy wystarczy prostszy wariant, wersję Basic. Pozostałe dłonie znajdą Państwo w kategorii Ręce.
Do czego służy BrainCo Revo 2 Pro XER?
- Integracja z robotem humanoidalnym. Dłoń pełni rolę prawego efektora końcowego z komunikacją przez 485, CAN FD lub EtherCAT.
- Badania nad manipulacją. Zespoły badawcze mogą testować algorytmy chwytania na dłoni o 11 stopniach swobody.
- Prace w środowisku ROS. SDK obejmuje przepływy pracy oparte na ROS, Linuxie i Windows.
- Tworzenie własnych gestów. Funkcja definiowania gestów pozwala przygotować zestawy ruchów dla konkretnych zadań.
- Prototypowanie stanowisk dwuręcznych. Prawa dłoń XER razem z lewą XEL tworzy parę do konstrukcji dwuręcznych.
- Nauka i demonstracje. Dłoń z zabezpieczeniami prądowymi, przed zablokowaniem i kolizją nadaje się do pracy na stanowiskach dydaktycznych.
Wycena i dostępność
Cenę ustalamy indywidualnie, po zapoznaniu się z zakresem zamówienia, dlatego prosimy o zapytanie ofertowe. Dostawa, odprawa celna i wsparcie są uzgadniane razem z wyceną przez Robots Europa. Zapytanie można złożyć za pomocą formularza dostępnego na tej stronie.
Najczęściej zadawane pytania
Czy XER to dłoń prawa czy lewa?
XER oznacza wersję Pro na prawą rękę. Lewa dłoń tej samej wersji nosi oznaczenie XEL.
Ile przegubów i stopni swobody ma dłoń?
Dłoń ma 6 aktywnych przegubów i 11 stopni swobody. Kciuk ma dwa aktywne stopnie swobody oraz jeden bierny, a pozostałe cztery palce po jednym aktywnym i jednym biernym.
Jakie interfejsy komunikacyjne obsługuje wersja Pro?
Wersja Pro obsługuje 485, CAN FD i EtherCAT. Złącze znajduje się poniżej nadgarstka.
Z jakim oprogramowaniem współpracuje dłoń?
Producent udostępnia SDK dla Linuxa, Windows oraz środowisk ROS. Dłoń obsługuje też własne definicje gestów.
Jakie zabezpieczenia ma dłoń?
Zabezpieczenia obejmują stany prądowe, zablokowanie, wysoką temperaturę i kolizję. Sterowanie odbywa się w pętli zamkniętej.
Czy znane są wymiary, stopień IP i trwałość?
Producent nie opublikował wymiarów, wymiarów montażowych nadgarstka, materiału, stopnia IP ani trwałości. Informacje te potwierdzamy przy wycenie.
Gdzie kupić BrainCo Revo 2 Pro XER i ile kosztuje?
Dłoń oferuje Robots Europa z siedzibą w Dublinie, z dostawą do krajów UE i regionu DACH. Cenę podajemy w indywidualnej wycenie, o którą można zapytać na tej stronie.
Podsumowanie
Prawa dłoń, która ma dorównać ludzkiej, potrzebuje nie tylko palców, ale też sprawnej komunikacji, oprogramowania i zabezpieczeń. BrainCo Revo 2 Pro XER łączy 6 aktywnych przegubów i 11 stopni swobody z interfejsami 485, CAN FD i EtherCAT, SDK dla Linuxa, Windows i ROS oraz ochroną przed przeciążeniem, zablokowaniem, przegrzaniem i kolizją. Jeśli chcą Państwo sprawdzić, czy pasuje do Państwa robota lub projektu badawczego, ta strona jest punktem wyjścia.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.


