
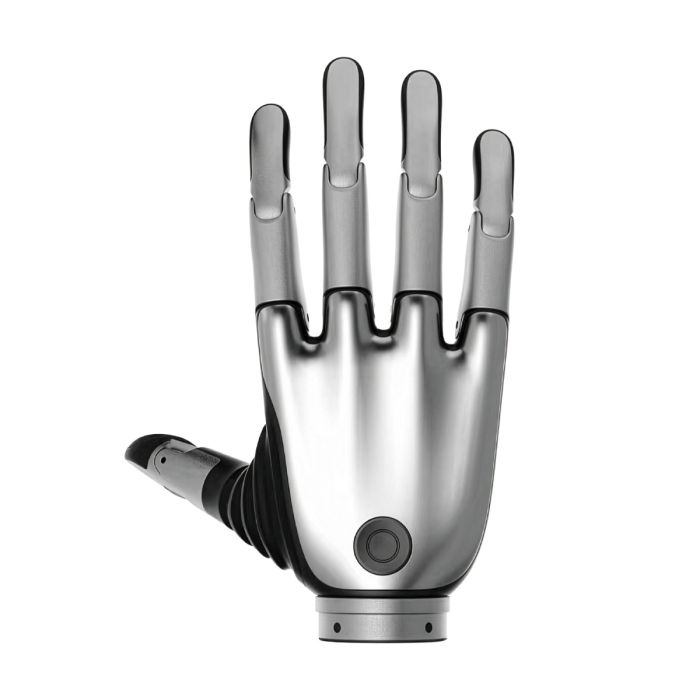
BrainCo Revo 2 Pro dexterös högerhand (XER)
In stock
- STÄMPLA:
- BRAINCO
- MODELL:
- REVO 2 PRO
- DEL #:
- XER
- ORIGIN:
- Kina
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro
BrainCo Revo 2 Pro dexterös högerhand (XER)
Mellan en robotarm som når fram och en robot som faktiskt kan göra något när den är framme ligger ofta bara en sak: handen. BrainCo Revo 2 Pro dexterös högerhand (XER) är en biomimetisk hand för robotintegration och forskning, avsedd för dem som vill ge en arm fingrar i stället för en enkel gripklo.
Robots Europa, med säte i Dublin, säljer handen och levererar den till kunder i hela EU och i DACH-regionen. Robots Europa lämnar offert, ordnar leverans och svarar för supporten kring produkten.
Bakgrund
BrainCo och Revo 2-serien
BrainCo är tillverkaren bakom Revo 2-serien av dexterösa händer. Underlaget för den här produkten innehåller inga uppgifter om företagets historik, och sådana uppgifter återges därför inte här. Det som framgår är att serien finns i tre versioner: Basic (XRL/XRR), Pro (XEL/XER) och Touch (XTL/XTR). Bokstaven på slutet anger sida: L för vänster hand och R för höger hand. XER är alltså Pro-versionens högerhand.
Hela familjen finns samlad i kategorin BrainCo Revo 2. Fler handmodeller för humanoida robotar finns under kategorin Händer.
Positionering och teknik
Revo 2 beskrivs av tillverkaren som en bionisk dexterös hand för robotintegration och forskning. Den har 6 aktiva leder och 11 frihetsgrader. Fördelningen följer en mänsklig hand på ett förenklat men tydligt sätt: tummen har två aktiva frihetsgrader för abduktion och adduktion samt en passiv frihetsgrad för flexion och extension. Var och en av de fyra övriga fingrarna har en aktiv och en passiv frihetsgrad för flexion och extension.
Styrningen bygger på sluten servoreglering, och handen stöder egendefinierade gester. Dessutom finns skydd för ström, stopp (stall), hög temperatur och kollision. För den som programmerar levereras SDK-stöd för Linux, Windows och ROS-arbetsflöden. Alla dessa egenskaper gäller hela serien. Pro-versionen skiljer sig genom sin uppsättning kommunikationsgränssnitt, som beskrivs närmare nedan.
Tekniska specifikationer
| Specifikation | Värde |
|---|---|
| Produkttyp | Bionisk dexterös hand för robotintegration och forskning |
| Version och sida | Pro, högerhand |
| Versionskod | XEL/XER (XER för högerhanden) |
| Aktiva leder | 6 |
| Frihetsgrader | 11 |
| Tumme | Två aktiva frihetsgrader (abduktion och adduktion), en passiv frihetsgrad (flexion och extension) |
| Övriga fyra fingrar | Vardera en aktiv och en passiv frihetsgrad för flexion och extension |
| Kommunikationsgränssnitt | 485, CAN FD, EtherCAT; placerade under handleden |
| SDK | Linux, Windows och ROS |
| Styrning | Sluten servoreglering, egendefinierade gester |
| Skydd | Ström, stopp, hög temperatur, kollision |
Specifikationerna är som tillverkaren publicerar dem och bekräftas mot databladet vid offert.
Tillverkaren har inte publicerat mått, handledens monteringsmått, material, IP-klass eller livslängd; dessa uppgifter bekräftas vid offert.
Vad skiljer Pro-versionen från Basic och Touch?
Alla tre versioner delar samma grundkonstruktion: 6 aktiva leder, 11 frihetsgrader, samma fingerlayout, samma SDK-stöd och samma skyddsfunktioner. Skillnaden ligger i det underlag som finns för just Pro-versionen: den avancerade versionen, tillsammans med taktilversionen, stöder tre kommunikationsgränssnitt, 485, CAN FD och EtherCAT, med anslutningen under handleden.
Det betyder i praktiken att handen kan kopplas in i tre olika typer av styrarkitektur. Den som bygger ett system med EtherCAT-master kan använda det direkt, medan ett projekt som redan kör CAN FD eller seriell 485-kommunikation inte behöver byta buss. Underlaget anger inte vilka gränssnitt Basic-versionen har, så en jämförelse på den punkten görs bäst mot databladet vid offert. Vill du se vänsterhandens motsvarighet finns den som BrainCo Revo 2 Pro Dexterous Left Hand (XEL).
Varför räcker inte en enkel gripklo?
En gripklo öppnar och stänger. Det räcker för många uppgifter i fasta miljöer, men den kan inte forma sig efter föremålet. En hand med flera leder och separata fingrar kan i stället ta olika grepp, och en tumme med två aktiva frihetsgrader kan ställas mot fingrarna på ett sätt som en klo inte kan.
Revo 2 Pro har 11 frihetsgrader fördelade på tumme och fyra fingrar, och de egendefinierade gesterna gör att du kan lagra återkommande grepp och anropa dem från programvaran. Skydden för ström, stopp, hög temperatur och kollision är relevanta i forskningsmiljöer där handen provas på nya uppgifter och något oväntat lätt kan inträffa. Slutna servoreglering gör dessutom att positionen följs upp i stället för att bara beordras.
Vem passar BrainCo Revo 2 Pro (XER) för?
Handen riktar sig i första hand till universitet och forskningsinstitut som arbetar med manipulation, till utvecklare av humanoida robotar som behöver en höger hand med flera fingrar, och till integratörer som bygger prototyper där en dexterös end-effector ingår. Eftersom SDK-stödet omfattar Linux, Windows och ROS passar den team som redan arbetar i någon av dessa miljöer.
Behöver du handen för vänster arm är Pro-versionens vänstermodell den naturliga partnern. Om projektet inte kräver alla tre gränssnitten kan BrainCo Revo 2 Basic Right Dexterous Bionic Hand (XRR) vara värd att jämföra, och den som söker taktil version hittar Brainco Revo 2 Touch Biomimetic Dexterous Right Hand (XTR). Vilken som passar bäst avgörs mot databladet vid offert.
Vad används BrainCo Revo 2 Pro (XER) till?
- Humanoida robotar. Handen sitter på robotens högra arm och ger den fingrar för vardagsnära uppgifter.
- Manipulationsforskning. Forskare kan studera greppstrategier med en hand vars leder och frihetsgrader är dokumenterade.
- Gestbibliotek. Egendefinierade gester sparas och anropas från programvaran vid upprepade moment.
- Systemintegration. Tre kommunikationsgränssnitt, 485, CAN FD och EtherCAT, underlättar anslutning till olika styrsystem.
- ROS-baserad utveckling. SDK-stödet för ROS passar team som bygger sin programvara kring ROS-arbetsflöden.
- Undervisning och demonstration. En biomimetisk hand gör det lättare att visa hur greppstyrning fungerar i laborationer.
Prissättning och tillgänglighet
Robots Europa anger inga priser på sidan; offert är vägen vidare. Leverans, tull och support ordnas i samband med offerten. Begär offert för BrainCo Revo 2 Pro dexterös högerhand (XER), så återkommer Robots Europa med villkoren, och du når begäran via kontaktuppgifterna som finns tillgängliga på den här sidan.
Vanliga frågor
Vad betyder XER i produktnamnet?
XER är versionskoden för Pro-versionens högerhand. Vänsterhanden har koden XEL.
Hur många leder och frihetsgrader har handen?
Handen har 6 aktiva leder och 11 frihetsgrader. Tummen har två aktiva och en passiv frihetsgrad, och varje av de fyra övriga fingrarna har en aktiv och en passiv.
Vilka kommunikationsgränssnitt stöds?
Pro-versionen stöder 485, CAN FD och EtherCAT. Gränssnitten sitter under handleden.
Vilka operativsystem och verktyg stöds?
Tillverkaren erbjuder SDK-stöd för Linux, Windows och ROS-arbetsflöden.
Vilka skydd finns i handen?
Handen har skydd för ström, stopp, hög temperatur och kollision. Den har även sluten servoreglering och stöd för egendefinierade gester.
Vilka uppgifter har tillverkaren inte publicerat?
Mått, handledens monteringsmått, material, IP-klass och livslängd har inte publicerats. Uppgifterna bekräftas vid offert.
Var kan jag köpa BrainCo Revo 2 Pro (XER) och vad kostar den?
Handen säljs av Robots Europa, som levererar till EU och DACH-regionen. Inget pris anges på sidan; du begär offert, så får du villkoren i den.
Sammanfattning
Skillnaden mellan en arm som når fram och en robot som kan göra något när den är framme ligger i handen. BrainCo Revo 2 Pro (XER) ger högerarmen 6 aktiva leder och 11 frihetsgrader, sluten servoreglering, skydd mot ström, stopp, värme och kollision samt tre kommunikationsgränssnitt och SDK-stöd för Linux, Windows och ROS. Mått, material, IP-klass och livslängd bekräftas vid offert. Vill du gå vidare med Robots Europa som leverantör är den här sidan startpunkten.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.


