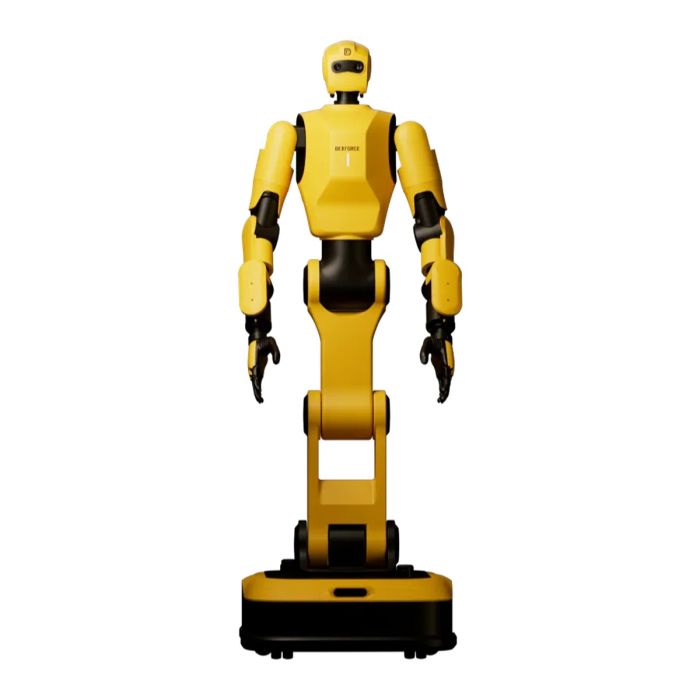
DexForce W1 Core – Humanoider Oberkörper-Roboter für stationäre Manipulation
Auf Lager
- MARKE:
- DEXFORCE
- TEILENUMMER #:
- W1 Core
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- DexForce-W1-Core
DexForce W1 Core – Humanoider Oberkörper-Roboter für stationäre Manipulation
Der DexForce W1 Core ist eine Oberkörper-Konfiguration der W1-Plattform des chinesischen Robotikherstellers DexForce (跨维智能): ein Embodied-Intelligence-Roboter, der die beiden Arme, den Torso und den Wahrnehmungskopf der Baureihe mitbringt, jedoch bewusst auf die mobile Radbasis verzichtet. Damit adressiert das System feste Arbeitsplätze – Werkbänke, Montagezellen, Prüfstationen und Forschungsaufbauten –, an denen humanoide Zweiarm-Manipulation gefragt ist, während die Bewegung im Raum von Förderbändern, Vorrichtungen oder externen Transportsystemen übernommen wird. Der Core-Ansatz verspricht damit den Arbeitsraum und die Kinematik eines Humanoiden, ohne die Komplexität einer eigenen Fahr- oder Laufplattform in die Zelle zu holen. Für viele Betreiber ist genau das der entscheidende Punkt: Die Integration in bestehende Arbeitsplätze bleibt überschaubar, weil weder Fahrwege noch Navigationsinfrastruktur geplant werden müssen, und die Inbetriebnahme konzentriert sich auf die eigentliche Handhabungsaufgabe statt auf die Absicherung mobiler Fahrten durch die Halle.
Öffentliche Produktbeschreibungen positionieren den W1 Core als universell einsetzbaren Roboter für repetitive, lang andauernde Aufgaben wie Inspektion, Montage, Logistikhandling sowie Forschung und Lehre. Die Entwicklung stützt sich auf einen Sim2Real-Workflow: In der hauseigenen Simulationsumgebung DexVerse/EmbodiChain werden Trainingsdaten erzeugt und Fertigkeiten eingeübt, bevor sie auf die reale Hardware übertragen werden. Da die verfügbaren Unterlagen überwiegend öffentliche Beschreibungen und Produktnotizen sind, sollten einzelne Kennzahlen vor einer Investitionsentscheidung grundsätzlich mit dem aktuellen Datenblatt abgeglichen werden – genau dafür ist der Angebotsprozess über Robots Europa gedacht.
Herkunft und Einordnung
DexForce und die W1-Baureihe
DexForce (跨维智能) ist ein chinesisches Unternehmen für Embodied Intelligence, dessen Sitz öffentlich mit Shenzhen angegeben wird (Angabe unbestätigt); ein Gründungsjahr ist nicht verlässlich dokumentiert. Das Unternehmen entwickelt mit der W1-Linie eine Familie universeller Humanoider auf Rädern, die auf drei technische Säulen setzt: eine rein visuelle Wahrnehmung mit selbst entwickelter binokularer Sensorik, hochfrequente Gelenkregelung mit rund 1000 Hz samt industrieller EtherCAT-Vernetzung sowie eine Sim2Real-Simulations-Engine (häufig als EmbodiChain bzw. Sim2Real-VLA beschrieben), die synthetische Trainingsdaten generiert und die Robustheit im realen Einsatz verbessern soll. Diese Kombination zielt darauf, neue Handhabungsaufgaben schneller zu trainieren und mit weniger externer Sensorik auszurollen.
Positionierung gegenüber W1 und W1 Pro
Innerhalb der Familie steht der DexForce W1 Pro für den radbasierten Vollausbau: ein fahrbarer Humanoid mit konfigurierbarem Chassis (etwa differenziell oder omnidirektional), der Manipulation und Mobilität in der Fertigung verbindet. Der W1 Core übernimmt laut einer öffentlichen Produktnotiz sämtliche Module oberhalb der Basis – Doppelarme, Torso und Kopf-/Wahrnehmungseinheit. Als wesentlicher Unterschied zwischen Pro und Core wird ausdrücklich die Chassis- beziehungsweise Basiskonfiguration genannt, während Wahrnehmung, Ausführung, Steuerungskern und Softwareplattform oberhalb des Unterkörpers als identisch beschrieben werden. Gegenüber klassischen zweibeinigen Humanoiden verzichtet der Core vollständig auf Lokomotion und konzentriert das Budget auf Präzision und Handhabung.
Technische Daten
| Parameter | Wert |
|---|---|
| Konfiguration | Oberkörper: Doppelarme, Torso, Kopf-/Wahrnehmungseinheit; ohne mobile Basis |
| Arme | humanoide 7-DOF-Arme (Plattformangabe W1) |
| Traglast pro Arm | bis zu 10 kg (laut Herstellerangaben, Bestätigung mit dem Datenblatt bei Anfrage) |
| Wiederholgenauigkeit | ca. ±0,5 mm (öffentlich gelistete Plattformangabe) |
| Hände (Option) | 6-DOF-Geschickhände mit feiner Kraftregelung (laut Herstellerangaben, Bestätigung mit dem Datenblatt bei Anfrage) |
| Regelfrequenz | ca. 1000 Hz Echtzeit-Gelenkregelung |
| Antriebseinheiten (Plattform W1) | 34 Leistungsmodule (öffentlich gelistet) |
| Wahrnehmung | binokulare Pure-Vision-Sensorik, robust bei schwierigem Licht; 6 cm Basislinie und ±1 mm visuelle Positioniergenauigkeit laut Herstellerangaben |
| Vernetzung | EtherCAT, verteilte Steuerungsarchitektur |
| Laufzeit | bis zu 8 Stunden (Plattformangabe, konfigurationsabhängig) |
| Software | Sim2Real-Pipeline (DexVerse/EmbodiChain), VLA-orientiertes Training |
Viele dieser Werte werden auf Ebene der W1-/W1-Pro-Plattform veröffentlicht und können in der Core-Ausführung abweichen; nicht publizierte oder variable Kennzahlen wie Gewicht, Abmessungen und Schnittstellenumfang werden im Rahmen der Angebotserstellung anhand des offiziellen Datenblatts bestätigt.
Was unterscheidet den DexForce W1 Core vom W1 Pro?
Der Unterschied liegt fast ausschließlich in der Basis: Der W1 Pro fährt auf einem konfigurierbaren Radchassis durch die Halle, der W1 Core ist für die feste Montage an einem Arbeitsplatz gedacht. Wahrnehmungsstack, Arme, Steuerungskern und Software werden vom Hersteller als übereinstimmend beschrieben. Wer also primär Zweiarm-Manipulation in einer definierten Zelle benötigt, erhält mit dem Core dieselbe Handhabungstechnik ohne Fahrwerk; Mobilitäts- oder Autonomiefunktionen der Radbasis sind beim Core dementsprechend nicht Bestandteil des Konzepts.
Wie funktioniert der DexForce W1 Core?
Der Roboter kombiniert drei Ebenen: Zunächst erfasst die binokulare Pure-Vision-Sensorik Objekte und Szenen, ohne dass aufwendige externe Messtechnik installiert werden muss; die zugehörigen Algorithmen sind laut Hersteller auf schwierige Lichtverhältnisse und synchronisierte Mehrkamera-Aufnahmen ausgelegt. Darauf setzt die Bewegungssteuerung auf, die mit rund 1000 Hz Regelfrequenz und EtherCAT-Vernetzung schnelle, kontaktreiche Manipulation ermöglichen soll. Die dritte Ebene ist die Sim2Real-Pipeline: Aufgaben werden in der Simulation modelliert, mit synthetischen Daten trainiert und anschließend auf die reale Hardware übertragen – ein Ansatz, der Trainingsaufwand, Kosten und Risiko in der Einführungsphase reduzieren soll. Für Anwender bedeutet dieser dreistufige Aufbau vor allem Planbarkeit: Neue Aufgaben lassen sich zunächst virtuell absichern, bevor die Zelle umgerüstet wird, und die rein visuelle Wahrnehmung reduziert den Aufwand für zusätzliche Sensorik am Arbeitsplatz.
Für wen ist DexForce W1 Core geeignet?
Der W1 Core richtet sich an Industrieunternehmen, Systemintegratoren und Forschungseinrichtungen, die humanoide Zweiarm-Manipulation in einer stationären Zelle erproben oder produktiv einsetzen möchten. In der Fertigung sind das typischerweise Teams, die Bankarbeitsplätze, Prüf- und Montagestationen automatisieren wollen, ohne gleich eine mobile Plattform durch die Halle zu schicken. Hochschulen und Labore für Embodied AI profitieren von der Sim2Real-Ausrichtung, weil wiederholbare Datenpipelines und schnelle Iteration dort oft wichtiger sind als maximale mechanische Einzelleistung. Auch servicenahe Szenarien sind denkbar: Medienberichte zeigen die W1-Familie etwa beim sprachgesteuerten Greifen von Objekten und bei strukturierten Serviceabläufen, was das Konzept in die Nähe von Einzelhandelsrobotern und Demonstrationsanwendungen rückt. Wer dagegen zwingend autonome Fahrten zwischen Stationen benötigt, sollte direkt die Pro-Variante mit Radbasis prüfen. Sinnvoll ist außerdem eine ehrliche Bestandsaufnahme der eigenen Prozesse: Aufgaben mit klar definierten Übergabepunkten, wiederkehrenden Handgriffen und stabilen Bauteilspektren eignen sich für eine stationäre Zweiarm-Zelle deutlich besser als stark variierende Einzelvorgänge. Systemintegratoren können den Core zudem als Baustein in größere Linienkonzepte einbetten, während Forschungsteams die gemeinsame Softwarebasis mit der Pro-Variante nutzen können, um Ergebnisse später auf mobile Szenarien zu übertragen.
Wofür wird DexForce W1 Core eingesetzt?
- Stationäre Inspektionsaufgaben, bei denen Bauteile mit der binokularen Vision-Sensorik geprüft und gehandhabt werden.
- Montage- und Schraubprozesse an Bankarbeitsplätzen, für die hohe Regelfrequenz und Wiederholgenauigkeit ausschlaggebend sind.
- Kitting und Kommissionierung: Zusammenstellen von Teilesätzen und Bestücken von Vorrichtungen in Werkzellen.
- Logistikhandling an festen Übergabestationen, etwa das Be- und Entladen von Trays, Behältern und Fördertechnik.
- Forschung zu Embodied AI und Robot Learning, insbesondere mit Sim2Real-Datenpipelines und VLA-Trainingsansätzen.
- Ausbildung und Lehre, vom Robotiklabor an Hochschulen bis zu Schulungszellen bei Integratoren.
Preis und Verfügbarkeit
Der DexForce W1 Core ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Da Ausstattung, Handkonfiguration und Softwareumfang projektabhängig sind, wird der Preis auf Anfrage ermittelt und per Angebot bestätigt. Stellen Sie einfach eine Angebotsanfrage über das Formular; unser Team klärt Konfiguration, Datenblatt und Lieferdetails direkt mit Ihnen. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der DexForce W1 Core?
Eine Oberkörper-Konfiguration der W1-Plattform von DexForce: Doppelarme, Torso und Wahrnehmungskopf für stationäre Manipulation, mit derselben Wahrnehmungs- und Softwarebasis wie die mobile Variante.
Kann sich der DexForce W1 Core selbstständig fortbewegen?
Nein. Der Core verzichtet konstruktiv auf die mobile Radbasis; Navigation und fahrbare Mobilität sind der Pro-Variante vorbehalten. Der Core ist für feste Arbeitsplätze und Werkzellen ausgelegt.
Welche Traglast bieten die Arme?
Öffentliche Quellen nennen für die 7-DOF-Arme der W1-Plattform bis zu 10 kg pro Arm – laut Herstellerangaben, Bestätigung mit dem Datenblatt bei Anfrage. Abweichende Angaben zum Zweiarm-Betrieb werden im Angebotsprozess geklärt.
Wie präzise arbeitet das System?
Gelistet sind eine Wiederholgenauigkeit von etwa ±0,5 mm sowie ±1 mm visuelle Positioniergenauigkeit der binokularen Sensorik – beides Plattformangaben aus öffentlichen Quellen.
Welche Rolle spielt Sim2Real beim W1 Core?
Eine zentrale: Aufgaben werden in der Simulationsumgebung DexVerse/EmbodiChain modelliert und trainiert, bevor sie auf die Hardware übertragen werden. Das verkürzt laut Hersteller die Einführung neuer Fertigkeiten.
Eignet sich der W1 Core für Forschung und Lehre?
Ja. Die Kombination aus humanoider Kinematik, Vision-first-Wahrnehmung und Sim2Real-Pipeline macht ihn zu einer praxisnahen Plattform für Robot-Learning-Projekte, Abschlussarbeiten und Laborübungen.
Wo kann ich DexForce W1 Core kaufen und was kostet er?
Sie können den DexForce W1 Core über Robots Europa beziehen. Der Preis wird individuell per Angebot bestätigt; stellen Sie Ihre Angebotsanfrage direkt auf dieser Produktseite.
Zusammenfassung
Der DexForce W1 Core bündelt die Manipulations- und Wahrnehmungstechnik der W1-Familie in einer stationären Oberkörper-Konfiguration: humanoide 7-DOF-Arme, optionale Geschickhände, binokulare Pure-Vision-Sensorik, rund 1000 Hz Regelfrequenz und eine Sim2Real-Softwarepipeline. Er positioniert sich als pragmatischer Mittelweg zwischen klassischem Industrieroboter und vollmobilem Humanoiden – ideal für Werkzellen, Pilotprojekte und Forschung, in denen wiederholbare Zweiarm-Manipulation zählt und Mobilität optional bleibt. Da viele Kennzahlen auf Plattformebene veröffentlicht sind, empfiehlt sich die Bestätigung der finalen Spezifikation im Angebotsprozess über Robots Europa; diese Seite ist der Ausgangspunkt.