Fourier GR-2 – Humanoider Roboter für Forschung und Embodied AI
Auf Lager
- MARKE:
- FOURIER
- MODELL:
- GR2
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Fourier-GR2
Fourier GR-2 – Humanoider Roboter für Forschung und Embodied AI
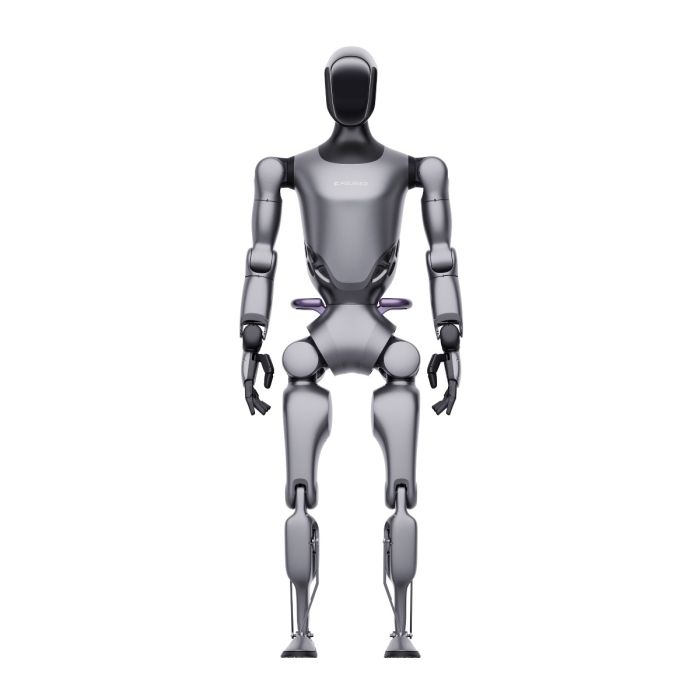
Der Fourier GR-2 ist ein humanoider Universalroboter in menschlicher Statur, den das Shanghaier Robotikunternehmen Fourier 2024 als zweite Generation seiner GR-Serie vorgestellt hat. Mit 175 cm Körpergröße, rund 63 kg Gewicht und bis zu 53 Aktuatoren verbindet die Plattform ganzkörperliche Beweglichkeit mit einer für diese Geräteklasse ungewöhnlich feinen Handmanipulation: Zwölf Freiheitsgrade pro Hand und sechs taktile Array-Sensoren erlauben es dem System, Greifkräfte in Echtzeit zu dosieren, Objekteigenschaften beim Zugreifen einzuschätzen und empfindliche Gegenstände kontrolliert zu handhaben. Für Forschungsteams ist daran besonders relevant, dass Bewegung, Wahrnehmung und Manipulation nicht isoliert betrachtet werden müssen, sondern auf einer einheitlichen, menschengroßen Hardwareplattform zusammenlaufen.
Konzipiert wurde der GR-2 als Brücke zwischen Laborrobotik und praxisnahen Anwendungen. Der Roboter läuft unter Ubuntu 20.04, unterstützt ROS, NVIDIA Isaac Lab und MuJoCo und lässt sich per VR-Fernsteuerung, Lead-Through-Programmierung oder direkte Befehle anlernen. Damit richtet sich die Plattform an Teams, die an Embodied AI, Teleoperation, Wahrnehmung, Lokomotion und Servicerobotik arbeiten – von Universitäten und Forschungsinstituten bis zu Unternehmen, die eigene Pilotprojekte mit menschengroßen Robotern aufsetzen möchten. Anders als viele reine Demonstrationsplattformen ist der GR-2 ausdrücklich für die Übertragung von Simulationsergebnissen in den realen Betrieb ausgelegt. Das macht ihn interessant, wenn Algorithmen nicht nur in Benchmarks, sondern in wiederholbaren physischen Abläufen geprüft werden sollen.
Herkunft und Einordnung
Fourier: von der Rehabilitationsrobotik zum Humanoiden
Fourier (Shanghai Fourier Intelligent Technology, vormals Fourier Intelligence) wurde 2015 in Shanghai von Alex Gu gegründet und machte sich zunächst in der Rehabilitationsrobotik einen Namen. Unter der Marke Fourier Rehab entstanden Produktlinien wie ArmMotus, ExoMotus, CycleMotus und MetaMotus sowie das RehabHub-Konzept. Die dort gesammelte Erfahrung mit sicherer Mensch-Maschine-Interaktion und präziser Aktuatorik floss direkt in die Humanoiden-Sparte ein: 2023 erschien der GR-1, 2024 folgte der GR-2, später ergänzten der quelloffene Fourier N1 sowie der auf Pflege- und Interaktionsszenarien ausgerichtete Fourier GR-3 das Portfolio. Einen Überblick über den Hersteller bietet die Fourier-Markenseite.
Positionierung innerhalb der Fourier-Familie
Innerhalb der Produktfamilie ist der GR-2 die entwicklerorientierte Vollformat-Plattform für zweibeinige Fortbewegung und Ganzkörpermanipulation. Der GR-3 und der kompaktere Fourier GR-3C Cosmo adressieren stärker Empfangs- und Betreuungskontexte, während der Fourier GRW als radbasierte Zweiarm-Plattform auf stationäre Manipulationsaufgaben zielt und der N1 als offenes Einstiegssystem für Lehre und Forschung dient. Der GR-2 gehört damit eindeutig zur Klasse der zweibeinigen Humanoiden; wer eine radgestützte Alternative sucht, findet passende Systeme in der Kategorie humanoide Roboter auf Rädern. Gegenüber dem GR-1 verdoppelt der GR-2 die Fingerfertigkeit der Hände, verlegt die Kabel vollständig ins Innere des Körpers und setzt auf eine seriellere Gelenkstruktur, die Regelung, Wartung und Simulation-zu-Realität-Transfer vereinfachen soll.
Technische Daten
| Parameter | Wert |
|---|---|
| Körpergröße | 175 cm; Abmessungen 1750 × 552 × 275 mm |
| Gewicht | ca. 63 kg |
| Freiheitsgrade / Aktuatoren | bis zu 53, davon 12 pro Hand |
| Aktuatorik | Fourier FSA 2.0 mit Doppelencodern |
| Max. Gelenk-Spitzendrehmoment | 436 N·m |
| Max. Gehgeschwindigkeit | 5 km/h |
| Nutzlast pro Hand | ca. 3 kg |
| Armreichweite | 1520 mm, bis zu 1920 mm mit 12-DoF-Hand |
| Taktile Sensorik | sechs Array-Tastsensoren in den Händen |
| Batterie | wechselbarer Lithium-Ionen-Akku, ca. 950 Wh |
| Laufzeit / Ladezeit | jeweils ca. 2 Stunden |
| Rechenplattform | 14-Kern Intel Core i7, optional leistungsstärkeres Modul |
| Betriebssystem | Ubuntu 20.04 |
| Software-Frameworks | ROS, NVIDIA Isaac Lab, MuJoCo |
| Sensorik und Schnittstellen | Stereokamerasystem, 6-Achsen-IMU, Ethernet, Wi-Fi 6 |
| Steuerung / Teaching | VR-Fernsteuerung, Lead-Through-Programmierung, Direktbefehle |
Nicht veröffentlichte oder konfigurationsabhängige Werte werden im Rahmen der Angebotserstellung anhand des aktuellen Herstellerdatenblatts bestätigt.
Was unterscheidet Fourier GR-2 von früheren Humanoiden-Plattformen?
Der GR-2 kombiniert eine menschengroße zweibeinige Architektur mit deutlich verbesserten Händen, integrierter Verkabelung und einer entwicklerfreundlichen Softwarebasis. Besonders wichtig sind die 12-DoF-Hände mit taktiler Sensorik, weil sie nicht nur grobes Halten, sondern feinere Greifstrategien ermöglichen. Die wechselbare Batterie mit rund 950 Wh verlängert Arbeits- und Demonstrationsphasen, während FSA-2.0-Aktuatoren, Doppelencoder und ein maximales Gelenk-Spitzendrehmoment von 436 N·m auf stabile Ganzkörperbewegung und belastbare Manipulation ausgelegt sind. Dadurch eignet sich der GR-2 nicht nur für Videos oder Einzelvorführungen, sondern für wiederholbare Experimente, Datensammlung und Pilotprozesse. Entscheidend ist außerdem die Kombination aus Hardwarezugang und bekannten Simulationsumgebungen: Teams können Bewegungsmodelle vorbereiten, testen und anschließend systematisch auf die reale Plattform übertragen.
Wie funktioniert die Teleoperation beim Fourier GR-2?
Für das Anlernen der Oberkörperbewegungen bietet der GR-2 drei Wege: VR-Fernsteuerung, Lead-Through-Programmierung und direkte Befehlseingabe über Software-Schnittstellen. Eine Bedienperson kann Bewegungen demonstrieren, aufzeichnen und für Imitationslernen oder Aufgabenwiederholung nutzen. Fourier positioniert diese Verfahren als Werkzeuge für Datensammlung, Roboterdemonstration und schnellere Entwicklung realer Workflows. Über das Entwickler-Toolkit stehen vorab optimierte Module per API bereit, sodass Teams nicht jede Grundfunktion selbst implementieren müssen. In der Praxis verkürzt das die Strecke zwischen erster Demonstration, Datensatzaufbau und wiederholbarer Ausführung, ohne den Roboter auf ein einziges Anwendungsszenario festzulegen.
Für wen ist Fourier GR-2 geeignet?
Der GR-2 richtet sich an professionelle Anwender, die eine gut dokumentierte, offene Humanoiden-Plattform benötigen. Universitäten und Institute, die Forschungsroboter für Embodied AI, Lokomotion oder Greifforschung einsetzen, profitieren von ROS, NVIDIA Isaac Lab, MuJoCo und offenen APIs. Unternehmen, die humanoide Roboter in Pilotprojekten für Empfang, Demonstration oder leichte Handhabung erproben möchten, erhalten ein System in menschlicher Größe mit alltagstauglicher Laufzeit und wechselbarem Akku. Auch Einrichtungen, die im Umfeld von Rehabilitation und Pflege mit Robotern für das Gesundheitswesen experimentieren, finden im GR-2 eine Plattform, hinter der die langjährige Rehab-Erfahrung des Herstellers steht. Sinnvoll ist der GR-2 vor allem dort, wo ein Team eigene Software, eigene Tests und eigene Versuchsanordnungen einbringen möchte: etwa für Datenerhebung, Vergleichsstudien, Laboraufbauten, Technologievorführungen oder frühe Machbarkeitsprüfungen in realen Räumen. Für einfache Verbraucheraufgaben ist das System dagegen nicht gedacht.
Wofür wird Fourier GR-2 eingesetzt?
- Embodied-AI-Forschung: Training und Evaluierung verkörperter KI-Modelle auf realer Humanoiden-Hardware.
- Teleoperation und Datenerhebung: Aufzeichnung von Demonstrationen per VR-Steuerung und Lead-Through für Imitationslernen.
- Lokomotionsforschung: Untersuchung von zweibeinigem Gehen mit bis zu 5 km/h, Gleichgewichts- und Aufstehverhalten.
- Greif- und Manipulationsstudien: Feinmotorische Experimente mit taktilen 12-DoF-Händen und bis zu 3 kg Nutzlast pro Hand.
- Service- und Empfangspiloten: Geführte Interaktion, Produktdemonstrationen und leichte Handhabungsaufgaben in menschlich geprägten Umgebungen.
- Lehre und Ausbildung: Praxisnahe Robotik-Ausbildung mit Simulation-zu-Realität-Workflows über Isaac Lab, MuJoCo und ROS.
Preis und Verfügbarkeit
Der Fourier GR-2 ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Da Ausstattung, Rechenmodul und Zubehör projektabhängig konfiguriert werden, gilt: Preis auf Anfrage – der endgültige Preis wird per Angebot bestätigt. Stellen Sie über diese Produktseite eine Angebotsanfrage; unser Team meldet sich mit einer auf Ihre Anforderungen zugeschnittenen Konfiguration und dem aktuellen Herstellerdatenblatt. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der Fourier GR-2?
Der Fourier GR-2 ist ein 175 cm großer, rund 63 kg schwerer humanoider Universalroboter mit bis zu 53 Aktuatoren, taktilen 12-DoF-Händen und einer offenen Entwicklerplattform für Forschung, Teleoperation und Embodied AI.
Welche Nutzlast hat der Fourier GR-2?
Die veröffentlichten Unterlagen nennen eine Nutzlast von etwa 3 kg pro Hand beziehungsweise pro Arm, je nach Formulierung des Dokuments.
Wie lange läuft der Akku des Fourier GR-2?
Der wechselbare Lithium-Ionen-Akku mit rund 950 Wh ermöglicht eine durchschnittliche Laufzeit von etwa zwei Stunden; die Ladezeit beträgt ebenfalls circa zwei Stunden.
Welche Software unterstützt der Fourier GR-2?
Der Roboter läuft unter Ubuntu 20.04 und unterstützt ROS, NVIDIA Isaac Lab und MuJoCo. Über das Fourier-Toolkit stehen vorab optimierte Module per API zur Verfügung.
Kann der Fourier GR-2 per VR gesteuert werden?
Ja. Neben der VR-Fernsteuerung unterstützt der GR-2 auch Lead-Through-Programmierung und direkte Befehle – ideal für Datensammlung und Imitationslernen.
Worin unterscheidet sich der GR-2 von GR-3 und N1?
Der GR-2 ist die entwicklerorientierte Vollformat-Plattform der Serie. Der Fourier GR-3 zielt auf Betreuungs- und Interaktionsszenarien, der Fourier N1 ist ein quelloffenes Einstiegssystem für Forschung und Lehre.
Wo kann ich Fourier GR-2 kaufen und was kostet das Gerät?
Sie können den Fourier GR-2 direkt über Robots Europa beziehen: Stellen Sie auf dieser Produktseite eine Angebotsanfrage, und wir bestätigen Konfiguration und Preis per individuellem Angebot. Ein Listenpreis wird nicht veröffentlicht.
Zusammenfassung
Der Fourier GR-2 verbindet menschliche Statur, bis zu 53 Freiheitsgrade, taktile 12-DoF-Hände, einen wechselbaren 950-Wh-Akku mit rund zwei Stunden Laufzeit und eine offene Software-Umgebung mit ROS, NVIDIA Isaac Lab und MuJoCo zu einer der am vollständigsten dokumentierten Humanoiden-Plattformen ihrer Generation. Für Käufer zählt nicht nur die reine Spezifikation, sondern die Frage, ob eine Plattform Forschung, Demonstration, Teleoperation und spätere Pilotprozesse konsistent unterstützt. Genau hier liegt die Stärke des GR-2: Er verbindet eine klare technische Basis mit Werkzeugen, die Entwickler bereits aus modernen Robotik-Workflows kennen. Wer in Deutschland, Österreich, der Schweiz oder der EU eine seriös spezifizierte Basis für Embodied AI, Teleoperation und Servicerobotik-Pilotprojekte sucht, erhält mit dem GR-2 ein ausgereiftes, entwicklerfreundliches System – und diese Seite ist der Ausgangspunkt.