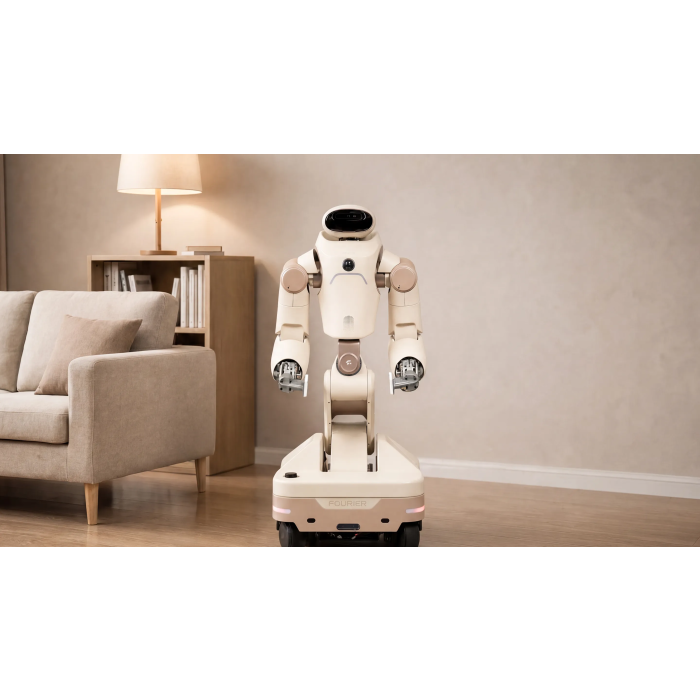
Fourier GRW – mobiler Zweiarm-Roboter auf Rädern
Auf Lager
- MARKE:
- FOURIER
- TEILENUMMER #:
- GRW
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Fourier-GRW
Fourier GRW – mobiler Zweiarm-Roboter auf Rädern
Fourier GRW bringt mobile Manipulation, präzise Zweiarm-Arbeit und eine umfassende Sensorik in eine Plattform, die für Forschung, Laborautomation, Service-Robotik und verkörperte KI konzipiert ist. Statt einen humanoiden Roboter auf Beine zu stellen, kombiniert Fourier einen höhenverstellbaren Oberkörper mit einer fahrbaren Basis. Dadurch entsteht ein System, das in Innenräumen stabil navigieren, Werkstücke greifen, mit Menschen zusammenarbeiten und zugleich als erweiterbare Entwicklungsplattform dienen kann.
Für Robots Europa ist Fourier GRW vor allem dann interessant, wenn Projekte nicht nur Demonstrationen, sondern wiederholbare Tests mit Traglast, Reichweite, Rechenleistung und industrieller Kommunikationsarchitektur benötigen. Die Plattform verbindet 29 Freiheitsgrade ohne Endeffektoren, eine duale Armnutzlast bis 16 kg, EtherCAT-Kommunikation, Ubuntu-22.04-Rechnerarchitektur und einen Sensorverbund aus Tiefenkameras, LiDAR, Ultraschall, IMU und strukturierter RGB-Lichtwahrnehmung.
Diese Produktseite fasst die verifizierten Eckdaten des Systems zusammen, ordnet den Roboter in die Fourier-Familie ein und erklärt, für welche Einsatzprofile die Plattform gedacht ist. Sie richtet sich an technische Entscheider, Forschende und Integratoren, die vor einer Beschaffung eine belastbare Grundlage benötigen: nachvollziehbare technische Daten, eine klare Abgrenzung zu zweibeinigen Humanoiden und ein realistisches Bild der typischen Anwendungsfelder. Alle genannten Werte stammen aus den kuratierten Produktangaben; konfigurationsabhängige oder nicht veröffentlichte Details werden im Angebotsprozess mit dem aktuellen Datenblatt abgeglichen.
Herkunft und Einordnung
Fourier: von Rehabilitation zu humanoiden Robotern
Fourier wurde 2015 in Shanghai gegründet und ist international vor allem durch Rehabilitationsrobotik sowie durch die jüngere GR-Familie humanoider Systeme bekannt. Unter Fourier Rehab entstanden Produktlinien für Arm-, Gang-, Fahrrad- und Ganzkörperrehabilitation. Diese Herkunft erklärt, warum viele Fourier-Plattformen stark auf Bewegungsqualität, wiederholbare Mechanik und Mensch-Maschine-Interaktion ausgerichtet sind.
Mit der GR-Serie erweiterte Fourier sein Portfolio in Richtung Humanoide Roboter. Die Linie umfasst zweibeinige und radbasierte Konzepte, darunter Forschungs-, Service- und Care-orientierte Maschinen. GRW gehört in diese Familie, nutzt aber bewusst eine Räderbasis, um Standfestigkeit, Nutzlast und mobile Manipulation in priorisierten Innenraumszenarien zu verbinden.
Positionierung gegenüber den Schwestermodellen
Innerhalb der Fourier-Familie ist GRW nicht einfach eine Variante eines zweibeinigen Roboters. Der Fourier GR-2 und der Fourier GR-3 stehen stärker für menschenähnliche Ganzkörperpräsenz und humanoide Interaktion. Fourier GR-3C Cosmo ergänzt die Familie mit einer service- und publikumsnahen Ausrichtung, während Fourier N1 als offene Forschungsplattform eingeordnet wird.
Fourier GRW richtet den Schwerpunkt auf fahrbare Stabilität, präzise Arme und Systemintegration. Wer Gangforschung, Balance und Beinbewegung analysiert, betrachtet eher Zweibeinige Humanoide. Wer dagegen mobile Greifaufgaben, Laborprozesse, Agentensteuerung oder kollaborative Service-Abläufe untersucht, findet in GRW einen passenden Vertreter der Kategorie Humanoide Roboter auf Rädern.
Technische Daten
| Parameter | Wert |
|---|---|
| Modell | Fourier GRW |
| Robotertyp | Fahrbarer Zweiarm-Roboter für mobile Manipulation |
| Höhenverstellung | 116–165 cm |
| Stellfläche | 72,0 × 61,8 cm |
| Nettogewicht | ca. 160 kg |
| Freiheitsgrade | 29 DoF ohne Endeffektoren |
| Armachsen | 7 DoF pro Arm |
| Kopf | 2 DoF |
| Taille | 3 DoF |
| Basis | 8 DoF |
| klappbare untere Gliedmaßen | 2 DoF |
| Nutzlast beider Arme | bis 16 kg |
| Wiederholgenauigkeit | ±0,1 mm |
| Plattformspannung | 48 V |
| Nennleistung | ca. 1200 W |
| Batterien | 2 × 720 Wh, Hot-Swap-fähig |
| Laufzeit | bis 4 Stunden |
| Ladezeit | ca. 2 Stunden |
| Kommunikation | EtherCAT |
| Betriebssystem | Ubuntu 22.04 |
| Hauptrechner | AMD Ryzen |
| optionale Rechenmodule | Jetson AGX Orin oder Jetson AGX Thor |
| Schnittstellen | Type-C, USB 3.0, RJ45 |
| Sensorik | 1 RGB-Strukturlicht-Tiefenkamera, 4 Tiefenkameras, 2 LiDARs, 8 Ultraschallsensoren, 6-Achsen-IMU |
| Audio | 5-W-Lautsprecher |
Nicht veröffentlichte, anwendungsspezifische oder konfigurationsabhängige Werte werden bei Anfrage mit dem aktuellen Datenblatt und dem Angebot bestätigt.
Was unterscheidet Fourier GRW von einem zweibeinigen Humanoiden?
Fourier GRW verzichtet auf dynamisches Gehen und nutzt stattdessen eine mobile Räderbasis. Das reduziert die Komplexität von Balanceaufgaben und macht Ressourcen für Transport, Positionierung, Armkoordination und wiederholbare Manipulation frei. Für viele industrielle, medizinische, akademische und serviceorientierte Innenraumanwendungen ist diese Architektur pragmatischer als ein Laufroboter, weil sie stabile Bewegung, größere Systemmasse und präzise Arbeitspositionen unterstützt.
In der Praxis bedeutet das: Der Roboter muss keine Energie und Rechenzeit in das ständige Halten des Gleichgewichts investieren, sondern kann Fahrprofil, Armtrajektorien und Wahrnehmung deterministischer planen. Die klappbaren unteren Gliedmaßen und die höhenverstellbare Struktur zwischen 116 und 165 cm erlauben es dennoch, Arbeitshöhen von niedrigen Ablagen bis zu Regal- oder Tischebenen abzudecken. Für Projektteams heißt das auch: kürzere Inbetriebnahme, besser reproduzierbare Versuchsreihen und ein geringeres Risiko bei Demonstrationen vor Publikum oder Auftraggebern.
Wie funktioniert die mobile Manipulation mit Fourier GRW?
Die Plattform kombiniert Navigation über LiDAR, Tiefenkameras, Ultraschallsensoren und IMU mit zwei siebenachsigen Armen. Der höhenverstellbare Körper bringt Greifpunkte auf unterschiedliche Arbeitsebenen, während EtherCAT und die Ubuntu-Rechnerplattform eine klare Grundlage für Steuerung, Sensorfusion und KI-Agenten schaffen. Für Forschungsroboter ist besonders relevant, dass Wahrnehmung, Bewegung und Rechenmodule in einem integrierbaren System zusammengeführt werden.
Die Wiederholgenauigkeit von ±0,1 mm und die duale Armnutzlast bis 16 kg definieren dabei den mechanischen Rahmen, in dem Greif-, Übergabe- und Positionieraufgaben geplant werden können. Über die Schnittstellen Type-C, USB 3.0 und RJ45 lassen sich zusätzliche Sensoren, Endeffektoren oder externe Rechenknoten anbinden; optionale Jetson-AGX-Orin- oder Jetson-AGX-Thor-Module erweitern je nach Konfiguration die lokale Rechenleistung für Wahrnehmungs- und KI-Arbeitslasten. Die beiden Hot-Swap-Batterien mit je 720 Wh tragen Versuchsreihen von bis zu vier Stunden und lassen sich im laufenden Projektbetrieb tauschen, was lange Test- und Vorführtage deutlich vereinfacht.
Für wen ist Fourier GRW geeignet?
Fourier GRW eignet sich für Universitäten, Forschungslabore, Integratoren, Automatisierungsteams, medizinisch-technische Entwicklungsgruppen und Unternehmen, die mobile Manipulation unter realitätsnahen Bedingungen evaluieren möchten. Die Plattform ist keine einfache Konsumentenmaschine, sondern ein professionelles Robotersystem für strukturierte Projekte mit technischer Betreuung, Konfigurationsentscheidung und Integrationsplanung.
Auch für Lehre und Ausbildung ist die Plattform interessant: Studiengänge in Robotik, Mechatronik und Informatik können an einem einzigen System Navigation, Manipulation, Sensorfusion und Softwarearchitektur vermitteln, statt mehrere Einzelplattformen koppeln zu müssen. Integratoren wiederum profitieren davon, dass EtherCAT, Ubuntu 22.04 und die offenen Schnittstellen die Anbindung an bestehende Automatisierungs- und IT-Landschaften erleichtern. Entscheidend ist in allen Fällen eine saubere Projektdefinition: Wer Einsatzszenario, Umgebung, gewünschte Endeffektoren und Integrationsumfang früh beschreibt, erhält eine deutlich präzisere technische Bewertung und Angebotsgrundlage.
Im DACH- und EU-Kontext kann GRW besonders dort eingesetzt werden, wo ein robuster, gut dokumentierbarer Versuchsträger benötigt wird: für embodied AI, Laborabläufe, Mensch-Roboter-Kollaboration, Service-Szenarien und Prototypen industrieller Assistenz. Auch Teams aus dem Bereich Roboter für das Gesundheitswesen können GRW prüfen, wenn mobile Assistenz, Materialhandhabung oder Interaktionsforschung im Vordergrund stehen; konkrete medizinische Einsatzfreigaben müssen jedoch projektspezifisch geklärt werden.
Wofür wird Fourier GRW eingesetzt?
- Mobile Manipulationsforschung mit zwei Armen, fahrbarer Basis und reproduzierbaren Greif- oder Übergabeaufgaben.
- Laborautomation, etwa für Probenhandling, Materialtransport, Gerätebedienung und wiederkehrende Abläufe in strukturierten Räumen.
- Mensch-Maschine-Kollaboration, bei der Sensorik, Armbewegung, Interaktionslogik und Sicherheitskonzepte gemeinsam getestet werden.
- Kommerzielle Service-Robotik, beispielsweise für Empfangs-, Assistenz-, Logistik- oder Präsentationsszenarien in kontrollierten Innenbereichen.
- Industrielle Automatisierungsversuche, wenn mobile Plattform, präzise Armführung und Systemintegration vor einer Serienentscheidung bewertet werden sollen.
- KI-Agenten- und Robotik-Integration, bei der Wahrnehmung, Planung, Sprachmodelle, Greiflogik und lokale Rechenmodule zusammengeführt werden.
Preis und Verfügbarkeit
Fourier GRW ist über Robots Europa für Deutschland, Österreich, die Schweiz und die Europäische Union als professionelles Robotikprodukt erhältlich. Der Preis wird nicht pauschal veröffentlicht, sondern per Angebot bestätigt, weil Konfiguration, Zubehör, Integrationsumfang, Projektanforderungen und Beschaffungsrahmen vorab geprüft werden müssen.
Für eine belastbare Beschaffung empfiehlt sich eine Anfrage mit Einsatzszenario, gewünschter Konfiguration, Standortland und technischen Anforderungen. Robots Europa kann daraufhin die passende Angebotsprüfung einleiten. Details zum Kauf finden Sie auf dieser Seite; nutzen Sie die Anfragefunktion, um Fourier GRW mit Preis auf Anfrage und projektspezifischer Konfiguration anzufordern.
Häufig gestellte Fragen
Was ist Fourier GRW?
Fourier GRW ist ein fahrbarer Zweiarm-Roboter für mobile Manipulation, kollaborative Robotik, Forschung, Laborautomation und Serviceanwendungen.
Wie groß ist Fourier GRW?
Die Höhe ist von 116 bis 165 cm einstellbar; die Stellfläche beträgt 72,0 × 61,8 cm.
Wie viele Freiheitsgrade hat Fourier GRW?
Der Roboter besitzt 29 Freiheitsgrade ohne Endeffektoren, darunter je sieben Freiheitsgrade pro Arm, zwei am Kopf, drei an der Taille, acht in der Basis und zwei an den klappbaren unteren Gliedmaßen.
Welche Nutzlast kann Fourier GRW bewegen?
Die duale Armnutzlast beträgt bis zu 16 kg. Die konkrete Greif- und Aufgabenfähigkeit hängt vom Endeffektor, Bewegungsprofil und Anwendungskonzept ab.
Welche Sensoren sind integriert?
Zur Sensorik gehören eine RGB-Strukturlicht-Tiefenkamera, vier Tiefenkameras, zwei LiDARs, acht Ultraschallsensoren und eine 6-Achsen-IMU.
Welche Rechenplattform nutzt Fourier GRW?
Fourier GRW läuft auf Ubuntu 22.04 mit AMD-Ryzen-Rechnerarchitektur; optionale Jetson-AGX-Orin- oder Jetson-AGX-Thor-Module können je nach Konfiguration geprüft werden.
Wo kann ich Fourier GRW kaufen und was kostet das Gerät?
Sie können Fourier GRW über Robots Europa auf dieser Seite anfragen. Der Preis wird per Angebot bestätigt; es wird kein pauschaler Betrag veröffentlicht.
Zusammenfassung
Fourier GRW verbindet eine stabile Räderbasis, zwei präzise Roboterarme, umfangreiche Sensorik, Hot-Swap-Batterien und eine erweiterbare Rechenplattform zu einem professionellen System für mobile Manipulation in Forschung, Service, Laborautomation und Integration. Die Kombination aus 29 Freiheitsgraden, bis zu 16 kg dualer Armnutzlast, ±0,1 mm Wiederholgenauigkeit und bis zu vier Stunden Laufzeit macht die Plattform zu einem realistischen Arbeitsgerät für strukturierte Projekte statt einer reinen Demonstrationsmaschine. Zugleich zeigt die Herkunft aus der Rehabilitationsrobotik, dass Bewegungsqualität und Mensch-Maschine-Interaktion im Design von Beginn an mitgedacht wurden. Für Organisationen in Deutschland, Österreich, der Schweiz und der EU, die einen Fourier-Roboter mit belastbarer technischer Prüfung beschaffen möchten, ist Robots Europa der passende Ansprechpartner, und diese Seite ist der Ausgangspunkt.