UBTECH Walker Tien Kung – Humanoider Forschungsroboter mit Sprache und Vision
Auf Lager
- MARKE:
- UBTECH
- MODELL:
- WALKER TIENKUNG VOICE AND VISION
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- UBTECH-Walker-Tienkung
UBTECH Walker Tien Kung – Humanoider Forschungsroboter mit Sprache und Vision
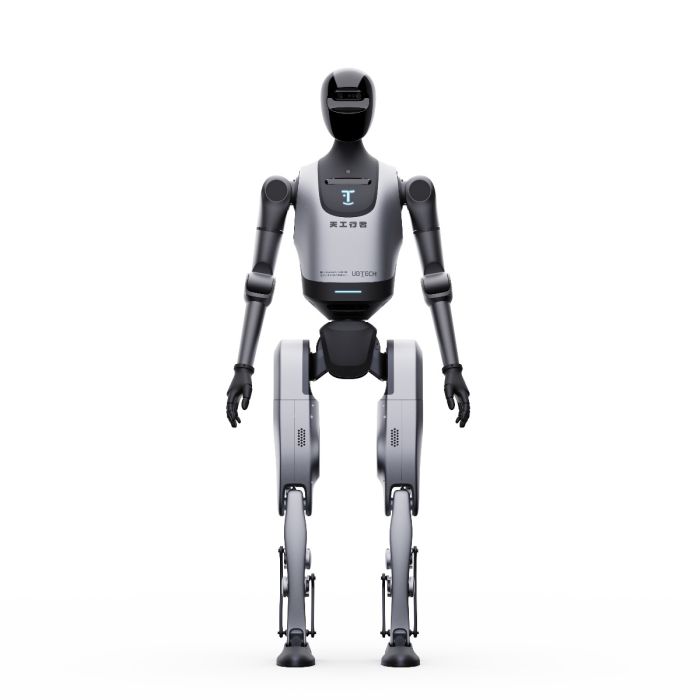
Der UBTECH Walker Tien Kung ist ein humanoider Roboter in voller Körpergröße, der gezielt für die akademische Forschung, die Hochschullehre und die Sekundärentwicklung konzipiert wurde. Die Plattform entstand in Zusammenarbeit von UBTECH Robotics mit dem Beijing Humanoid Robot Innovation Center, dessen Tien-Kung-Architektur dem System seinen Namen gibt. Sie richtet sich an Universitäten, Forschungsinstitute und Entwicklerteams, die an zweibeiniger Fortbewegung, multimodaler Interaktion und verkörperter künstlicher Intelligenz arbeiten. Anders als geschlossene Serienroboter setzt der Tien Kung konsequent auf Offenheit: Sämtliche Gelenke und Sensoren sind über offene Schnittstellen zugänglich, hochauflösende URDF-Modelle und quelloffene Trainingsframeworks gehören zum Entwicklungsumfang, und Teleoperation sowie Datenerfassung werden vollständig unterstützt.
Die hier angebotene Voice-and-Vision-Ausführung stellt die Verbindung von Bewegungsintelligenz mit Vision- und Sprachmodellen in den Mittelpunkt. Laut Herstellerangaben erzeugt das System adaptive Gangmuster für unterschiedliches Terrain, hält seine dynamische Balance in Echtzeit und bleibt auch bei Stößen und äußeren Störungen stabil. Damit gehört der Tien Kung zu den wenigen zweibeinigen Humanoiden, die nicht als abgeschlossenes Produkt mit festem Funktionsumfang, sondern als offene Forschungsplattform mit vollständiger Entwicklungsunterstützung erhältlich sind.
Herkunft und Einordnung
UBTECH Robotics und die Walker-Produktlinie
UBTECH wurde 2012 in Shenzhen gegründet und ist an der Hongkonger Börse notiert (HKEX 09880). Das Unternehmen entwickelte früh eigene Servo- und Aktuatortechnologie und baute darauf ein ungewöhnlich breites Portfolio auf: die Walker-Serie mit den Generationen Walker und Walker X, die industriell ausgerichtete Walker-S-Familie, die Service-Varianten Walker C und C1, die radbasierten Cruzr-Humanoiden für Handel und Empfang sowie kommerzielle Systeme für Reinigung, Zustellung und Gesundheitswesen. Mit der Konsumentenlinie UWORLD erweiterte UBTECH das Spektrum laut Unternehmensangaben zuletzt in Richtung privater Anwender. Der Tien Kung markiert innerhalb dieses Portfolios den Forschungszweig: Er entstand gemeinsam mit dem Beijing Humanoid Robot Innovation Center und überführt die über mehrere Walker-Generationen gesammelte Erfahrung in eine offene, wissenschaftlich nutzbare Plattform.
Positionierung gegenüber den Schwestermodellen
Innerhalb der UBTECH-Humanoiden besetzt der Walker Tien Kung eine klar definierte Nische. Während die Walker-S-Modelle als humanoide Industrieroboter auf Fertigungs- und Logistikszenarien ausgerichtet sind und Walker C den Empfangs- und Servicebereich adressiert, ist der Tien Kung eine Forschungs- und Entwicklungsplattform: offen dokumentiert, vollständig zugänglich und auf Sekundärentwicklung ausgelegt. Von der Tien Kung Embodied-Intelligence-Edition unterscheidet sich die Voice-and-Vision-Ausführung durch ihren Schwerpunkt: Die EI-Edition betont verkörperte Operation und Manipulation, während die vorliegende Variante die multimodale Interaktion über Vision- und Sprachmodelle in den Vordergrund rückt. Beide Editionen teilen die offene Architektur; die genaue Abgrenzung der Ausstattung sollte laut Herstellerangaben mit dem Datenblatt bei Anfrage bestätigt werden.
Technische Daten
| Parameter | Wert |
|---|---|
| Bauform | Humanoider Roboter in voller Körpergröße, zweibeinig |
| Edition | Voice and Vision (Schwerpunkt Sprach- und Bildverarbeitung) |
| Zielgruppe | Akademische Forschung, Lehre, Sekundärentwicklung |
| Fortbewegung | Adaptiv generierte Gangmuster, dynamische Balance in Echtzeit, widerstandsfähig gegen Stöße und externe Störungen |
| Schnittstellen | Offene Schnittstellen für alle Gelenke und Sensoren |
| Entwicklungsunterstützung | Anleitungen, Beispielcode, Teleoperation, Datenerfassung, Sekundärentwicklung |
| Simulation und Training | Hochauflösende URDF-Modelle, quelloffene Trainingsframeworks, AMP-artige Reinforcement-Learning-Frameworks, Toolchains für das Training von Manipulationsrichtlinien |
| Datensätze | Quelloffene Embodied-AI-Datensätze (schrittweise Veröffentlichung): Multi-View-RGB-D-Bilder, propriozeptive Zustandsdaten, Endeffektor-Zustände, natürlichsprachliche Aufgabenbeschreibungen |
| Interaktion | Multimodale Interaktion mit Vision- und Sprachmodellen |
| Hersteller | UBTECH Robotics, Shenzhen, in Kooperation mit dem Beijing Humanoid Robot Innovation Center |
Zahlenwerte wie Körpergröße, Gewicht, Anzahl der Freiheitsgrade, Traglast und Akkulaufzeit veröffentlicht der Hersteller für diese Edition nicht durchgängig; verbindliche und konfigurationsabhängige Angaben werden mit dem offiziellen Datenblatt im Rahmen Ihrer Anfrage bestätigt.
Was unterscheidet UBTECH Walker Tien Kung von der Embodied-Intelligence-Edition?
Kurz gefasst: der Schwerpunkt. Die Voice-and-Vision-Ausführung ist die Plattform für multimodale Interaktion – sie verbindet die Fortbewegung mit Vision- und Sprachmodellen und eignet sich damit besonders für Forschung an Wahrnehmung, Dialogsystemen und Mensch-Roboter-Interaktion. Die Embodied-Intelligence-Edition legt den Fokus stärker auf verkörperte Operation und geschicklichkeitsbasierte Manipulation. Das gemeinsame Fundament beider Editionen bilden die offenen Gelenk- und Sensorschnittstellen, die URDF-Modelle und die quelloffenen Trainingswerkzeuge, sodass Forschungsgruppen ihre Wahl primär nach dem geplanten Forschungsschwerpunkt treffen.
Wie funktioniert die Fortbewegung des UBTECH Walker Tien Kung?
Der Roboter arbeitet nicht mit starren, vorprogrammierten Bewegungssequenzen, sondern generiert seine Gangmuster laut Herstellerangaben adaptiv aus der jeweiligen Situation heraus. Ein Regelkreis für dynamische Balance korrigiert die Körperhaltung in Echtzeit, sodass das System auch bei Stößen oder unerwarteten äußeren Kräften stabil bleibt. Für die Forschung ist entscheidend, dass diese Bewegungssteuerung nicht als Blackbox ausgeliefert wird: Über die offenen Schnittstellen lassen sich eigene Regler und per Reinforcement Learning trainierte Bewegungsrichtlinien direkt auf der Hardware erproben – vom Simulationstraining mit den mitgelieferten URDF-Modellen bis zum Transfer auf den realen Roboter. Genau dieser durchgängige Sim-to-Real-Arbeitsablauf macht die Plattform für Regelungstechnik- und Robotik-Lehrstühle attraktiv.
Für wen ist UBTECH Walker Tien Kung geeignet?
Die Plattform richtet sich in erster Linie an Universitäten, Fachhochschulen und außeruniversitäre Forschungseinrichtungen, die eine reale, vollwertige Humanoid-Hardware für Arbeiten an Fortbewegung, Wahrnehmung und verkörperter KI benötigen. Ebenso profitieren industrielle Forschungs- und Entwicklungsabteilungen, die humanoide Automatisierung evaluieren, bevor sie in Serienlösungen investieren, sowie Entwicklerteams und Start-ups, die eigene Modelle, Regler oder Anwendungen auf einer offenen Plattform aufbauen möchten. Wer dagegen einen sofort produktiv einsetzbaren Roboter für Fertigung oder Kundenkontakt sucht, ist bei den anwendungsspezifischen Modellen der Walker-Familie besser aufgehoben; einen Überblick über das gesamte Segment bietet unsere Kategorie humanoide Roboter. Für Lehrveranstaltungen ist der Tien Kung besonders geeignet, weil Studierende über Beispielcode, Anleitungen und offene Schnittstellen ohne lange Einarbeitung produktiv werden und reale Experimente statt reiner Simulationen durchführen können.
Wofür wird UBTECH Walker Tien Kung eingesetzt?
- Forschung an zweibeiniger Fortbewegung: Entwicklung und Validierung von Gangreglern, Balancestrategien und Störungskompensation auf realer Hardware.
- Reinforcement Learning: Training von Bewegungs- und Manipulationsrichtlinien mit den quelloffenen, AMP-artigen Frameworks und anschließender Sim-to-Real-Transfer über die URDF-Modelle.
- Multimodale Interaktion: Kopplung von Vision- und Sprachmodellen mit der Robotersteuerung für Forschung an Wahrnehmung, Aufgabenverständnis und Mensch-Roboter-Dialog.
- Teleoperation und Datenerfassung: Aufbau eigener Embodied-AI-Datensätze aus RGB-D-Bildern, propriozeptiven Zustandsdaten, Endeffektor-Zuständen und natürlichsprachlichen Aufgabenbeschreibungen.
- Hochschullehre: Praktika, Abschlussarbeiten und Projektseminare in Robotik, Regelungstechnik und künstlicher Intelligenz mit einer vollständig dokumentierten Plattform.
- Szenario-Prototyping: Voruntersuchung künftiger Einsatzfelder in Industrie, Handel und häuslichen Serviceumgebungen, bevor spezialisierte Systeme beschafft werden.
Preis und Verfügbarkeit
Der UBTECH Walker Tien Kung ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Da Ausstattung, Zubehör und Support-Umfang je nach Forschungsvorhaben variieren, wird der Preis individuell per Angebot bestätigt – Preis auf Anfrage. Senden Sie uns einfach eine Angebotsanfrage über diese Produktseite; unser Team meldet sich mit einer auf Ihre Einrichtung zugeschnittenen Konfiguration und dem offiziellen Datenblatt zurück. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Ist der UBTECH Walker Tien Kung eine offene Plattform?
Ja. Alle Gelenke und Sensoren sind über offene Schnittstellen zugänglich, und der Hersteller stellt Anleitungen, Beispielcode sowie quelloffene Trainingsframeworks für die Sekundärentwicklung bereit.
Welche Entwicklungswerkzeuge gehören zum Umfang?
Hochauflösende URDF-Modelle für die Simulation, quelloffene Trainingsframeworks, AMP-artige Reinforcement-Learning-Frameworks sowie vollständige Toolchains für das Training von Manipulationsrichtlinien.
Unterstützt der Roboter Teleoperation?
Ja. Teleoperation und Datenerfassung werden vollständig unterstützt, sodass sich Demonstrationsdaten für Imitationslernen und eigene Datensätze direkt am System erzeugen lassen.
Welche Daten enthalten die angekündigten Embodied-AI-Datensätze?
Laut Herstellerangaben Multi-View-RGB-D-Bilder, propriozeptive Zustandsdaten des Roboters, Endeffektor-Zustände und natürlichsprachliche Aufgabenbeschreibungen; die Veröffentlichung erfolgt schrittweise.
Eignet sich der Tien Kung für die Lehre?
Ja. Dank Dokumentation, Beispielcode und offener Architektur ist er ausdrücklich für Ausbildung und akademische Forschung konzipiert und ermöglicht reale Experimente statt reiner Simulation.
Worin unterscheidet sich der Tien Kung vom Walker S?
Der Walker S ist ein industriell ausgerichteter Humanoid für Fertigungs- und Logistikszenarien, während der Tien Kung als offene Forschungs- und Entwicklungsplattform für Wissenschaft und Sekundärentwicklung positioniert ist.
Wo kann ich UBTECH Walker Tien Kung kaufen und was kostet er?
Sie beziehen den Roboter über Robots Europa: Stellen Sie einfach eine Angebotsanfrage direkt auf dieser Produktseite. Der Preis hängt von Konfiguration und Support-Umfang ab und wird individuell per Angebot bestätigt.
Zusammenfassung
Der UBTECH Walker Tien Kung verbindet die Humanoid-Erfahrung von UBTECH mit der offenen Tien-Kung-Architektur des Beijing Humanoid Robot Innovation Center zu einer Forschungsplattform, wie sie im Markt selten ist: volle Körpergröße, adaptive zweibeinige Fortbewegung, dynamische Echtzeit-Balance und multimodale Interaktion mit Vision- und Sprachmodellen – kombiniert mit offenen Schnittstellen für alle Gelenke und Sensoren, URDF-Modellen, quelloffenen Reinforcement-Learning-Frameworks und voller Unterstützung für Teleoperation und Datenerfassung. Für Universitäten, Forschungseinrichtungen und Entwicklungsteams in Deutschland, Österreich, der Schweiz und der EU ist er damit ein Werkzeug, das Forschung an verkörperter KI vom ersten Simulationsexperiment bis zum realen Robotereinsatz trägt. Wenn Sie den Tien Kung für Ihre Einrichtung evaluieren möchten: diese Seite ist der Ausgangspunkt.