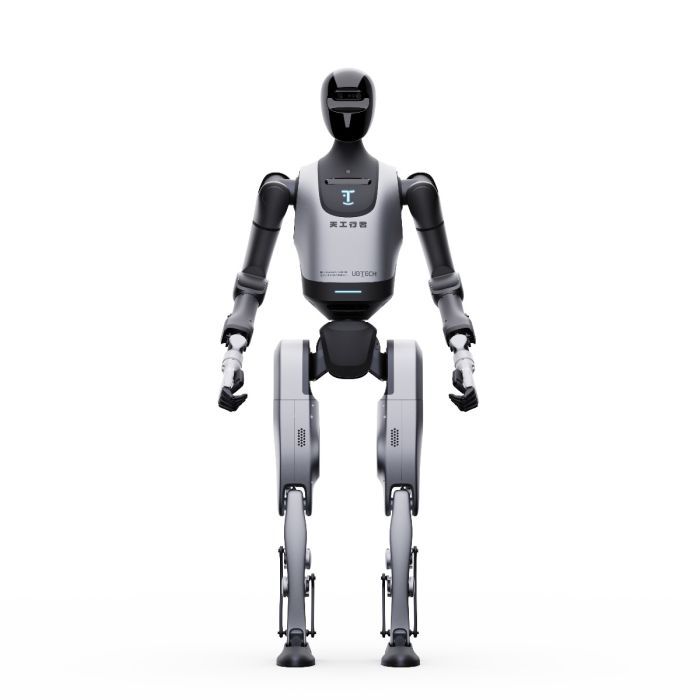
UBTECH Walker Tien Kung EI – Humanoider Forschungsroboter für Embodied Intelligence
Auf Lager
- MARKE:
- UBTECH
- MODELL:
- WALKER TIENKUNG EI
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- UBTECH-Walker-Tienkung-EI
UBTECH Walker Tien Kung EI – Humanoider Forschungsroboter für Embodied Intelligence
Der UBTECH Walker Tien Kung EI ist ein humanoider Forschungsroboter in Originalgröße, den UBTECH Robotics gezielt für akademische Forschung, Hochschullehre und Sekundärentwicklung positioniert. Mit einer Körpergröße von rund 172 cm, 42 Freiheitsgraden und einer vollständig zweibeinigen Bauform bewegt sich die Plattform in Umgebungen, die für Menschen entworfen wurden: Flure, Türdurchgänge, Labore und Werkhallen. Die Embodied-Intelligence-Edition (EI) hebt sich dabei durch eine umfassende Entwickler-Toolchain hervor – von offenen Gelenk- und Sensorschnittstellen über URDF-Modelle bis hin zu quelloffenen Trainingsframeworks und Datensätzen für verkörperte KI.
Hinter dem Begriff „Embodied Intelligence“ steht ein Forschungsansatz, bei dem Wahrnehmung, Planung und physische Regelung so integriert werden, dass ein Roboter Aufgaben durch reale Interaktion mit seiner Umgebung erlernt und ausführt – statt ausschließlich in der Simulation. Genau hierfür wurde die EI-Edition des Walker Tien Kung ausgelegt: adaptive Fortbewegung auf unterschiedlichem Terrain, dynamische Balance in Echtzeit und Widerstandsfähigkeit gegenüber Stößen und äußeren Störungen bilden die Grundlage, auf der Forschungsteams eigene Regelungs-, Lern- und Manipulationsstrategien entwickeln können. Für Universitäten, Forschungsinstitute und F&E-Abteilungen in Deutschland, Österreich, der Schweiz und der EU ist die Plattform über Robots Europa erhältlich.
Herkunft und Einordnung
UBTECH Robotics und die Walker-Produktlinie
UBTECH Robotics wurde 2012 in Shenzhen gegründet und ist seit dem Börsengang an der Hongkonger Börse (HKEX 09880) eines der bekanntesten Robotikunternehmen Chinas. Technologische Basis des Unternehmens ist die eigene Servo- und Aktuatorentwicklung, auf der ein breites Portfolio aufbaut: die humanoide Walker-Serie für Forschung, Service und Industrie, die radbasierten Cruzr-Serviceroboter, kommerzielle Reinigungs- und Lieferroboter sowie seit Juni 2026 die UWORLD-Consumer-Humanoiden. Innerhalb der Walker-Familie markieren der ursprüngliche UBTECH Walker und der weiterentwickelte UBTECH Walker X die Service-Linie, während der UBTECH Walker S1 auf industrielle Einsätze zielt. Der Tien Kung wiederum ist die Forschungs- und Entwicklungsplattform der Familie – ein Werkzeug für Labore, nicht primär ein Serviceprodukt.
Positionierung: EI-Edition gegenüber Schwestermodellen
Der Walker Tien Kung existiert in mehreren Ausführungen. Die Basisplattform UBTECH Walker Tien Kung stellt die humanoide Hardware mit Fokus auf Lokomotion bereit; die Voice-&-Vision-Edition ergänzt Sprach- und Bildverarbeitungsfähigkeiten für Interaktionsszenarien. Die hier beschriebene Embodied-Intelligence-Edition richtet sich dagegen an Teams, die eigene Lern- und Regelungsverfahren entwickeln wollen: Sie umfasst offen integrierte, AMP-artige Reinforcement-Learning-Frameworks, vollständige Toolchains für das Training von Manipulationsstrategien, hochauflösende URDF-Modelle sowie schrittweise veröffentlichte Open-Source-Datensätze mit Multi-View-RGB-D-Bildern, propriozeptiven Zustandsdaten, Endeffektor-Zuständen und natürlichsprachlichen Aufgabenbeschreibungen. Damit steht die EI-Edition im Portfolio der UBTECH Humanoide klar auf der Forschungsseite – im Gegensatz zu den auf Fertigungsprozesse ausgelegten S-Modellen.
Technische Daten
| Parameter | Wert |
|---|---|
| Modell | UBTECH Walker Tien Kung – Embodied Intelligence Edition |
| Kategorie | Humanoider Forschungsroboter (zweibeinig, Originalgröße) |
| Körpergröße | ca. 172 cm |
| Freiheitsgrade | 42 DOF |
| Fortbewegung | Zweibeiniges Gehen und Laufen, adaptive Gangerzeugung, dynamische Echtzeit-Balance, Störungsresistenz |
| Höchstgeschwindigkeit | bis ca. 10 km/h (laut Herstellerangaben, Bestätigung mit dem Datenblatt bei Anfrage) |
| Spitzendrehmoment Gelenke | bis ca. 300 N·m (laut Herstellerangaben, Bestätigung mit dem Datenblatt bei Anfrage) |
| Energieversorgung | Hot-Swap-fähige Batteriearchitektur, 30 Ah + 3 Ah (laut Herstellerangaben) |
| Laufzeit | ca. 3,5 h Dauerbewegung, bis ca. 8 h Betrieb je nach Einsatzprofil (laut Herstellerangaben) |
| Materialien | Aluminium-/Titanlegierungen in Luftfahrtqualität (laut Herstellerangaben) |
| Schnittstellen | Offene Schnittstellen zu allen Gelenken und Sensoren, Teleoperation, Datenerfassung, Sekundärentwicklung |
| Software-Ökosystem | URDF-Modelle, quelloffene Trainingsframeworks, AMP-artige RL-Frameworks, Toolchains für Manipulationsstrategien |
| Datensätze | Open-Source-Datensätze: Multi-View-RGB-D, Propriozeption, Endeffektor-Zustände, Sprach-Aufgabenbeschreibungen |
Einzelne Leistungswerte stammen aus Katalogangaben und können je nach Konfiguration und Auslieferungsstand variieren; nicht veröffentlichte oder variable Kennzahlen werden im Rahmen der Angebotserstellung anhand des aktuellen Datenblatts verbindlich bestätigt.
Was unterscheidet UBTECH Walker Tien Kung EI von der Voice-&-Vision-Edition?
Beide Editionen basieren auf derselben humanoiden Plattform, verfolgen aber unterschiedliche Schwerpunkte. Die Voice-&-Vision-Edition legt den Fokus auf multimodale Interaktion – Sprachverarbeitung, Bilderkennung und die Anbindung an Vision- und Sprachmodelle für Demonstrations- und Interaktionsszenarien. Die Embodied-Intelligence-Edition adressiert dagegen die Entwicklungsebene darunter: Sie öffnet sämtliche Gelenk- und Sensorschnittstellen, liefert Trainingsframeworks, URDF-Modelle und Datensätze mit und ermöglicht es Forschungsteams, eigene Regelungs-, Lokomotions- und Manipulationsstrategien zu trainieren, per Teleoperation Daten zu erfassen und die Plattform vollständig sekundär zu entwickeln. Kurz gefasst: Voice & Vision zeigt, was der Roboter kann – die EI-Edition lässt Sie selbst bestimmen, was er lernen soll.
Wie funktioniert die Embodied-Intelligence-Toolchain?
Die Toolchain folgt dem typischen Arbeitsablauf verkörperter KI-Forschung. Zunächst dienen die mitgelieferten hochauflösenden URDF-Modelle als digitale Zwillinge für Simulation und Vortraining. Auf dieser Basis lassen sich mit den offen integrierten, AMP-artigen Reinforcement-Learning-Frameworks Bewegungs- und Balancestrategien trainieren, die anschließend auf die reale Hardware übertragen werden. Für Manipulationsaufgaben stellt UBTECH vollständige Toolchains zum Training von Greif- und Handhabungsstrategien bereit. Ergänzend erlaubt die Teleoperationsunterstützung das Sammeln eigener Demonstrationsdaten, während die schrittweise veröffentlichten Open-Source-Datensätze – Multi-View-RGB-D-Bilder, propriozeptive Zustände, Endeffektor-Daten und natürlichsprachliche Aufgabenbeschreibungen – als Grundlage für Imitationslernen und sprachgesteuerte Aufgabenmodelle dienen.
Für wen ist UBTECH Walker Tien Kung EI geeignet?
Die Plattform richtet sich in erster Linie an Universitäten, Fachhochschulen und außeruniversitäre Forschungsinstitute, die humanoide Lokomotion, Ganzkörperregelung und verkörperte KI experimentell untersuchen. Lehrstühle für Robotik, Regelungstechnik und maschinelles Lernen erhalten mit dem Tien Kung EI eine Hardware, an der sich Wahrnehmungs-zu-Regelungs-Pipelines, Gangerzeugung, Störungsrekuperation und Manipulationslernen unter realen Bedingungen erproben lassen. Ebenso geeignet ist die Plattform für F&E-Abteilungen von Unternehmen, die humanoide Automatisierung prototypisch evaluieren möchten, bevor sie in produktionsnahe Systeme wie den Walker S1 investieren – etwa dort, wo Anlagen und Gebäude für Menschen und nicht für stationäre Automatisierung ausgelegt sind. Voraussetzung ist in jedem Fall ein technisch versiertes Team: Der Tien Kung EI ist ein Entwicklungswerkzeug, kein schlüsselfertiger Serviceroboter. Wer dagegen primär Interaktions- oder Empfangsszenarien demonstrieren will, ist mit anderen humanoiden Robotern aus dem UBTECH-Portfolio unter Umständen besser bedient.
Wofür wird UBTECH Walker Tien Kung EI eingesetzt?
- Forschung an zweibeiniger Lokomotion: Entwicklung und Validierung von Gangalgorithmen, adaptiver Terrainbewältigung und dynamischer Balance auf einer realen Plattform aus der Klasse der zweibeinigen Humanoiden.
- Embodied-AI- und Reinforcement-Learning-Experimente: Training von Bewegungs- und Manipulationsstrategien mit den mitgelieferten AMP-artigen Frameworks und der Sim-to-Real-Übertragung über URDF-Modelle.
- Hochschullehre und Curricula: Vermittlung von Robotikprogrammierung, Systemintegration, Wahrnehmungs-zu-Regelungs-Pipelines sowie Grundlagen von Autonomie, Planung und Manipulation.
- Datenerfassung und Imitationslernen: Teleoperationsgestützte Aufzeichnung von Demonstrationsdaten und Arbeit mit den offenen Datensätzen aus RGB-D-, Propriozeptions- und Sprachdaten.
- Multimodale Interaktion: Anbindung von Vision- und Sprachmodellen zur Erforschung sprachgesteuerter, wahrnehmungsbasierter Aufgabenausführung.
- Industrielles Prototyping: Voruntersuchung menschenähnlicher Handhabungs- und Bewegungsaufgaben als Vorstufe zu produktionsorientierten Systemen und klassischen Industrierobotern.
Preis und Verfügbarkeit
Der UBTECH Walker Tien Kung EI ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Da Konfiguration, Toolchain-Umfang und Lieferbedingungen projektspezifisch abgestimmt werden, gilt: Preis auf Anfrage / wird per Angebot bestätigt. Stellen Sie einfach eine Angebotsanfrage über diese Produktseite – unser Team meldet sich mit einem verbindlichen Angebot inklusive aktuellem Datenblatt. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der UBTECH Walker Tien Kung EI?
Ein humanoider Forschungsroboter in Originalgröße (ca. 172 cm, 42 Freiheitsgrade), der als Embodied-Intelligence-Edition mit offenen Schnittstellen, Trainingsframeworks und Datensätzen für Forschung, Lehre und Sekundärentwicklung ausgeliefert wird.
Worin liegt der Unterschied zur Voice-&-Vision-Edition?
Die Voice-&-Vision-Edition fokussiert Sprach- und Bildinteraktion; die EI-Edition liefert die vollständige Entwicklungs-Toolchain mit RL-Frameworks, URDF-Modellen, Teleoperation und offenen Datensätzen für eigene Lern- und Regelungsexperimente.
Wie schnell kann sich der Roboter bewegen?
Kataloge nennen eine Höchstgeschwindigkeit von bis zu etwa 10 km/h – laut Herstellerangaben, Bestätigung mit dem Datenblatt bei Anfrage.
Wie lange läuft der Roboter mit einer Batterieladung?
Laut Herstellerangaben sind rund 3,5 Stunden Dauerbewegung und – je nach Einsatzprofil – bis zu etwa 8 Stunden Betrieb möglich; die Hot-Swap-Architektur erlaubt den Batteriewechsel ohne Abschaltung.
Welche Software- und Datenressourcen sind enthalten?
Hochauflösende URDF-Modelle, quelloffene Trainings- und AMP-artige RL-Frameworks, Toolchains für Manipulationsstrategien sowie schrittweise veröffentlichte Open-Source-Datensätze mit RGB-D-, Propriozeptions-, Endeffektor- und Sprachdaten.
Eignet sich der Tien Kung EI für den Industrieeinsatz?
Er ist primär eine Forschungs- und Prototyping-Plattform. Für den produktiven Fabrikeinsatz positioniert UBTECH die industrielle S-Serie wie den Walker S1; der Tien Kung EI dient häufig als Vorstufe zur Evaluierung humanoider Automatisierung.
Wo kann ich UBTECH Walker Tien Kung EI kaufen und was kostet er?
Sie können den UBTECH Walker Tien Kung EI direkt über Robots Europa beziehen. Der Preis wird individuell per Angebot bestätigt – stellen Sie dazu eine Angebotsanfrage auf dieser Produktseite.
Zusammenfassung
Der UBTECH Walker Tien Kung EI verbindet eine ausgereifte humanoide Hardwareplattform – rund 172 cm groß, 42 Freiheitsgrade, adaptive Lokomotion und dynamische Echtzeit-Balance – mit einer der derzeit offensten Embodied-AI-Toolchains am Markt: offene Gelenk- und Sensorschnittstellen, URDF-Modelle, AMP-artige Reinforcement-Learning-Frameworks, Teleoperation und wachsende Open-Source-Datensätze. Damit ist er ein konsequent auf Forschung, Lehre und Sekundärentwicklung zugeschnittenes Werkzeug innerhalb der Walker-Familie von UBTECH und eine sinnvolle Wahl für Institutionen im DACH-Raum und der EU, die verkörperte Intelligenz nicht nur simulieren, sondern real erproben wollen. Wenn Sie den Schritt von der Simulation zur physischen Plattform gehen möchten: diese Seite ist der Ausgangspunkt.