
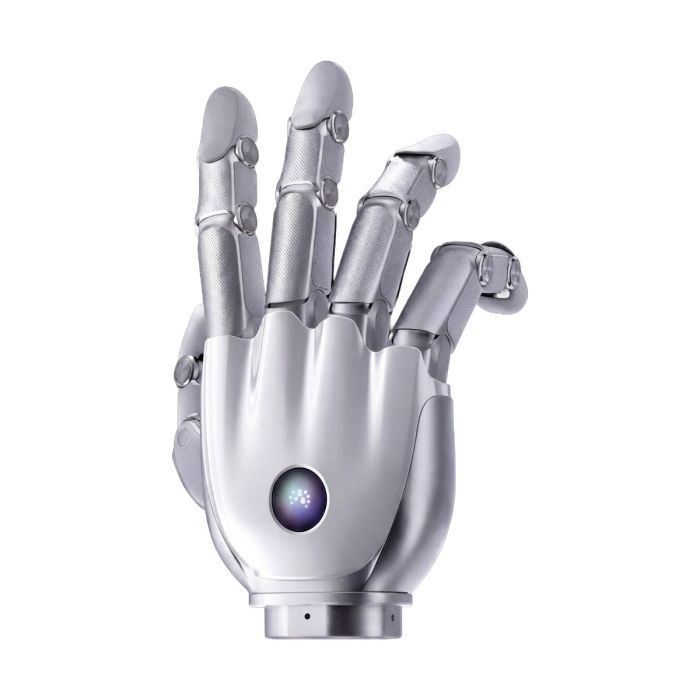
Robot-dłoń BrainCo Revo 3-21 Touch
In stock
- MARKA:
- BRAINCO
- MODELKA:
- REVO 3-21 TOUCH
- ORIGIN:
- Chiny
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-Touch
Robot-dłoń BrainCo Revo 3-21 Touch
Chwytak potrafi złapać przedmiot, ale nie wie, co właściwie trzyma. Robot-dłoń BrainCo Revo 3-21 Touch powstała po to, by tę lukę zmniejszyć: łączy dwadzieścia jeden niezależnie napędzanych silników z pełnodłoniową matrycą czujników dotyku, dzięki czemu robot dostaje informację zwrotną o kontakcie, a nie tylko polecenie „zaciśnij”.
Sprzedawcą jest Robots Europa z siedzibą w Dublinie. Dostarczamy produkty klientom w całej Unii Europejskiej oraz w regionie DACH, a wycenę, dostawę i wsparcie po zakupie realizujemy bezpośrednio z Państwem.
Tło
Firma BrainCo i linia Revo
BrainCo to firma z Hangzhou, działająca w obszarze interfejsów mózg–komputer. Revo 3 jest trzecią generacją jej robotycznej dłoni zręcznej, a producent opisuje ją jako dłoń biomimetyczną, czyli taką, która naśladuje budowę i sposób działania ludzkiej ręki. W naszym katalogu znajdą Państwo także starsze konstrukcje tej marki, między innymi BrainCo Revo 1 Intelligent Dexterous Bionic Hand oraz Brainco Revo 2 Touch Biomimetic Dexterous Right Hand (XTR). Wszystkie dłonie trzeciej generacji zebraliśmy w kategorii BrainCo Revo 3.
Pozycja modelu Revo 3-21 Touch
Producent wskazuje trzy obszary zastosowań: automatykę przemysłową, badania naukowe i zaawansowaną manipulację robotyczną. W rodzinie Revo 3 źródła wymieniają cztery warianty: Revo 3 U21, U21F, U21T i U21VT. Opisywany tu model odpowiada oznaczeniu Revo 3 U21T. Wszystkie cztery wersje mają według tabeli producenta te same podstawowe parametry mechaniczne i komunikacyjne, a różnią się rozmieszczeniem czujników dotyku. Wersja U21 nie ma ich wcale, U21F ma czujniki w opuszkach palców, a U21T oraz U21VT – na całej dłoni.
Konstrukcja opiera się na 21 niezależnie napędzanych silnikach, które zapewniają 21 w pełni aktywnych stopni swobody. Napędy są bezpośrednie i podatne na odwrotne sterowanie (backdrivable), co oznacza, że dłoń można zewnętrznie przesunąć, a ruch jest odczuwalny w napędzie. Całość mieści się w zwartej, lekkiej obudowie o wymiarach 216 × 108 × 50 mm.
Dane techniczne
| Parametr | Wartość (Revo 3 U21T) |
|---|---|
| Stopnie swobody | 21 (napęd bezpośredni, backdrivable) |
| Silniki | 21 niezależnych |
| Wymiary dłoni | 216 × 108 × 50 mm |
| Napięcie zasilania | 16–85 V |
| Maksymalny prąd | 10 A (24 V) |
| Maksymalna aktywna siła chwytu | ≥100 N |
| Maksymalna siła nacisku opuszki | ≥25 N |
| Udźwig całej dłoni | 20 kg |
| Udźwig czterech palców | 5 kg |
| Powtarzalność | 0,1° |
| Czas otwarcia/zamknięcia stawu | 0,33 s |
| Typy chwytów | 33 typy (taksonomia Feix GRASP); pełny wynik w teście opozycji Kapandjiego |
| Interfejsy komunikacyjne | EtherCAT / CAN FD / RS-485 |
| Częstotliwość komunikacji | 500 Hz |
| Czujniki pokładowe | IMU (płyta główna), temperatura (płyta główna) |
| Rozkład czujników dotyku | Cała dłoń |
| Typ czujnika dotyku | Matryca piezorezystancyjna na całej dłoni |
| Liczba punktów dotykowych | 451 (piezorezystancyjne) |
| Trwałość | Ponad 1 000 000 cykli zginania stawów |
| Oprogramowanie | SDK C/C++ i Python (Linux, Windows); obsługa ROS |
Parametry zgodnie z publikacją producenta; potwierdzamy je z kartą katalogową w trakcie przygotowywania wyceny. Producent nie opublikował masy dłoni, stopnia ochrony IP, zawartości zestawu, zakresu temperatury pracy ani materiału wykonania dłoni; dane te potwierdzamy przy wycenie.
Producent zaleca stabilny zasilacz 24 V DC o mocy co najmniej 100 W, aby ograniczyć ryzyko spadków napięcia.
Czym Revo 3-21 Touch różni się od wersji Basic i V-Touch?
Z danych producenta wynika, że wszystkie warianty Revo 3 dzielą te same wymiary, napięcie zasilania, siły chwytu, udźwig, powtarzalność i interfejsy. Rozróżnia je przede wszystkim warstwa dotykowa. Wersja podstawowa, dostępna jako BrainCo Revo 3-21 Basic Robot Hand, nie ma czujników dotyku, więc sprawdzi się tam, gdzie wystarcza sama kinematyka i siła chwytu. Revo 3-21 Touch dodaje matrycę obejmującą całą dłoń, a nie tylko opuszki.
Różnica ma praktyczne znaczenie. Czujniki w samych opuszkach informują o kontakcie w miejscu, w którym przedmiot dotyka czubków palców. Matryca na całej dłoni pozwala natomiast zauważyć, że przedmiot opiera się o wnętrze dłoni lub boczne części palców, co przy chwytach obejmujących jest zasadnicze. Wersję BrainCo Revo 3-21 V-Touch Robot Hand producent również wiąże z pełnodłoniowym rozkładem czujników. Arkusz danych, którym dysponujemy, nie opisuje jednak dokładnie, czym V-Touch różni się od opisywanego modelu poza oznaczeniem, więc szczegóły wyjaśniamy przy wycenie.
Co daje matryca 451 punktów dotykowych?
Matryca piezorezystancyjna, w której rezystancja zmienia się pod naciskiem, przekłada kontakt na sygnał elektryczny. W Revo 3-21 Touch obejmuje całą dłoń i liczy 451 punktów. Dla programisty oznacza to mapę nacisku, którą można wykorzystać do wykrywania poślizgu, oceny położenia przedmiotu w dłoni czy dostosowywania siły chwytu bez pomocy kamery. Przy delikatnych lub nieregularnych przedmiotach taka informacja bywa cenniejsza niż sama duża siła.
Uzupełnia ją komunikacja o częstotliwości 500 Hz oraz trzy interfejsy: EtherCAT, CAN FD i RS-485. Dzięki nim dłoń można włączyć zarówno w przemysłowy system sterowania, jak i w układ badawczy. Pełny wynik w teście opozycji Kapandjiego i 33 typy chwytów z taksonomii Feix GRASP pokazują, że dłoń projektowano z myślą o szerokim repertuarze ruchów, a nie wyłącznie o prostym zaciskaniu.
Dla kogo jest Revo 3-21 Touch?
Przede wszystkim dla zespołów badawczych i laboratoriów, które pracują nad manipulacją zręczną, uczeniem robotów na podstawie dotyku lub teleoperacją. Matryca na całej dłoni daje im dane, których nie dostarczy chwytak bez czujników. Drugą grupą są twórcy robotów humanoidalnych, dla których dłoń o ludzkich proporcjach i 21 stopniach swobody jest naturalnym efektorem końcowym.
Trzecią grupą są integratorzy automatyki przemysłowej, którzy potrzebują chwytu adaptacyjnego do różnych przedmiotów i cenią interfejs EtherCAT oraz SDK dla systemów Linux i Windows. Jeśli sprawa dotyczy wyłącznie ruchu i siły chwytu, a informacja dotykowa nie jest potrzebna, warto rozważyć wersję Basic. Wersja Touch jest właściwym wyborem tam, gdzie robot ma reagować na to, co czuje.
Do czego służy Revo 3-21 Touch?
- Badania nad manipulacją zręczną. Dłoń z 21 aktywnymi stopniami swobody umożliwia testowanie algorytmów chwytania i manipulacji w ręku.
- Uczenie robotów na danych dotykowych. Matryca 451 punktów dostarcza dane do trenowania modeli wykorzystujących informację o nacisku.
- Roboty humanoidalne. Zwarta, lekka forma sprawia, że dłoń pasuje jako efektor końcowy konstrukcji o ludzkich proporcjach.
- Automatyka przemysłowa. Trzy interfejsy, w tym EtherCAT, ułatwiają włączenie dłoni w istniejące układy sterowania.
- Chwytanie przedmiotów o różnych kształtach. Obsługa 33 typów chwytów pozwala dopasować uchwyt do przedmiotu bez wymiany narzędzia.
- Prototypowanie i rozwój oprogramowania. SDK w C/C++ i Pythonie oraz wsparcie dla ROS skracają drogę od pomysłu do działającego prototypu.
Cena i dostępność
Na tej stronie nie podajemy cen. Zapraszamy do przesłania zapytania, a Robots Europa przygotuje indywidualną wycenę dopasowaną do Państwa konfiguracji. Dostawę, odprawę celną i wsparcie po zakupie uzgadniamy razem z wyceną. Wszystkie aktualne informacje o produkcie znajdą Państwo na tej stronie.
Najczęściej zadawane pytania
Ile stopni swobody ma Revo 3-21 Touch?
Dłoń ma 21 w pełni aktywnych stopni swobody, napędzanych przez 21 niezależnych silników. Napęd jest bezpośredni i podatny na odwrotne sterowanie.
Jakie interfejsy komunikacyjne obsługuje?
Dłoń obsługuje EtherCAT, CAN FD i RS-485, a częstotliwość komunikacji wynosi 500 Hz.
Jakim zasilaczem należy ją zasilać?
Zakres napięcia zasilania to 16–85 V. Producent zaleca stabilny zasilacz 24 V DC o mocy co najmniej 100 W, aby ograniczyć ryzyko spadków napięcia.
Jakie oprogramowanie jest dostępne?
Producent oferuje SDK w językach C/C++ i Python, zgodne z systemami Linux i Windows, a także obsługę ROS.
Jaki udźwig i jaką siłę chwytu zapewnia dłoń?
Maksymalna aktywna siła chwytu wynosi co najmniej 100 N, a siła nacisku opuszki co najmniej 25 N. Udźwig całej dłoni to 20 kg, a czterech palców 5 kg.
Czy podano masę, stopień ochrony IP lub zawartość zestawu?
Nie, producent nie opublikował tych danych, podobnie jak zakresu temperatury pracy i materiału dłoni. Potwierdzamy je przy wycenie.
Gdzie mogę kupić Revo 3-21 Touch i ile kosztuje?
Dłoń oferuje Robots Europa z siedzibą w Dublinie, z dostawą do krajów Unii Europejskiej i regionu DACH. Cenę podajemy w indywidualnej wycenie po przesłaniu zapytania.
Podsumowanie
Revo 3-21 Touch odpowiada na pytanie, które stawia sobie coraz więcej zespołów robotycznych: jak sprawić, by robot nie tylko chwytał, ale też czuł, co trzyma. Odpowiedzią jest połączenie 21 aktywnych stopni swobody, matrycy 451 punktów dotykowych na całej dłoni oraz szybkich interfejsów komunikacyjnych. Jeśli Państwa projekt wymaga takiej informacji zwrotnej, a nie samego ruchu, ta strona jest punktem wyjścia.


