
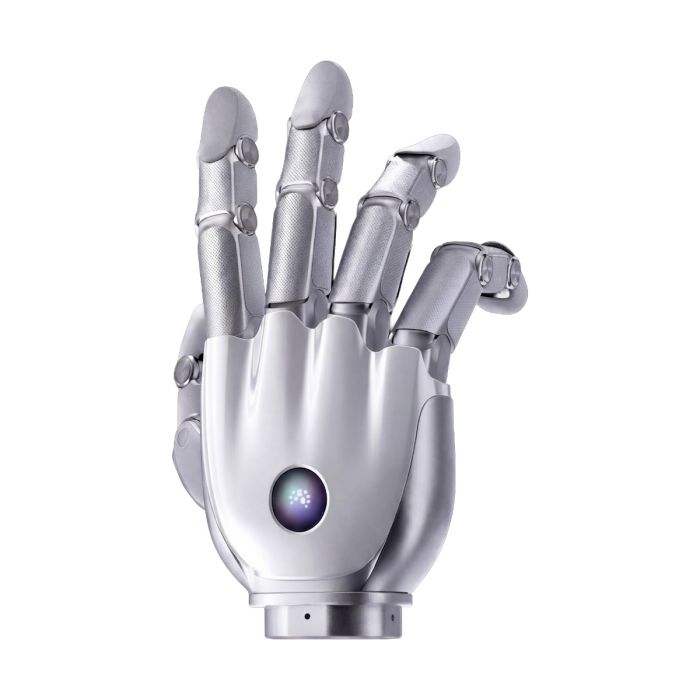
Роботизована кисть BrainCo Revo 3-21 V-Touch
In stock
- БРЕНД:
- BRAINCO
- МОДЕЛЬ:
- REVO 3-21 V-TOUCH
- ORIGIN:
- Китай
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-V-Touch
Роботизована кисть BrainCo Revo 3-21 V-Touch
Рука, яка лише стискає, залишається щипцями, нехай і дуже дорогими. Справжня маніпуляція починається там, де кисть відчуває, що саме вона тримає. Роботизована кисть BrainCo Revo 3-21 V-Touch побудована довкола цієї ідеї: пряме приводне керування, 21 ступінь свободи, п’єзорезистивний масив на долоні та візуально-тактильні кінчики пальців.
Продавець — Robots Europa з Дубліна. Ми постачаємо обладнання покупцям у країнах ЄС і в регіоні DACH, готуємо комерційну пропозицію, організовуємо доставку та підтримуємо клієнта після придбання.
Передісторія
Лінійка Revo 3 та її версії
Джерела, якими ми користуємося, називають чотири версії Revo 3. Усі вони мають однакову кінематику: 21 ступінь свободи, чотири пальці по 4 ступені свободи та великий палець із 5 ступенями. Різниця між версіями — у тактильній частині. Ця сторінка присвячена версії Revo 3-21 V-Touch, яка поєднує долонний масив і візуально-тактильні кінчики пальців.
Близькі за призначенням моделі лінійки розміщені на сусідніх сторінках: BrainCo Revo 3-21 Basic Robot Hand і BrainCo Revo 3-21 Touch Robot Hand. Якщо ви ще вибираєте між версіями, порівняйте їх тактильні можливості, перш ніж запитувати пропозицію.
Біоміметична конструкція та тактильна система
Виробник визначає Revo 3 як біоміметичну спритну кисть для промислової автоматизації, наукових досліджень і просунутої роботизованої маніпуляції. Приводи прямі та оборотні (backdrivable): суглоб піддається зовнішньому зусиллю, а це важливо для безпечної взаємодії з предметами та людьми.
Тактильна система версії V-Touch має два рівні. На долоні розташований п’єзорезистивний масив із 336 точок. На кінчиках пальців працює візуально-тактильне сприйняття з 2000 маркерами. Діапазон тактильного сигналу становить 0–20 N, роздільна здатність — 0,01 N. Додатково на головній платі є датчики IMU і температури.
Технічні характеристики
| Характеристика | Значення |
|---|---|
| Загальна кількість ступенів свободи | 21 (прямий привод, оборотний) |
| Розподіл ступенів свободи | Чотири пальці × 4, великий палець × 5 |
| Розміри кисті | 216 × 108 × 50 mm |
| Напруга живлення | 16–85 V |
| Максимальний струм | 10 A (24 V) |
| Максимальна сила активного захоплення | ≥100 N |
| Максимальна сила щипка кінчиками пальців | ≥25 N |
| Загальне навантаження на кисть | 20 kg |
| Навантаження на чотири пальці | 5 kg |
| Повторюваність | 0,1° |
| Час відкриття/закриття суглоба | 0,33 s |
| Інтерфейси зв’язку | EtherCAT / CAN FD / RS-485 |
| Частота зв’язку | 500 Hz |
| Сенсори на платі | IMU (головна плата), температура (головна плата) |
| Тактильний тип | Долонний п’єзорезистивний масив + візуально-тактильні кінчики пальців |
| Тактильні точки | 336 точок (п’єзорезистивні) + 2000 маркерів (візуально-тактильні) |
| Діапазон тактильної сили | 0–20 N |
| Тактильна роздільна здатність | 0,01 N |
| Ресурс | понад 1 000 000 циклів згинання суглобів |
| Моторика | Максимальний бал за тестом опозиції Капанджі; 33 типи хвату (таксономія Feix GRASP) |
| Програмне забезпечення | Кросплатформні SDK на C/C++ і Python для Linux і Windows |
Характеристики наведено так, як їх публікує виробник; вони підтверджуються за даними технічного паспорта під час підготовки комерційної пропозиції.
Виробник не опублікував масу кисті, клас захисту IP, діапазон робочих температур, комплектацію та масу самої кисті без зап’ястя; ці відомості уточнюються під час підготовки пропозиції.
Чим V-Touch відрізняється від інших версій Revo 3?
Механіка в усіх версіях спільна: 21 ступінь свободи, прямий привод, однакові розміри кисті та інтерфейси. Версія V-Touch відрізняється тим, що кінчики її пальців мають візуально-тактильне сприйняття, а долоня — п’єзорезистивний масив. Для завдань, де робот має розпізнавати контакт, а не просто утримувати предмет, така комбінація дає значно більше даних, ніж один лише контроль положення суглобів.
Практичну різницю видно в навчанні. Дослідник, який тренує політики маніпуляції, отримує потік тактильних даних із двох джерел: грубий розподіл тиску на долоні та докладну картину контакту на кінчиках. Роздільна здатність 0,01 N дозволяє фіксувати дуже малі зусилля, а діапазон до 20 N охоплює типові дотики під час захоплення.
Що забезпечує прямий привод і оборотність суглобів?
У кисті з прямим приводом немає довгих передавальних ланок між двигуном і суглобом. Тому зовнішній вплив можна відчути, а суглоб — відвести рукою без поломки. Для лабораторій це означає більш передбачувану поведінку під час навчання з демонстрацій, а для виробничих комірок — м’якшу взаємодію з деталями, що мають розбіжності у положенні.
Швидкість і точність також задокументовані: суглоб відкривається та закривається за 0,33 s, а повторюваність становить 0,1°. Зв’язок на частоті 500 Hz через EtherCAT, CAN FD або RS-485 дає змогу вбудувати кисть у контур керування з жорсткими вимогами до затримки.
Для кого призначена Revo 3-21 V-Touch?
Насамперед — для дослідницьких груп, що працюють над спритною маніпуляцією та втіленим ШІ. Їм потрібні і тактильні дані високої щільності, і повний кінематичний діапазон. Кисть, яка пройшла тест опозиції Капанджі на максимальний бал і охоплює 33 типи хвату за таксономією Feix GRASP, добре підходить для вивчення людських патернів захоплення.
Друга група — розробники гуманоїдних роботів. Розміри 216 × 108 × 50 mm і широкий діапазон живлення 16–85 V дають свободу інтеграції, а кросплатформні SDK на C/C++ і Python для Linux і Windows прискорюють розробку. Третя група — інтегратори промислової автоматизації, яким потрібні контроль зусилля та відчуття контакту під час роботи з делікатними предметами.
Якщо ваш проєкт не потребує візуально-тактильних кінчиків пальців, переглянте сторінки Revo 3-21 Basic і Revo 3-21 Touch: вони можуть краще відповідати вашому бюджету та задачі.
Для чого використовують Revo 3-21 V-Touch?
- Дослідження спритної маніпуляції. Тактильні дані з долоні та кінчиків пальців слугують входом для навчання політик захоплення.
- Оснащення гуманоїдних роботів. Кисть із 21 ступенем свободи виконує дрібні операції, недоступні простим схватам.
- Промислова автоматизація. Контроль зусилля та зв’язок EtherCAT дозволяють працювати з деталями різної форми.
- Телеоперація та навчання з демонстрацій. Оборотні суглоби та частота зв’язку 500 Hz допомагають точно відтворювати рухи оператора.
- Тестування типів хвату. Покриття 33 типів за таксономією Feix GRASP дає змогу перевіряти алгоритми на широкому наборі поз.
- Навчальні та лабораторні стенди. Кросплатформні SDK на C/C++ і Python спрощують запуск експериментів у студентських і дослідницьких групах.
Ціна та наявність
Ціни на цій сторінці не вказано: вартість залежить від конфігурації, обсягу та місця поставки, тому вона узгоджується в комерційній пропозиції. Надішліть запит, і Robots Europa підготує пропозицію. Доставка, митне оформлення та підтримка узгоджуються разом із пропозицією. Запит комерційної пропозиції на Revo 3-21 V-Touch доступний на цій сторінці.
Поширені запитання
Скільки ступенів свободи має кисть?
Загалом 21: по 4 на кожен із чотирьох пальців і 5 на великий палець. Привод прямий, суглоби оборотні.
Яка сила захоплення кисті?
Максимальна сила активного захоплення становить щонайменше 100 N, а сила щипка кінчиками пальців — щонайменше 25 N.
Які тактильні сенсори встановлено?
На долоні розташований п’єзорезистивний масив із 336 точок, на кінчиках пальців — візуально-тактильні сенсори з 2000 маркерами. Діапазон — 0–20 N, роздільна здатність — 0,01 N.
Як підключити кисть до системи керування?
Доступні інтерфейси EtherCAT, CAN FD і RS-485, частота зв’язку становить 500 Hz. Для розробки передбачено SDK на C/C++ і Python для Linux і Windows.
Яке живлення рекомендовано?
Діапазон напруги — 16–85 V. Для зменшення ризику просідання напруги рекомендовано стабільний блок живлення 24 V DC потужністю щонайменше 100 W.
Який ресурс кисті?
Суглоби розраховані на понад 1 000 000 циклів згинання.
Де купити Revo 3-21 V-Touch і скільки вона коштує?
Кисть можна замовити в Robots Europa через запит комерційної пропозиції на цій сторінці. Вартість узгоджується індивідуально й ціни не публікуються.
Підсумок
Revo 3-21 V-Touch цінна не тим, що вона стискає, а тим, що вона відчуває: долоня з масивом із 336 точок, кінчики пальців із 2000 маркерів, прямі оборотні приводи та 21 ступінь свободи. Для лабораторій, розробників гуманоїдів та інтеграторів це інструмент, який перетворює контакт на дані. Якщо така кисть відповідає вашому проєкту, ця сторінка — відправна точка.


