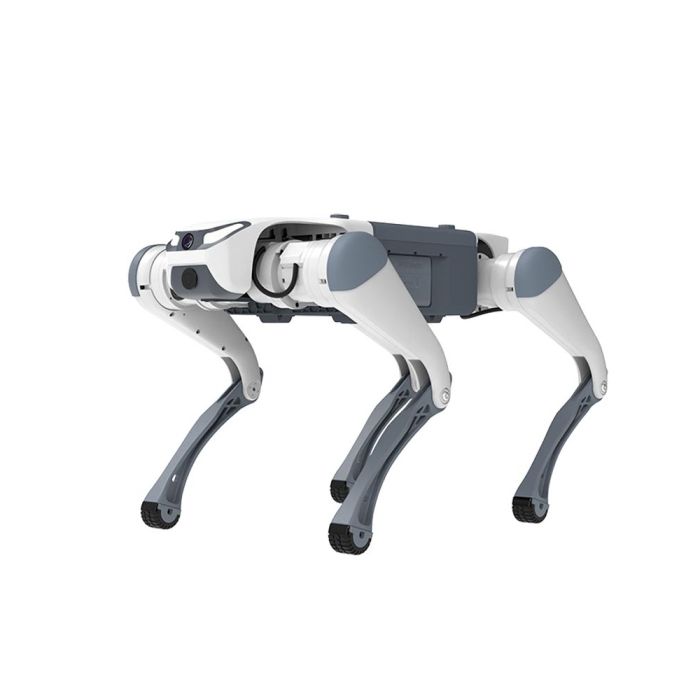
Deep Robotics Lite3 – Vierbeiniger Roboterhund für Forschung und Lehre
Auf Lager
- MARKE:
- DEEP ROBOTICS
- TEILENUMMER #:
- Lite3
- ORIGIN:
- China
- AVAILABILITY:
- ALLOW 2-4 WEEKS FOR DELIVERY
- SKU:
- Deep-Robotics-Lite3
Deep Robotics Lite3 – Vierbeiniger Roboterhund für Forschung und Lehre
Der Deep Robotics Lite3 ist eine leichte, modulare vierbeinige Roboterplattform, die Hochschulen, Forschungslaboren und Entwicklerteams den Einstieg in die Laufrobotik erheblich erleichtert. Statt einen Beinroboter von Grund auf zu konstruieren, arbeiten Anwenderinnen und Anwender auf einer erprobten Basis: Der Hersteller nennt ein um 50 Prozent gesteigertes Gelenkdrehmoment, verbesserte Regelungsalgorithmen sowie erweiterbare Module, mit denen sich Sensorik, Rechenleistung und Wahrnehmungsfunktionen an das jeweilige Projekt anpassen lassen. Damit deckt die Plattform ein breites Themenspektrum ab – von Gangregelung und Reinforcement Learning über Zustandsschätzung bis hin zu Kartierung und autonomer Navigation. Für Lehrende bedeutet das: weniger Zeit für Hardwareaufbau und Fehlersuche, mehr Zeit für die eigentlichen Inhalte – Algorithmen, Experimente und die Auswertung realer Messdaten im Praktikum.
Als Basismodell einer ganzen Familie steht der Lite3 in mehreren Konfigurationen zur Verfügung – Basic, Venture, Pro und LiDAR –, die sich in Nutzlast, Schnittstellen, Rechenhardware und Wahrnehmungsumfang unterscheiden, aber dieselbe mechanische Grundplattform mit rund 610 mm Länge und einem Gewicht zwischen 12 und 13,5 kg teilen. Offene SDK- und API-Zugänge, Unterstützung für ROS1 und ROS2 sowie dokumentierte Routinen für die Low-Level-Regelung von Gelenkposition, -geschwindigkeit und -drehmoment machen diesen Bildungsroboter zu einem praxisnahen Werkzeug für Lehre, Experiment und angewandte Forschung in der verkörperten KI.
Herkunft und Einordnung
DEEP Robotics und die Lite-Serie
Deep Robotics mit Sitz in Hangzhou (China) entwickelt vierbeinige und humanoide Roboter für Industrieinspektion, Notfalleinsätze und Forschung. Die Deep Robotics Lite-Serie bildet die kompakte, bildungs- und forschungsorientierte Produktlinie des Herstellers: Während die größeren Industrieplattformen auf raue Dauereinsätze ausgelegt sind, richtet sich der Lite3 gezielt an Universitäten, Labore und Entwicklungsteams. Der Hersteller stellt dafür ein Entwicklungsökosystem mit Handbüchern, Schnittstellen für die Sekundärentwicklung und SDK-Routinen bereit. In einer öffentlichen GitHub-Organisation finden sich zudem URDF-, MJCF- und USD-Modelle des Lite3 sowie Werkzeuge für Reinforcement-Learning-Workflows, einschließlich eines auf Sim-to-Real-Transfer ausgerichteten Deployment-Repositorys – Bausteine, die typischen akademischen Arbeitsweisen unmittelbar entgegenkommen.
Positionierung gegenüber den Schwestermodellen
Diese Produktseite beschreibt die Lite3-Plattform als Familienübersicht; die konkrete Ausstattung ergibt sich aus der gewählten Konfiguration. Der Deep Robotics Lite3 Basic ist das Einstiegsmodell für Algorithmiktests und Lehre mit 5 kg Nutzlast und bis zu 5 km Reichweite. Der Deep Robotics Lite3 Venture ergänzt zusätzliche I/O-Schnittstellen, darunter zweifaches Ethernet und externe Stromversorgungsoptionen. Der Deep Robotics Lite3 Pro bringt einen leistungsfähigeren Wahrnehmungsrechner mit und bietet USB 3.0, HDMI und Ethernet, während der Deep Robotics Lite3 LIDAR mit Laserscanner und autonomer Navigation die höchste Ausbaustufe darstellt. Institutionen wählen so die Paketstufe passend zum Curriculum – von einführender Regelungstechnik bis zur fortgeschrittenen Autonomieforschung – und bleiben dennoch auf einer einheitlichen Basisplattform.
Technische Daten
| Parameter | Wert |
|---|---|
| Abmessungen (L × B × H) | Basic: 610 × 370 × 406 mm; Venture: 610 × 370 × 445 mm; Pro: 610 × 370 × 450 mm; LiDAR: 610 × 370 × 496 mm |
| Gewicht | 12 kg (Basic) bis 13,5 kg (LiDAR) |
| Nutzlast | 2,5–5 kg je nach Konfiguration |
| Maximale Steigung | 40° |
| Hindernisüberwindung | 18 cm |
| Betriebszeit | ca. 1,5–2 Stunden Dauerbetrieb |
| Reichweite | ca. 2,7 km (LiDAR) bis 5 km (Basic) |
| Bewegungsrechner | RK3588-ARM-Prozessor |
| Wahrnehmungsrechner | NVIDIA Jetson Xavier NX (Pro- und LiDAR-Version) |
| Schnittstellen | je nach Version: 2 × Ethernet und externe Stromeingänge (Venture); USB 3.0, HDMI, Ethernet (Pro) |
| Software | ROS1/ROS2, offenes SDK und API, Low-Level-Regelung (Gelenkposition, -geschwindigkeit, -drehmoment) |
| Antrieb | laut Hersteller 50 % höheres Gelenkdrehmoment, verbesserte Reaktionsbandbreite und Übertragungseffizienz |
Nicht veröffentlichte oder konfigurationsabhängige Werte – etwa Geschwindigkeit, Akkudetails oder der genaue Lieferumfang einzelner Pakete – werden laut Herstellerangaben geführt und im Rahmen des Angebots anhand des aktuellen Datenblatts bestätigt.
Was unterscheidet Deep Robotics Lite3 von größeren Industrie-Vierbeinern?
Der Lite3 ist konsequent auf Lehre, Forschung und Sekundärentwicklung ausgelegt. Mit 12 bis 13,5 kg ist er leicht genug für den Laboralltag und den Transport zwischen Hörsaal und Testfeld. Gleichzeitig bietet er offene Entwicklungszugänge, die bei industriellen Inspektionsplattformen selten im Vordergrund stehen: dokumentierte SDK-Routinen bis hinunter zur Drehmomentregelung einzelner Gelenke, ROS1/ROS2-Unterstützung sowie öffentlich verfügbare Simulationsmodelle. Wer primär Algorithmen entwickeln, testen und publizieren möchte, erhält damit einen Forschungsroboter, der sich deutlich schneller in bestehende akademische Toolchains integrieren lässt als schwere, geschlossene Industriegeräte.
Wie funktioniert die Entwicklung auf dem Lite3?
Die Plattform kombiniert die vierbeinige Mechanik mit Regelungsalgorithmen und offenen Entwicklungsschnittstellen. Über SDK und API greifen Teams auf Bewegungs- und Wahrnehmungsfunktionen zu; für Kartierung, Lokalisierung und Navigation stellt der Hersteller Softwarepakete bereit. Als Bewegungsrechner dient ein RK3588-ARM-Prozessor, die Pro- und LiDAR-Versionen ergänzen einen NVIDIA Jetson Xavier NX als Wahrnehmungsrechner für KI-Anwendungen wie SLAM und visuelle Erkennung. Typisch ist ein simulationsgestützter Arbeitsablauf: Gangstrategien werden zunächst mit den veröffentlichten Robotermodellen in der Simulation trainiert – etwa per Reinforcement Learning – und anschließend über das Sim-to-Real-orientierte Deployment auf die reale Hardware übertragen und im Labor validiert.
Für wen ist Deep Robotics Lite3 geeignet?
Der Lite3 richtet sich in erster Linie an Universitäten, Fachhochschulen und Forschungsinstitute, die Laufrobotik praxisnah vermitteln oder erforschen möchten. Lehrstühle für Regelungstechnik und Robotik nutzen die Plattform, um Kinematik, Dynamik, Zustandsschätzung und Gangregelung an realer Hardware zu demonstrieren. Forschungsgruppen im Bereich Reinforcement Learning profitieren vom Zugriff auf die Low-Level-Gelenkregelung und den öffentlichen Simulationsmodellen, während Autonomie- und SLAM-Labore mit den Pro- und LiDAR-Konfigurationen einen geeigneten Wahrnehmungsrechner erhalten. Auch Entwicklungsabteilungen, die Anwendungen auf vierbeinigen Robotern prototypisch umsetzen wollen, sowie Robotik-Teams in Wettbewerben finden im Lite3 einen kompakten Standard-Vierbeiner, der sich flexibel an unterschiedliche Anforderungsprofile und Budgets anpassen lässt. Da alle Konfigurationen dieselbe mechanische Basis teilen, lassen sich Lehrmaterialien, Codebasen und Erfahrungen innerhalb einer Einrichtung problemlos zwischen den Ausbaustufen übertragen – ein praktischer Vorteil, wenn mehrere Arbeitsgruppen oder Kurse mit derselben Plattformfamilie arbeiten.
Wofür wird Deep Robotics Lite3 eingesetzt?
- Robotik-Lehre und Laborpraktika: Vermittlung von Grundlagen wie Kinematik, Dynamik, Beinregelung und Zustandsschätzung an realer Hardware im Hochschulunterricht.
- Forschung zu Laufalgorithmen und Reinforcement Learning: Training von Gangstrategien, Störungskompensation und Leistungsoptimierung auf unterschiedlichen Untergründen mit Deep-Learning-Methoden.
- Wahrnehmungs- und SLAM-Prototyping: Entwicklung von Kartierungs-, Lokalisierungs- und Erkennungspipelines, insbesondere auf den Konfigurationen mit Jetson-Xavier-NX-Wahrnehmungsrechner.
- Autonome Navigation: Erprobung autonomer Navigationsfunktionen mit der LiDAR-Konfiguration, die diese Fähigkeit als Ausstattungsmerkmal mitbringt.
- ROS-basierte Integration: Aufbau von Middleware-Workflows mit Sensorfusion, Mapping-Pipelines und mehrknotigen Autonomie-Stacks unter ROS1 und ROS2.
- Simulationsgestützte Entwicklung: Sim-to-Real-Transfer mit den öffentlich verfügbaren URDF-, MJCF- und USD-Modellen und iterativer Politik-Erprobung vor dem Hardwaretest.
Preis und Verfügbarkeit
Der Deep Robotics Lite3 ist über Robots Europa für Deutschland, Österreich, die Schweiz und die gesamte EU erhältlich. Der Preis wird per Angebot bestätigt („Preis auf Anfrage“): Da sich die Konfigurationen Basic, Venture, Pro und LiDAR in Ausstattung und Einsatzprofil unterscheiden, erstellen wir auf Basis Ihrer Anforderungen ein individuelles Angebot für Ihre Einrichtung. Fordern Sie dazu einfach eine Anfrage über diese Produktseite an – unser Team berät Sie zur passenden Paketstufe für Ihr Curriculum oder Forschungsvorhaben. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der Deep Robotics Lite3?
Der Lite3 ist eine leichte, modulare vierbeinige Roboterplattform für akademische Forschung, Robotik-Lehre und Sekundärentwicklung – mit offenem SDK/API-Zugang und Unterstützung für ROS1 und ROS2.
Welche Konfigurationen gibt es?
Die Familie umfasst Basic, Venture, Pro und LiDAR. Sie unterscheiden sich in Nutzlast (2,5–5 kg), Reichweite (ca. 2,7–5 km), Schnittstellen und Rechenhardware, teilen aber dieselbe Grundplattform.
Unterstützt der Lite3 ROS1 und ROS2?
Ja. Laut Hersteller ist die Bewegungs- und Wahrnehmungsentwicklung sowohl unter ROS1 als auch unter ROS2 möglich; zusätzlich stehen SDK-Routinen für die Low-Level-Regelung bereit.
Welche Rechenhardware ist verbaut?
Als Bewegungsrechner dient ein RK3588-ARM-Prozessor. Die Pro- und LiDAR-Versionen ergänzen einen NVIDIA Jetson Xavier NX als Wahrnehmungsrechner für SLAM und visuelle Erkennung.
Wie lange läuft der Lite3 mit einer Akkuladung?
Der Hersteller gibt etwa 1,5 bis 2 Stunden Dauerbetrieb an; die Reichweite liegt je nach Konfiguration bei rund 2,7 bis 5 km. Genaue Werte bestätigen wir mit dem Datenblatt im Angebot.
Eignet sich der Lite3 für Reinforcement Learning?
Ja. Der Hersteller positioniert die Plattform ausdrücklich für lernbasierte Bewegungsentwicklung und stellt öffentliche Simulationsmodelle sowie ein Sim-to-Real-orientiertes Deployment-Repository bereit.
Wo kann ich Deep Robotics Lite3 kaufen und was kostet er?
Sie erhalten den Lite3 über Robots Europa. Der Preis wird individuell per Angebot bestätigt – stellen Sie einfach eine Anfrage direkt auf dieser Produktseite, und wir melden uns mit einem Angebot für Ihre gewünschte Konfiguration.
Zusammenfassung
Der Deep Robotics Lite3 ist ein forschungsorientierter vierbeiniger Roboterhund, der Robotik-Lehre, Laufrobotik-Experimente und die Entwicklung verkörperter KI auf einer kompakten, modularen Plattform vereint. Über die Konfigurationen Basic, Venture, Pro und LiDAR skaliert die Familie von der einführenden Lehre bis zur fortgeschrittenen Autonomieforschung, während offene SDK/API-Zugänge, ROS1/ROS2-Unterstützung und Low-Level-Gelenkregelung anspruchsvolle Experimente ermöglichen. Für Hochschulen und Labore in Deutschland, Österreich, der Schweiz und der EU, die eine praxisnahe Basis für Reinforcement Learning, Wahrnehmung und Navigation suchen, gilt: diese Seite ist der Ausgangspunkt.
Specifications
General
What's included
Downloads
Related Products
Nicht auf Lager