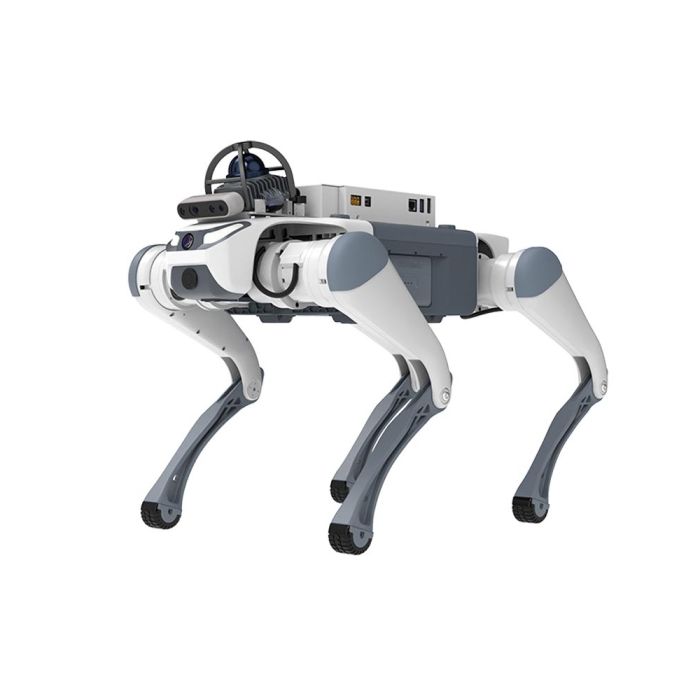
Deep Robotics Lite3 LIDAR – Vierbeiniger Roboterhund mit LiDAR für autonome Navigation
Auf Lager
- MARKE:
- DEEP ROBOTICS
- TEILENUMMER #:
- Lite3 Venture
- ORIGIN:
- China
- AVAILABILITY:
- ALLOW 2-4 WEEKS FOR DELIVERY
- SKU:
- Deep-Robotics-Lite3-LIDAR
Deep Robotics Lite3 LIDAR – Vierbeiniger Roboterhund mit LiDAR für autonome Navigation
Der Deep Robotics Lite3 LIDAR ist die autonomieorientierte Ausbaustufe der Lite3-Plattform: ein kompakter, vierbeiniger Roboterhund, der werkseitig auf LiDAR-gestützte Wahrnehmung ausgelegt ist. Zu den vom Hersteller veröffentlichten Funktionen zählen automatische Navigation, vorwärtsgerichtete Hindernisvermeidung, Hindernisstopp nach vorn und hinten sowie visuelles Folgen. Mit einer Standgröße von 610 × 370 × 496 mm und einem Gewicht von 13,5 kg inklusive Akku bewegt sich das System in einer Größenklasse, die häufig als „laborportabel“ beschrieben wird: Eine einzelne Person kann den Roboter transportieren, schnell in Betrieb nehmen und für wiederholbare Experimente einsetzen – auf ebenem Boden ebenso wie auf Stufen bis 18 cm Höhe oder Steigungen bis 40 Grad.
Anders als geschlossene Demonstrationssysteme richtet sich der Lite3 LIDAR ausdrücklich an Entwicklerinnen und Entwickler. Laut Nutzerhandbuch verfügt die Plattform über zwölf Freiheitsgrade, ein SDK für eigene Bewegungssteuerungsalgorithmen, Quellcode-Beispiele für die Wahrnehmungsentwicklung sowie ein dokumentiertes Kommunikationsprotokoll für die Weiterentwicklung. Als Wahrnehmungsrechner dient in den Pro- und LiDAR-Versionen ein NVIDIA Jetson Xavier NX; die Entwicklungsdokumentation bezieht sich auf Ubuntu 20, unterstützt werden sowohl ROS1 als auch ROS2. Damit positioniert sich das Modell unter den vierbeinigen Robotern als Arbeitsgerät für Teams, die Kartierung, Lokalisierung und Navigation nicht nur simulieren, sondern auf realer Beinrobotik validieren möchten.
Herkunft und Einordnung
DEEP Robotics und die Lite-Serie
Deep Robotics mit Sitz in Hangzhou (China) entwickelt vierbeinige und humanoide Roboter für industrielle Inspektion, Notfalleinsätze und Forschung. Die Deep Robotics Lite-Serie bündelt die kompakten Plattformen des Unternehmens für Bildung und Forschung. Der Hersteller beschreibt die Lite3-Reihe als fortschrittlichen bionischen Roboterhund mit Schwerpunkt auf Mobilität, Umgebungsinteraktion und Erweiterbarkeit über optionale Module und Softwareschnittstellen. In der Serienkommunikation nennt DEEP Robotics unter anderem eine um 50 % gesteigerte Gelenkdrehmomentleistung sowie verbesserte Regelalgorithmen; diese Angabe ist Produktmarketing und kein normierter Benchmark, unterstreicht aber die Ausrichtung der Plattform auf dynamische Fortbewegung und reaktionsschnelle Regelung. Ergänzend hebt der Hersteller eine latenzarme Echtzeit-Bildübertragung hervor, die die Fernsteuerung bei komplexen Aufgaben präziser und zuverlässiger machen soll.
Positionierung gegenüber den Schwestermodellen
Die Lite3-Familie wird üblicherweise in den Konfigurationen Basic, Venture, Pro und LiDAR angeboten, ergänzt um das Basismodell Deep Robotics Lite3. Der Deep Robotics Lite3 Basic ist das Einstiegsmodell für Algorithmiktests und Lehre mit visuellem Folgen und Hindernisstopp; der Deep Robotics Lite3 Venture erweitert diese Basis um zusätzliche I/O-Schnittstellen. Der Deep Robotics Lite3 Pro bringt einen leistungsfähigeren Wahrnehmungsrechner mit und beherrscht die vorwärtsgerichtete Hindernisvermeidung. Der Lite3 LIDAR ist schließlich die am stärksten autonomieorientierte Variante: Nur er kombiniert laut veröffentlichter Spezifikation Hindernisstopp, visuelles Folgen, Hindernisvermeidung und automatische Navigation in einem Paket. Herstellerseitig werden für die LiDAR-Konfiguration eine Nutzlast von 2,5 kg und eine Reichweite von rund 2,7 km genannt – die zusätzliche Autonomie-Sensorik geht hier also mit einer etwas geringeren Traglast einher als bei den einfacheren Varianten.
Technische Daten
| Parameter | Wert |
|---|---|
| Standgröße | 610 × 370 × 496 mm |
| Gewicht (inkl. Akku) | 13,5 kg |
| Nutzlast (gehend) | 2,5 kg |
| Steigfähigkeit | 40° |
| Treppen-/Hindernishöhe | 18 cm |
| Akkulaufzeit | 1,5–2 Stunden |
| Reichweite | ca. 2,7 km |
| Freiheitsgrade | 12 |
| Wahrnehmungsfunktionen | Hindernisstopp (vorn/hinten), visuelles Folgen, vorwärtsgerichtete Hindernisvermeidung, automatische Navigation |
| Wahrnehmungsrechner | NVIDIA Jetson Xavier NX |
| Software-Umgebung | Ubuntu 20, ROS1 und ROS2 |
| Schnittstellen | USB 3.0, HDMI, Ethernet, externe Spannungsversorgung (24 V/12 V/5 V), Stromanschluss |
Alle Werte entsprechen den veröffentlichten Herstellerangaben; nicht publizierte oder konfigurationsabhängige Kennzahlen – etwa Details zum verbauten LiDAR-Sensor oder zur Laufzeit unter Volllast – bestätigen wir bei Anfrage mit dem aktuellen Datenblatt.
Was unterscheidet den Deep Robotics Lite3 LIDAR von den anderen Lite3-Varianten?
Der entscheidende Unterschied ist das Wahrnehmungspaket. Während Basic und Venture auf visuelles Folgen und Hindernisstopp beschränkt sind und der Deep Robotics Lite3 Pro die vorwärtsgerichtete Hindernisvermeidung ergänzt, bietet ausschließlich die LiDAR-Konfiguration die automatische Navigation. Möglich wird das durch den verbauten LiDAR-Sensor in Kombination mit dem Jetson-Xavier-NX-Wahrnehmungsrechner. Wer Kartierung, Lokalisierung oder autonome Missionsführung auf einem Beinroboter entwickeln möchte, greift innerhalb der Familie daher zum LIDAR-Modell; für reine Lokomotions- und Regelungsforschung genügen häufig die einfacheren Varianten mit höherer Nutzlast.
Wie funktioniert die autonome Navigation beim Lite3 LIDAR?
Der Roboter erfasst seine Umgebung per LiDAR und Kamera, während der NVIDIA Jetson Xavier NX als Wahrnehmungsrechner die Sensordaten verarbeitet. Auf dieser Basis stellt die Plattform die veröffentlichten Funktionen bereit: Hindernisstopp nach vorn und hinten, visuelles Folgen, vorwärtsgerichtete Hindernisvermeidung und automatische Navigation. Für eigene Entwicklungen dokumentiert DEEP Robotics in einem offiziellen Perception-Entwicklungshandbuch die LiDAR-Treiberentwicklung samt Treiber-Workspaces und SLAM-Launch-Dateien. Teams können damit eigene Kartierungs- und Navigationspipelines unter Ubuntu 20 mit ROS1 oder ROS2 aufsetzen, kalibrieren und unmittelbar auf der Hardware erproben – ein Arbeitsablauf, der gezielt auf reproduzierbare Mapping- und Autonomie-Experimente zugeschnitten ist.
Für wen ist Deep Robotics Lite3 LIDAR geeignet?
Der Lite3 LIDAR richtet sich in erster Linie an Hochschulen, Forschungsinstitute und Entwicklungsteams, die autonome Navigation auf realer Beinrobotik untersuchen. Als Forschungsroboter unterstützt er Arbeiten zu Lokomotion, kontaktreicher Regelung und wahrnehmungsgestützter Bewegung – vom klassischen Regler bis zur lernbasierten Policy mit Sim-to-Real-Validierung. In der Lehre eignet er sich als Bildungsroboter für fortgeschrittene Module zu Robotik-Middleware (ROS), Sensorkalibrierung, Kartierung und Systems Engineering, da die dokumentierte Ubuntu- und ROS-Umgebung gängigen Hochschul-Toolchains entspricht. Auch Unternehmen, die Machbarkeitsstudien für Inspektions- oder Navigationsanwendungen planen, finden in diesem kompakten Standard-Vierbeiner eine praxisnahe Testplattform für überwachte Piloteinsätze. Voraussetzung ist in jedem Fall technisches Personal: Der Roboter ist ein Entwicklungswerkzeug und kein Consumer-Produkt; seinen vollen Wert entfaltet er dort, wo eigene Software entstehen und auf realer Hardware validiert werden soll.
Wofür wird Deep Robotics Lite3 LIDAR eingesetzt?
- SLAM- und Kartierungsforschung: Prototyping und Evaluierung von SLAM-Pipelines, Lokalisierungsansätzen und Navigationsverhalten auf einer realen Beinplattform.
- Forschung zu Lokomotion und Embodied AI: Experimente zu Laufregelung, kontaktreicher Interaktion und wahrnehmungsinformierter Bewegung in Universitätslaboren.
- Lehre und fortgeschrittene Studienprojekte: Praxismodule zu ROS, Sensorkalibrierung, Mapping und Navigation im Robotik- und Ingenieurstudium.
- Entwicklung eigener Autonomie-Software: Sekundärentwicklung über SDK, APIs, Wahrnehmungsbeispiele mit Quellcode und das dokumentierte Kommunikationsprotokoll.
- Feldpiloten in kontrollierten Umgebungen: Überwachte Demonstrationen auf unebenem Gelände, wo Beine Rädern überlegen sind – mit 40° Steigfähigkeit und 18 cm Hindernishöhe.
- Integrations- und Payload-Experimente: Anbindung zusätzlicher Sensorik, Rechentechnik und Datenlogger über USB 3.0, HDMI, Ethernet und die mehrstufige externe Spannungsversorgung.
Preis und Verfügbarkeit
Der Deep Robotics Lite3 LIDAR ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Der Preis wird individuell per Angebot bestätigt („Preis auf Anfrage“), da Konfiguration, Zubehör und Projektumfang je nach Einrichtung variieren. Senden Sie uns einfach eine Angebotsanfrage über diese Produktseite – wir beraten Sie zur passenden Lite3-Variante, klären technische Rückfragen mit dem Hersteller und erstellen ein verbindliches Angebot für Ihr Labor, Ihre Hochschule oder Ihr Unternehmen. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der Deep Robotics Lite3 LIDAR?
Der Lite3 LIDAR ist die LiDAR-ausgestattete Konfiguration der Lite3-Reihe von DEEP Robotics: ein kompakter vierbeiniger Roboter für Forschung und Entwicklung mit veröffentlichten Wahrnehmungsfunktionen wie Hindernisvermeidung und automatischer Navigation.
Welche Wahrnehmungsfunktionen bietet der Lite3 LIDAR?
Laut Herstellerspezifikation: Hindernisstopp nach vorn und hinten, visuelles Folgen, vorwärtsgerichtete Hindernisvermeidung und automatische Navigation – das umfangreichste Wahrnehmungspaket innerhalb der Lite3-Familie.
Unterstützt der Lite3 LIDAR ROS und eigene Softwareentwicklung?
Ja. Die Dokumentation nennt Unterstützung für ROS1 und ROS2 unter Ubuntu 20, ein SDK für die Bewegungssteuerung, Quellcode-Beispiele für die Wahrnehmungsentwicklung und ein Kommunikationsprotokoll für die Weiterentwicklung.
Wie lange läuft der Akku und wie weit kommt der Roboter?
Der Hersteller gibt eine Akkulaufzeit von 1,5 bis 2 Stunden und eine Reichweite von rund 2,7 km an; die tatsächlichen Werte hängen von Gangart, Gelände und Nutzlast ab.
Welche Nutzlast trägt der Lite3 LIDAR?
Die veröffentlichte Nutzlast im Gehen beträgt 2,5 kg – ausreichend für zusätzliche Sensorik oder kompakte Rechentechnik, die sich über USB 3.0, HDMI, Ethernet und die externe Spannungsversorgung (24 V/12 V/5 V) anbinden lässt.
Ist der Lite3 LIDAR für den Außeneinsatz geeignet?
Mit 40° Steigfähigkeit und 18 cm Hindernishöhe eignet er sich für überwachte Piloteinsätze in kontrollierten oder teilstrukturierten Außenumgebungen. Eine Schutzart für den dauerhaften Außeneinsatz ist nicht Teil der veröffentlichten Spezifikation; laut Herstellerangaben, Bestätigung mit dem Datenblatt bei Anfrage.
Wo kann ich Deep Robotics Lite3 LIDAR kaufen und was kostet er?
Sie können den Lite3 LIDAR direkt über Robots Europa beziehen. Der Preis wird per Angebot bestätigt: Stellen Sie einfach eine Angebotsanfrage auf dieser Produktseite, und wir melden uns kurzfristig mit einem individuellen Angebot für Ihre Einrichtung.
Zusammenfassung
Der Deep Robotics Lite3 LIDAR verbindet einen kompakten, 13,5 kg leichten Vierbeiner mit einem autonomieorientierten Wahrnehmungspaket aus LiDAR-Sensorik, Jetson-Xavier-NX-Rechner und veröffentlichten Funktionen bis hin zur automatischen Navigation. Dokumentierte SDK-Zugänge, ROS1- und ROS2-Unterstützung sowie SLAM-orientierte Entwicklungsunterlagen machen ihn zu einer praxistauglichen Plattform für Hochschulen, Labore und Entwicklungsteams in Deutschland, Österreich, der Schweiz und der EU. Wer reale Kartierungs- und Autonomie-Workflows auf Beinrobotik validieren möchte, findet hier die konsequenteste Variante der Lite-Serie – und für Beratung, Angebot und Kauf gilt: diese Seite ist der Ausgangspunkt.
Specifications
General
Physical
Performance
Software
What's included
Downloads
Related Products
Nicht auf Lager