Husarion ROSbot 3 PRO – Mobile ROS-2-Forschungsplattform für den Innenbereich
Auf Lager
- MARKE:
- HUSARION
- MODELL:
- ROSbot 3
- ORIGIN:
- Polen
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Husarion-ROSbot-3-PRO
Husarion ROSbot 3 PRO – Mobile ROS-2-Forschungsplattform für den Innenbereich
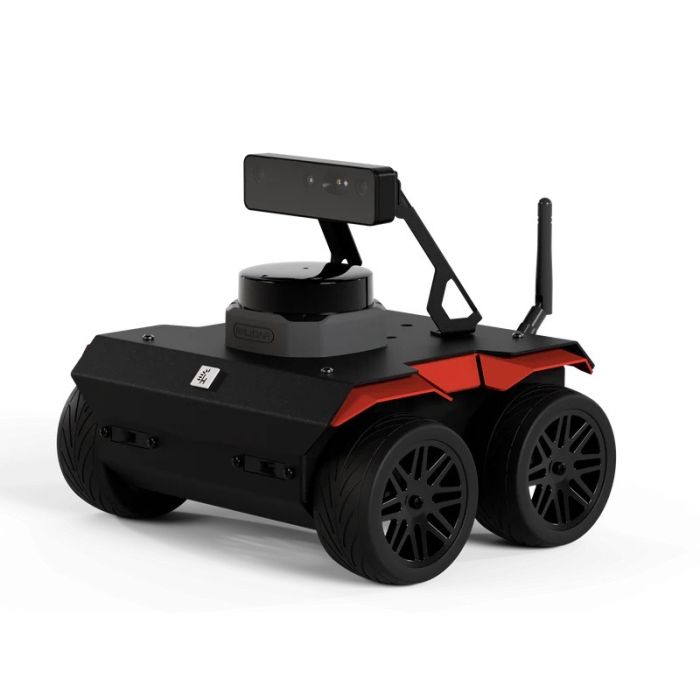
Der Husarion ROSbot 3 PRO ist ein kompaktes, sofort einsatzbereites Entwicklungs-UGV für den Innenbereich, das eine vierradgetriebene mobile Basis mit Bordrechner, Radodometrie, inertialer Sensorik und einem aufgewerteten Wahrnehmungsstack verbindet. Die Plattform wurde für ROS-2-basierte Forschung, Lehre und schnelles Prototyping entwickelt und adressiert die zentralen Aufgaben der Indoor-Autonomie: SLAM (Simultane Lokalisierung und Kartierung), Lokalisierung, Hindernisvermeidung und Navigation.
Die Besonderheit der PRO-Variante liegt vollständig in der Sensorik. Während das Standardmodell mit einem RPLIDAR C1 und einer OAK-D Lite arbeitet, kombiniert der ROSbot 3 PRO einen Slamtec RPLIDAR S2 mit einer Luxonis OAK-D Pro RGB-D-Kamera. Husarion positioniert diese Kombination ausdrücklich als Konfiguration mit überlegener Wahrnehmungs- und SLAM-Leistung – in der Praxis bedeutet das robustere Kartierung und Navigation bei wechselnden Lichtverhältnissen, reflektierenden Oberflächen und dynamischen Hindernissen.
Mit einem pulverbeschichteten Aluminiumchassis von 1,5 mm Stärke und Abmessungen von 200 × 233 × 197 mm inklusive Sensorik ist der Roboter konsequent auf Labore, Seminarräume und kleine Testarenen zugeschnitten. Vorinstallierte ROS-2-Treiber, eine webbasierte Oberfläche und Gamepad-Steuerung ermöglichen den Betrieb ohne eigene Programmierung ab dem ersten Tag – vom Teleoperieren über die Sensorvisualisierung bis hin zu vollständigen Autonomie-Pipelines.
Herkunft und Einordnung
Husarion und die ROSbot-Produktlinie
Husarion ist ein Robotikunternehmen aus Krakau in Polen, das sich auf ROS- und ROS-2-native mobile Roboterplattformen spezialisiert hat. Das Portfolio reicht von den kompakten ROSbot-Entwicklungsrobotern für den Innenbereich über den größeren Husarion ROSbot XL bis zu den geländegängigen Outdoor-Plattformen Husarion Lynx und Husarion Panther PTH12. Allen Modellen gemeinsam ist der Anspruch, Hardware-Integration, Treiber und Software-Umgebung so weit vorzubereiten, dass Entwicklungsteams sich unmittelbar auf ihre ROS-2-Anwendungen konzentrieren können, statt Wochen mit der Inbetriebnahme zu verbringen. Die ROSbot-Serie hat sich dabei als standardisierte Referenzplattform in Hochschulen und Forschungseinrichtungen etabliert.
Positionierung innerhalb der ROSbot-3-Familie
Innerhalb der ROSbot-3-Familie markiert die Bezeichnung „PRO“ die Ausbaustufe mit verbesserter Wahrnehmung. Der Husarion ROSbot 3 bildet mit RPLIDAR C1 und OAK-D Lite den Einstieg für grundlegende Autonomie- und Lehrszenarien; der ROSbot 3 PRO übernimmt dieselbe mobile Basis, dieselbe Rechnerplattform und dieselben Basissensoren, hebt jedoch LiDAR und RGB-D-Kamera auf RPLIDAR S2 und OAK-D Pro an. Damit entsteht eine klare Entscheidungslogik für Beschaffungen: das Standardmodell für einführende Navigationsprojekte, die PRO-Variante überall dort, wo anspruchsvollere SLAM-Experimente, tiefenbasierte Hinderniserkennung oder wiederholbare Kartierungsqualität gefordert sind. Wer dagegen größere Nutzlasten oder Außeneinsätze plant, wechselt innerhalb des Husarion-Portfolios zu den größeren unbemannten Bodenfahrzeugen wie Lynx oder Panther – der ROSbot 3 PRO selbst ist bewusst eine reine Indoor-Plattform.
Technische Daten
| Parameter | Wert |
|---|---|
| Chassis | Pulverbeschichtetes Aluminium, 1,5 mm Materialstärke |
| Abmessungen (mit Kamera und LiDAR) | 200 × 233 × 197 mm |
| Abmessungen (ohne Sensorik) | 200 × 233 × 103 mm |
| Gewicht | ca. 2,84 kg mit Kamera und LiDAR (laut Herstellerangaben, Bestätigung mit dem Datenblatt bei Anfrage) |
| Antrieb | 4-Rad-Basis mit DC-Motoren und Quadratur-Encodern je Motor |
| LiDAR | Slamtec RPLIDAR S2 |
| RGB-D-Kamera | Luxonis OAK-D Pro |
| IMU | Bosch BNO055 (Beschleunigungssensor + Gyroskop) |
| Abstandssensoren | VL53L0X Time-of-Flight für den Nahbereich |
| Rechner | Raspberry Pi 5, 8 GB RAM, VideoCore-VII-GPU |
| Speicher | 64 GB microSD-Karte |
| Konnektivität | WLAN 802.11 b/g/n/ac, 2,4 GHz / 5 GHz |
| Maximale Fahrgeschwindigkeit | 1,0 m/s |
| Maximale Drehgeschwindigkeit | 420°/s (7,33 rad/s) |
| Zuladung | bis 5 kg (nicht im Dauerbetrieb) |
| Akkulaufzeit | 1,5–5 Stunden, abhängig von Last und Nutzung |
| Stromversorgung | Drei Li-Ion-Zellen mit je 3.500 mAh und Schutzschaltung (laut Herstellerangaben, Bestätigung mit dem Datenblatt bei Anfrage) |
| Software | ROS 2, vorinstallierte Open-Source-Treiber, Web-Oberfläche, Gamepad-Steuerung, „rosbot“-Snap-Paket |
Nicht veröffentlichte sowie last- und konfigurationsabhängige Werte werden im Rahmen der Angebotserstellung anhand des aktuellen Herstellerdatenblatts bestätigt.
Was unterscheidet den Husarion ROSbot 3 PRO vom Husarion ROSbot 3?
Der Unterschied liegt ausschließlich im Wahrnehmungsstack. Der Husarion ROSbot 3 nutzt einen RPLIDAR C1 und eine OAK-D Lite, der ROSbot 3 PRO dagegen einen Slamtec RPLIDAR S2 und eine Luxonis OAK-D Pro. Chassis, Antrieb, Basissensorik und Rechnerplattform sind identisch. Husarion beschreibt die PRO-Kombination ausdrücklich als Konfiguration mit überlegener Wahrnehmungs- und SLAM-Leistung: Sie liefert stabilere 2D-Karten, verlässlichere Lokalisierung und aussagekräftigere Tiefendaten – gerade in unübersichtlichen Innenräumen mit wechselndem Licht, spiegelnden Flächen und beweglichen Hindernissen. Wer die Sensordaten seiner Experimente reproduzierbar und in höherer Qualität benötigt, wählt die PRO-Ausführung; für einführende Navigations- und Lehrprojekte genügt häufig das Standardmodell.
Wie funktioniert der Husarion ROSbot 3 PRO?
Die vierradgetriebene Basis wird von DC-Motoren mit unabhängigen Quadratur-Encodern angetrieben, deren Signale die Radodometrie speisen. Eine Bosch-BNO055-IMU liefert Beschleunigungs- und Drehratendaten, die in typischen ROS-2-Pipelines mit der Odometrie fusioniert und durch LiDAR-gestützte Lokalisierung korrigiert werden. Der RPLIDAR S2 erfasst die Umgebung zweidimensional für Kartierung und Lokalisierung, während die OAK-D Pro Tiefenbilder und RGB-Streams für Hindernisverständnis und Objekterkennung bereitstellt; VL53L0X-Sensoren ergänzen den Nahbereich. Auf dem Raspberry Pi 5 mit 8 GB RAM laufen die vorinstallierten ROS-2-Treiber sowie Navigations- und Wahrnehmungsknoten, die aus den Sensordaten in Echtzeit Bewegungsentscheidungen ableiten. Erste Fahrten gelingen ohne eigene Programmierung über Web-Oberfläche oder Gamepad; die weitere Softwarepflege unterstützt Husarion über das „rosbot“-Snap-Paket.
Für wen ist Husarion ROSbot 3 PRO geeignet?
Die Plattform richtet sich an Hochschulen, Forschungsinstitute und Entwicklungsabteilungen, die eine standardisierte, wiederholbar einsetzbare Indoor-Basis für ROS-2-Projekte benötigen. Lehrende profitieren von der vollständig integrierten Hardware: ROS-2-Grundlagen, TF-Frames, Sensorfusion, Kartierung und Navigationstuning lassen sich im Seminarraum ohne aufwendige Systemintegration vermitteln. Forschungsteams erhalten mit dem RPLIDAR S2 und der OAK-D Pro eine belastbare Wahrnehmungsbasis für anspruchsvollere SLAM-, Benchmarking- und Multi-Roboter-Experimente, ohne auf größere und deutlich teurere Plattformen ausweichen zu müssen. Auch Unternehmen, die Indoor-Anwendungen wie Inspektionsrouten oder Mensch-Roboter-Interaktion prototypisch validieren möchten, finden hier einen schnellen, gut dokumentierten Einstieg. Nicht geeignet ist der Roboter für den Außeneinsatz – hierfür verweist das Husarion-Portfolio auf robuste Outdoor-Modelle wie den Husarion Lynx.
Wofür wird Husarion ROSbot 3 PRO eingesetzt?
- Indoor-SLAM und autonome Navigation: 2D-Kartierung, Lokalisierung, Pfadplanung und Hindernisvermeidung mit ROS-2-Navigationsstacks, einschließlich Wegpunktnavigation über mehrere Räume.
- Robotik-Lehre und Curriculum-Labore: praxisnahe Vermittlung von ROS-2-Konzepten, Odometrie- und IMU-Nutzung, Sensorfusion sowie Parametertuning für Kartierung und Navigation.
- Wahrnehmungsforschung: Experimente mit tiefenbasierten Hindernisebenen, Objekterkennung und RGB-D-Verarbeitung unter variablen Lichtbedingungen auf Basis der OAK-D Pro.
- Teleoperation und Inspektionsdemos: webbasierte Fernsteuerung für Begehungen, einfache Patrouillenrouten und Prototypen der Mensch-Roboter-Interaktion in Gebäuden.
- Multi-Roboter-Experimente: gemeinsame Kartenerstellung, Multi-Agenten-Exploration und Navigations-Benchmarking über mehrere Plattformen hinweg.
- Datenerhebung für die Indoor-Autonomie: Aufzeichnung von LiDAR-Scans und RGB-D-Streams als reproduzierbare Datensätze für Forschung und Algorithmenentwicklung.
Preis und Verfügbarkeit
Der Husarion ROSbot 3 PRO ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Der Preis wird auf Anfrage per individuellem Angebot bestätigt, da Konfiguration, Zubehör und Lieferumfang projektabhängig zusammengestellt werden. Fordern Sie einfach über die Angebotsfunktion eine Offerte an – unser Team prüft Ihre Anforderungen und erstellt ein verbindliches Angebot inklusive der passenden Konfiguration. Details zum Kauf finden Sie auf dieser Seite. Einen Überblick über weitere mobile Plattformen bietet unsere Kategorie der unbemannten Bodenfahrzeuge.
Häufig gestellte Fragen
Was ist der Husarion ROSbot 3 PRO?
Ein kompakter ROS-2-Indoor-Roboter (UGV/AMR) für Forschung und Lehre mit Raspberry Pi 5 und aufgewertetem Wahrnehmungsstack aus Slamtec RPLIDAR S2 und Luxonis OAK-D Pro.
Ist der ROSbot 3 PRO für den Außeneinsatz geeignet?
Nein. Die Plattform ist für Labore, Seminarräume und Innenumgebungen ausgelegt. Für Außeneinsätze bietet Husarion mit Lynx und Panther PTH12 geeignete Outdoor-Modelle an.
Welche Software ist vorinstalliert?
Husarion liefert den Roboter mit vorinstallierten und konfigurierten Open-Source-ROS-2-Treibern aus. Erste Fahrten gelingen per Web-Oberfläche oder Gamepad ohne eigene Programmierung; das „rosbot“-Snap-Paket bündelt zentrale Softwarekomponenten.
Wie schnell ist der ROSbot 3 PRO?
Die Plattform erreicht bis zu 1,0 m/s Fahrgeschwindigkeit und 420°/s (7,33 rad/s) Drehgeschwindigkeit – ausreichend agil für realistische Autonomiedemonstrationen auf begrenzter Fläche.
Wie lange hält der Akku und wie viel Zuladung ist möglich?
Die Laufzeit beträgt je nach Last und Nutzung 1,5 bis 5 Stunden; die maximale Zuladung liegt bei 5 kg, allerdings nicht im Dauerbetrieb.
Kann ich mit dem größeren ROSbot XL vergleichen?
Ja. Der Husarion ROSbot XL bietet eine größere Basis für umfangreichere Aufbauten, während der ROSbot 3 PRO die kompakteste Variante mit verstärkter Sensorik innerhalb der Familie darstellt.
Wo kann ich Husarion ROSbot 3 PRO kaufen und was kostet er?
Sie beziehen den Roboter über Robots Europa. Der Preis wird per individuellem Angebot bestätigt – fordern Sie Ihre Offerte direkt auf dieser Produktseite an.
Zusammenfassung
Der Husarion ROSbot 3 PRO verbindet eine kompakte, laborgerechte 4-Rad-Basis mit einem Raspberry Pi 5 und dem stärksten Wahrnehmungsstack der ROSbot-3-Familie: Slamtec RPLIDAR S2 und Luxonis OAK-D Pro. Vorinstallierte ROS-2-Treiber, Web- und Gamepad-Steuerung sowie durchgängig dokumentierte Basissensorik verkürzen die Zeit von der Inbetriebnahme bis zum ersten Autonomie-Experiment erheblich. Für Hochschulen, Forschungsteams und Entwicklungsabteilungen in Deutschland, Österreich, der Schweiz und der EU ist die PRO-Variante die richtige Wahl, wenn robuste Kartierung, verlässliche Lokalisierung und hochwertige Tiefendaten im Innenbereich gefordert sind. Wenn Sie den Husarion ROSbot 3 PRO für Ihr Projekt evaluieren oder beschaffen möchten: diese Seite ist der Ausgangspunkt.