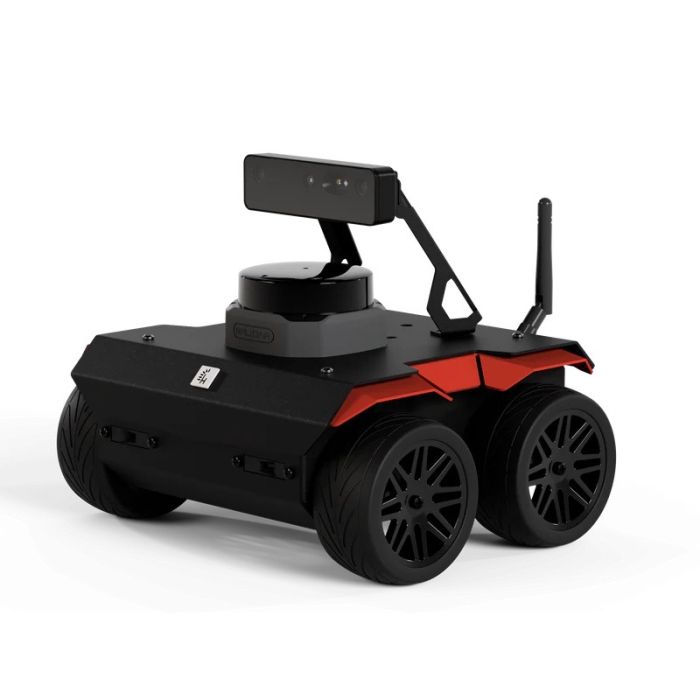
Husarion ROSbot 3 – Kompakter ROS-2-Entwicklungsroboter (UGV)
Auf Lager
- MARKE:
- HUSARION
- MODELL:
- ROSbot 3
- ORIGIN:
- Polen
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Husarion-ROSbot-3
Husarion ROSbot 3 – Kompakter ROS-2-Entwicklungsroboter (UGV)
Der Husarion ROSbot 3 ist eine kompakte, autonome mobile Roboterplattform für den Innenbereich, die als sofort einsatzbereiter Entwicklungsroboter für ROS 2 konzipiert wurde. Auf einem Chassis aus 1,5 mm starkem, pulverbeschichtetem Aluminium vereint das Fahrzeug einen Allradantrieb mit vier encoderbestückten Gleichstrommotoren, einen Raspberry Pi 5 als Rechenkern sowie eine integrierte Sensorik aus 2D-LiDAR, RGB-D-Tiefenkamera, Inertialmesseinheit und Time-of-Flight-Abstandssensoren. Damit deckt die Plattform genau jene Kette ab, die autonome Navigation im Innenraum voraussetzt: Radodometrie, Inertialmessung, laserbasiertes Mapping und visuelle Tiefenwahrnehmung. Mit einer Grundfläche von nur 200 × 233 mm und einem Gewicht von unter drei Kilogramm bleibt das System dabei handlich genug für Labortische, Praktikumsräume und typische Büroumgebungen, ohne bei Sensorik oder Rechenleistung Kompromisse einzugehen.
Der Grundgedanke des Konzepts ist, dass Entwicklungsteams, Dozenten und Forschungsgruppen sich nicht mit dem Aufbau einer mobilen Basis aufhalten müssen, sondern direkt mit Autonomiesoftware, Sensorfusion und Applikationsentwicklung beginnen können. Ausgeliefert wird der Roboter laut Herstellerdokumentation mit Ubuntu 24.04 und vorinstalliertem ROS 2 Jazzy; zentrale Treiber für Fahrbasis, LiDAR, Kamera und Web-Oberfläche sind als Snaps paketiert, was reproduzierbare Installationen über mehrere Roboter und Arbeitsplätze hinweg erleichtert. Der ROSbot 3 bildet dabei die Einstiegsvariante der ROSbot-3-Familie; für anspruchsvollere Wahrnehmungsaufgaben steht mit dem Husarion ROSbot 3 PRO ein baugleiches Schwestermodell mit aufgewertetem Sensorpaket bereit.
Herkunft und Einordnung
Husarion und die ROSbot-Produktlinie
Hersteller der Plattform ist Husarion, ein Robotikunternehmen aus Kraków in Polen, das sich auf ROS- und ROS-2-native mobile Roboterplattformen spezialisiert hat. Das Portfolio reicht von den ROSbot-Entwicklungsrobotern für den Innenbereich über den mittelgroßen Outdoor-Roboter Husarion Lynx bis zum robusten Außenfahrzeug Husarion Panther PTH12. Allen Plattformen gemeinsam ist die konsequente Ausrichtung auf das ROS-Ökosystem: offene Softwarepakete, dokumentierte Schnittstellen und ein Entwicklungsmodell, das reale Hardware und Simulation (etwa mit Gazebo) gleichermaßen unterstützt. Die ROSbot-Reihe hat sich in Lehre und Forschung als reproduzierbare Referenzplattform etabliert, unter anderem für Inspektionsprototypen und Schwarmrobotik-Experimente.
Positionierung: Basisvariante der ROSbot-3-Familie
Innerhalb der Familie ist der ROSbot 3 das Standardmodell mit Slamtec RPLIDAR C1 und Luxonis OAK-D-Lite-Kamera, während der Husarion ROSbot 3 PRO mit RPLIDAR S2 und OAK-D Pro eine leistungsfähigere Wahrnehmungskette für anspruchsvolle SLAM-Szenarien mitbringt – diese höherwertigen Sensoren gehören ausdrücklich nicht zum Lieferumfang des Basismodells. Wer eine größere Aufbaufläche und mehr Nutzlast für zusätzliche Sensorik benötigt, findet im Husarion ROSbot XL die entsprechend skalierte Alternative. In der Gesamtkategorie der unbemannten Bodenfahrzeuge positioniert sich der ROSbot 3 damit klar als agiles, wirtschaftliches Einstiegs- und Ausbildungssystem für Innenräume – nicht als geländegängiges Outdoor-UGV.
Technische Daten
| Parameter | Wert |
|---|---|
| Chassis | Pulverbeschichtetes Aluminium, 1,5 mm Materialstärke |
| Abmessungen (L × B × H) | 200 × 233 × 197 mm mit Kamera und LiDAR; 103 mm Höhe ohne beide Sensoren |
| Gewicht | 2,84 kg mit Kamera und LiDAR; 2,45 kg ohne |
| Antrieb | Vier DC-Motoren mit unabhängigen Encodern (Odometrie, geschlossene Regelung) |
| Radkonfiguration | Standard- oder Mecanum-Räder; Radstand 106 mm, Bodenfreiheit mit Mecanum-Rädern ca. 30 mm |
| LiDAR (Standardvariante) | Slamtec RPLIDAR C1 |
| Tiefenkamera (Standardvariante) | Luxonis OAK-D Lite (RGB-D) |
| IMU | Bosch BNO055 (Beschleunigungssensor + Gyroskop) |
| Abstandssensoren | 4 × VL53L0X Time-of-Flight, Reichweite bis ca. 200 cm |
| Mikrocontroller | STM32F407 für die Low-Level-Steuerung |
| Rechenkern | Raspberry Pi 5 mit 8 GB RAM |
| Speicher | 64 GB microSD |
| Konnektivität | Dualband-WLAN 2,4/5 GHz (802.11 b/g/n/ac) |
| Max. Fahrgeschwindigkeit | 1,0 m/s |
| Max. Drehgeschwindigkeit | 420°/s (7,33 rad/s) |
| Nutzlast | Bis 5 kg (nicht im Dauerbetrieb) |
| Akkulaufzeit | 1,5–5 Stunden, abhängig von Konfiguration und Last |
| Energieversorgung | 3 × geschützte Li-Ion-18650-Zellen, je 3500 mAh, 3,7 V nominal |
| Software | Ubuntu 24.04 mit ROS 2 Jazzy vorinstalliert; Treiber als Snaps |
Einzelne Detailwerte können je nach Konfiguration und Dokumentationsstand variieren; nicht aufgeführte oder variantenabhängige Angaben bestätigen wir laut Herstellerangaben gern mit dem aktuellen Datenblatt im Rahmen Ihrer Angebotsanfrage.
Wie funktioniert der Husarion ROSbot 3?
Der ROSbot 3 kombiniert vier encoderbestückte Antriebsmotoren mit der BNO055-IMU zu einer laufenden Bewegungsschätzung (Odometrie), während der RPLIDAR C1 die Umgebung zweidimensional vermisst und die OAK-D-Lite-Kamera Tiefen- und Bildinformationen beisteuert. Ein STM32F407-Mikrocontroller übernimmt die Low-Level-Regelung, der Raspberry Pi 5 führt die ROS-2-Knoten aus, die diese Datenströme für Lokalisierung, Kartierung (SLAM) und autonome Navigation fusionieren. Da Betriebssystem, Treiber und Werkzeuge vorkonfiguriert sind, führt der dokumentierte Quick-Start-Ablauf in kurzer Zeit zur ersten autonomen Fahrt – typischerweise mit den Standardkomponenten des ROS-2-Navigationsstacks. Die vier VL53L0X-Time-of-Flight-Sensoren ergänzen das Bild im Nahbereich und unterstützen die Hindernisvermeidung dort, wo LiDAR und Kamera an ihre Erfassungsgrenzen stoßen. Über das Dualband-WLAN lassen sich Visualisierung, Monitoring und Teleoperation bequem vom Arbeitsplatz aus durchführen.
Was unterscheidet den Husarion ROSbot 3 vom ROSbot 3 PRO?
Beide Varianten teilen sich Chassis, Antrieb, Raspberry-Pi-5-Rechenkern und Softwareumgebung. Der Unterschied liegt ausschließlich in der Wahrnehmungshardware: Das Basismodell fährt mit RPLIDAR C1 und OAK-D Lite, der ROSbot 3 PRO mit RPLIDAR S2 und OAK-D Pro. Für Lehre, Einstiegsprojekte und allgemeine Indoor-Navigation genügt die Standardkonfiguration; wer in unübersichtlichen, dynamischen oder reflektierenden Umgebungen präzisere SLAM-Ergebnisse benötigt, wählt das PRO-Modell. Organisationen können so auf ein einheitliches Chassis standardisieren und die Sensorstufe projektabhängig festlegen.
Für wen ist Husarion ROSbot 3 geeignet?
Die Plattform richtet sich in erster Linie an Hochschulen, Berufsakademien und Ausbildungslabore, die ROS-2-Grundlagen, Sensorintegration, Odometrie und Navigationskonzepte praxisnah vermitteln möchten. Ebenso profitieren Forschungsgruppen, die einen reproduzierbaren mobilen Träger für Lokalisierungs-, Mapping- oder Multi-Roboter-Experimente benötigen, sowie Entwicklungsabteilungen in Unternehmen, die Autonomiefunktionen, Teleoperationszubehör oder Inspektionsansätze zunächst kompakt und wirtschaftlich im Innenraum validieren wollen, bevor größere Plattformen zum Einsatz kommen. Durch die veröffentlichten Kennwerte zu Geschwindigkeit, Nutzlast und Laufzeit lassen sich Versuchsaufbauten und Anbauten verlässlich planen. Auch für studentische Abschlussarbeiten, Robotik-AGs und Wettbewerbsteams ist die Plattform attraktiv, da identische Geräte einfache Vergleichbarkeit schaffen und die vorinstallierte Softwareumgebung den Betreuungsaufwand spürbar reduziert.
Wofür wird Husarion ROSbot 3 eingesetzt?
- Lehre der ROS-2-Grundlagen: Nodes, Topics, TF-Frames, Sensorkalibrierung und Odometrie im Praktikums- und Vorlesungsbetrieb.
- SLAM-Entwicklung im Innenbereich mit 2D-LiDAR und RGB-D-Unterstützung, von der Kartenerstellung bis zur Lokalisierung.
- Autonome Navigation mit Navigation2: Wegpunktfahrten, Flur- und Bürodurchquerung, lokale Planung und Hindernisvermeidung.
- Forschungsprototypen, etwa für Indoor-Exploration, Inspektionskonzepte oder die Erprobung zusätzlicher Sensorik und Rechenmodule.
- Multi-Roboter- und Schwarmexperimente auf Basis identischer, reproduzierbarer Plattformen.
- Vorstudien und Machbarkeitsnachweise, bevor Anwendungen auf größere Systeme wie den ROSbot XL oder Outdoor-UGVs skaliert werden.
Preis und Verfügbarkeit
Der Husarion ROSbot 3 ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Der Preis wird auf Anfrage per individuellem Angebot bestätigt und richtet sich nach Konfiguration und Zubehör – etwa Radvarianten oder zusätzlicher Sensorik. Senden Sie uns einfach eine Angebotsanfrage über diese Produktseite; unser Team berät Sie auch zur Abgrenzung gegenüber dem PRO-Modell und weiteren unbemannten Bodenfahrzeugen im Portfolio. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der Husarion ROSbot 3?
Ein kompaktes Indoor-UGV bzw. eine autonome mobile Roboterplattform für ROS-2-Forschung und -Lehre, die Raspberry Pi 5, LiDAR, RGB-D-Kamera, IMU und Radencoder in einem sofort einsatzbereiten System vereint.
Welche Sensorik ist in der Standardvariante verbaut?
Slamtec RPLIDAR C1, Luxonis OAK-D-Lite-Tiefenkamera, Bosch-BNO055-IMU sowie vier VL53L0X-Time-of-Flight-Sensoren mit bis zu etwa 200 cm Reichweite. RPLIDAR S2 und OAK-D Pro bleiben dem PRO-Modell vorbehalten.
Welche Software ist vorinstalliert?
Laut Herstellerdokumentation Ubuntu 24.04 mit ROS 2 Jazzy; Treiber für Fahrbasis, LiDAR, Kamera und Web-Oberfläche werden als Snaps bereitgestellt. Zusätzlich pflegt Husarion offene ROS-Pakete inklusive Simulationsunterstützung.
Wie schnell fährt der ROSbot 3 und wie viel Nutzlast trägt er?
Bis zu 1,0 m/s translatorisch und 420°/s rotatorisch; die Nutzlast beträgt bis zu 5 kg, allerdings nicht im Dauerbetrieb. Die Laufzeit liegt konfigurationsabhängig bei 1,5 bis 5 Stunden.
Ist der ROSbot 3 für den Außeneinsatz geeignet?
Nein, die Plattform ist für Innenräume ausgelegt. Für Außenanwendungen bietet Husarion den Lynx und den Panther PTH12 an.
Lässt sich die Plattform erweitern?
Ja. Husarion setzt auf ein Rückwand-Schnittstellenkonzept und eine Aufbaufläche für zusätzliche Sensoren und Nutzlasten, etwa Kameras, Rechenbeschleuniger oder eigene Halterungen. Für größere Aufbauten empfiehlt sich der Husarion ROSbot XL.
Wo kann ich Husarion ROSbot 3 kaufen und was kostet er?
Sie erhalten den ROSbot 3 über Robots Europa für Deutschland, Österreich, die Schweiz und die EU. Der Preis wird per Angebot bestätigt – fordern Sie Ihre unverbindliche Angebotsanfrage direkt auf dieser Produktseite an.
Zusammenfassung
Der Husarion ROSbot 3 ist eine durchdachte, kompakte ROS-2-Plattform, die Fahrwerk, Rechenleistung und Wahrnehmung in einem sofort nutzbaren Paket bündelt und so den Weg zur ersten autonomen Demonstration deutlich verkürzt. Mit Raspberry Pi 5, RPLIDAR C1, OAK-D Lite, dokumentierten Leistungsdaten und vorkonfigurierter Softwareumgebung eignet er sich ideal für Ausbildung, Forschung und Prototyping im Innenbereich, während die PRO-Variante bei höheren Wahrnehmungsanforderungen nahtlos anschließt. Dank der gemeinsamen Software- und Chassis-Basis der ROSbot-Familie bleiben einmal entwickelte Projekte über Modellgrenzen hinweg übertragbar, was Investitionen in Lehrmaterial und Forschungscode langfristig absichert. Wenn Sie den Einstieg in professionelle mobile Robotik mit ROS 2 planen: diese Seite ist der Ausgangspunkt.