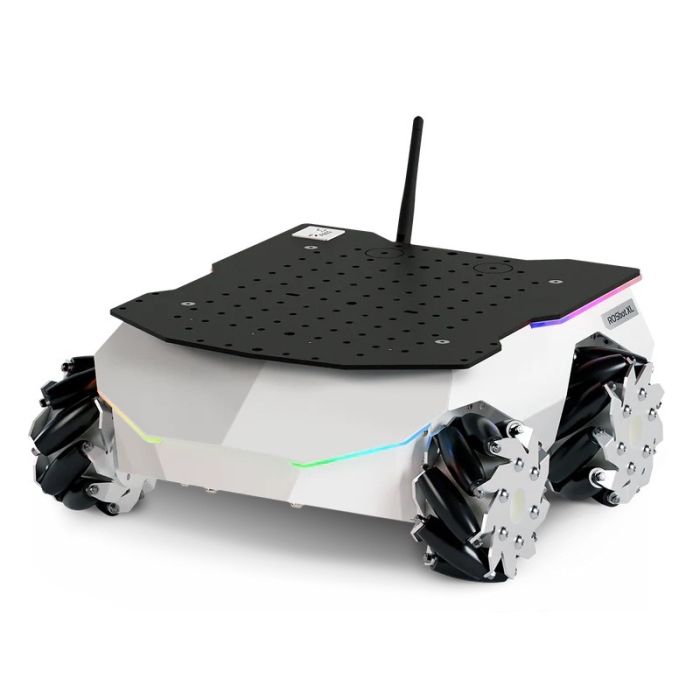
Husarion ROSbot XL – Modulare ROS-2-Indoor-UGV-Plattform
Auf Lager
- MARKE:
- HUSARION
- MODELL:
- ROSbot XL
- ORIGIN:
- Polen
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Husarion-ROSbot-XL
Husarion ROSbot XL – Modulare ROS-2-Indoor-UGV-Plattform
Der Husarion ROSbot XL ist eine kompakte, ROS-2-native mobile Roboterplattform für den Innenbereich, konzipiert als unbemanntes Bodenfahrzeug für Forschung, Lehre und schnelles Prototyping. Auf einem Aluminiumchassis mit 4×4-Antrieb aufgebaut, dient das System als vielseitige Basis, die sich mit gängigen Komponenten wie 2D-LiDAR, RGB-D- oder Stereokameras und leichten Manipulatoren erweitern lässt. Wer autonome Navigation, Kartierung oder mobile Manipulation im ROS/ROS-2-Ökosystem entwickeln möchte, erhält mit dem ROSbot XL eine dokumentierte, reproduzierbare Arbeitsgrundlage statt eines reinen Bausatzes. Die Plattform ist dabei bewusst offen gehalten: Sensorik, Bordrechner und Aufbauten lassen sich an das jeweilige Projekt anpassen, ohne dass die Fahrbasis selbst verändert werden muss.
Ein prägendes Merkmal ist die Auslieferung mit zwei Radsätzen: Neben klassischen Standardrädern gehören Mecanum-Räder zum Konzept, mit denen die Plattform holonom-ähnliche Manöver ausführen kann. Gerade in engen Innenräumen – Laborfluren, Seminarräumen, Testparcours – erlaubt das seitliches Verfahren und präzises Rangieren, was Navigationsexperimente deutlich vereinfacht. Damit hebt sich der ROSbot XL von vielen vergleichbaren unbemannten Bodenfahrzeugen ab, die auf einen einzigen Radsatz festgelegt sind.
Hinzu kommt ein integriertes Energie- und Erweiterungskonzept mit eingebautem USB-Hub, USB-C Power Delivery und wählbaren Versorgungsschienen, das Sensoren, Kameras und Rechenmodule ohne externe Zusatzelektronik versorgt. In Kombination mit der vom Hersteller gepflegten Dokumentation und den Referenzprojekten für SLAM, Navigation, Telepräsenz und Manipulation positioniert sich der ROSbot XL als praxisnahe Entwicklungsplattform, die den Weg von der Simulation zur realen Hardware verkürzt.
Herkunft und Einordnung
Husarion: ROS-native Robotik aus Krakau
Husarion ist ein Robotikunternehmen aus Krakau in Polen, das sich auf ROS- und ROS-2-native mobile Roboterplattformen spezialisiert hat. Das Portfolio umfasst die ROSbot-Familie für die Innenraumentwicklung – darunter der Husarion ROSbot 3 und der Husarion ROSbot 3 PRO – sowie robuste Outdoor-Fahrzeuge wie den Husarion Lynx und den Husarion Panther PTH12. Charakteristisch für den Hersteller ist die enge Verzahnung von Hardware, Software und Dokumentation: Statt isolierter Geräte liefert Husarion Plattformen, deren Arbeitsabläufe in Tutorials, Referenzprojekten und Simulationsumgebungen nachvollziehbar beschrieben sind. Der ROSbot XL führt diese Philosophie als modulare Indoor-Plattform konsequent fort.
Positionierung: zwischen kompakten ROSbots und schweren Outdoor-UGVs
Innerhalb des Husarion-Portfolios besetzt der ROSbot XL die Rolle der modularen Indoor-Plattform unterhalb der schwereren Outdoor-Fahrzeuge Husarion Lynx und Husarion Panther PTH12. Während diese für raues Gelände und anspruchsvolle Außeneinsätze ausgelegt sind, konzentriert sich der ROSbot XL auf flexible Sensor- und Rechnerkonfiguration, Reproduzierbarkeit von Softwareprojekten und den Betrieb in Gebäuden. Das Alleinstellungsmerkmal gegenüber den Geschwistermodellen ist der doppelte Radsatz: Die Kombination aus Standard- und Mecanum-Rädern eröffnet Bewegungsformen, die für Navigations- und Manipulationsexperimente in beengten Umgebungen besonders wertvoll sind.
Technische Daten
| Parameter | Wert |
|---|---|
| Chassis | Aluminium |
| Antrieb | 4×4 (Allradantrieb) |
| Radsätze | zwei Radsätze: Standardräder und Mecanum-Räder |
| Abmessungen | ca. 332 × 284 × 131 mm (laut veröffentlichten Spezifikationen) |
| Gewicht | ca. 5,38 kg (laut veröffentlichten Spezifikationen) |
| Nutzlast | bis zu 10 kg (laut veröffentlichten Spezifikationen) |
| Akku | 3S-Li-Ion, 11,1 V, 7800 mAh, 86 Wh |
| Stromversorgung | Onboard-Powerboard mit USB-C Power Delivery und Schutzschaltungen |
| Versorgungsschienen | wählbar, üblicherweise 5 V / 12 V / 19 V für den Bordrechner |
| Erweiterung | integrierter USB-Hub |
| Integrierte Sensorik | IMU Bosch BNO055, Quadratur-Encoder an den Antriebsmotoren |
| Low-Level-Steuerung | STM32F4-basierter Controller, Ethernet-Verbindung zum Hauptrechner |
| Signalisierung | programmierbare Perimeter-LEDs, Lautsprecher |
| Geschwindigkeit | ca. 3 km/h (≈ 0,83 m/s), häufig zitierter Richtwert |
| Laufzeit | ca. 2–6 Stunden, abhängig von Last und Konfiguration |
| Software | ROS 2, Herstellerdokumentation und Referenzprojekte |
| Einsatzumgebung | Innenbereich |
Nicht veröffentlichte oder konfigurationsabhängige Werte – etwa exakte Laufzeiten und Ausstattungsdetails einzelner Pakete – werden im Rahmen der Angebotserstellung anhand des aktuellen Herstellerdatenblatts bestätigt.
Was unterscheidet den Husarion ROSbot XL von ROSbot 3 und ROSbot 3 PRO?
Der Husarion ROSbot 3 und der Husarion ROSbot 3 PRO sind kompakte Entwicklungs- und Ausbildungsplattformen derselben Produktfamilie. Der ROSbot XL versteht sich demgegenüber als größere, stärker modulare Ausbaustufe: Er bietet laut veröffentlichten Spezifikationen bis zu 10 kg Nutzlast, ein integriertes Energiekonzept mit wählbaren Versorgungsschienen für unterschiedliche Bordrechner sowie den charakteristischen doppelten Radsatz inklusive Mecanum-Rädern. Damit eignet er sich für Projekte, die über die reine ROS-2-Einführung hinausgehen – etwa rechenintensive Perzeption, mobile Manipulation oder Experimente mit wechselnden Sensor-Setups.
Wie funktioniert der Husarion ROSbot XL?
Die Plattform kombiniert eine 4×4-Antriebsbasis mit integrierter Odometrie: Eine IMU (Bosch BNO055) und Quadratur-Encoder an den Antriebsmotoren liefern Bewegungsdaten, während ein STM32F4-basierter Controller die Low-Level-Funktionen übernimmt und per Ethernet mit dem Hauptrechner kommuniziert. Der Bordrechner ist konfigurierbar; Entwickler ergänzen typischerweise Sensoren wie 2D-LiDAR oder Tiefenkameras und setzen darauf ROS-2-Standardkomponenten auf – etwa Slam Toolbox für die Kartierung und den Navigation2-Stack für die autonome Navigation. Husarion stellt hierfür Anleitungen bereit, einschließlich Simulationsworkflows in Webots, sodass Anwendungen zunächst virtuell validiert und anschließend auf die reale Hardware übertragen werden können. Dieser durchgängige Weg von der Simulation zum Realbetrieb reduziert Risiken im Projektverlauf und beschleunigt Iterationen spürbar.
Für wen ist Husarion ROSbot XL geeignet?
Der ROSbot XL richtet sich an Hochschulen, Forschungseinrichtungen, Systemintegratoren und Entwicklungsteams, die eine verlässliche Basis für ROS-2-Projekte im Innenbereich benötigen. In der Lehre trägt er strukturierte Kursformate zu Mobilrobotik, Kinematik, Sensorintegration, Kartierung und Navigation, bei denen Studierende Autonomiefunktionen schrittweise aufbauen. Forschungsgruppen nutzen ihn als kontrollierbare Referenzplattform für SLAM-, Perzeptions- und Interaktionsexperimente mit reproduzierbaren Ergebnissen. Unternehmen und Integratoren profitieren von der Modularität, wenn Produktideen – vom Inspektionsassistenten bis zur mobilen Manipulationszelle – schnell prototypisiert werden sollen, ohne eine eigene Fahrzeugbasis samt Energieversorgung und Low-Level-Elektronik entwickeln zu müssen. Auch für Teams, die bereits mit anderen Husarion-Plattformen arbeiten, ist der Einstieg unkompliziert, da Dokumentation, Werkzeuge und Arbeitsabläufe innerhalb des Portfolios einheitlich aufgebaut sind und sich vorhandenes ROS-2-Wissen direkt übertragen lässt.
Wofür wird Husarion ROSbot XL eingesetzt?
- SLAM und Lokalisierung: Aufbau und Bewertung von Kartierungs- und Lokalisierungsverfahren in Innenräumen, häufig mit 2D-LiDAR und Slam Toolbox.
- Autonome Navigation: Entwicklung von Navigations- und Hindernisvermeidungsstrategien mit dem ROS-2-Navigationsstack, von der Simulation bis zum Realbetrieb.
- Perzeptionsforschung: Erprobung von Wahrnehmungspipelines mit Stereo-, RGB-D- oder KI-Kameras auf einer beweglichen Plattform.
- Lehre und Ausbildung: Praktika und Kursreihen zu ROS-2-Grundlagen, Sensorik und Robotikalgorithmen an Hochschulen und Ausbildungszentren.
- Telepräsenz und Teleoperation: Ferngesteuerte Anwendungen mit Kameraübertragung sowie Statussignalisierung über LEDs und Lautsprecher.
- Mobile Manipulation: Kombination der Fahrbasis mit einem leichten Roboterarm für Pick-and-Place-Demonstrationen und Prototypen der Laborautomatisierung.
Preis und Verfügbarkeit
Der Husarion ROSbot XL ist über Robots Europa für Kunden in Deutschland, Österreich, der Schweiz und der gesamten EU erhältlich. Da die Plattform in unterschiedlichen Konfigurationen angeboten wird, gilt: Preis auf Anfrage – der Preis wird individuell per Angebot bestätigt. Senden Sie uns eine Angebotsanfrage mit Ihrem gewünschten Einsatzszenario, etwa Lehre, autonome Navigation oder mobile Manipulation, und wir stellen die passende Konfiguration zusammen. Auf Wunsch nehmen wir weitere unbemannte Bodenfahrzeuge aus dem Husarion-Programm in dasselbe Angebot auf. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der Husarion ROSbot XL?
Der ROSbot XL ist eine kompakte, ROS-2-native mobile Roboterplattform (UGV) für den Innenbereich, ausgelegt auf Entwicklung und Test autonomer Anwendungen wie Kartierung, Navigation, Telepräsenz und mobile Manipulation.
Ist der ROSbot XL für den Außeneinsatz geeignet?
Nein, die Plattform ist als Indoor-System positioniert. Für den Außeneinsatz führt Husarion die robusteren Modelle Lynx und Panther, die auf Gelände und anspruchsvolle Umgebungsbedingungen ausgelegt sind.
Welche Sensoren lassen sich integrieren?
Typische Erweiterungen sind 2D-LiDAR, RGB-D- und Stereokameras sowie leichte Manipulatoren. Der integrierte USB-Hub und die wählbaren Versorgungsschienen erleichtern den Anschluss zusätzlicher Komponenten erheblich.
Welchen Vorteil bieten die Mecanum-Räder?
Mit dem mitgelieferten Mecanum-Radsatz kann die Plattform holonom-ähnliche Bewegungen ausführen, also beispielsweise seitlich verfahren. Das vereinfacht Manöver in engen Innenräumen und erweitert das Spektrum möglicher Navigationsexperimente.
Wie lange läuft der Akku?
Der 3S-Li-Ion-Akku (11,1 V, 7800 mAh, 86 Wh) ermöglicht laut häufig zitierten Angaben Laufzeiten von etwa zwei bis sechs Stunden, abhängig von Zuladung, Sensorik und Konfiguration.
Unterstützt der ROSbot XL ROS 2?
Ja, die Plattform ist ROS-2-nativ konzipiert. Husarion stellt Dokumentation, Tutorials und Referenzprojekte bereit, unter anderem zu SLAM, autonomer Navigation und Simulation in Webots.
Wo kann ich Husarion ROSbot XL kaufen und was kostet er?
Sie können den Husarion ROSbot XL über Robots Europa beziehen. Der Preis wird konfigurationsabhängig per Angebot bestätigt; stellen Sie Ihre Angebotsanfrage direkt auf dieser Seite.
Zusammenfassung
Der Husarion ROSbot XL ist eine modulare, ROS-2-native Indoor-Plattform, die Aluminiumchassis, 4×4-Antrieb, doppelten Radsatz und ein integriertes Energiekonzept mit dokumentierten Referenz-Workflows verbindet. Laut veröffentlichten Spezifikationen misst die Plattform rund 332 × 284 × 131 mm, wiegt etwa 5,38 kg und trägt bis zu 10 kg Nutzlast – genug für LiDAR, Kameras und leichte Manipulatoren. Zwischen den kompakten ROSbot-Modellen und den Outdoor-Fahrzeugen von Husarion positioniert, bietet sie Hochschulen, Forschungsteams und Integratoren eine reproduzierbare Grundlage für SLAM, Navigation, Telepräsenz und mobile Manipulation. Wenn Sie den ROSbot XL für Ihr Projekt in Deutschland, Österreich, der Schweiz oder der EU evaluieren möchten: diese Seite ist der Ausgangspunkt.