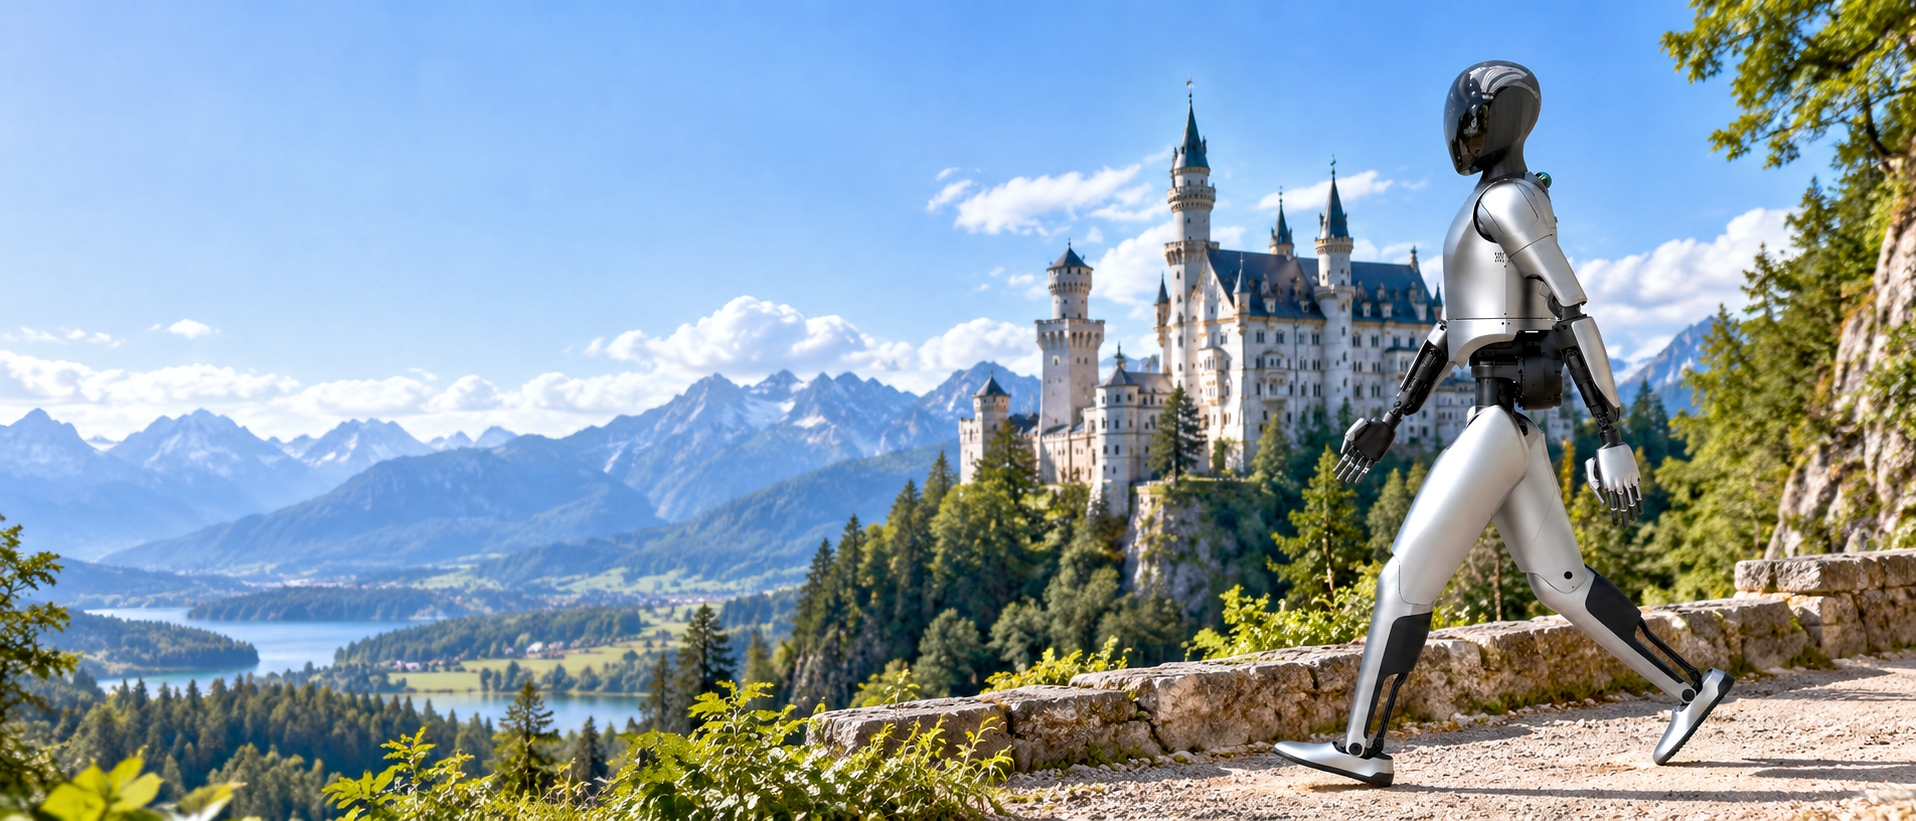
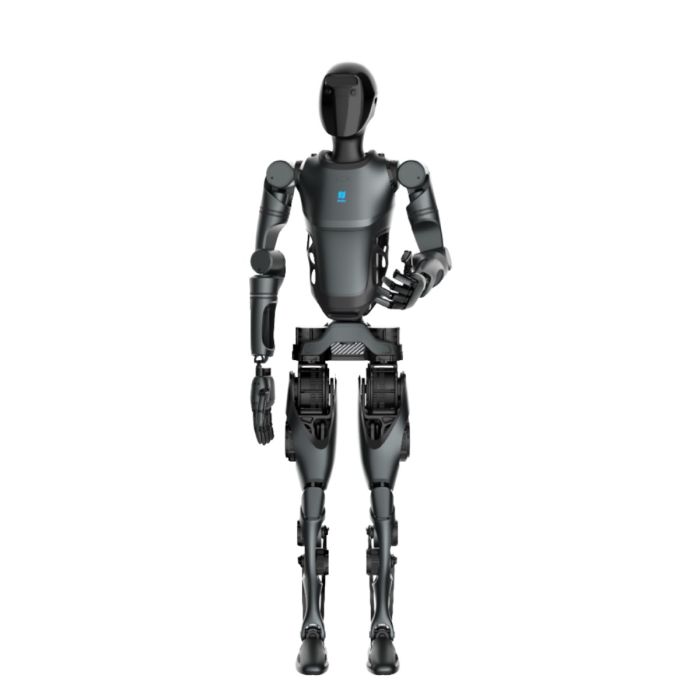
PUDU D9 – humanoider Zweibeinroboter
Auf Lager
- MARKE:
- PUDU ROBOTICS
- TEILENUMMER #:
- D9
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Pudu-Robotics-D9
PUDU D9 – humanoider Zweibeinroboter
PUDU D9 bringt die Servicerobotik von Pudu Robotics in die Klasse vollformatiger humanoider Plattformen: 170 cm Körperhöhe, 65 kg Gewicht, bipedale Fortbewegung, zwei manipulationsfähige Arme und die taktile DH11-Fünffingerhand bilden eine technische Grundlage für verkörperte Intelligenz in menschenorientierten Umgebungen. Statt nur eine einzelne Serviceaufgabe zu automatisieren, ist der D9 als lern- und entwicklungsfähige Plattform ausgelegt, die Wahrnehmung, Gleichgewicht, Greifen und Bewegung in einem System bündelt. Entscheidend ist dabei nicht allein die menschenähnliche Form, sondern die Verbindung aus Körpergröße, Reichweite, Sensorik und Rechenleistung: Der Roboter kann Räume adressieren, die für Menschen geplant wurden, und eröffnet damit eine andere Bewertungsgrundlage als flache Transportroboter, fest installierte Industrieroboter oder reine Demonstrationssysteme.
Für Unternehmen, Forschungseinrichtungen und Integratoren in Deutschland, Österreich, der Schweiz und der EU ist der PUDU D9 vor allem dort interessant, wo klassische Räderplattformen oder reine Industrieroboter an Grenzen stoßen: Treppen, enge Korridore, menschliche Arbeitshöhen, wechselnde Objekte und Umgebungen, die nicht vollständig für Maschinen umgebaut werden sollen. Die Plattform richtet sich an Projekte, die realistische Testbedingungen, saubere Sicherheitsbetrachtung und schrittweise Validierung ernst nehmen. Wer einen humanoiden Roboter kaufen oder technisch bewerten möchte, sollte deshalb nicht nur auf einzelne Leistungswerte schauen, sondern prüfen, ob Mobilität, Manipulation, Wahrnehmung und Softwareziele zur geplanten Umgebung passen.
Herkunft und Einordnung
Pudu Robotics und die Entwicklungslinie
Pudu Robotics ist aus der Service- und Lieferrobotik bekannt und erweitert sein Portfolio zunehmend in Richtung verkörperter Intelligenz. Der D9 wurde im Umfeld von Pudu X-Lab vorgestellt, einem Entwicklungsprogramm, das fortgeschrittene Robotikformen wie halbhumanoide, vierbeinige und vollhumanoide Systeme vorantreibt. Die offizielle Einordnung stellt den D9 als ersten vollformatigen bipedalen humanoiden Roboter des Herstellers dar.
Die Plattform folgt damit nicht der Logik eines fest verdrahteten Spezialgeräts, sondern der eines Roboters, dessen Fähigkeiten durch Software, Wahrnehmungsmodelle, Bewegungsplanung und praktische Validierung weiter ausgebaut werden. Pudu weist selbst darauf hin, dass das System fortlaufend iteriert wird und Werbematerialien von ausgelieferten Versionen abweichen können.
Positionierung gegenüber verwandten Modellen
Im Vergleich zu PUDU D7, einem humanoid geprägten Roboter mit Fahrbasis, setzt der PUDU D9 auf zweibeinige Mobilität und volle Körperproportionen. Gegenüber dem PUDU D5 und dem radunterstützten PUDU D5-W liegt der Schwerpunkt weniger auf vierbeiniger Geländegängigkeit, sondern auf menschenähnlicher Reichweite, Haltung und Interaktion. Ergänzend zeigen Systeme wie der PUDU FlashBot Arm, wie Pudu Manipulationstechnologien in serviceorientierte Roboter integriert.
Damit steht der D9 innerhalb der Kategorie humanoide Roboter für eine andere Aufgabenklasse als vierbeinige Roboter: Er adressiert Situationen, in denen Greifen, Tragen, beidhändige Bedienung und Fortbewegung in menschengerechter Architektur gemeinsam betrachtet werden müssen.
Technische Daten
| Parameter | Wert |
|---|---|
| Hersteller | Pudu Robotics, Shenzhen |
| Modell | PUDU D9 |
| Robotertyp | Vollformatiger bipedaler humanoider Roboter |
| Höhe | 170 cm |
| Gewicht | 65 kg |
| Freiheitsgrade gesamt | 42 DOF |
| Freiheitsgrade je Bein | 6 DOF |
| Freiheitsgrade je Arm | 7 DOF |
| Hand | PUDU DH11, taktile Fünffingerhand |
| DH11-Freiheitsgrade | 11 DOF, davon 6 aktiv und 5 passiv |
| Taktile Sensorik der Hand | 12 taktile Sensorregionen, 1018 taktile Sensorpixel |
| Maximaler Palm-Finger-Griff | 30 N |
| Biegegeschwindigkeit Palm-Finger | 150 °/s |
| Biegegeschwindigkeit Daumen | 191 °/s |
| Maximales Gelenkdrehmoment | 352 N·m |
| Maximale Nutzlast | 20 kg in Testumgebung |
| Nutzlast je Arm | 10 kg in Testumgebung |
| Maximale Gehgeschwindigkeit | bis zu 2 m/s |
| Sensoren | RGB, RGBD, taktile Sensoren, IMU |
| Onboard-Rechenleistung | 275 TOPS |
| Akku | 15 Ah, 0,72 kWh |
| Segmentangaben | Oberschenkel 325 mm, Unterschenkel 383 mm, Arm 580 mm, Hand 220 mm |
Nicht durchgehend veröffentlichte oder einsatzabhängige Werte wie Laufzeit, konkrete Softwarefunktionen, Lieferkonfiguration und finale Leistungsgrenzen werden bei Anfrage mit dem aktuellen Datenblatt bestätigt. Diese Zurückhaltung ist wichtig, weil humanoide Systeme stark von Softwarestand, Trainingsdaten, Sicherheitskonzept und realer Einsatzumgebung abhängen. Ein Laborwert ersetzt keine Projektprüfung vor Ort, und eine Demonstration ist nicht automatisch eine zugesicherte Standardfunktion.
Was unterscheidet PUDU D9 von radbasierten Servicerobotern?
Der entscheidende Unterschied liegt in der Kombination aus zweibeiniger Fortbewegung und humanoider Manipulation. Radbasierte Roboter sind effizient auf ebenen Flächen, benötigen aber oft Rampen, Aufzüge oder angepasste Wege. Der PUDU D9 ist dagegen auf menschliche Proportionen, Treppen, Hindernisse und Arbeitsbereiche in Körperhöhe ausgelegt. Seine DH11-Hände erweitern den Ansatz über Transport oder Präsenz hinaus: Sie ermöglichen Greifbewegungen mit taktilem Feedback und mehreren Fingerfreiheitsgraden.
In der Praxis bedeutet das: Der D9 wird nicht nur danach beurteilt, ob er von Punkt A nach Punkt B gelangt. Relevant ist, ob er sich in einer Umgebung bewegen kann, in der Türen, Möbel, Bedienflächen, Regale, Treppenabsätze oder wechselnde Objekte auf menschliche Körpermaße abgestimmt sind. Genau hier unterscheidet sich ein vollformatiger humanoider Roboter von einer spezialisierten Maschine.
Wie funktioniert die Wahrnehmung und Manipulation?
Der D9 verbindet RGB- und RGBD-Vision, IMU-Daten, taktile Sensorik und 275 TOPS Rechenleistung zu einem System für räumliches Erfassen, Gleichgewicht und Objektinteraktion. Die 42 Freiheitsgrade erlauben koordinierte Bewegungen von Beinen, Armen und Händen. Die DH11-Hand ist dabei besonders wichtig, weil sie nicht nur schließt und öffnet, sondern Berührung über Sensorregionen und Sensorpixel erfassen kann. Für anspruchsvolle Aufgaben bleibt die konkrete Leistungsfähigkeit jedoch von Softwarestand, Training, Umgebung und Anwendung abhängig.
Die technische Stärke liegt in der Integration. Sehen, Lageerfassung, Körperhaltung und Berührungsfeedback müssen zusammenarbeiten, damit ein humanoider Roboter nicht nur eine Pose einnimmt, sondern stabil, wiederholbar und sinnvoll auf seine Umgebung reagiert. Gerade bei Pilotprojekten sollte deshalb geklärt werden, welche Objekte erkannt werden müssen, welche Greifarten relevant sind, wie viel Autonomie vorgesehen ist und wo menschliche Aufsicht erforderlich bleibt.
Für wen ist PUDU D9 geeignet?
PUDU D9 eignet sich für Organisationen, die humanoide Robotik nicht als Showobjekt, sondern als strategische Plattform prüfen möchten. Dazu gehören Forschungsabteilungen, Universitäten, Robotiklabore, Integratoren, Innovationszentren, Facility-Betreiber, Logistik- und Serviceunternehmen sowie öffentliche oder industrielle Einrichtungen mit realistischen Testumgebungen. Besonders relevant ist der Roboter, wenn die Zielumgebung bereits für Menschen gebaut wurde und eine komplette bauliche Umrüstung nicht sinnvoll ist. Für Käufer in DACH und der EU ist eine genaue Projektklärung wichtig: Welche Räume, Objekte, Sicherheitsanforderungen, Bedienabläufe und Softwareziele sollen validiert werden? Der D9 ist keine pauschale Plug-and-play-Lösung für jede Serviceaufgabe, sondern eine fortgeschrittene Plattform für evaluierte, schrittweise eingeführte Humanoid-Anwendungen.
Geeignet ist der D9 vor allem für Teams, die technische Annahmen messbar prüfen wollen: Wie verhält sich bipedale Mobilität in bestehenden Gebäuden? Welche Manipulationsaufgaben sind mit taktiler Fünffingerhand realistisch? Welche Schnittstellen, Testabläufe und Sicherheitszonen werden benötigt? Welche Aufgaben können heute demonstriert, welche erst durch weitere Entwicklung erreicht werden? Solche Fragen sind für Forschungs- und Innovationsbudgets oft wichtiger als eine isolierte Produktspezifikation, weil sie über Machbarkeit, Projektumfang und Integrationsaufwand entscheiden.
Wofür wird PUDU D9 eingesetzt?
- Forschung und Entwicklung zu verkörperter Intelligenz, bei der Wahrnehmung, Bewegung und Manipulation gemeinsam untersucht werden.
- Pilotprojekte in menschenorientierten Innenräumen, etwa Korridoren, Treppenbereichen, Laboren oder Servicezonen.
- Demonstrationen bipedaler Mobilität, einschließlich Gehen, Hindernisnavigation und Bewegung auf anspruchsvolleren Flächen.
- Tests beidhändiger oder einarmiger Manipulation mit taktiler Fünffingerhand und menschlicher Reichweite.
- Evaluierung von Mensch-Roboter-Interaktion in Empfangs-, Informations-, Forschungs- oder Präsentationsumgebungen.
- Integrationsprojekte für zukünftige Service-, Facility- und logistiknahe Anwendungen, bei denen Softwarefähigkeiten validiert werden müssen.
Diese Einsatzfelder sollten als Bewertungsrahmen verstanden werden, nicht als pauschales Leistungsversprechen. In jedem Projekt müssen Umgebung, Objektauswahl, gewünschte Autonomie, Bedienkonzept, Sicherheitsanforderungen und Erfolgsmetriken festgelegt werden. Genau dafür ist eine strukturierte Anfrage sinnvoll: Sie trennt belastbare Herstellerdaten von projektspezifischen Annahmen und schafft eine Grundlage für Angebot, technische Klärung und nächste Tests.
Preis und Verfügbarkeit
PUDU D9 ist über Robots Europa für Deutschland, Österreich, die Schweiz und die Europäische Union erhältlich. Der Preis wird nicht pauschal angegeben, sondern projektbezogen per Angebot bestätigt; maßgeblich sind Konfiguration, Einsatzszenario, technische Anforderungen und die zum Zeitpunkt der Anfrage verfügbare Liefer- und Datenblattversion. Wenn Sie PUDU D9 kaufen oder für ein Pilotprojekt bewerten möchten, fordern Sie über Robots Europa ein individuelles Angebot an. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist PUDU D9?
PUDU D9 ist ein vollformatiger bipedaler humanoider Roboter von Pudu Robotics mit 170 cm Höhe, 65 kg Gewicht, 42 Freiheitsgraden und DH11-Händen mit taktiler Sensorik.
Wie schnell kann PUDU D9 gehen?
Laut Herstellerangaben erreicht der Roboter eine maximale Gehgeschwindigkeit von bis zu 2 m/s. Dieser Wert ist als Leistungsangabe unter geeigneten Bedingungen zu verstehen.
Welche Nutzlast trägt PUDU D9?
Die maximale Nutzlast wird mit 20 kg in Testumgebung angegeben; pro Arm nennt der Hersteller 10 kg in Testumgebung. Einsatzwerte müssen anwendungsspezifisch geprüft werden.
Welche Sensoren nutzt PUDU D9?
Veröffentlicht sind RGB, RGBD, taktile Sensoren und eine IMU. Diese Kombination unterstützt visuelle Wahrnehmung, Tiefenerfassung, Berührungsfeedback und Körperdynamik.
Hat PUDU D9 eine taktile Hand?
Ja. Der Roboter ist mit der PUDU DH11 ausgestattet, einer Fünffingerhand mit 11 Freiheitsgraden, 12 taktilen Sensorregionen und 1018 taktilen Sensorpixeln.
Ist PUDU D9 ein fertiger Serviceroboter für jede Aufgabe?
Nein. Der D9 ist eine fortgeschrittene humanoide Plattform. Konkrete Aufgaben, Sicherheit, Softwarestand und Umgebung müssen vor einem Projekt technisch validiert werden.
Wo kann ich PUDU D9 kaufen und was kostet er?
PUDU D9 ist über Robots Europa erhältlich. Der Preis wird auf dieser Seite per individuellem Angebot bestätigt; es wird kein pauschaler Preis genannt.
Zusammenfassung
PUDU D9 verbindet erwachsene humanoide Proportionen, bipedale Mobilität, 42 Freiheitsgrade, 275 TOPS Rechenleistung und die taktile DH11-Hand zu einer Plattform für anspruchsvolle Forschung, Pilotierung und zukünftige Serviceanwendungen in menschenorientierten Umgebungen. Sein Wert liegt besonders dort, wo bestehende Gebäude, menschliche Arbeitshöhen und wechselnde Objekte eine gemeinsame Betrachtung von Bewegung, Wahrnehmung und Manipulation verlangen. Für Interessenten in Deutschland, Österreich, der Schweiz und der EU empfiehlt sich eine projektbezogene Bewertung mit aktuellem Datenblatt, klaren Testszenarien und realistischen Integrationszielen; für die Bewertung, Angebotserstellung und Projektklärung ist diese Seite ist der Ausgangspunkt.