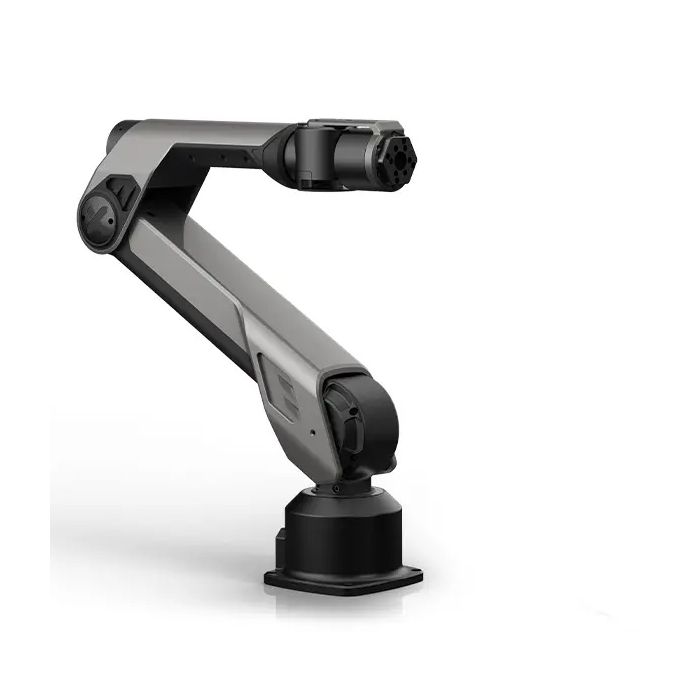
Galaxea A1 Arm (A1) – leichter 6-DoF-Forschungsarm
Auf Lager
- MARKE:
- GALAXEA
- TEILENUMMER #:
- A1
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Galaxea-A1
Galaxea A1 Arm (A1) – leichter 6-DoF-Forschungsarm
Der Galaxea A1 Arm bringt moderne Manipulationsrobotik in ein Format, das zu Laborbänken, Entwicklungsplätzen, Hochschulumgebungen und Prototyping-Setups passt. Statt als schwerer Industrieautomat aufzutreten, ist er als leichter, eigenständiger 6-DoF-Roboterarm ausgelegt, der Bewegungssteuerung, nachgiebige Interaktion und ROS-basierte Integration für Forschung und Embodied-AI-Entwicklung verbindet. Damit richtet er sich an Teams, die nicht nur über Robotik sprechen oder simulieren möchten, sondern Bewegungen, Kontakte und Greifabläufe an echter Hardware untersuchen wollen.
Seine Rolle liegt dort, wo reale Manipulation getestet, wiederholt und iterativ verbessert werden muss: Greifen, Bewegen, Einführen, Positionieren, Datenerfassung und die Erprobung von Steuerungsstrategien. Der Arm wiegt laut vorliegenden Herstellerangaben etwa 6 kg, ist faltbar und tragbar konzipiert und kann dadurch in wechselnden Labor- oder Prüfstandsaufbauten eingesetzt werden. Gerade in frühen Projektphasen ist diese Portabilität praktisch, weil ein Versuchsaufbau oft angepasst, an andere Arbeitsplätze verschoben oder mit neuen Sensoren, Kameras, Halterungen und Endeffektoren kombiniert wird.
Für Forschung und Lehre ist außerdem wichtig, dass ein Roboterarm nachvollziehbar in Experimente eingebunden werden kann. Der Galaxea A1 Arm bietet dafür eine fokussierte Plattform: Er ist nicht durch eine mobile Basis, komplexe Ganzkörperkoordination oder eine vollständige humanoide Architektur überladen, sondern konzentriert sich auf die Armbewegung und die Interaktion mit Objekten. Dadurch können Teams Hypothesen schneller überprüfen, Daten konsistenter sammeln und einzelne Komponenten ihres Robotik-Stacks gezielter verbessern.
Herkunft und Einordnung
Galaxea AI und die A1-Produktlinie
Galaxea ist ein chinesisches Robotikunternehmen, das Plattformen für mobile Manipulation, humanoide Forschung und Embodied AI entwickelt. Zum Portfolio gehören die R1-Serie mit humanoiden Robotern auf Rädern, leichte A1-Roboterarme sowie G1-Greifer für Manipulationsaufgaben. Für genaue Angaben zu Hauptsitz und Gründungsjahr liegen hier keine bestätigten Daten vor; entscheidend für die Produktauswahl ist deshalb die dokumentierte technische Einordnung der Plattformen.
Die A1-Linie richtet sich an Teams, die einen kompakten Manipulator als Basis für eigene Forschung, Lehre oder Entwicklungsarbeit benötigen. Der Galaxea A1 Arm steht dabei für eine Laborplattform, die mechanische Portabilität mit einer softwareseitig offenen Arbeitsweise verbindet. Er gehört zur Kategorie Roboterarme, ist aber stärker auf Forschungs- und Entwicklungsumgebungen ausgerichtet als auf klassische Serienautomation. Das macht ihn besonders interessant, wenn nicht ein fertiger Produktionsprozess automatisiert werden soll, sondern wenn Algorithmen, Bedienkonzepte, Versuchsmethoden oder Demonstratoren entstehen.
Positionierung gegenüber R1 und verwandten Modellen
Der Galaxea A1 Arm ist kein mobiler humanoider Roboter, sondern ein eigenständiger Manipulator für Tisch-, Prüfstands- und Laboranwendungen. Während Galaxea R1 Lite, Galaxea R1 und Galaxea R1 Pro mobile Manipulation auf einer fahrbaren humanoiden Plattform adressieren, konzentriert sich der A1 auf die reine Armfunktion in kontrollierbaren Entwicklungsumgebungen.
Diese Abgrenzung ist wichtig: Wer Ganzkörpernavigation, mobile Basis und humanoide Systemintegration benötigt, betrachtet die R1-Modelle. Wer dagegen Greif-, Kontakt- und Bewegungsversuche an einem festen Arbeitsplatz durchführen möchte, erhält mit dem A1 eine fokussierte Plattform. Eine verwandte Variante ist der Galaxea A1 XY Arm, der eine andere Konfiguration innerhalb derselben Manipulationsfamilie abdeckt. Der A1 kann deshalb auch als Einstiegspunkt in ein größeres Galaxea-Ökosystem verstanden werden, ohne dass sofort eine komplette mobile Roboterplattform erforderlich ist.
Technische Daten
| Parameter | Wert |
|---|---|
| Produktfamilie | Galaxea A1 Roboterarm |
| Bauart | eigenständiger leichter Manipulator |
| Freiheitsgrade | 6 DoF |
| Steuerungsansatz | Positionssteuerung und nachgiebige Interaktion |
| Interaktionsprofil | kraftgeregelter, kontaktorientierter Einsatz laut Herstellertext |
| Gewicht | ca. 6 kg |
| Mechanisches Konzept | faltbares, tragbares Design |
| Softwareintegration | ROS-basierter Integrations- und Entwicklungsworkflow |
| Typische Umgebung | Laborbank, Lehrraum, Prüfstand, Prototyping-Setup |
| Zielgruppen | Forschung, Ausbildung, Embodied AI, frühe Automatisierungsentwicklung |
| Verwandte Plattform | A1X-Variante wird im Umfeld des R1 Lite genannt |
| Hersteller | Galaxea AI, China |
Nicht veröffentlichte, revisionsabhängige oder hier nicht verlässlich bestätigte Werte werden bei einer Anfrage mit dem passenden Datenblatt abgeglichen. Diese Zurückhaltung ist bewusst: Bei Forschungsrobotern können Detaildaten je nach Version, Lieferumfang oder Endeffektor variieren. Für eine seriöse technische Entscheidung sollten deshalb nur bestätigte Herstellerangaben, aktuelle Datenblätter und die konkrete Zielanwendung zusammen betrachtet werden.
Was unterscheidet Galaxea A1 Arm von mobilen humanoiden Galaxea-Robotern?
Der Unterschied liegt in der Systemebene. Galaxea A1 Arm ist auf Bench- und Labormanipulation spezialisiert: Er bewegt ein Werkzeug oder einen Greifer im Raum, ohne selbst eine mobile Plattform zu sein. R1-Modelle kombinieren dagegen Räder, Körperstruktur, Sensorik und Manipulatoren für mobile Aufgaben. Dadurch sind sie für andere Forschungsfragen relevant, etwa Navigation, mobile Interaktion und koordinierte Ganzkörperfunktionen.
Für viele Entwicklungsprojekte ist genau diese Reduktion ein Vorteil. Ein stationärer Arm lässt sich leichter in Testvorrichtungen, Kamerasysteme, Datenerfassung und ROS-Knoten einbinden. Teams können Manipulationsalgorithmen isoliert testen, bevor sie dieselben Konzepte später auf komplexere mobile Roboter übertragen. Außerdem sind Versuchsbedingungen an einem festen Arbeitsplatz meist besser kontrollierbar: Licht, Objektpositionen, Greifpunkte, Werkstückträger und Sicherheitsabstände lassen sich reproduzierbarer definieren als in offenen mobilen Szenarien.
Wie funktioniert Galaxea A1 Arm im Forschungsworkflow?
Der Arm nutzt sechs motorisierte Achsen, um einen Endeffektor im dreidimensionalen Arbeitsraum zu führen. Über eine ROS-basierte Integration können Entwickler Bewegungsziele, Statusdaten und Steuerungslogik in bestehende Robotik-Stacks einbinden. Dadurch eignet sich der A1 für Trajektorienversuche, Teleoperation, Lernverfahren, Datensammlung und kontaktreiche Experimente. In einem typischen Workflow wird zunächst ein überschaubarer Versuchsaufbau definiert, anschließend werden Bewegungen programmiert, beobachtet, protokolliert und schrittweise verbessert.
Die nachgiebige Interaktion ist besonders relevant, wenn ein Roboter nicht nur freie Bewegungen ausführt, sondern Objekte berührt, führt oder in Vorrichtungen einsetzt. In solchen Szenarien kann ein kraftorientiertes Design helfen, reale Kontaktbedingungen kontrollierter zu untersuchen als mit rein positionsstarren Setups. Das betrifft zum Beispiel Aufgaben, bei denen Toleranzen, Objektlagen oder Kontaktflächen nicht perfekt konstant sind. Der A1 dient dann als praktische Hardwarebasis, um Steuerungslogik, Wahrnehmung und Manipulationsstrategie gemeinsam zu bewerten.
Für wen ist Galaxea A1 Arm geeignet?
Galaxea A1 Arm eignet sich für Universitäten, Forschungslabore, Robotik-Start-ups, KI-Teams, Integratoren und Entwicklungsabteilungen, die einen kompakten Manipulator für wiederholbare Versuche benötigen. Er ist sinnvoll, wenn ein Team nicht sofort eine vollständige mobile Plattform beschaffen möchte, sondern zunächst Manipulation, Greifen, Bewegung und Interaktion untersuchen will. Auch Arbeitsgruppen, die bereits mit Simulation, Datensätzen oder KI-Modellen arbeiten, können mit einem solchen Arm prüfen, wie gut ihre Ansätze auf reale Objektkontakte übertragbar sind.
In der Lehre kann der Arm Grundlagen der Robotik greifbar machen: Achsbewegungen, Koordinatensysteme, Bahnplanung, Endeffektorsteuerung und sensorgestützte Manipulation. Studierende oder Schulungsteilnehmer sehen nicht nur abstrakte Modelle, sondern erleben, wie kleine Änderungen in Parametern, Objektpositionen oder Bewegungszielen das reale Verhalten beeinflussen. Für Praktika, Demonstrationen und Abschlussprojekte ist ein kompakter Forschungsarm deshalb oft zugänglicher als eine große industrielle Zelle.
In Forschung und Entwicklung unterstützt er Experimente zu Embodied AI, Imitation Learning, Vision-Language-Action-Ansätzen und Laborautomation. Unternehmen können frühe Automatisierungsideen validieren, ohne sofort eine vollständige Produktionsintegration zu planen. Integratoren können Abläufe vorstrukturieren, Greifkonzepte vergleichen oder Machbarkeitsstudien vorbereiten. Für Unternehmen in Deutschland, Österreich, der Schweiz und der EU ist außerdem relevant, dass ein solches System in bestehende technische Umgebungen eingebettet werden kann, ohne zwingend eine komplette humanoide Plattform vorauszusetzen.
Wofür wird Galaxea A1 Arm eingesetzt?
- Manipulationsforschung mit realen Objekten, Kontaktpunkten und variierenden Aufgabenbedingungen.
- Ausbildung in Robotikprogrammierung, Bewegungsplanung und praktischer Steuerungstechnik.
- Prototyping von Greif-, Sortier-, Positionier- und Handhabungsabläufen im Labor.
- Embodied-AI-Entwicklung mit Datensammlung, Teleoperation und wiederholbaren Versuchsszenarien.
- Prüfstands- und Laborautomation, etwa für strukturierte Handhabung kleiner Komponenten.
- Vorentwicklung für mobile Manipulationssysteme, bevor Funktionen auf R1-Plattformen übertragen werden.
Preis und Verfügbarkeit
Galaxea A1 Arm ist über Robots Europa für Deutschland, Österreich, die Schweiz und weitere EU-Länder erhältlich. Der Preis wird nicht pauschal veröffentlicht, sondern projektbezogen per Angebot bestätigt. Konfiguration, Zubehör, Endeffektor, Integrationsbedarf und Zielanwendung können Einfluss darauf haben, welche Ausführung für Ihr Projekt geeignet ist.
Wenn Sie Galaxea A1 Arm kaufen oder technisch bewerten möchten, fordern Sie über Robots Europa ein Angebot an. Details zum Kauf finden Sie auf dieser Seite. Das Team kann die gewünschte Anwendung einordnen und die relevanten Datenblattangaben für Ihre konkrete Anfrage prüfen. Sinnvoll ist dabei eine kurze Beschreibung des geplanten Einsatzes, etwa ob es um Lehre, Forschung, KI-Datenerfassung, Greifversuche oder einen Prüfstandsaufbau geht.
Häufig gestellte Fragen
Was ist Galaxea A1 Arm?
Galaxea A1 Arm ist ein leichter, eigenständiger 6-DoF-Roboterarm für Forschung, Ausbildung, Prototyping und Embodied-AI-Entwicklung.
Ist Galaxea A1 Arm ein humanoider Roboter?
Nein. Der A1 ist ein Roboterarm ohne mobile Basis. Humanoide mobile Systeme innerhalb des Galaxea-Portfolios sind die R1-Plattformen.
Unterstützt Galaxea A1 Arm ROS?
Ja. Die verfügbare Produktinformation beschreibt eine ROS-basierte Integration für Entwicklungs- und Forschungsworkflows.
Wie schwer ist Galaxea A1 Arm?
Das Gewicht wird in den geprüften Angaben mit ungefähr 6 kg beschrieben.
Wofür ist das faltbare Design nützlich?
Das faltbare und tragbare Konzept erleichtert Transport, Aufbau und flexible Nutzung in Laboren, Lehrumgebungen und Prüfständen.
Kann Galaxea A1 Arm mit Greifern genutzt werden?
Galaxea bietet im Ökosystem auch G1-Greifer an; die konkrete Endeffektor-Konfiguration sollte bei einer Anfrage bestätigt werden.
Wo kann ich Galaxea A1 Arm kaufen und was kostet er?
Sie können Galaxea A1 Arm über Robots Europa auf dieser Seite anfragen. Der Preis wird per Angebot bestätigt und hier nicht als fester Betrag genannt.
Zusammenfassung
Galaxea A1 Arm ist eine kompakte, leichte und ROS-fähige Plattform für reale Manipulationsversuche, Ausbildung, Prototyping und Embodied-AI-Forschung. Er ergänzt mobile Galaxea-Systeme durch eine fokussierte Laborlösung für Armbewegung und Kontaktinteraktion. Besonders stark ist der A1 dort, wo Teams kontrollierte Experimente durchführen, Bewegungslogik wiederholen, Kontaktverhalten analysieren und praktische Robotikkompetenz aufbauen möchten. Statt sofort ein großes Gesamtsystem einzuführen, können Forschung, Lehre und Entwicklung mit einem eigenständigen Arm beginnen und die Ergebnisse später in umfangreichere Robotikarchitekturen übertragen. Für Käufer in Deutschland, Österreich, der Schweiz und der EU, die eine technische Einordnung oder ein Angebot benötigen, ist diese Seite ist der Ausgangspunkt.