Galaxea R1 Lite (R1 Lite) – kompakter mobiler Manipulationsroboter
Auf Lager
- MARKE:
- GALAXEA
- TEILENUMMER #:
- R1 Lite
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Galaxea-R1-Lite
Galaxea R1 Lite (R1 Lite) – kompakter mobiler Manipulationsroboter
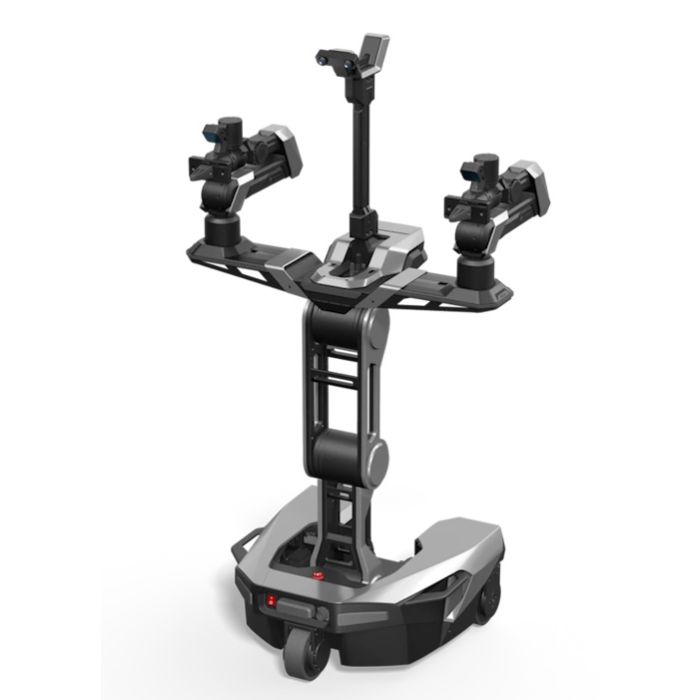
Der Galaxea R1 Lite bringt zweihändige Manipulation, mobile Navigation und ROS-2-nahe Entwicklungsarbeit in eine kompakte Plattform für Labore, Testflächen und strukturierte Innenräume. Statt als Show-Roboter aufzutreten, ist er auf wiederholbare Versuche, Datenerfassung und die Integration eigener Steuerungs- und Wahrnehmungssoftware ausgelegt. Er bewegt sich auf einem omnidirektionalen Fahrwerk, trägt zwei Arme mit Greifern und stellt eine Sensorik bereit, die sowohl für Navigation als auch für objektnahe Manipulation relevant ist. Dadurch eignet sich die Plattform besonders für Teams, die nicht nur einzelne Bewegungen zeigen, sondern ganze Abläufe untersuchen möchten: Anfahren, Wahrnehmen, Greifen, Umsetzen, Korrigieren und erneutes Ausführen unter vergleichbaren Bedingungen.
Für Teams in Deutschland, Österreich, der Schweiz und der EU ist der R1 Lite vor allem dann interessant, wenn mobile Manipulation praktisch erprobt werden soll, ohne eine komplette Forschungsplattform aus Einzelkomponenten aufzubauen. Im Galaxea-Portfolio sitzt er unterhalb größerer R1-Modelle und bietet dennoch eine klare, dokumentierte Architektur für Embodied-AI-Entwicklung, Teleoperation und prototypische Automatisierung. Die kompakte Bauform hilft, den Roboter in bestehende Laborflächen, Entwicklungsräume oder vorbereitete Testzonen einzuplanen, während die zweiarme Auslegung Aufgaben ermöglicht, die mit einem stationären Einzelarm nur eingeschränkt abbildbar wären.
Herkunft und Einordnung
Hersteller und Produktfamilie
Galaxea AI ist ein chinesisches Robotikunternehmen, das Plattformen für mobile Manipulation und Embodied-AI-Entwicklung anbietet. Das Unternehmen entwickelt unter anderem die R1-Serie humanoider Roboter auf Rädern sowie leichte Robotikkomponenten wie den Galaxea A1 Arm und G1-Greifer. Die genaue Stadt des Hauptsitzes und das Gründungsjahr werden hier bewusst nicht genannt, da diese Angaben in den vorliegenden Quellen nicht verifiziert sind.
Innerhalb dieser Linie verbindet der R1 Lite ein fahrbares Unterteil mit einem oberen Manipulationsaufbau. Zwei Galaxea A1X-Arme und zwei Galaxea G1-Greifer bilden die Arbeitsseite des Systems. Wer einzelne Armplattformen betrachtet, findet im Galaxea A1 Arm und im Galaxea A1 XY Arm verwandte Bausteine für stationäre oder lineargeführte Manipulationsaufgaben.
Positionierung gegenüber Geschwistermodellen
Der R1 Lite ist als kompaktere, niedrigere Ausbaustufe der R1-Serie zu verstehen. Während der Galaxea R1 und der Galaxea R1 Pro größere Anforderungen an Reichweite, Rechenbudget oder Leistungsreserven adressieren können, konzentriert sich der R1 Lite auf eine standardisierte Plattform für wiederholbare mobile Manipulation. Damit passt er in die Kategorie Humanoide auf Rädern, ohne den Anspruch eines vollformatigen humanoiden Systems in den Vordergrund zu stellen.
Wichtig ist diese Positionierung für Beschaffung und Forschung: Der R1 Lite soll kein beliebig offener Baukasten sein, sondern ein definierter Entwicklungsunterbau mit Sensorpaket, Teleoperationsoptionen und dokumentiertem ROS-2-Steuerungsstack. Für Teams, die Modelle trainieren, Demos erfassen oder Manipulationsabläufe vergleichen möchten, ist diese Wiederholbarkeit oft wertvoller als maximale Größe.
Technische Daten
| Parameter | Wert |
|---|---|
| Plattformtyp | Zweiarme mobile Manipulationsplattform auf Rädern |
| Hersteller | Galaxea AI |
| Serie | R1-Serie |
| Positionierung | 6-DOF General Mobile Manipulation Platform laut Herstellertext |
| Höhe | 1281 mm |
| Chassisbreite | 596 mm |
| Breite der Torso-Plattform | 670 mm |
| Gewicht | 75 kg inklusive Batterie |
| Gesamt-DoF | 23, einschließlich Chassis, Torso, Arme und Greifer |
| Armkonfiguration | Zwei Galaxea A1X-Roboterarme |
| DoF pro Arm | 6 DoF pro Arm laut Produktspezifikation |
| Greifer | Zwei Galaxea G1, kraftgeregelte Parallelgreifer |
| DoF pro Greifer | 1 DoF pro Greifer; Hardware-Unterlagen können Arm plus Greifer als 7 Freiheitsgrade je Kette zählen |
| Greifbereich | 0–100 mm |
| Greifkraft | 150 N nominal, 350 N Spitze |
| Wiederholgenauigkeit | ±1 mm laut Parametertabelle |
| Dual-Arm-Nutzlast | 6 kg nominal, 10 kg maximal |
| Einzelarm-Nutzlast | 3 kg nominal, 5 kg maximal bei 0,6 m |
| Torso | 3 DoF |
| Fahrwerk | 6 DoF, 360° omnidirektional |
| Fahrgeschwindigkeit | 1,5 m/s |
| Kopfsensorik | 1× stereo-fähiges Dual-Kamerasystem |
| Handgelenksensorik | 2× Tiefenkameras |
| Plattform-Sensorik | 1× IMU |
| Chassis-Sensorik | 5× monokulare RGB-Kameras, 1× 360°-LiDAR, 1× IMU |
| Recheneinheit | Intel Core i9-12900HK, 32 GB RAM |
| Software | ROS 2, mobiman-Paket mit Schnittstellen für Arme, Greifer, Torso und Chassis |
| Teleoperation | Master-Teleoperations-Endeffektor und VR-Gerätekompatibilität laut Herstellerangaben |
Nicht veröffentlichte, konfigurationsabhängige oder projektabhängige Werte werden bei Angebotsanfrage mit dem jeweils aktuellen Datenblatt bestätigt.
Was unterscheidet Galaxea R1 Lite von größeren R1-Plattformen?
Der R1 Lite setzt weniger auf maximale physische Präsenz als auf eine kontrollierbare, gut dokumentierte Entwicklungsumgebung. Seine Stärke liegt in der Verbindung aus standardisierter Sensorik, zweihändiger Manipulation und ROS-2-Schnittstellen. Für Forschungsgruppen kann das bedeuten: weniger Zeit für mechanische Grundintegration und mehr Zeit für Datensammlung, Policy-Tests, Wahrnehmungspipelines und aufgabenspezifische Steuerung. Gerade bei wiederkehrenden Versuchen ist diese klare Systemgrenze hilfreich, weil Hardware, Sensorik und Softwarezugang nicht bei jedem Projekt neu zusammengesucht werden müssen.
Im Vergleich zu größeren Humanoiden ist sein Nutzen besonders dort sichtbar, wo Innenräume strukturiert sind, Objekte vorbereitet werden können und Versuchsbedingungen wiederholbar sein sollen. Das macht ihn zu einer pragmatischen Plattform für angewandte Robotik statt zu einem universellen Ersatz für menschliche Arbeit.
Wie funktioniert die mobile Manipulation beim Galaxea R1 Lite?
Der R1 Lite kombiniert ein omnidirektionales Chassis mit einem Torso, zwei Armen und kraftgeregelten Greifern. Kameras, IMUs und 360°-LiDAR liefern Umgebungs- und Zustandsinformationen, während ROS-2-Schnittstellen die Steuerung von Gelenken, Posen, Greifern, Torso und Fahrwerk strukturieren. Die Dokumentation nennt dafür ein mobiman-Paket mit sechs Schnittstellenbereichen: Arm-Gelenksteuerung, Arm-Posensteuerung, Greifersteuerung, Torso-Geschwindigkeitssteuerung, Torso-Gelenksteuerung und Chassissteuerung.
Diese Trennung ist für Entwickler wesentlich. Sie erlaubt es, eigene Planer, Wahrnehmungsmodelle oder lernbasierte Controller auf einer definierten Treiberschicht aufzubauen. Gleichzeitig kann Teleoperation eingesetzt werden, um Demonstrationen zu erfassen, Aufgaben realistisch zu prüfen und Trainingsdaten für Embodied-AI-Workflows vorzubereiten. In der Praxis entsteht so ein Arbeitsfluss, bei dem Menschen zunächst Bewegungen vormachen, Sensor- und Steuerdaten auswerten und anschließend Softwarebausteine schrittweise gegen reale Manipulationsaufgaben testen können.
Für wen ist Galaxea R1 Lite geeignet?
Der Galaxea R1 Lite eignet sich für Forschungslabore, Universitäten, KI-Teams, Robotik-Start-ups, Integratoren und industrielle Entwicklungsabteilungen, die mobile Manipulation unter realistischen Innenraumbedingungen testen möchten. Besonders passend ist er für Organisationen, die nicht nur einen Roboterarm auf einem Tisch benötigen, sondern eine Plattform, die fahren, wahrnehmen, greifen und mit beiden Armen interagieren kann. Dazu gehören Gruppen, die Daten für Roboterlernen sammeln, Teleoperationskonzepte vergleichen, Greifstrategien bewerten oder mobile Versuchsanordnungen mit realen Objekten planen.
In DACH-Projekten kann der R1 Lite als Brücke zwischen Grundlagenforschung und anwendungsnaher Erprobung dienen. Er bietet ausreichend Nutzlast für typische Versuchsobjekte, eine dokumentierte Sensorbasis und ein Softwaremodell, das zu modernen ROS-2-Entwicklungsprozessen passt. Wer hingegen zertifizierte Produktionsautomatisierung, garantierte Autonomie in unstrukturierten Umgebungen oder konkrete Leistungszusagen für einzelne KI-Modelle sucht, sollte diese Anforderungen im Angebot separat prüfen lassen. Sinnvoll ist außerdem eine frühe Klärung der vorgesehenen Umgebung, der typischen Objektgrößen, der Teleoperationsanforderungen und der internen Entwicklerressourcen.
Wofür wird Galaxea R1 Lite eingesetzt?
- Datenerfassung für Embodied-AI-Modelle durch teleoperierte Manipulationsdemonstrationen.
- Forschung an mobilen Pick-and-Place-Abläufen in Laboren und Testumgebungen.
- Validierung von Wahrnehmungs-, Greif- und Navigationspipelines auf einer realen Plattform.
- Prototypische Laborautomation mit wiederholten Handhabungsaufgaben unter Aufsicht.
- Entwicklung von ROS-2-basierten Steuerungs-, Planungs- und Integrationsschichten.
- Evaluierung zweihändiger Manipulation in strukturierten Innenräumen, Regalen, Arbeitszellen oder vorbereiteten Stationen.
Preis und Verfügbarkeit
Galaxea R1 Lite ist über Robots Europa für Deutschland, Österreich, die Schweiz und weitere EU-Märkte erhältlich. Der finale Preis wird nicht pauschal angegeben, sondern auf Anfrage und passend zur gewünschten Konfiguration per Angebot bestätigt. Das ist bei Forschungs- und Entwicklungsrobotern sinnvoll, weil Zubehör, Teleoperationskomponenten, Integrationsbedarf, Dokumentationsstand und Projektumfang die Beschaffung beeinflussen können.
Wenn Sie den R1 Lite für ein Labor, eine Universität, ein KI-Team oder eine industrielle Entwicklungsumgebung evaluieren, können Sie über Robots Europa ein Angebot anfordern. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist der Galaxea R1 Lite?
Der Galaxea R1 Lite ist eine kompakte zweiarme mobile Manipulationsplattform auf Rädern für Embodied-AI-Entwicklung, Teleoperation und Indoor-Manipulation.
Welche Freiheitsgrade hat der R1 Lite?
Die Produktspezifikation nennt 23 Gesamt-DoF einschließlich Chassis, Torso, Armen und Greifern. Pro Arm werden 6 DoF angegeben, pro Greifer 1 DoF; in Hardware-Kontexten kann Arm plus Greifer daher als 7-DoF-Kette erscheinen.
Welche Sensoren sind integriert?
Zur Standardausstattung gehören ein stereo-fähiges Dual-Kamerasystem am Kopf, zwei Tiefenkameras an den Handgelenken, IMUs, fünf monokulare RGB-Kameras am Chassis und ein 360°-LiDAR.
Unterstützt Galaxea R1 Lite ROS 2?
Ja. Die Dokumentation beschreibt ROS-2-Schnittstellen über das mobiman-Paket für Armgelenke, Armposen, Greifer, Torso und Chassis.
Ist der R1 Lite für Teleoperation geeignet?
Ja. Der Hersteller nennt Teleoperationsoptionen mit Master-Endeffektor und VR-Gerätekompatibilität; typische Workflows beziehen sich auf Ubuntu 22.04 und ROS 2 Humble.
Für welche Umgebungen ist der Roboter gedacht?
Er ist vor allem für strukturierte Innenräume wie Labore, Entwicklungsflächen, Testzellen und kontrollierte kommerzielle Umgebungen ausgelegt.
Wo kann ich Galaxea R1 Lite kaufen und was kostet er?
Sie können Galaxea R1 Lite über Robots Europa anfragen. Der Preis wird ohne öffentliche Pauschalangabe individuell per Angebot auf dieser Seite bestätigt.
Zusammenfassung
Der Galaxea R1 Lite ist eine kompakte, dokumentierte und praxisnahe Plattform für mobile Manipulation, die zwei Arme, kraftgeregelte Greifer, omnidirektionale Bewegung, Multi-Kamera-Sensorik, 360°-LiDAR und ROS-2-Schnittstellen verbindet. Für Forschung, Datenerfassung, Teleoperation und prototypische Indoor-Automation bietet er eine nachvollziehbare Grundlage im Galaxea-Ökosystem. Sein besonderer Wert liegt darin, dass Mechanik, Sensorik, Fahrwerk, Greifer und Softwarezugang als zusammenhängende Entwicklungsplattform betrachtet werden können, nicht als lose Sammlung einzelner Komponenten. Das erleichtert Vergleichstests, wiederholbare Demonstrationen und eine saubere technische Bewertung vor einer größeren Integration. Wer den nächsten Schritt von einzelnen Roboterarmen zu fahrender, zweihändiger Manipulation plant, sollte Konfiguration und Einsatzprofil gezielt prüfen; diese Seite ist der Ausgangspunkt.