Paxini DexH13 (DexH13) – taktile Roboterhand
Auf Lager
- MARKE:
- PAXINI
- MODELL:
- DEXH13
- TEILENUMMER #:
- DexH13
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Paxini-DexH13
Paxini DexH13 (DexH13) – taktile Roboterhand
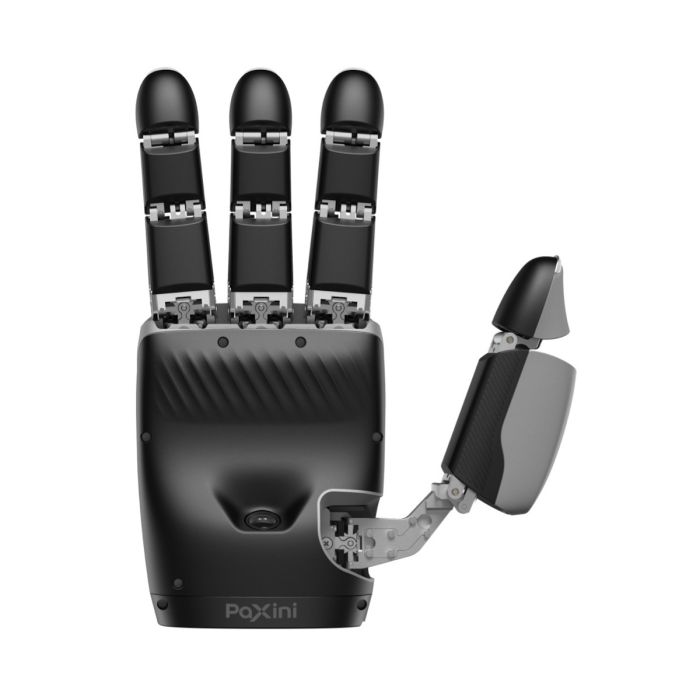
Paxini DexH13 ist eine taktile Roboterhand für Projekte, in denen ein Endeffektor reale Gegenstände nicht nur sehen, sondern auch kontrolliert berühren, greifen und stabilisieren soll. Sie kombiniert eine vierfingrige Mechanik mit dichter Kontaktwahrnehmung und einer integrierten Hand-Auge-Kamera. Gerade bei moderner Robotik reichen Bilddaten allein oft nicht aus: Objekte können glänzen, nachgeben, verdeckt liegen, sich beim Kontakt verschieben oder eine empfindliche Oberfläche haben. DexH13 ergänzt die visuelle Orientierung deshalb um Berührungsdaten direkt an den Fingern und macht den Griffzustand für Steuerung, Auswertung und Datenerfassung besser nutzbar.
Als zweite Generation einer multidimensional taktilen Dexterous-Hand verbindet DexH13 16 Freiheitsgrade mit 1.140 GEN2-ITPU-Tastsensoreinheiten und 3.420 taktilen Signalkanälen. Die Hand ist kein kompletter Roboter und enthält weder Roboterarm noch mobile Basis, sondern ein hochwertiges Greifkomponenten-System für humanoide Plattformen, Manipulationsforschung, Teleoperation und Embodied-AI-Datenerfassung. Für Teams, die Objektformen, Oberflächen und Kontaktverläufe systematisch untersuchen, ist das Zusammenspiel aus Mechanik, Sensorik und industriellen Schnittstellen der zentrale Punkt: Nicht nur die Endposition zählt, sondern auch, wie stabil und nachvollziehbar ein Objekt während der Bewegung gehalten wird.
Herkunft und Einordnung
PaXini und die taktile Produktlinie
PaXini entwickelt Robotikkomponenten rund um multidimensionale taktile Sensorik, geschickte Roboterhände und taktil orientierte humanoide Systeme. Der Schwerpunkt liegt darauf, Kontaktinformationen nutzbar zu machen: Druck, Berührung und Griffstabilität sollen nicht nur als einfache Kraftwerte erscheinen, sondern als reichhaltige Wahrnehmungsebene für Regelung und KI-Training.
DexH13 gehört zu dieser Produktfamilie als taktiler Endeffektor mit hoher Sensorabdeckung. Die Hand ist für Umgebungen interessant, in denen ein Sauggreifer oder starrer Parallelgreifer zu wenig Anpassungsfähigkeit bietet, etwa bei unregelmäßigen, empfindlichen oder teilweise verdeckten Objekten. Statt nur eine feste Greifbewegung auszuführen, kann ein System mit passender Steuerung Berührungsmuster interpretieren und daraus ableiten, ob ein Griff angepasst, stabilisiert oder vorsichtiger ausgeführt werden muss.
Positionierung gegenüber verwandten Modellen
Innerhalb des Portfolios liegt DexH13 oberhalb einfacher Greiflösungen und ist stärker auf Sensorik, Nutzlast und Integration ausgerichtet. Der Paxini DexH5 ist als verwandte Dexterous-Hand zu betrachten, während Paxini GMH18 eine andere Roboterhand-Variante im selben Umfeld darstellt. Systeme wie Paxini TORA ONE und Paxini TORA DOUBLE ONE sind dagegen vollständige humanoide Plattformen beziehungsweise taktile humanoide Roboter; DexH13 bleibt eine einzelne Handkomponente für passende Integrationsprojekte.
Technische Daten
| Parameter | Wert |
|---|---|
| Produkttyp | Multidimensional taktile dextere Roboterhand |
| Generation | Zweite Generation, DexH13 Gen2 |
| Finger | 4 |
| Freiheitsgrade | 16 DoF, davon 13 aktiv und 3 passiv |
| Taktile Sensoreinheiten | 1.140 GEN2 ITPU-Einheiten |
| Taktile Signalkanäle | 3.420 Kanäle |
| Kameramodul | 8-MP-RGB-AI-Hand-Auge-Kamera |
| Maximale Fingerspitzenkraft | 15 N |
| Nenn-Nutzlast | 5 kg |
| Maximaler Greifdurchmesser | 150 mm |
| Öffnungs- und Schließzeit | etwa 1,5 s |
| Antrieb | Kernlose Motoren |
| Kommunikation | EtherCAT / Modbus |
| Lebensdauerangabe | etwa 1.000.000 Zyklen |
| Gewicht | etwa 1,3 kg |
Nicht veröffentlichte, konfigurationsabhängige oder projektspezifische Werte wie Montage, Lieferumfang, Controller-Anbindung und Kompatibilität werden bei Anfrage mit dem Datenblatt und dem Angebot bestätigt. Das ist vor allem bei Forschungsaufbauten, mobilen Plattformen und kundenspezifischen Steuerungsarchitekturen wichtig, weil mechanische Adapter, elektrische Versorgung, Softwareebene und Sicherheitskonzept zusammen betrachtet werden müssen.
Was unterscheidet Paxini DexH13 von einfachen Robotergreifern?
DexH13 kombiniert vier gelenkige Finger mit dichter multidimensionaler taktiler Rückmeldung. Dadurch kann ein Robotiksystem Kontaktpunkte auswerten, Griffhaltungen anpassen und Objekte stabiler handhaben, wenn Form, Oberfläche oder Orientierung nicht perfekt bekannt sind. Die integrierte 8-MP-Kamera unterstützt die visuelle Vororientierung, während die taktilen Kanäle nach dem Kontakt zusätzliche Informationen liefern.
Der Unterschied liegt damit nicht nur in der Anzahl der Finger, sondern in der Informationsqualität während der Manipulation. Ein einfacher Greifer kann oft nur öffnen, schließen und eine Position halten. Eine taktile dextere Hand ist dagegen für Szenarien gedacht, in denen der Kontakt selbst Teil der Aufgabe ist: ein Objekt ertasten, eine Haltung korrigieren, einen instabilen Griff erkennen oder eine empfindliche Oberfläche mit kontrollierter Kraft behandeln. DexH13 liefert dafür die sensorische Grundlage; die konkrete Leistung hängt anschließend von Integration, Regelung und Anwendung ab.
Wie funktioniert die Vision-Taktile-Manipulation?
Die Kamera liefert visuelle Informationen für Objekterkennung, Lageabschätzung und Anfahrbewegung. Beim Greifen erfassen die ITPU-Einheiten Kontaktmuster an den Fingern. In geeigneten Steuerungsarchitekturen kann diese Kombination helfen, Kraft, Fingerstellung und Griffstrategie dynamisch zu verfeinern, anstatt sich ausschließlich auf Positionsbefehle oder Bilddaten zu verlassen.
Praktisch bedeutet das: Die visuelle Ebene kann dem System sagen, wo sich ein Objekt ungefähr befindet und wie es orientiert ist. Die taktile Ebene kann während des Kontakts zeigen, ob ein Finger bereits trägt, ob ein Griff abrutscht oder ob eine zusätzliche Anpassung nötig ist. Für Embodied-AI-Workflows ist diese Kopplung wertvoll, weil Trainingsdaten näher an realen Manipulationssituationen liegen. Für Teleoperation ist sie ebenfalls interessant, da Bediener und Steuerungssysteme feinere Rückmeldungen über den tatsächlichen Kontaktzustand nutzen können.
Für wen ist Paxini DexH13 geeignet?
Paxini DexH13 eignet sich für Robotiklabore, OEM-Entwicklungsteams, Universitäten, Integratoren und industrielle Automatisierungsprojekte, die einen taktilen Endeffektor mit realitätsnaher Greiffähigkeit benötigen. Besonders relevant ist die Hand für Teams, die Manipulationsdaten sammeln, Teleoperation testen, humanoide Plattformen ausrüsten oder Greifprozesse entwickeln, bei denen Kontaktqualität und Objektvielfalt entscheidend sind. Dazu gehören Forschungsgruppen für verkörperte KI, Laborumgebungen mit wechselnden Testobjekten, Entwickler von mobilen Manipulatoren sowie Unternehmen, die prüfen möchten, ob taktile Rückmeldung die Robustheit ihrer Automatisierung erhöhen kann. Einen Überblick über vergleichbare Endeffektoren anderer Hersteller finden Sie in der Kategorie Roboterhände; passende Trägersysteme sind unter Roboterarme zusammengefasst.
Auch für Demonstratoren, Pilotanlagen und akademisch-industrielle Entwicklungsprojekte kann DexH13 sinnvoll sein, wenn nicht nur eine einzelne Standardbewegung validiert werden soll. Wer Materialien, Verpackungen, Werkstücke oder Alltagsgegenstände mit unterschiedlicher Steifigkeit und Geometrie untersucht, profitiert von einer Hand, die mehr als binären Kontakt liefert. Für reine Pick-and-Place-Aufgaben mit standardisierten Teilen kann ein einfacher Greifer wirtschaftlicher sein; DexH13 spielt ihre Stärken aus, wenn Flexibilität, Rückmeldung und Feinmanipulation wichtiger sind. Besonders hilfreich ist eine frühe Klärung von Zielplattform, Objektklassen, Steuerungsumgebung und bevorzugtem Protokoll, damit Integrationsaufwand und Versuchsziele realistisch bewertet werden.
Wofür wird Paxini DexH13 eingesetzt?
- Forschung zu verkörperter KI, Imitationslernen und taktilen Datensätzen.
- Teleoperation und ferngesteuerte Manipulation mit differenzierter Griffkontrolle.
- Logistikversuche mit gemischten Verpackungen, empfindlichen Materialien und variablen Objektlagen.
- Industrielle Handhabung, leichte Montage, Teilepositionierung und kontaktreiche Prüfaufgaben.
- Medizinische und serviceorientierte Robotikforschung mit kontrollierter Berührung und vorsichtiger Kraftdosierung.
- Integration in humanoide oder mobile Roboterplattformen, sofern Mechanik, Steuerung und Schnittstellen passend ausgelegt werden.
Diese Einsatzfelder haben gemeinsam, dass der Griffzustand nicht vollständig im Voraus bekannt ist. Die Hand kann in solchen Projekten als Datenerfassungswerkzeug, als Manipulationsendpunkt oder als Vergleichsplattform für verschiedene Steuerungsansätze dienen. Entscheidend ist eine saubere Projektdefinition: Welche Objekte sollen bewegt werden, welche Kontaktinformationen werden gebraucht, welche Schnittstellen stehen bereit und wie wird die Sicherheit der Gesamtanlage umgesetzt?
Preis und Verfügbarkeit
Paxini DexH13 ist über Robots Europa für Deutschland, Österreich, die Schweiz und weitere EU-Märkte erhältlich. Der Preis wird projektbezogen per Angebot bestätigt; für diese Komponente gilt daher Preis auf Anfrage. Details zum Kauf finden Sie auf dieser Seite. Fordern Sie ein Angebot an, wenn Sie die passende Ausführung, Schnittstellen, Integrationsanforderungen und den vorgesehenen Einsatzbereich klären möchten.
Häufig gestellte Fragen
Was ist Paxini DexH13?
Paxini DexH13 ist eine vierfingrige, multidimensional taktile Roboterhand mit 16 Freiheitsgraden, dichter ITPU-Sensorik und integrierter 8-MP-Hand-Auge-Kamera für Manipulation, Forschung, Teleoperation und Embodied-AI-Datenerfassung.
Ist Paxini DexH13 ein vollständiger Roboter?
Nein. DexH13 ist eine Roboterhand beziehungsweise ein Endeffektor. Roboterarm, humanoider Körper, mobile Basis, Energieversorgung, Steuerung und Softwareintegration müssen separat geplant werden.
Welche Sensorik ist integriert?
Laut Herstellerangaben nutzt DexH13 1.140 GEN2 ITPU-Tastsensoreinheiten mit 3.420 taktilen Signalkanälen sowie eine 8-MP-RGB-AI-Kamera für visuelle Vororientierung und Fingerkontakt.
Welche Schnittstellen unterstützt DexH13?
Genannt werden EtherCAT und Modbus. Die konkrete Controller-Integration sollte vor Bestellung projektspezifisch bestätigt werden, besonders bei Roboterarmen, mobilen Plattformen oder Laborsteuerungen.
Welche Nutzlast kann Paxini DexH13 handhaben?
Die Nenn-Nutzlast beträgt 5 kg, bei 15 N maximaler Fingerspitzenkraft und 150 mm maximalem Greifdurchmesser. Objektform, Oberfläche, Schwerpunkt und Greifstrategie bleiben entscheidend.
Wie unterscheidet sich DexH13 von Paxini DexH5 oder GMH18?
DexH13 ist als Gen2-Hand mit vier Fingern, 16 DoF und hoher taktiler Kanaldichte positioniert. Paxini DexH5 und Paxini GMH18 sollten projektspezifisch verglichen werden.
Wo kann ich Paxini DexH13 kaufen und was kostet er?
Sie können Paxini DexH13 über Robots Europa für Deutschland, DACH und die EU anfragen. Der Preis wird per Angebot auf dieser Seite bestätigt; ein Listenpreis wird nicht genannt.
Zusammenfassung
Paxini DexH13 ist eine leistungsfähige taktile Roboterhand für anspruchsvolle Manipulation, bei der Sicht, Berührung und industrielle Kommunikation zusammenkommen. Mit 16 DoF, 1.140 ITPU-Sensoreinheiten, 3.420 Kanälen, 8-MP-Kamera, 5 kg Nutzlast und EtherCAT/Modbus-Unterstützung bietet sie eine solide Grundlage für Forschung, Entwicklung und Integration in moderne Robotiksysteme. Ihre Stärke liegt nicht in einer einzelnen isolierten Kennzahl, sondern im Zusammenspiel aus vierfingriger Mechanik, dichter Sensorabdeckung und der Möglichkeit, reale Kontaktzustände in Steuerung, Datensammlung und Auswertung einzubeziehen.
Für Teams in Deutschland, Österreich, der Schweiz und weiteren EU-Märkten ist DexH13 vor allem dann interessant, wenn ein Projekt über einfache Greifbewegungen hinausgeht. Wer Objekte mit wechselnden Formen untersucht, Teleoperation realistischer machen möchte, humanoide Plattformen mit taktiler Wahrnehmung ausstattet oder Embodied-AI-Daten direkt aus Kontakt und Bewegung gewinnen will, erhält mit dieser Hand eine klar spezialisierte Komponente. Gleichzeitig bleibt sie eine Integrationskomponente, deren Nutzen aus dem Gesamtsystem entsteht: Mechanik, Stromversorgung, Kommunikation, Software, Sicherheitslogik und Versuchsplanung müssen zusammenpassen. Die genaue Auslegung sollte immer anhand von Datenblatt, Zielanwendung und Integrationsumgebung geprüft werden. Wer in Deutschland, Österreich, der Schweiz oder der EU eine präzise konfigurierbare Dexterous-Hand für humanoide Robotik, Embodied AI oder Automatisierung prüfen möchte, diese Seite ist der Ausgangspunkt.