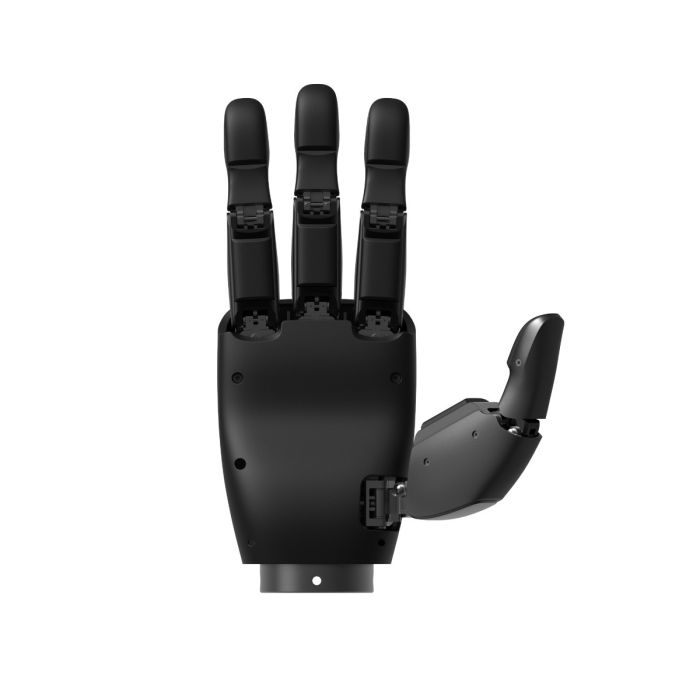
Paxini DexH5 – kompakte taktile Roboterhand
Auf Lager
- MARKE:
- PAXINI
- TEILENUMMER #:
- DexH5
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Paxini-DexH5
Paxini DexH5 – kompakte taktile Roboterhand
Paxini DexH5 bringt taktile Wahrnehmung dorthin, wo klassische Greifer häufig an Grenzen stoßen: an den Kontaktpunkt zwischen Roboter und Objekt. Die kompakte, vierfingrige Roboterhand wurde für Anwendungen entwickelt, bei denen Greifen, Kneifen, Drücken und kontrollierte Kraftübergänge nicht nur mechanisch, sondern auch sensorisch beherrscht werden müssen. Sie ist kein vollständiger Roboter und auch kein Roboterarm, sondern ein taktiler Endeffektor für Integratoren, Forschungslabore und Automationsprojekte.
Im Mittelpunkt steht die Verbindung aus bionischer Mehrgelenkmechanik und mehrdimensionaler taktiler Sensorik. DexH5 kann dadurch Kontaktzustände erfassen, Griffstabilität verbessern und Manipulationsaufgaben unterstützen, bei denen Objektlage, Reibung oder Oberflächenbeschaffenheit nicht perfekt vorhersehbar sind. Für Robots Europa ist das Modell besonders relevant, weil viele europäische Robotikprojekte kleinere, leichter integrierbare Hände benötigen, ohne auf industrielle Kommunikationsprotokolle zu verzichten. Gerade in Pilotprojekten, Machbarkeitsstudien und universitären Laboren zählt eine Hand, die sich ohne aufwendige Sonderlösungen an bestehende Robotersysteme anbinden lässt und dabei dennoch aussagekräftige taktile Daten für Regelung, Auswertung und Lernverfahren bereitstellt. DexH5 adressiert genau diese Lücke zwischen einfachen Standardgreifern und deutlich komplexeren, größeren dexteren Handsystemen.
Herkunft und Einordnung
PaXini und die taktile Produktlinie
PaXini ist auf mehrdimensionale taktile Sensorik, dextere Roboterhände und taktile humanoide Plattformen spezialisiert. Die Produktfamilie richtet sich nicht an einfache Pick-and-Place-Aufgaben allein, sondern an Szenarien, in denen Roboter anhand von Berührungsinformationen reagieren sollen. Dazu gehören Embodied-AI-Datenerfassung, Teleoperation, Manipulationsforschung, Servicerobotik und industrielle Prüf- oder Handhabungsprozesse.
DexH5 folgt dieser Linie als kompakter taktiler Endeffektor. Die Hand soll menschlichere Greifmuster unterstützen als einfache Parallelgreifer: ein Objekt umfassen, mit Fingern stabilisieren, punktuell drücken oder kleinere Gegenstände mit Pinch-Griffen halten. Entscheidend ist dabei nicht nur die Bewegung, sondern die Rückmeldung aus der Handfläche und den Fingern.
Positionierung gegenüber Schwestermodellen
Innerhalb des Paxini-Portfolios ist DexH5 als kleinere, integrationsfreundliche Lösung einzuordnen. Größere oder anders ausgelegte Modelle wie Paxini DexH13 dürfen nicht automatisch als technische Referenz für DexH5 verwendet werden, weil Freiheitsgrade, Sensorik und Traglast modellabhängig sind. Auch die Paxini GMH18 Roboterhand gehört in denselben größeren Kontext taktiler Handhardware, ersetzt aber nicht die Datenblattprüfung für DexH5.
Für vollständige humanoide Plattformen verweist Paxini auf Systeme wie Paxini TORA ONE oder Paxini TORA DOUBLE ONE. DexH5 selbst bleibt jedoch ein Zubehör- beziehungsweise Komponentenprodukt. Roboterarm, mobile Basis, humanoider Körper, Montageadapter, Controllerumfang und Paketinhalt müssen projektspezifisch im Angebot bestätigt werden.
Technische Daten
| Parameter | Wert |
|---|---|
| Produkt | Paxini DexH5, auch Dexh5 geschrieben |
| Produkttyp | Taktile dextere Roboterhand / Endeffektor |
| Hersteller | PaXini / Paxini Tech |
| Fingerzahl | 4 Finger |
| Aktive Freiheitsgrade | 5 aktive Freiheitsgrade |
| Gesamte Freiheitsgrade | 9 Freiheitsgrade |
| Taktile Sensorik | 396 ITPU-Mehrdimensions-Tastsensoreinheiten |
| Mechanik | Bionische Mehrgelenk-Handstruktur |
| Antrieb | Kernloser Motorantrieb |
| Unterstützte Aktionen | Greifen, Kneifen, Drücken und grundlegende handähnliche Bewegungen |
| Maximale Nutzlast | Bis 4 kg, laborgemeldete Herstellerangabe |
| Maximaler Greifdurchmesser | 10 cm, Herstellerangabe |
| Minimale Öffnungs-/Schließzeit | 1 s, Herstellerangabe |
| Kraftregelung | Präzise Fingerdrucksteuerung, offiziell mit 0,1-N-Niveau angegeben |
| Kommunikation | EtherCAT und Modbus |
| Typische Integration | Roboterarme, mobile Manipulatoren, Forschungsplattformen, Automationszellen |
Nicht veröffentlichte, konfigurationsabhängige oder projektspezifische Werte wie Montage, Kabelführung, Paketinhalt, Controlleranbindung und vollständiges Datenblatt werden bei Anfrage mit dem Angebot bestätigt.
Was unterscheidet Paxini DexH5 von einfachen Greifern?
Ein einfacher Greifer öffnet und schließt meist entlang einer festen Bewegung. DexH5 ist dagegen als taktile Mehrfingerhand ausgelegt. Sie kombiniert mehrere Gelenke, unterschiedliche Greifformen und eine integrierte Sensorfläche, sodass Kontakt nicht nur entsteht, sondern gemessen und zur Regelung genutzt werden kann. Das ist besonders wichtig, wenn Objekte leicht verrutschen, unterschiedlich geformt sind oder visuell schwer zuverlässig zu erfassen sind.
Der praktische Vorteil liegt in der Robustheit realer Manipulation. Eine Vision-Kamera kann ein Objekt lokalisieren, aber die letzten Millimeter des Kontakts entscheiden häufig über sicheren Griff oder Fehler. DexH5 liefert dafür taktile Rückmeldung und kann in Forschungs- oder Automationssystemen helfen, Griffschluss, beginnendes Rutschen und Kraftwechsel besser zu verstehen. Wo ein Standardgreifer bei einem misslungenen Griff schlicht scheitert, kann ein System mit taktiler Rückmeldung den Kontaktzustand bewerten und den Griff gezielt anpassen — eine Fähigkeit, die in variantenreichen Prozessen den Unterschied zwischen Demonstration und verlässlichem Betrieb ausmachen kann.
Wie funktioniert die taktile Sensorik von DexH5?
DexH5 integriert laut Herstellerangaben 396 ITPU-Tastsensoreinheiten in die Handstruktur. Diese Sensorik ist darauf ausgelegt, mehrdimensionale Kontaktinformationen zu erfassen, nicht nur ein einfaches Ein/Aus-Signal. Dadurch kann ein Robotersystem erkennen, ob ein Finger bereits Kontakt hat, ob ein Objekt stabil liegt oder ob zusätzliche Kraftregelung nötig ist.
In der Praxis ergänzt diese Sensorik die visuelle Wahrnehmung. Reflektierende, dunkle, weiche oder unregelmäßige Gegenstände sind für RGB-Kameras und reine Positionsregelung oft schwierig. Eine taktile Hand wie DexH5 kann solche Unsicherheiten nicht vollständig eliminieren, aber sie liefert eine zweite Wahrnehmungsebene direkt am Greifpunkt. Für Embodied-AI-Projekte ist das doppelt wertvoll: Die taktilen Signale können nicht nur zur unmittelbaren Regelung dienen, sondern auch als Trainingsdaten für lernende Manipulationsmodelle gesammelt und ausgewertet werden.
Für wen ist Paxini DexH5 geeignet?
Paxini DexH5 eignet sich für Teams, die nicht nur greifen, sondern berührungsbewusst manipulieren wollen. Dazu zählen Robotiklabore, Universitäten, Integratoren, Automationsabteilungen und Entwickler von Embodied-AI-Systemen. Besonders interessant ist das Modell, wenn eine kompaktere Hand gesucht wird, die dennoch klar definierte Freiheitsgrade, industrielle Kommunikation und eine hohe Anzahl taktiler Sensoreinheiten bietet. Auch Ausbildungs- und Demonstrationsumgebungen profitieren, wenn Studierende oder Entwicklungsteams reale Kontaktdaten statt reiner Simulationen auswerten sollen. Wer bereits mit einfachen Zweibackengreifern arbeitet und an deren Grenzen stößt, findet in DexH5 einen naheliegenden nächsten Schritt, ohne sofort auf ein deutlich komplexeres Handsystem wechseln zu müssen. Einen Überblick über vergleichbare Endeffektoren anderer Hersteller finden Sie in der Kategorie Roboterhände; passende Trägersysteme sind unter Roboterarme zusammengefasst.
Für industrielle Anwender ist die Unterstützung von EtherCAT und Modbus relevant, weil diese Protokolle in Automationszellen, SPS-Umgebungen und Robotersteuerungen verbreitet sind. Für Forschungsteams zählt dagegen die Kombination aus bionischer Struktur, taktiler Datenerfassung und wiederholbaren Manipulationsabläufen. Wer vollständige humanoide Systeme evaluiert, kann DexH5 im Kontext von Paxini-Plattformen wie TORA ONE oder TORA DOUBLE ONE betrachten, sollte aber die konkrete Handkonfiguration separat anfragen.
Wofür wird Paxini DexH5 eingesetzt?
- Industrielle Handhabung von Teilen mit variierenden Formen, Toleranzen oder Oberflächen.
- Logistik- und Lagerprozesse mit gemischten Verpackungen, Beuteln, Kartons oder schwer greifbaren Konsumgütern.
- Forschung zur taktilen Manipulation, Griffplanung, Kraftregelung und Embodied-AI-Datenerfassung.
- Teleoperation, bei der die Roboterhand feinere Kontaktzustände erfassen und ausführen soll.
- Elektronik-, Prüfstand- und Kitting-Prozesse, bei denen kontrollierte Fingerkraft und stabile Pinch-Griffe wichtig sind.
- Servicerobotik-Demonstrationen, Assistenzszenarien und mobile Manipulatoren mit kompakter Endeffektor-Integration.
Preis und Verfügbarkeit
Paxini DexH5 ist über Robots Europa für Deutschland, Österreich, die Schweiz und weitere EU-Länder erhältlich. Der genaue Preis wird nicht pauschal veröffentlicht, weil Projektumfang, gewünschte Integration, Schnittstellen, Dokumentation und mögliche Zusatzkomponenten vor der Bestellung geprüft werden müssen. Es gilt: Preis auf Anfrage / wird per Angebot bestätigt.
Wenn Sie DexH5 für ein Labor, eine Automationszelle oder eine Embodied-AI-Plattform evaluieren, fordern Sie über Robots Europa ein Angebot an. Dabei können technische Fragen zu Montage, Kommunikation, Kompatibilität, Lieferumfang und Datenblatt gemeinsam geklärt werden. Details zum Kauf finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was ist Paxini DexH5?
Paxini DexH5 ist eine kompakte taktile Roboterhand von PaXini Tech. Sie dient als dexterer Endeffektor für Roboterarme, mobile Manipulatoren, Forschungsplattformen und Automationsprojekte.
Ist DexH5 ein vollständiger Roboter?
Nein. DexH5 ist eine Roboterhand beziehungsweise ein Endeffektor. Ein Roboterarm, eine mobile Basis oder ein humanoider Körper ist nicht automatisch enthalten und muss bei Anfrage separat geklärt werden.
Wie viele Freiheitsgrade hat Paxini DexH5?
Laut Herstellerangaben besitzt DexH5 5 aktive Freiheitsgrade und 9 gesamte Freiheitsgrade. Diese Unterscheidung ist wichtig, weil Freiheitsgrade bei dexteren Händen je nach Zählweise unterschiedlich angegeben werden können.
Welche Sensorik nutzt DexH5?
DexH5 integriert 396 ITPU-Mehrdimensions-Tastsensoreinheiten. Sie sollen Kontaktzustände, Griffveränderungen und Kraftübergänge während der Manipulation erfassbar machen.
Welche Kommunikationsprotokolle werden unterstützt?
Die veröffentlichten Angaben nennen EtherCAT und Modbus. Das ist für Integratoren wichtig, die DexH5 in industrielle Steuerungen, Roboterzellen oder Forschungscontroller einbinden möchten.
Wie unterscheidet sich DexH5 von Paxini DexH13?
DexH5 ist als kompaktere taktile Roboterhand einzuordnen. Technische Daten größerer Schwestermodelle wie Paxini DexH13 dürfen nicht ohne Bestätigung auf DexH5 übertragen werden.
Wo kann ich Paxini DexH5 kaufen und was kostet er?
Sie können Paxini DexH5 über Robots Europa für Deutschland, Österreich, die Schweiz und die EU anfragen. Der Preis wird per Angebot auf dieser Produktseite bestätigt; ein pauschaler Betrag wird nicht genannt.
Zusammenfassung
Paxini DexH5 ist eine kompakte, taktile und integrationsorientierte Roboterhand für Projekte, in denen Greifen nicht nur Bewegung, sondern kontrollierter Kontakt ist. Mit vier Fingern, 5 aktiven Freiheitsgraden, 396 ITPU-Tastsensoreinheiten, EtherCAT/Modbus und einer laborgemeldeten Nutzlast bis 4 kg bietet DexH5 eine belastbare Grundlage für Forschung, Automation, Teleoperation und Embodied AI. Das Modell schließt die Lücke zwischen einfachen Parallelgreifern und großen dexteren Handsystemen und bleibt dabei als Komponente klar definiert. Für europäische Käufer ist die wichtigste nächste Handlung die technische Angebotsklärung über Robots Europa, denn Montage, Lieferumfang und Systemintegration werden projektspezifisch bestätigt; diese Seite ist der Ausgangspunkt.