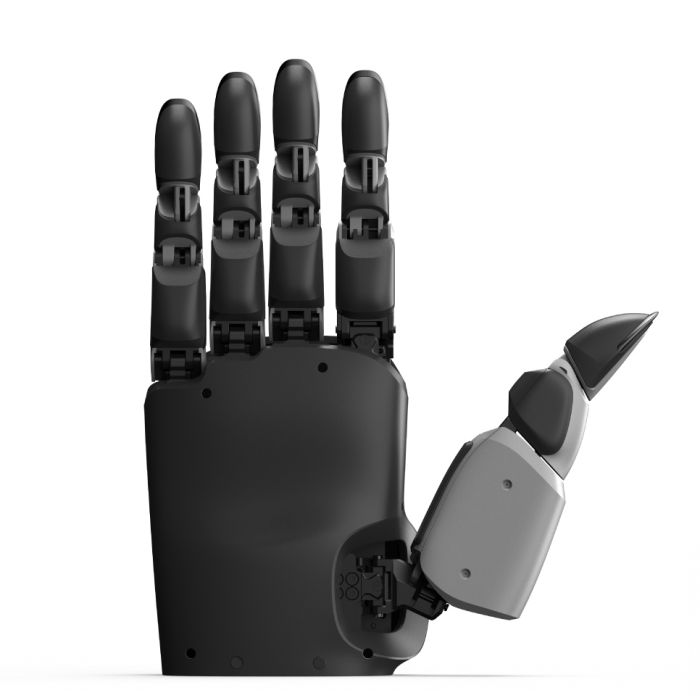
Paxini GMH18 – taktile Roboterhand
Auf Lager
- MARKE:
- PAXINI
- TEILENUMMER #:
- GMH18
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Paxini-GMH18
Paxini GMH18 – taktile Roboterhand
Paxini GMH18 verbindet die Idee einer bionisch inspirierten Hand mit der nüchternen Anforderung moderner Robotiklabore: ein Endeffektor soll nicht nur schließen und halten, sondern Kontakt, Anpassung und kontrollierte Bewegung möglichst reichhaltig erfassen. Das Modell wird als taktile Roboterhand beziehungsweise Greifermodul eingeordnet und ist damit kein vollständiger Roboter, kein Roboterarm und keine humanoide Basis, sondern eine Komponente für Systeme, in denen feinere Manipulation, Teleoperation oder verkörperte KI-Datenerfassung untersucht werden.
Im Mittelpunkt steht die Frage, wie ein Roboter Objekte greifen kann, deren Form, Oberfläche und Lage nicht perfekt vorgegeben sind. Laut kuratierten Herstellerangaben kombiniert GMH18 18 Freiheitsgrade, adaptive bionische Greifbewegungen, flexible Fingerspitzen, vollflächige taktile Abdeckung und KI-Algorithmen für menschenähnliche Wahrnehmung. Für den professionellen Einsatz bleibt dennoch entscheidend, welche Montage, welche elektrische und logische Integration, welche Steuerung und welcher Lieferumfang im konkreten Projekt erforderlich sind. Diese Punkte werden bei Robots Europa nicht pauschal behauptet, sondern im Angebot mit Datenblatt und Konfiguration bestätigt.
Herkunft und Einordnung
PaXini und die Entwicklung taktiler Roboterhände
PaXini ist auf mehrdimensionale taktile Sensorik, geschickte Roboterhände und taktile humanoide Plattformen ausgerichtet. Diese Ausrichtung ist wichtig, weil sie GMH18 nicht als einfachen Industriegreifer erscheinen lässt, sondern als Teil einer Produktfamilie, die Wahrnehmung und Bewegung enger zusammenführt. Während klassische Greifer häufig vor allem Hub, Öffnungsweite oder Kraft betonen, rücken bei taktilen Händen Kontaktinformationen, Fingeranpassung und feinere Regelung in den Vordergrund.
Die Paxini-Handfamilie adressiert humanoide Robotik, Manipulationsforschung, Teleoperation und die Datenerfassung für Embodied AI. In solchen Szenarien wird eine Hand nicht isoliert bewertet, sondern im Zusammenspiel mit Arm, Steuerungssoftware, Trainingsdaten und Aufgabenumgebung. GMH18 sollte deshalb als konfigurierbares Modul verstanden werden: Die Hand kann ein zentraler Bestandteil einer Forschungs- oder Entwicklungsplattform sein, doch die tatsächliche Leistungsfähigkeit hängt von Integration, Steuerung, Datenerfassung und Systemarchitektur ab.
Produktpositionierung gegenüber verwandten Modellen
Innerhalb der Paxini-Welt steht GMH18 für eine taktile, mehrgelenkige Roboterhand mit 18 Freiheitsgraden. Verwandte Handmodelle wie Paxini DexH13 und Paxini DexH5 sollten nicht als austauschbare Varianten ohne Prüfung behandelt werden, sondern als eigenständige Modelle mit jeweils separat zu bestätigenden Datenblättern, Schnittstellen und mechanischen Eigenschaften. Die konkrete Auswahl hängt davon ab, ob ein Projekt maximale Fingerfertigkeit, kompaktere Integration, spezifische Forschungsziele oder eine bestimmte Steuerungsumgebung priorisiert.
Von kompletten humanoiden Plattformen unterscheidet sich GMH18 klar. Systeme wie Paxini TORA ONE oder Paxini TORA DOUBLE ONE sind eigenständige Roboterplattformen, während GMH18 als Endeffektor betrachtet wird. Diese Trennung schützt vor falschen Erwartungen: Mit GMH18 wird keine mobile Basis, kein humanoider Körper und kein Arm mitgeliefert, sofern dies nicht ausdrücklich im Angebot bestätigt ist.
Technische Daten
| Parameter | Wert |
|---|---|
| Produkt | Paxini GMH18 |
| Kategorie | Taktile Roboterhand / dexteroses Greifermodul |
| Hersteller | PaXini / Paxini Tech |
| Freiheitsgrade | 18 DoF laut kuratierten Herstellerangaben |
| Greifprinzip | Bionisch-flexibles, adaptives Greifen |
| Lastangabe | 20 kg laut Herstellerangaben, Bestätigung mit Datenblatt bei Anfrage |
| Taktile Erfassung | Vollflächige taktile Abdeckung laut Herstellerangaben |
| Fingerspitzen | Flexible Fingerspitzen |
| Mechanik | Mehrgelenkige Handstruktur |
| Wahrnehmung / KI | KI-Algorithmen für menschenähnliche Wahrnehmung laut Herstellerangaben |
| Erweiterung | Modulare Kameraerweiterung laut Herstellerangaben |
| Kommunikation | Vollständige Kommunikationsprotokolle laut Herstellerangaben |
| Einrichtung | Schnelle Einrichtung laut Herstellerangaben |
| Typische Rolle im System | Endeffektor für Robotik, Forschung, Teleoperation und Embodied-AI-Datenerfassung |
| Nicht enthalten | Kein vollständiger Roboter, kein Roboterarm, keine mobile oder humanoide Basis, sofern nicht im Angebot bestätigt |
| Montage und Integration | Angebots- und projektabhängig zu bestätigen |
| Lieferumfang | Bei Anfrage mit Konfiguration und Datenblatt zu bestätigen |
| Abmessungen, Gewicht, Schnittstellen, elektrische Daten | Datenblatt bei Anfrage |
Nicht veröffentlichte oder projektabhängige Werte wie Gewicht, genaue Schnittstellen, Versorgung, Controller-Integration, Montageadapter und Lieferumfang werden vor Bestellung mit dem Datenblatt und der Angebotskonfiguration bestätigt.
Was unterscheidet Paxini GMH18 von einem einfachen Robotergreifer?
GMH18 ist für Aufgaben gedacht, bei denen Kontaktinformation, Fingeranpassung und mehrgelenkige Bewegungen wichtiger sind als ein simples Öffnen und Schließen. Die Kombination aus 18 Freiheitsgraden, taktiler Abdeckung und flexiblen Fingerspitzen erlaubt eine andere Entwicklungsrichtung als bei rein mechanischen Parallelgreifern. Für Forschungsteams ist besonders relevant, dass die Hand nicht nur als Werkzeug, sondern als sensorischer Teil einer Manipulationspipeline betrachtet werden kann.
Gleichzeitig sollte man die Angaben realistisch lesen. Ohne bestätigtes Datenblatt lassen sich keine Aussagen zu Gewicht, präziser Sensorauflösung, Kommunikationsbus, Controller-Stack oder Lebensdauer treffen. Genau darin liegt der seriöse Beschaffungsansatz: Erst wird die Anwendung beschrieben, dann wird geprüft, ob GMH18, Paxini DexH13, Paxini DexH5 oder eine andere Paxini-Komponente am besten passt.
Wie funktioniert taktile Manipulation bei Paxini GMH18?
Taktile Manipulation bedeutet, dass ein Roboter nicht ausschließlich aus Kamerabildern oder vorprogrammierten Positionen heraus handelt. Die Hand nutzt Kontaktinformationen, um ein Objekt beim Greifen, Halten oder Umpositionieren besser zu erfassen. In Verbindung mit geeigneter Steuerungssoftware können solche Daten für Teleoperation, Lernverfahren und Embodied-AI-Datensätze wertvoll sein, weil sie die physische Interaktion mit realen Objekten abbilden.
Bei GMH18 werden diese Eigenschaften durch die Herstellerangaben zu vollflächiger taktiler Abdeckung, adaptivem Greifen und KI-Algorithmen beschrieben. Wie diese Funktionen in einem konkreten System genutzt werden, hängt jedoch von der Integration ab. Ein Labor kann andere Anforderungen haben als ein Entwicklerteam für humanoide Plattformen, und eine Teleoperationsumgebung benötigt andere Schnittstellen als ein Datenerfassungsaufbau. Deshalb ist die technische Abstimmung vor dem Kauf ein wesentlicher Teil des Projekts.
Für wen ist Paxini GMH18 geeignet?
Paxini GMH18 eignet sich vor allem für professionelle Anwender, die eine Handkomponente für anspruchsvolle Manipulationsaufgaben suchen. Dazu zählen Forschungsinstitute, Hochschulen, Robotiklabore, Entwickler humanoider Systeme, KI-Teams mit Fokus auf Embodied AI sowie Integratoren, die taktile Greiffunktionen in bestehende Plattformen einbinden möchten. Auch Teleoperationsprojekte können profitieren, wenn eine Roboterhand benötigt wird, die Bewegungsfreiheit, Kontaktwahrnehmung und adaptive Fingermechanik in einer kompakten Endeffektorrolle bündelt. Einen Überblick über vergleichbare Endeffektoren anderer Hersteller finden Sie in der Kategorie Roboterhände; passende Trägersysteme sind unter Roboterarme zusammengefasst.
Nicht geeignet ist GMH18 für Käufer, die ohne weitere Integration einen sofort einsatzbereiten vollständigen Roboter erwarten. Die Hand ist eine Komponente. Arm, Basis, Computer, Steuerungssoftware, Montage, Sicherheitskonzept und gegebenenfalls Kameramodule oder Adapter müssen passend zum Projekt geprüft werden. Wer dagegen eine vollständige Paxini-Plattform evaluiert, sollte zusätzlich Modelle wie Paxini TORA ONE oder Paxini TORA DOUBLE ONE betrachten.
Wofür wird Paxini GMH18 eingesetzt?
- Manipulationsforschung mit Objekten unterschiedlicher Form, Oberfläche und Lage.
- Teleoperation, bei der eine Roboterhand feinere Bewegungen und Kontaktinformationen bereitstellen soll.
- Datenerfassung für Embodied AI, insbesondere für Greifen, Halten und Umpositionieren.
- Entwicklung humanoider oder halbhumanoider Robotiksysteme mit taktiler Endeffektorik.
- Vergleichsstudien zu adaptivem Greifen, bionischer Handmechanik und sensorischer Regelung.
- Prototyping von Anwendungen, bei denen flexible Fingerspitzen und mehrgelenkige Bewegungen erforderlich sind.
Preis und Verfügbarkeit
Paxini GMH18 ist über Robots Europa für Deutschland, Österreich, die Schweiz und weitere EU-Länder erhältlich. Der Preis wird nicht pauschal angegeben, sondern als Preis auf Anfrage beziehungsweise per Angebot bestätigt, weil Konfiguration, Integration, Montage, Schnittstellen, Zubehör und Lieferumfang projektabhängig sein können. Details zum Kauf finden Sie auf dieser Seite. Wenn Sie GMH18 für ein Forschungs-, Entwicklungs- oder Integrationsprojekt prüfen, beschreiben Sie bitte den geplanten Einsatz, vorhandene Robotikplattformen und gewünschte Schnittstellen, damit Robots Europa die passende Angebotskonfiguration mit Datenblatt anfragen und bestätigen kann.
Häufig gestellte Fragen
Ist Paxini GMH18 ein vollständiger Roboter?
Nein. GMH18 ist eine taktile Roboterhand beziehungsweise ein Greifermodul. Ein Roboterarm, eine mobile Basis oder ein humanoider Körper sind nicht automatisch enthalten.
Hat Paxini GMH18 18 Freiheitsgrade?
Ja, die kuratierten Herstellerangaben nennen 18 DoF. Die genaue Auslegung und Systemintegration sollten mit dem Datenblatt bei Anfrage bestätigt werden.
Welche Lastangabe ist für Paxini GMH18 verfügbar?
Die aktuelle Quellenlage nennt 20 kg laut Herstellerangaben. Für technische Planung und Beschaffung sollte dieser Wert mit dem offiziellen Datenblatt bestätigt werden.
Unterstützt Paxini GMH18 taktile Wahrnehmung?
Ja. Die Quellen beschreiben vollflächige taktile Abdeckung und mehrdimensionale taktile Sensorik als zentralen Kontext der Paxini-Produktlinie.
Kann Paxini GMH18 für Embodied AI genutzt werden?
Ja, die Hand ist für Manipulationsforschung, Teleoperation und Datenerfassung im Umfeld von Embodied AI relevant, sofern die Steuerungs- und Datenpipeline passend integriert wird.
Welche Alternativen innerhalb der Paxini-Familie gibt es?
Je nach Projekt können Paxini DexH13, Paxini DexH5 oder vollständige Plattformen von PaXini geprüft werden.
Wo kann ich Paxini GMH18 kaufen und was kostet er?
Sie können Paxini GMH18 über Robots Europa auf dieser Seite anfragen. Der Preis wird per Angebot bestätigt; es wird hier kein pauschaler Betrag genannt.
Zusammenfassung
Paxini GMH18 ist eine taktile, dexterose Roboterhand für professionelle Robotikprojekte, bei denen adaptive Greiffunktionen, Kontaktwahrnehmung und mehrgelenkige Bewegungen eine zentrale Rolle spielen. Die verfügbaren Herstellerangaben nennen 18 Freiheitsgrade, bionisch-flexibles Greifen, eine 20-kg-Lastangabe, vollflächige taktile Abdeckung, flexible Fingerspitzen, KI-Algorithmen, Kommunikationsprotokolle und eine modulare Kameraerweiterung. Für belastbare Planung bleiben Datenblatt, Montage, Lieferumfang und Controller-Integration jedoch Angebotsbestandteile. Wenn Sie GMH18 in Deutschland, Österreich, der Schweiz oder der EU evaluieren möchten, ist Robots Europa der passende Ansprechpartner, und diese Seite ist der Ausgangspunkt.