BrainCo Revo 1 – Intelligente geschickte bionische Hand
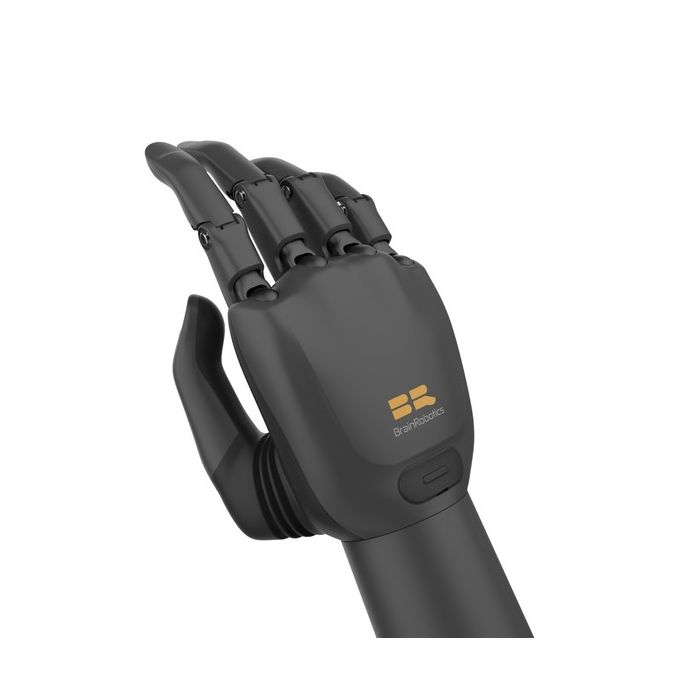
The BrainCo Revo 1 Intelligent Dexterous Bionic Hand is a robotic dexterous hand platform from BrainCo, a brain-computer-interface and human-machine-interface company that publicly lists “BrainCo Bionic Dexterous Hand Revo1” among its product lines on its official website. BrainCo positions itself as a company working across bionic hands, bionic knees, neurotechnology, and AI-oriented robotics solutions.
Auf Lager
- MARKE:
- BRAINCO
- TEILENUMMER #:
- Intelligent Dexterous Bionic Hand
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Dexterous-Bionic-Hand
BrainCo Revo 1 – Intelligente geschickte bionische Hand
Eine Roboterhand, die aus einer Prothese entstanden ist, hat einen Vorsprung: Sie wurde zuerst für den Alltag eines Menschen gebaut und erst danach für Maschinen weitergedacht. Genau diese Herkunft prägt die BrainCo Revo 1 – Intelligente geschickte bionische Hand, einen biomimetischen Endeffektor für Forschung, Entwicklung und rehabilitationsnahe Anwendungen.
Robots Europa mit Sitz in Dublin vertreibt die BrainCo Revo 1 und beliefert Kunden in der EU und im DACH-Raum. Robots Europa erstellt Ihnen das Angebot, organisiert die Lieferung und steht Ihnen für die Unterstützung nach dem Kauf zur Verfügung.
Hintergrund
BrainCo und die Herkunft der Revo-Reihe
BrainCo ist ein Unternehmen für Gehirn-Computer-Schnittstellen und bionische Prothetik. Aus der Technik der intelligenten Prothesenhand ist eine Familie von Roboterhänden entstanden, deren erste Generation die Revo 1 bildet. Spätere Modelle der Reihe, etwa die Revo 2 und die Revo 3, führen diesen Ansatz weiter. Die Revo 1 ist damit der Einstiegspunkt in ein Ökosystem, das von der Basisvariante bis zu Ausführungen mit Taktilsensorik reicht.
Positionierung und Schlüsseltechnik
Laut veröffentlichter Spezifikation ist die Revo 1 eine biomimetische geschickte Hand mit 6 aktiven Gelenken und 10 Freiheitsgraden. Den Antrieb übernehmen 6 Präzisions-Mikromotoren. Der Daumen besitzt zwei aktive Freiheitsgrade, nämlich Abduktion/Adduktion sowie Beugung/Streckung. Jeder der übrigen vier Finger verfügt über einen aktiven und einen passiven Freiheitsgrad für Beugung/Streckung. Diese Kombination ermöglicht anpassungsfähige Griffe bei vergleichsweise schlanker Mechanik. Als Hauptmaterialien nennt der Hersteller Aviation-Aluminiumlegierung und lebensmittelechten Kunststoff.
Zur Steuerung gehören laut Spezifikation feinfühlige Manipulation, Blockierschutz sowie ein Schutz gegen Schütteln und Herunterfallen von Objekten. Als Sensorik sind Positions- und Stromsensoren angegeben.
Technische Daten
| Spezifikation | Revo 1 Basic | Revo 1 Basic Touch | Revo 1 Advanced |
|---|---|---|---|
| Gelenke und Freiheitsgrade | 6 aktive Gelenke, 10 Freiheitsgrade | 6 aktive Gelenke, 10 Freiheitsgrade | 6 aktive Gelenke, 10 Freiheitsgrade |
| Kommunikationsschnittstelle | RS485, CAN | nicht gesondert angegeben | RS485 / CAN FD / EtherCAT |
| Versorgungsspannung | 9,5 ~ 28 V | nicht gesondert angegeben | nicht gesondert angegeben |
| Maximalstrom | 3 A | nicht gesondert angegeben | 5 A @24V |
| Maximale Handlast | 30 kg | 30 kg | 30 kg |
| Greifkraft aller fünf Finger | 50 N | 50 N | 50 N |
| Max. Klemmkraft eines Fingers | 30 N | nicht gesondert angegeben | nicht gesondert angegeben |
| Geschwindigkeit Beugung/Streckung eines Fingers | 0,85 s | nicht gesondert angegeben | nicht gesondert angegeben |
| Max. Öffnungsweite (Zeigefinger zu Daumen) | 113 mm | 113 mm | 113 mm |
| Max. Traglast eines Fingers | 8 kg | 8 kg | 8 kg |
| Lebensdauer der Finger | 300,000 Zyklen (Schreibweise der Quelle) | 300,000 Zyklen (Schreibweise der Quelle) | 300,000 Zyklen (Schreibweise der Quelle) |
| Betriebstemperatur | -10℃ bis 40℃ | -10℃ bis 40℃ | -10℃ bis 40℃ |
| Fingerspitzen-Taktilsensor | nicht angegeben | misst Normaldruck, Scherkraft, Kraftvektor und Annäherungsabstand | je nach SKU |
| Gewicht, Abmessungen, IP-Schutzart | nicht veröffentlicht | nicht veröffentlicht | nicht veröffentlicht |
Angaben laut veröffentlichter Spezifikation; sie werden bei der Angebotserstellung anhand des Datenblatts bestätigt. Gewicht, Handabmessungen, Lieferumfang, IP-Schutzart, Betriebsgeräusch und Wiederholgenauigkeit der Positionierung hat der Hersteller nicht veröffentlicht; Robots Europa klärt sie im Rahmen des Angebots.
Was unterscheidet die Revo 1 Basic von der Advanced-Variante?
Der deutlichste Unterschied liegt in der Anbindung. Die Basic-Ausführung nennt RS485 und CAN, die Advanced-Ausführung dagegen RS485, CAN FD und EtherCAT. Wer die Hand in eine echtzeitfähige Industriearchitektur einbinden will, findet in der Advanced-Variante damit mehr Spielraum. Auch der angegebene Maximalstrom unterscheidet sich: 3 A bei der Basic, 5 A bei 24 V bei der Advanced. Die Spezifikation für die Basic nennt zudem eine Versorgungsspannung von 9,5 bis 28 V.
Die Taktilsensorik hängt laut Hersteller von der jeweiligen SKU ab. Die Basic Touch ergänzt die Hand um Fingerspitzensensoren, die Normaldruck, Scherkraft, Kraftvektor und Annäherungsabstand erfassen. Das ist vor allem für Forschung zu kraftgeregeltem Greifen und für empfindliche Objekte interessant. Mechanik, Handlast und Greifkraft werden in den Quellen nicht je Variante getrennt ausgewiesen.
Wie lässt sich die Revo 1 ansteuern und programmieren?
Die Hand wird laut Hersteller über eine Standard-RS485-Schnittstelle gesteuert. Der Anschluss sitzt unter dem Handgelenk, der Steckverbinder trägt die Bezeichnung PAP-05V-S. Die Geräte-ID ist ab Werk auf 1 gesetzt und lässt sich zwischen 1 und 254 ändern, was den Betrieb mehrerer Hände an einem Bus erleichtert. Für die Entwicklung stehen Python- und C/C++-SDKs sowie ein ROS-2-Treiber zur Verfügung, der für die Handsteuerung von Revo 2 und Revo 1 ausgelegt ist.
Ein Turbomodus baut auf der Blockiererkennung auf: Stößt ein Finger auf ein Objekt, pausiert er für die konfigurierte Blockierdauer und greift danach in Intervallen von 500 ms weiter zu. So lässt sich der Griff bei nachgiebigen Objekten nachführen.
Für wen ist die Revo 1 geeignet?
Die Revo 1 richtet sich an Entwicklungsteams, die eine geschickte Hand in Roboterarme oder Forschungsplattformen integrieren wollen, sowie an Labore für Greif- und Manipulationsforschung. Hochschulen und Ausbildungseinrichtungen profitieren von den offenen SDKs und dem ROS-2-Treiber. Auch rehabilitationsnahe Projekte und Forschung im Umfeld der medizinischen Robotik gehören zu den naheliegenden Einsatzfeldern.
Wer mehr Freiheitsgrade benötigt, sollte sich die nachfolgenden Generationen ansehen, etwa die BrainCo Revo 3 U21 mit 21 aktiven Freiheitsgraden oder die BrainCo Revo 2 Touch (rechts) mit Taktilsensorik. Alle Ausführungen der ersten Generation finden Sie in der Kategorie BrainCo Revo 1.
Wofür wird die Revo 1 eingesetzt?
- Greifforschung: Die Hand dient als Testplattform für Griffstrategien und Objektinteraktion.
- Robotik-Entwicklung: Sie fungiert als multifunktionaler Hand-Endeffektor an Arm- und Mobilplattformen.
- Teleoperation: Menschliche Handbewegungen lassen sich auf die Roboterhand übertragen.
- Rehabilitationsnahe Projekte: Die bionische Auslegung eignet sich für Mensch-Maschine-Studien.
- Lehre und Ausbildung: Mit Python, C/C++ und ROS 2 lässt sie sich im Unterricht einsetzen.
- Taktile Manipulation: Mit Touch-Variante werden Druck, Scherkraft und Annäherung erfasst.
Preise und Verfügbarkeit
Für die BrainCo Revo 1 erstellt Robots Europa ein individuelles Angebot, abgestimmt auf Variante, Seite (links oder rechts) und Ihren Einsatzzweck. Lieferung, Zollabwicklung und Support werden gemeinsam mit dem Angebot vereinbart. Die Angebotsanfrage ist direkt auf dieser Seite verfügbar.
Häufig gestellte Fragen
Wie viele Freiheitsgrade hat die BrainCo Revo 1?
Laut veröffentlichter Spezifikation besitzt sie 6 aktive Gelenke und 10 Freiheitsgrade. Der Daumen hat zwei aktive, die vier übrigen Finger je einen aktiven und einen passiven Freiheitsgrad.
Welche Schnittstellen unterstützt die Revo 1?
Die Basic-Ausführung nennt RS485 und CAN, die Advanced-Ausführung RS485, CAN FD und EtherCAT. Der Steckverbinder unter dem Handgelenk trägt die Bezeichnung PAP-05V-S.
Welche Last kann die Hand tragen?
Die maximale Handlast wird mit 30 kg angegeben, die Greifkraft aller fünf Finger mit 50 N. Ein einzelner Finger kann laut Spezifikation maximal 8 kg tragen.
Gibt es eine Version mit Tastsensorik?
Ja, die Revo 1 Basic Touch besitzt Fingerspitzensensoren für Normaldruck, Scherkraft, Kraftvektor und Annäherungsabstand. Welche Sensorik eine SKU hat, bestätigen wir im Angebot.
Wie programmiere ich die Hand?
Es stehen Python- und C/C++-SDKs sowie ein ROS-2-Treiber bereit. Die Geräte-ID ist ab Werk 1 und kann zwischen 1 und 254 geändert werden.
Wie schwer ist die Hand und wie groß ist sie?
Gewicht und Abmessungen hat der Hersteller nicht veröffentlicht. Sie werden bei der Angebotserstellung geklärt.
Wo kann ich die Revo 1 kaufen und was kostet sie?
Die BrainCo Revo 1 erhalten Sie bei Robots Europa in Dublin, die Lieferung erfolgt in die EU und den DACH-Raum. Der Preis wird individuell im Angebot genannt; fordern Sie es über diese Seite an.
Zusammenfassung
Die Revo 1 ist eine Roboterhand mit Prothesen-Herkunft: kompakt gebaut, mit 6 Mikromotoren und 10 Freiheitsgraden, flexibel anbindbar und offen programmierbar. Die Varianten Basic, Basic Touch und Advanced decken unterschiedliche Anforderungen an Schnittstellen und Sensorik ab, während einzelne Angaben wie Gewicht und Schutzart noch zu klären sind. Wenn Sie eine geschickte Hand für Forschung, Entwicklung oder Lehre suchen, ist diese Seite der Ausgangspunkt.