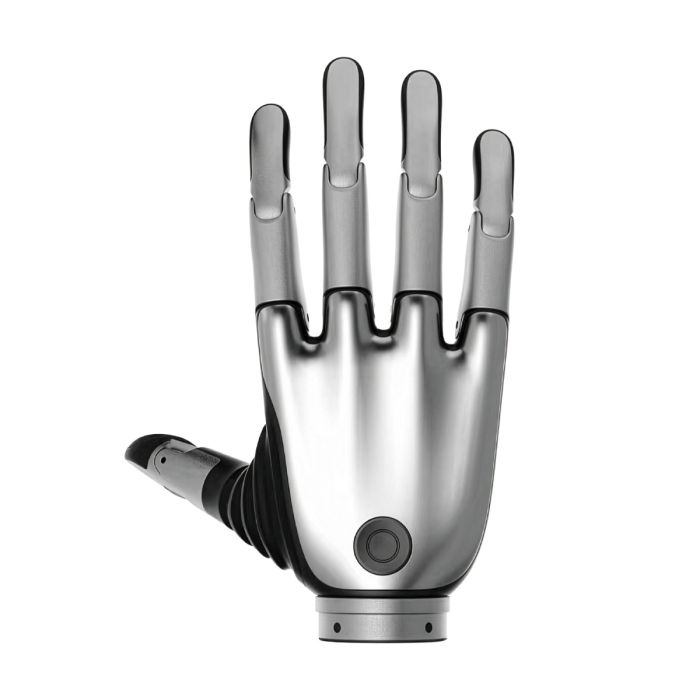
BrainCo Revo 2 Pro (rechts) – Geschickte Roboterhand mit EtherCAT (XER)
Auf Lager
- MARKE:
- BRAINCO
- MODELL:
- REVO 2 PRO
- TEILENUMMER #:
- XER
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro
BrainCo Revo 2 Pro (rechts) – Geschickte Roboterhand mit EtherCAT (XER)
Ein Roboterarm kann Millimeter genau positionieren, doch am Ende der Kette entscheidet die Hand, ob aus Bewegung auch Handhabung wird. Die BrainCo Revo 2 Pro (rechts) – Geschickte Roboterhand mit EtherCAT (XER) ist für genau diesen Übergang gebaut: eine bionische Hand für Roboterintegration und Forschung, die sich dank EtherCAT in industrielle Steuerungsnetze einbinden lässt.
Robots Europa mit Sitz in Dublin liefert die Hand an Kunden in der EU und im deutschsprachigen Raum. Angebot, Lieferabwicklung und Support laufen über Robots Europa.
Hintergrund
BrainCo und die Revo-2-Familie
BrainCo ist der Hersteller der Revo-Handfamilie. Die Revo 2 gibt es nach den Angaben der Quellen in drei Versionen: Revo 2 Basic (XRL/XRR), Revo 2 Pro (XEL/XER) und Revo 2 Touch (XTL/XTR). Der letzte Buchstabe des Modellcodes unterscheidet linke und rechte Hand; diese Seite beschreibt die rechte Pro-Hand XER. Eine Übersicht finden Sie in der Kategorie BrainCo Revo 2 sowie unter Hände.
Positionierung der Pro-Version
Laut veröffentlichter Spezifikation bietet die Pro-Version gegenüber der Basic-Version zusätzlich EtherCAT neben RS485 und CAN FD sowie einen auf 12–64 V erweiterten Versorgungsspannungsbereich (Basic: 12–28 V). Die Hand besitzt 6 aktive Gelenke und 11 Freiheitsgrade. Der Daumen hat zwei aktive Freiheitsgrade (Ab- und Adduktion) sowie einen passiven für Beugung und Streckung; jeder der vier übrigen Finger hat einen aktiven und einen passiven Freiheitsgrad für Beugung und Streckung. Die Regelung erfolgt als geschlossener Servo-Regelkreis, eigene Gesten lassen sich definieren.
Technische Spezifikationen
| Spezifikation | Wert |
|---|---|
| Versionscode | XEL/XER (Pro), hier: XER (rechts) |
| Aktive Gelenke / Freiheitsgrade | 6 / 11 |
| Gewicht | 383 g |
| Höhe (Handflächenbasis bis Spitze des Mittelfingers) | 160 mm |
| Griffkraft Vollfaust | ≥50N |
| Pinch-Kraft | ≥15N |
| Max. Traglast | ≥20kg |
| Betriebsgeräusch (bei 50 cm) | ≤50dB |
| Beuge-/Streckgeschwindigkeit | ≤0,65 s |
| Wiederholgenauigkeit der Regelung | 0,1° |
| Max. Öffnungs-/Schließweg (Daumen zu Zeigefinger) | 100 mm |
| Schnittstellen | 485, CANfd, EtherCAT |
| Versorgungsspannung (laut Dokumentation) | 12–64 V |
| Ruhestrom | 115 mA bei 24 V |
| Maximalstrom | 4,65 A bei 24 V |
| Betriebstemperatur | -10 bis 40 ℃ / 90 % rF |
| SDK | Python/C; Linux, Windows, ROS |
| Online-Update | OTA |
| Standardfarben | Space Gray, Silber (Farbanpassung bei Serienmengen) |
| Standard-Geräte-ID (rechte Hand) | 127 |
Spezifikationen wie veröffentlicht; sie werden bei der Angebotserstellung anhand des Datenblatts bestätigt. Breite und Tiefe, Materialien, Schutzart (IP), Lieferumfang und Lebensdauer hat der Hersteller nicht veröffentlicht; sie werden mit dem Angebot geklärt.
Was unterscheidet die Revo 2 Pro von der Revo 2 Basic?
Nach der veröffentlichten Vergleichstabelle liegt der Unterschied vor allem in der Anbindung. Die Basic-Version nennt RS485 und CAN FD, die Pro-Version ergänzt EtherCAT. Dazu kommt der Spannungsbereich: 12–64 V statt 12–28 V. Wer die Hand an ein vorhandenes Bordnetz mit höherer Spannung oder an eine EtherCAT-Steuerung anschließen will, findet hier den passenden Ansatz. Ruhestrom (115 mA gegenüber 65 mA bei 24 V) und Maximalstrom (4,65 A gegenüber 4,6 A) unterscheiden sich ebenfalls. Die Basic-Hand erreichen Sie als Revo 2 Basic (rechts).
Was bringt die Touch-Version zusätzlich?
Die Touch-Version (XTL/XTR) ist laut Quellen die dritte Ausführung der Familie. Welche Sensorik sie im Detail bietet, ist im vorliegenden Datenstand nicht beschrieben; hierzu stellen wir gern eine Auskunft im Angebot bereit. Die rechte Variante finden Sie als Revo 2 Touch (rechts).
Für wen ist die Revo 2 Pro (rechts) geeignet?
Die Hand richtet sich an Entwickler humanoider und anderer Roboterplattformen, die einen Feldbus-Anschluss benötigen, an Forschungsgruppen für Greifen und Manipulation sowie an Labore, die Gesten und Regelung per SDK testen. Wer keine EtherCAT-Anbindung braucht, kann zur Basic-Version greifen. Für den Aufbau mit zwei Händen ist die linke Pro-Hand XEL das Gegenstück.
Wofür wird die Revo 2 Pro (rechts) eingesetzt?
- Humanoide Roboter: Die Hand dient als Endeffektor am rechten Arm.
- Greifforschung: Sie eignet sich für Experimente zu Griffformen und Kraftverhalten.
- Feldbus-Integration: Über EtherCAT lässt sie sich in industrielle Steuerungsnetze einbinden.
- Softwareentwicklung: Das SDK für Python und C unter Linux, Windows und ROS unterstützt eigene Anwendungen.
- Gestendefinition: Eigene Gesten lassen sich für Demonstrationen und Tests festlegen.
- Laboraufbauten: Schutzfunktionen gegen Überstrom, Blockieren, Übertemperatur und Kollision unterstützen den Versuchsbetrieb.
Preise und Verfügbarkeit
Preise nennen wir hier nicht; Robots Europa erstellt Ihnen ein individuelles Angebot. Lieferung, Zoll und Support werden gemeinsam mit dem Angebot abgestimmt. Über die Angebotsanfrage ist die BrainCo Revo 2 Pro (rechts) auf dieser Seite erhältlich.
Häufig gestellte Fragen
Welche Schnittstellen hat die Hand?
Laut Spezifikation RS485, CAN FD und EtherCAT.
Wie viele Freiheitsgrade hat sie?
Sie bietet 6 aktive Gelenke und 11 Freiheitsgrade.
Welche Greifkraft ist angegeben?
Die Vollfaust-Griffkraft beträgt ≥50N, die Pinch-Kraft ≥15N.
Wie schwer ist die Hand?
Das veröffentlichte Gewicht beträgt 383 g bei 160 mm Höhe.
Welche Software wird unterstützt?
Das SDK unterstützt Python und C und ist mit Linux, Windows und ROS kompatibel; OTA-Updates sind möglich.
Ist die Schutzart angegeben?
Nein, der Hersteller hat keine IP-Schutzart veröffentlicht; sie wird mit dem Angebot geklärt.
Wo kann ich die Revo 2 Pro (rechts) kaufen und was kostet sie?
Bei Robots Europa auf Anfrage. Einen Preis nennen wir nicht öffentlich; Sie erhalten ein individuelles Angebot.
Zusammenfassung
Die Revo 2 Pro (rechts) verbindet die Fingerfertigkeit einer bionischen Hand mit der Anbindung, die ein Roboter für den Alltag in der Steuerung braucht: EtherCAT, weiter Spannungsbereich und SDK. Für die Prüfung gegen Ihren Aufbau und ein Angebot von Robots Europa ist diese Seite der Ausgangspunkt.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.