BrainCo Revo 2 Pro (links) – Geschickte Roboterhand mit EtherCAT (XEL)
Auf Lager
- MARKE:
- BRAINCO
- MODELL:
- REVO 2 PRO
- TEILENUMMER #:
- XEL
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro-Left
BrainCo Revo 2 Pro (links) – Geschickte Roboterhand mit EtherCAT (XEL)
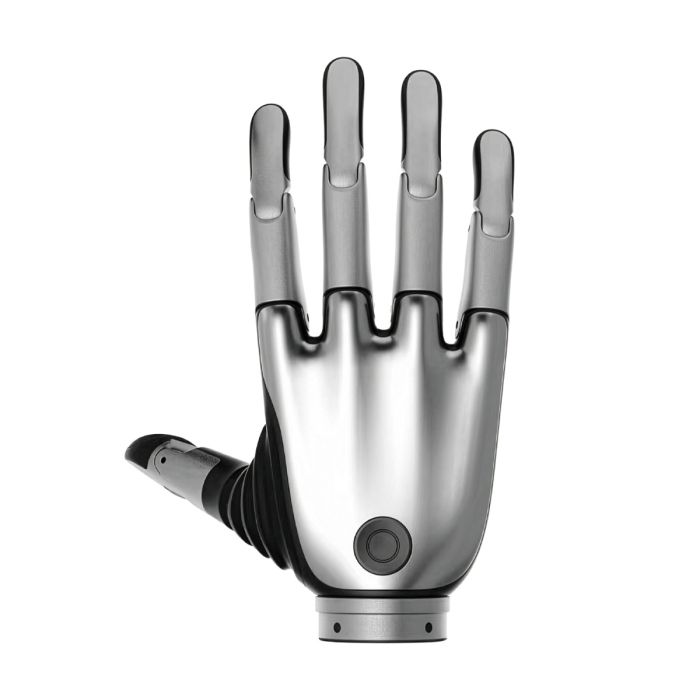
Zwei Arme, zwei Hände, und doch genügt ein Spiegelbild nicht: Wer bimanuelle Aufgaben aufbaut, braucht links und rechts jeweils eine eigene Ausführung. Die BrainCo Revo 2 Pro (links) mit dem Versionscode XEL ist die linke Hand der Pro-Linie. Laut veröffentlichter Spezifikation bietet sie 6 aktive Gelenke und 11 Freiheitsgrade und lässt sich über RS485, CAN FD und EtherCAT ansteuern. Damit richtet sie sich an Integratoren, die eine geschickte Hand nicht nur ausprobieren, sondern in eine Steuerungsarchitektur einbinden wollen.
Robots Europa mit Sitz in Dublin liefert die BrainCo Revo 2 Pro (links) an Kunden in der EU und im DACH-Raum. Robots Europa erstellt Ihnen das Angebot, organisiert die Lieferung und begleitet Sie beim Support.
Hintergrund
BrainCo und die Revo-2-Familie
Hersteller ist BrainCo Inc. Die Revo 2 wird als bionische geschickte Hand für Robotikintegration und Forschung beschrieben. Die Familie umfasst nach den vorliegenden Quellen drei Ausführungen: Revo 2 Basic (XRL/XRR), Revo 2 Pro (XEL/XER) und Revo 2 Touch (XTL/XTR). Der jeweils erste Code steht für die linke, der zweite für die rechte Hand. Die hier beschriebene XEL ist also die linke Hand der Pro-Stufe. Ihr Gegenstück für die rechte Seite ist die BrainCo Revo 2 Pro (rechts).
Positionierung und Schlüsseltechnik
Technisch steht bei der Pro-Ausführung die Anbindung im Vordergrund. Laut Herstellerangaben unterstützen die fortgeschrittene und die taktile Version drei Kommunikationsschnittstellen: RS485, CAN FD und EtherCAT. Die Schnittstelle sitzt unterhalb des Handgelenks. Dazu kommen ein SDK für Linux, Windows und ROS-Workflows, eine Regelung mit geschlossenem Servokreis, frei definierbare Gesten und Schutzfunktionen gegen Überstrom, Blockieren, Übertemperatur und Kollision. Alle diese Angaben stammen aus einer einzigen veröffentlichten Quelle und sollten bei der Angebotserstellung gegen das Datenblatt geprüft werden.
Die Gelenkanordnung ist nachvollziehbar beschrieben: Der Daumen hat zwei aktive Freiheitsgrade (Abduktion/Adduktion) und einen passiven (Beugung/Streckung). Jeder der übrigen vier Finger besitzt einen aktiven und einen passiven Freiheitsgrad. So ergeben sich die genannten 6 aktiven Gelenke und 11 Freiheitsgrade.
Technische Daten
| Spezifikation | Revo 2 Basic (XRL/XRR) | Revo 2 Pro (XEL/XER) | Revo 2 Touch (XTL/XTR) |
|---|---|---|---|
| Aktive Gelenke / Freiheitsgrade | keine eigene Angabe | 6 / 11 | keine eigene Angabe |
| Schnittstellen | keine eigene Angabe | 485 / CAN FD / EtherCAT | 485 / CAN FD / EtherCAT |
| Versorgungsspannung | 12-28 V | 12-64 V | 12-64 V |
| Ruhestrom | 65 mA @24V | 115 mA @24V | 115 mA @24V |
| Maximalstrom | 4,6 A @24V | 4,65 A @24V | 4,65 A @24V |
| Wiederholgenauigkeit der Regelung | 0,1° | 0,1° | 0,1° |
| Gewicht | keine eigene Angabe | 383 g | keine eigene Angabe |
| Höhe (Handflächenbasis bis Mittelfingerspitze) | keine eigene Angabe | 160 mm | keine eigene Angabe |
| Standardfarben | keine eigene Angabe | Space Gray, Silber | keine eigene Angabe |
Spezifikationen wie veröffentlicht; sie werden bei der Angebotserstellung gegen das Datenblatt bestätigt. Gewicht und Höhe weist die Quelle ohne Versionszuordnung aus. Breite und weitere Abmessungen, Werkstoffe, Schutzart (IP) und Lieferumfang hat der Hersteller nicht veröffentlicht; sie werden mit dem Angebot geklärt. Auch Greifkraft und Traglast liegen im vorliegenden Datenstand nicht vor.
Was unterscheidet die Revo 2 Pro von der Basic-Version?
Nach der veröffentlichten Tabelle liegt der Unterschied vor allem in der elektrischen Auslegung und der Anbindung. Die Pro-Hand arbeitet mit 12-64 V, während die Basic-Ausführung mit 12-28 V angegeben ist. Das ist für Systeme relevant, deren Bordnetz oder Zwischenkreis über 28 V liegt. Der Ruhestrom steigt von 65 mA auf 115 mA bei 24 V, der Maximalstrom von 4,6 A auf 4,65 A bei 24 V. Die Wiederholgenauigkeit der Regelung ist in beiden Fällen mit 0,1° angegeben.
Bei den Schnittstellen nennt die Quelle für die fortgeschrittene und die taktile Version RS485, CAN FD und EtherCAT. Wer die Hand in eine EtherCAT-Umgebung einbinden will, plant daher mit der Pro- oder der Touch-Ausführung. Die Basic-Variante finden Sie als BrainCo Revo 2 Basic (links). Welche Schnittstellen sie genau bietet, sollten Sie im Angebot bestätigen lassen.
Wann ist die Touch-Ausführung die bessere Wahl?
Die Touch-Version teilt laut Tabelle die elektrischen Werte der Pro-Hand. Ihr Name verweist auf eine Taktilsensorik, zu der der vorliegende Datenstand jedoch keine Details enthält. Wenn Ihre Anwendung Berührungsinformationen auswertet, ist die BrainCo Revo 2 Touch (links) der naheliegende Vergleich. Geht es primär um Greifen, Positionieren und die Einbindung in die Steuerung, ist die Pro-Hand der passende Ausgangspunkt.
Für wen eignet sich die BrainCo Revo 2 Pro (links)?
Forschungsgruppen an Hochschulen und Instituten nutzen geschickte Hände, um Greifstrategien, Teleoperation und Lernverfahren an realer Hardware zu erproben. Für sie sind das SDK mit ROS-Anbindung und die frei definierbaren Gesten von Interesse. Systemintegratoren und Entwickler humanoider Roboter profitieren vom Feldbus-Zugang über EtherCAT und CAN FD, weil sich die Hand dann wie eine weitere Achsgruppe der Anlage ansprechen lässt. Wer zwei Arme bestückt, kombiniert diese linke Hand mit der rechten Pro-Ausführung. Für Teams mit knapper Spannungsversorgung unter 28 V und ohne EtherCAT-Bedarf kann die Basic-Linie genügen. Eine Übersicht weiterer Greifer finden Sie in der Kategorie Hände, die gesamte Familie unter BrainCo Revo 2.
Wofür wird die BrainCo Revo 2 Pro (links) eingesetzt?
- Humanoide Robotik: Die Hand dient als linker Endeffektor an humanoiden Plattformen.
- Greifforschung: Mit 11 Freiheitsgraden lassen sich Griffarten und Regelstrategien untersuchen.
- Teleoperation: Frei definierbare Gesten und ein SDK erleichtern das Übertragen menschlicher Bewegungen.
- Bimanuelle Manipulation: Zusammen mit der rechten Hand entsteht ein spiegelbildliches Paar für Fügen und Übergeben.
- Integration in Automatisierungsumgebungen: EtherCAT, CAN FD und RS485 erlauben die Anbindung an unterschiedliche Steuerungskonzepte.
- Labor- und Entwicklungsaufbauten: Unter Linux, Windows oder ROS lässt sich die Hand in Prototypen einbinden.
Preise und Verfügbarkeit
Preise nennen wir hier nicht. Die BrainCo Revo 2 Pro (links) erhalten Sie über ein individuelles Angebot von Robots Europa. Lieferung, Zoll und Support klären wir gemeinsam mit dem Angebot. Fordern Sie es an, und wir bestätigen Ihnen die Spezifikation gegen das Datenblatt. Alle Informationen zur Anfrage finden Sie auf dieser Seite.
Häufig gestellte Fragen
Was bedeutet der Code XEL?
XEL ist der Versionscode der linken Hand der Revo 2 Pro. Die rechte Hand trägt den Code XER.
Welche Schnittstellen bietet die Hand?
Laut veröffentlichter Spezifikation unterstützt die Pro-Version RS485, CAN FD und EtherCAT. Die Schnittstelle befindet sich unterhalb des Handgelenks.
Wie viele Freiheitsgrade hat die Hand?
Die Quelle nennt 6 aktive Gelenke und insgesamt 11 Freiheitsgrade. Der Daumen hat zwei aktive und einen passiven, die vier übrigen Finger haben je einen aktiven und einen passiven Freiheitsgrad.
Welche Versorgungsspannung wird benötigt?
Für die Pro-Version nennt die Dokumentation 12-64 V. Ruhestrom 115 mA und Maximalstrom 4,65 A beziehen sich jeweils auf 24 V.
Welche Software wird unterstützt?
Der Hersteller nennt SDK-Unterstützung für Linux, Windows und ROS-Workflows. Details zu Versionen und Sprachen klären wir mit dem Angebot.
Welche Schutzart und welche Werkstoffe hat die Hand?
Schutzart, Werkstoffe, Breite und Lieferumfang hat der Hersteller nicht veröffentlicht. Wir bestätigen sie bei der Angebotserstellung.
Wo kann ich die BrainCo Revo 2 Pro (links) kaufen und was kostet sie?
Sie erhalten die Hand bei Robots Europa auf Anfrage für die EU und den DACH-Raum. Einen Preis nennen wir nicht, er wird mit dem individuellen Angebot mitgeteilt.
Zusammenfassung
Eine linke Hand ist mehr als ein gespiegeltes Bauteil: Sie muss elektrisch, mechanisch und softwareseitig zur rechten passen. Die BrainCo Revo 2 Pro (links) bringt laut veröffentlichter Spezifikation 11 Freiheitsgrade, einen weiten Spannungsbereich von 12-64 V sowie RS485, CAN FD und EtherCAT mit. Offene Punkte wie Abmessungen jenseits der Höhe, Werkstoffe, Schutzart und Lieferumfang klären wir mit dem Angebot. Wenn Sie eine geschickte linke Hand für Forschung oder Integration suchen, ist diese Seite der Ausgangspunkt.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.